
%42 İndirim


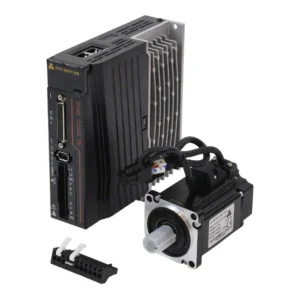
750W Servo Motor Seti 80ST-M02430 T3L-L20F-RABN
Orijinal fiyat: 27,144.38₺.15,715.18₺Şu andaki fiyat: 15,715.18₺.
80ST-M02430 750W AC servo motor + T3L-L20F-RABN sürücü seti. T3A/T3L motor eşleşme tablosunda P-002=28, 0,75 kW, 3,0 A ve 2,4 N·m olarak tanımlanır. Pulse/direction, electronic gear, JOG, tuning ve alarm parametreleri ürün açıklamasında yer alır.
Stokta
🔥 Sadece Bugüne Özel %42 İndirim Fırsatı!📦 Kategori: 80 Flanş Servo Motor🏷️ Güç: 0.75 kW🏷️ Çalışma Voltajı: 220 V AC🏷️ Flanş Ölçüsü: 80 mm🏷️ Fren Durumu: Standart🏷️ Maksimum Devir: 3000 RPM
Mermak güvencesiFabrikadan son kullanıcıya · ithalatçı / ana bayi · güçlü stok
İthalatçıAna bayi / distribütörGüçlü stokİyi fiyatKurumsal fatura
Stokta / siparişe uygun · Standart kullanılmamış üründe 14 gün iade; özel ölçü/kesim ürünlerinde şartlar değişebilir.
- Açıklama
- Ürün Özellikleri
- Değerlendirmeler (0)
- Taksit Tablosu
- Ürün Tanıtım Ve Eğitim Videoları
- SSS
- Teknik Dedaylar
Ürün Tanıtım Ve Eğitim Videoları
▶ Video Galeri
750 watt Servo Motor Seti 80ST-M02430 T3L-L20F-RABN Video İçerikleri
2 video bulundu. Videoyu popup olarak izlemek için görsele tıklayın.
750 watt servo motor seti frenli ve frensiz model kutu içeriği
SSS
80ST-M02430 Sık Sorulan Teknik Sorular
P-002 motor kodu nedir?
T3A/T3L motor eşleştirme tablosunda P-002=28.
Nominal tork ve akım nedir?
2,4 N·m nominal tork, 3,0 A nominal akım ve 0,75 kW güç.
Pulse+direction nasıl seçilir?
P-004=0 position control ve P-035=0 pulse+direction seçilir. Yön P-036 veya CNC kontrolcüden değiştirilir.
JOG hızını nereden ayarlarım?
P-076 ile rpm cinsinden; kılavuz varsayılanı 100 rpm'dir. Servis testinde P-098=1 forced enable kullanılabilir.
P-075=3500 rpm motorun maksimum hızı mı?
Hayır. Bu değer sürücünün varsayılan maksimum hız limitidir; motorun kesin mekanik maksimum hızı model-spesifik teknik çizimden doğrulanmalıdır.
Err5 çıkarsa ne kontrol edilir?
Position command pulse frekansı, P-029/P-030 electronic gear oranı ve CNC hareket profili kontrol edilir.
Err7 çıkarsa ne kontrol edilir?
CCWL/CWL limit girişleri ve P-097 limit kullanım mantığı kontrol edilir.
Teknik Dedaylar
80ST-M02430 + T3L-L20F-RABN Parametre ve Devreye Alma Özeti
Besleme: L20 sınıfı sürücü 220 V giriş sınıfındadır; 380 V şebekeye bağlanmaz.
| Parametre | Değer / işlev |
|---|---|
| P-002 | 28 — 80ST-M02430 motor kodu |
| P-004 | 0 position / 1 speed / 2 torque |
| P-005 | 50 başlangıç — speed loop gain |
| P-006 | 20 ms başlangıç — speed loop integral |
| P-007 | 25 başlangıç — torque filter |
| P-009 | 40 başlangıç — position loop gain |
| P-019 | 35 başlangıç — speed detection filter |
| P-029 / P-030 | Electronic gear pay / payda |
| P-035 | 0 pulse+direction / 1 forward-reverse pulse / 2 quadrature |
| P-036 | 0 normal / 1 inverted direction |
| P-075 | 3500 rpm sürücü hız limiti varsayılanı; motor maksimum hızı değildir |
| P-076 | 100 rpm JOG başlangıcı |
| P-080 | 400 × 0,01 devir position tolerance |
| P-097 | CCWL/CWL limit kullanım mantığı |
| P-098 | 0 harici SON / 1 forced enable |
Pulse girişi: diferansiyel bağlantı ≤500 kHz, single-ended bağlantı ≤200 kHz. CNC pulse/mm hesabında P-029/P-030 oranı mekanik sistemle birlikte hesaplanmalıdır.
750W 80ST-M02430 + T3L-L20F-RABN Servo Motor Teknik Rehberi
80ST-M02430, T3A/T3L motor eşleştirme tablosunda 0,75 kW güç, 3,0 A nominal akım, 2,4 N·m nominal tork ve 2,5 overload katsayısı ile tanımlanan 220 V sınıfı servo motordur. Bu sette T3L-L20F-RABN sürücü ile CNC eksenleri, hassas pozisyonlama ve otomasyon uygulamalarında position, speed veya torque control için kullanılabilir.
Elektrik bağlantısı: L20 sınıfı sürücü 220 V giriş sınıfındadır; 380 V şebekeye bağlanmaz. R/S/T giriş, U/V/W motor çıkışı ve PE topraklama enerji vermeden önce kontrol edilmelidir. U/V/W motor uçları şebekeye doğrudan bağlanmaz.
Motor eşleşmesi: 80ST-M02430 için T3A/T3L motor model kodu P-002=28. Aynı güçte başka servo motorların P-002 değerlerini kopyalamayın; motor ailesi ve encoder yapısı doğru eşleşmelidir.
Kılavuzda doğrulanan motor / sürücü eşleşmesi
| Motor | 80ST-M02430 |
|---|---|
| Sürücü | T3L-L20F-RABN |
| Besleme sınıfı | 220 V |
| P-002 motor kodu | 28 |
| Nominal güç | 0,75 kW |
| Nominal akım | 3,0 A |
| Nominal tork | 2,4 N·m |
| Overload katsayısı | 2,5 |
Mekanik uyumluluk: Redüktör, kaplin veya mevcut makineye retrofit yapılırken yalnız “80ST” adına güvenmeyin. Flanş, pilot, mil çapı, mil çıkıntısı ve toplam gövde boyu yalnız model-spesifik 80ST-M02430 teknik çiziminden doğrulanmalıdır; doğrulanmamış mekanik ölçü bu açıklamaya eklenmemiştir.
T3L-L20F-RABN İlk Devreye Alma
- Motoru mümkünse yükten ayırın ve mekanik olarak sağlam sabitleyin.
- R/S/T besleme, U/V/W motor çıkışı, PE ve encoder bağlantısını kontrol edin.
- İlk enerjide SON enable kapalı olsun; Pow göstergesi ve alarm durumu kontrol edilsin.
- P-000=385 ile motor eşleştirme parametrelerine erişin.
- P-099 motor serisini ve P-002=28 motor model kodunu doğrulayın.
- Motor/drive default değerlerini yükleyin, parametreleri kaydedin ve kılavuzun istediği güç çevrimini uygulayın.
- Düşük hızlı JOG testiyle yön, encoder geri bildirimi, ses ve titreşimi kontrol edin.
- Daha sonra CNC/PLC komutuna geçin; electronic gear oranını mekanik redüksiyon ve hedef pulse/mm değerine göre hesaplayın.
JOG sırası: alarm olmadan SON aktif olduktan sonra JOG testi yapılır. JOG hızı P-076 ile rpm cinsinden belirlenir; kılavuz başlangıç değeri 100 rpm’dir. P-098=1 servis amaçlı internal forced enable sağlar.
Position control başlangıç parametreleri
| Parametre | Kılavuz başlangıcı | İşlev |
|---|---|---|
| P-004 | 0 | Position control. |
| P-029 | 1 | Electronic gear numerator. |
| P-030 | 1 | Electronic gear denominator. |
| P-035 | 0 | Pulse + direction; 1=forward/reverse pulse, 2=quadrature pulse. |
| P-036 | 0 | Pulse direction normal; 1=inverted. |
| P-005 | 50 | Speed-loop proportional gain. |
| P-006 | 20 ms | Speed-loop integral time constant. |
| P-007 | 25 | Torque filter time constant. |
| P-009 | 40 | Position-loop proportional gain. |
| P-019 | 35 | Speed detection filter time constant. |
Pulse + Direction ve Electronic Gear
CNC kontrolcüden step/direction komutu kullanılacaksa P-004=0 ve P-035=0 seçilir. Kılavuzda diferansiyel pulse girişi için üst sınır 500 kHz, single-ended giriş için 200 kHz olarak verilir. Komut yönü yanlışsa P-036 veya CNC kontrolcü yön ayarı değiştirilir; U/V/W fazlarının yerleri değiştirilmez.
| Ayar | İşlev | Pratik kullanım |
|---|---|---|
| P-029 | Electronic gear payı | Kontrol kartının pulse çözünürlüğünü mekanik hareketle eşleştirmek için. |
| P-030 | Electronic gear paydası | P-029 ile birlikte toplam komut ölçeğini belirler. |
| P-035 | Pulse giriş tipi | 0 pulse+direction, 1 forward/reverse pulse, 2 quadrature. |
| P-036 | Sayım yönü | Motor fazlarını değiştirmeden komut yönünü düzeltir. |
Electronic gear uyarısı: Pulse/mm hesabını rastgele yüksek P-029/P-030 değerleriyle çözmeye çalışmayın. Vidalı mil hatvesi, varsa redüktör oranı ve kontrol kartının pulse/rev çıkışı birlikte hesaplanmalıdır.
Hız sınırı, JOG ve limit girişleri
| Parametre | Kılavuz değeri | Açıklama |
|---|---|---|
| P-075 | 3500 rpm varsayılan | Sürücünün maksimum hız limitidir. Motorun model-spesifik maksimum hızı olarak yorumlanmamalıdır. |
| P-076 | 100 rpm varsayılan | JOG çalışma hızı. |
| P-080 | 400 × 0,01 devir | Position tolerance detection; takip hatası eşiği. |
| P-097 | Limit kullanım mantığı | CCWL/CWL pozitif-negatif hareket limitlerinin kullanımını belirler. |
| P-098 | 0 varsayılan | 0=harici SON; 1=internal forced enable. |
Speed Control
Hız kontrolünde P-004=1 seçilir. Kılavuzun hızlı devreye alma tablosunda P-025 hız komut kaynağı, P-046 analog hız kazancı, P-047 sıfır ofseti, P-048 yön, P-060/P-061 hızlanma-yavaşlama süreleri ve P-005/P-006/P-007/P-019 tuning parametreleri birlikte kullanılır.
| Parametre | Başlangıç | Açıklama |
|---|---|---|
| P-025 | 0 | Analog speed command; diğer seçimlerde internal multi-step speed kullanılabilir. |
| P-046 | 300 rpm/V | Analog hız komut kazancı. |
| P-047 | 0 | Analog speed command zero offset compensation. |
| P-048 | 0 | Analog speed direction; 1=inverted. |
| P-060 | 100 ms | 0→1000 rpm acceleration time. |
| P-061 | 100 ms | 1000→0 rpm deceleration time. |
Üst kontrolcü position modunda ise: Kılavuz P-060/P-061 hız rampalarının position-control yapısında üst kontrolcü tarafından yönetilmesini öngörür; servo sürücünün hız rampası mekanik hareket profilini iki kez yumuşatacak şekilde kullanılmamalıdır.
Torque Control
Tork kontrolünde P-004=2 seçilir. Komut kaynağı P-026 ile belirlenir; analog torque command ve internal multi-step torque seçenekleri bulunur. Tork kontrolü kullanılırken mekanik yük, izin verilen tork, hız limiti ve emniyet sınırları birlikte değerlendirilmelidir.
Servo Tuning: Rijitlik, Takip Hatası ve Titreşim
| Belirti | Kontrol / parametre | Yaklaşım |
|---|---|---|
| Takip hatası yüksek | P-005 / P-009, P-080 | Mekanik sistem sağlamsa gain değerleri küçük adımlarla artırılabilir. |
| Yüksek frekans titreşim / ses | P-007 / P-019 | Filtre ve gain değerleri küçük adımlarla düzenlenir. |
| Düşük frekans salınım | Yük ataleti, kaplin/vida boşluğu, P-005/P-009 | Önce mekanik nedenler kontrol edilir; parametreyle mekanik kusur gizlenmez. |
| Hızlanmada overcurrent | CNC acceleration veya P-060/P-061 | İvme azaltılır; mekanik yük ve motor/sürücü boyutlandırması kontrol edilir. |
| Err4 takip hatası | P-080, electronic gear, mekanik sıkışma | Pulse oranı, hedef hız ve mekanik hareket serbestliği kontrol edilir. |
Alarm ve Hızlı Teşhis
| Alarm | Anlamı | İlk kontrol |
|---|---|---|
| Err1 | Overspeed | P-075, motor bağlantısı, hız overshoot ve electronic gear. |
| Err2 | Main circuit over-voltage | Şebeke gerilimi, rejeneratif enerji ve fren direnci. |
| Err3 | Main circuit under-voltage | AC giriş gerilimi, besleme düşümü ve bağlantılar. |
| Err4 | Position out of tolerance | P-080, mekanik sıkışma, P-009 ve pulse ölçekleme. |
| Err5 | Position command overclocking | Üst kontrolcü pulse frekansı, P-029/P-030 ve hedef hareket profili. |
| Err6 | Motor stalled | Mekanik kilitlenme, yanlış motor kodu, ağır yük, U/V/W ve encoder. |
| Err7 | Drive prohibition abnormal | CCWL/CWL limit girişleri ve P-097. |
| Err9 | Incremental encoder ABZ signal failure | Encoder kablosu, konnektör, ekranlama ve parazit. |
| Err10 | Encoder UVW signal failure | Encoder güç/sinyal bağlantısı ve kablo bütünlüğü. |
| Err11 | IPM module failure | Motor kablosunda kısa devre, izolasyon ve güç modülü. |
| Err12 | Over-current | Ağır kalkış, kısa devre, agresif ivme veya sürücü seçimi. |
| Err13 | Overload | Sürekli yük, mekanik sıkışma ve salınım. |
| Err14 | Braking peak power overload | Rejeneratif frenleme ve fren direnci bağlantısı/değeri. |
DI / DO tarafında sık kullanılan sinyaller
- SON: Servo enable.
- CCWL / CWL: Pozitif ve negatif hareket limitleri.
- ACLR / CLE: Alarm veya position deviation temizleme işlevleri.
- INH: Position modunda pulse input inhibit.
- SRDY: Servo ready çıkışı.
- ALM: Alarm çıkışı.
- COIN: Position completed çıkışı.
Devreye alma kontrol listesi
- 220 V sınıfı besleme doğru mu?
- PE topraklama bağlı mı?
- U/V/W motor kablosu doğru sürücüye mı gidiyor?
- Encoder bağlantısı sağlam mı?
- P-099 motor ailesi ve P-002=28 doğrulandı mı?
- P-029/P-030 electronic gear oranı mekanik sisteme göre hesaplandı mı?
- İlk hareket düşük hızlı JOG ile test edildi mi?
- Limit kullanılacaksa CCWL/CWL ve P-097 kontrol edildi mi?
80ST-M02430 için P-002 kaç olmalı?
T3A/T3L motor eşleştirme tablosunda 80ST-M02430 için P-002=28.
Nominal tork ve akım nedir?
Kılavuz eşleştirme tablosu 2,4 N·m nominal tork ve 3,0 A nominal akım verir.
P-075=3500 rpm motorun kesin maksimum hızı mıdır?
Hayır. P-075 sürücü tarafındaki maksimum hız limit parametresidir. Motorun model-spesifik mekanik maksimum hızı ayrı teknik çizim/datasheet ile doğrulanmalıdır.
Pulse + direction için hangi ayarlar kullanılır?
P-004=0 ve P-035=0. Electronic gear P-029/P-030 ile ayarlanır; yön P-036 veya CNC kontrolcüden terslenebilir.
İlk devreye almada tam hız test yapılmalı mı?
Hayır. Önce bağlantı ve motor kodu doğrulanmalı, ardından düşük hızlı JOG ile yön ve mekanik davranış kontrol edilmelidir.
Teknik kaynak yaklaşımı: motor kodu, güç, akım, tork, overload, kontrol parametreleri, JOG, pulse giriş limitleri ve alarm bilgileri T3A/T3L servo sürücü kılavuzundaki motor eşleştirme ve devreye alma tablolarına göre hazırlanmıştır. Mekanik ölçüler için model-spesifik 80ST-M02430 teknik çizimi esas alınmalıdır; doğrulanmamış ölçü bu açıklamaya eklenmemiştir.
| Güç | 0.75 kW |
|---|---|
| Çalışma Voltajı | 220 V AC |
| Flanş Ölçüsü | 80 mm |
| Fren Durumu | Standart |
| Maksimum Devir | 3000 RPM |
| Tork | 2.4 Nm |
| Enkoder Çözünürlüğü | Incremental 2500 PPR |
Değerlendirme yazabilmek için oturum açmalısınız.
Taksit Tablosu
▶ Video Galeri
750 watt Servo Motor Seti 80ST-M02430 T3L-L20F-RABN Video İçerikleri
2 video bulundu. Videoyu popup olarak izlemek için görsele tıklayın.
750 watt 0.75kw servo motor ve sürücü seti frenli ve frensiz model
750 watt servo motor seti frenli ve frensiz model kutu içeriği
80ST-M02430 Sık Sorulan Teknik Sorular
P-002 motor kodu nedir?
T3A/T3L motor eşleştirme tablosunda P-002=28.
Nominal tork ve akım nedir?
2,4 N·m nominal tork, 3,0 A nominal akım ve 0,75 kW güç.
Pulse+direction nasıl seçilir?
P-004=0 position control ve P-035=0 pulse+direction seçilir. Yön P-036 veya CNC kontrolcüden değiştirilir.
JOG hızını nereden ayarlarım?
P-076 ile rpm cinsinden; kılavuz varsayılanı 100 rpm'dir. Servis testinde P-098=1 forced enable kullanılabilir.
P-075=3500 rpm motorun maksimum hızı mı?
Hayır. Bu değer sürücünün varsayılan maksimum hız limitidir; motorun kesin mekanik maksimum hızı model-spesifik teknik çizimden doğrulanmalıdır.
Err5 çıkarsa ne kontrol edilir?
Position command pulse frekansı, P-029/P-030 electronic gear oranı ve CNC hareket profili kontrol edilir.
Err7 çıkarsa ne kontrol edilir?
CCWL/CWL limit girişleri ve P-097 limit kullanım mantığı kontrol edilir.
80ST-M02430 + T3L-L20F-RABN Parametre ve Devreye Alma Özeti
Besleme: L20 sınıfı sürücü 220 V giriş sınıfındadır; 380 V şebekeye bağlanmaz.
| Parametre | Değer / işlev |
|---|---|
| P-002 | 28 — 80ST-M02430 motor kodu |
| P-004 | 0 position / 1 speed / 2 torque |
| P-005 | 50 başlangıç — speed loop gain |
| P-006 | 20 ms başlangıç — speed loop integral |
| P-007 | 25 başlangıç — torque filter |
| P-009 | 40 başlangıç — position loop gain |
| P-019 | 35 başlangıç — speed detection filter |
| P-029 / P-030 | Electronic gear pay / payda |
| P-035 | 0 pulse+direction / 1 forward-reverse pulse / 2 quadrature |
| P-036 | 0 normal / 1 inverted direction |
| P-075 | 3500 rpm sürücü hız limiti varsayılanı; motor maksimum hızı değildir |
| P-076 | 100 rpm JOG başlangıcı |
| P-080 | 400 × 0,01 devir position tolerance |
| P-097 | CCWL/CWL limit kullanım mantığı |
| P-098 | 0 harici SON / 1 forced enable |
Pulse girişi: diferansiyel bağlantı ≤500 kHz, single-ended bağlantı ≤200 kHz. CNC pulse/mm hesabında P-029/P-030 oranı mekanik sistemle birlikte hesaplanmalıdır.
İlgili Ürünler
 %42 İndirim750W Servo Motor Seti 80AST-A1C02430 T3D-L20A-RABFOrijinal fiyat: 18,613.01₺.10,775.95₺Şu andaki fiyat: 10,775.95₺.İncele
 %40 İndirim1 kW Servo Motor Seti 80ST-M04025 T3A-L20F-RABFOrijinal fiyat: 30,979.19₺.18,652.73₺Şu andaki fiyat: 18,652.73₺.İncele
 %42 İndirim7.5kW Servo Motor Seti 180ST-M48015 380V T3A-H75F-RANFOrijinal fiyat: 148,651.67₺.86,061.48₺Şu andaki fiyat: 86,061.48₺.İncele
Değerlendirmeler
Henüz değerlendirme yapılmadı.