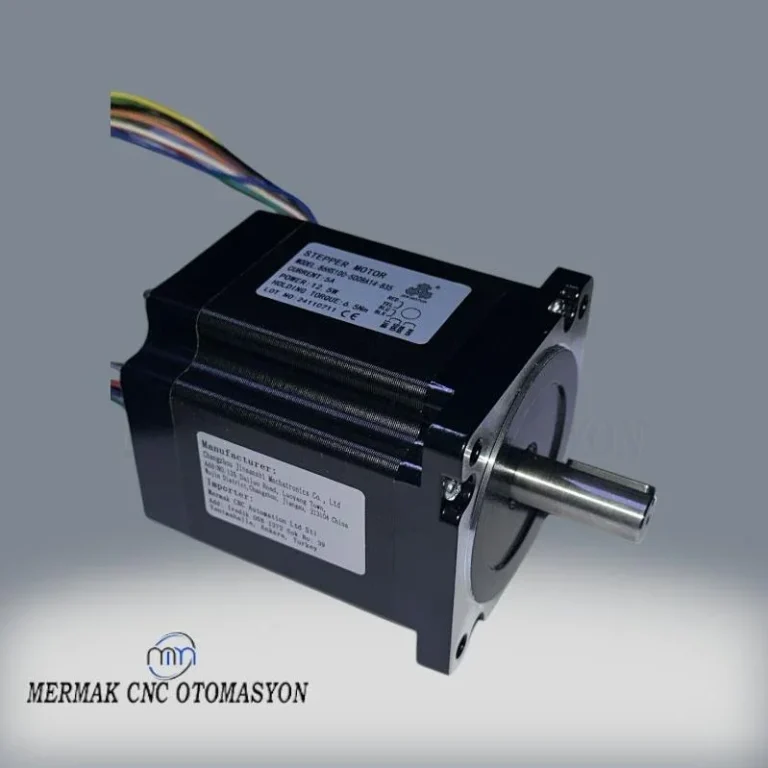
Как запустить шаговый двигатель?
Для запуска шагового двигателя необходимы драйвер и контроллер. Контроллер посылает сигналы драйверу, который управляет обмотками двигателя для точного позиционирования. Правильный выбор напряжения, тока и режима шага обеспечивает стабильную работу.
Практические заметки для CNC Router, автоматизации и промышленных систем движения.
Принцип работы шагового двигателя
Шаговые двигатели являются ключевыми компонентами в современной промышленной автоматизации, преобразуя электрическую энергию в точные угловые движения. В отличие от обычных двигателей постоянного тока, шаговые двигатели перемещаются дискретными шагами. Эта особенность обеспечивает высокую точность позиционирования даже в системах с разомкнутым контуром управления. Работа шагового двигателя основана на подаче электрических импульсов в определенной последовательности и с точным таймингом на обмотки двигателя. Каждый импульс заставляет ротор поворачиваться на заданный угол (шаг). Количество и частота импульсов напрямую определяют угол поворота и скорость вращения двигателя. Это делает шаговые двигатели идеальным выбором для станков с ЧПУ, робототехники, 3D-принтеров, конвейерных систем и других приложений, требующих точного позиционирования.
Для эффективной работы шагового двигателя необходимы три основных компонента:
- Шаговый двигатель: Сам двигатель, являющийся источником движения.
- Драйвер шагового двигателя: Электронная плата, преобразующая низковольтные управляющие сигналы от контроллера в токи и напряжения, достаточные для питания обмоток двигателя.
- Контроллер: Устройство, генерирующее управляющие импульсы, определяющие профиль движения двигателя (количество шагов, направление, скорость, ускорение/замедление). Примерами контроллеров могут служить микроконтроллеры (Arduino, Raspberry Pi), ПЛК (программируемые логические контроллеры) или специализированные платы управления движением.
Согласованная работа этих трех компонентов напрямую влияет на производительность системы. Правильный выбор комбинации двигателя, драйвера и контроллера имеет решающее значение для соответствия требованиям приложения и минимизации потенциальных проблем.
Технические аспекты и режимы работы
Принцип работы шаговых двигателей основан на взаимодействии электромагнитных полей, создаваемых в обмотках, с ротором (постоянным магнитом или материалом с переменной магнитной проницаемостью). Большинство шаговых двигателей имеют несколько фаз обмоток (чаще всего 2 или 4). Управляющие импульсы от контроллера, поступающие через драйвер, последовательно подают энергию на эти обмотки. Каждая активированная обмотка создает магнитный полюс, который притягивает противоположный полюс ротора, заставляя его повернуться на определенный угол. Последующая активация следующей обмотки приводит к дальнейшему повороту ротора. Эта последовательность обеспечивает непрерывное вращение двигателя.
Режимы шага:
- Полный шаг (Full Step): Двигатель перемещается на полный угловой шаг при каждом импульсе. Это самый простой режим, но он обеспечивает наименьшее разрешение и может сопровождаться заметной вибрацией.
- Полушаг (Half Step): Двигатель перемещается на половину углового шага при каждом импульсе. Этот режим достигается путем последовательной активации обмоток и, иногда, одновременной активации двух обмоток. Он удваивает разрешение и обеспечивает более плавное движение по сравнению с полным шагом.
- Микрошаг (Microstepping): Наиболее продвинутый режим. Каждый полный шаг делится на десятки или сотни более мелких «микрошагов». Драйвер подает на обмотки синусоидально изменяющиеся токи, что обеспечивает более плавное и точное перемещение ротора между магнитными полями. Этот режим обеспечивает очень высокое разрешение, снижает вибрацию и шум, делая движение более плавным. Особенно предпочтителен для приложений, требующих точного позиционирования и плавной работы на низких скоростях.
При выборе и запуске шагового двигателя важно учитывать следующие технические параметры:
| Параметр | Значение/Описание |
|---|---|
| Угол шага (Step Angle) | Угол поворота двигателя за один полный шаг (например, 1.8°, 0.9°). Меньший угол означает более высокое разрешение. |
| Количество фаз (Number of Phases) | Количество наборов обмоток в двигателе (например, 2-фазный, 4-фазный). Наиболее распространены 2- и 4-фазные двигатели. |
| Удерживающий момент (Holding Torque) | Максимальный крутящий момент, который двигатель может развить для удержания ротора в фиксированном положении при подаче питания. Измеряется в Нм или унциях на дюйм. |
| Динамический момент (Dynamic Torque) | Крутящий момент, развиваемый двигателем во время движения. Обычно снижается с увеличением скорости. |
| Номинальное напряжение (Rated Voltage) | Номинальное рабочее напряжение обмоток двигателя. Напряжение, подаваемое драйвером, должно соответствовать этому значению. |
Правильный подбор компонентов и настройка параметров обеспечивают надежную и точную работу шаговых двигателей в различных промышленных приложениях, от фрезерных станков с ЧПУ до роботизированных манипуляторов.
Нужна консультация по подбору оборудования? Запросите расчет стоимости на WhatsApp!
Связанные категории товаров: General · Electronics · Combination Packages