Sepetinizde ürün bulunmuyor.
Step Motor ve Sürücü Kombinasyonu Nasıl Doğru Eşleştirilir?
İçindekiler
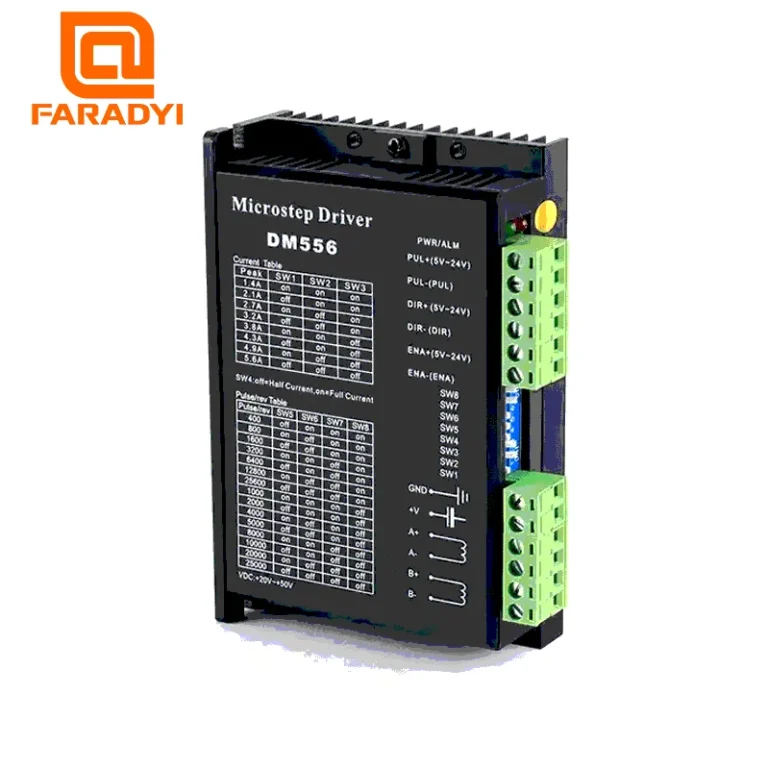
Step motor ve sürücü kombinasyonunu doğru eşleştirmek için öncelikle uygulamanın gerektirdiği tork, hız, hassasiyet ve besleme voltajı gibi parametreler belirlenmelidir. Ardından, motorun tutma torku, endüktansı ve faz akımı, sürücünün çıkış akımı, voltaj aralığı ve mikroadım yetenekleriyle uyumlu olmalıdır. Doğru eşleştirme, sistem verimliliğini, hassasiyetini ve ömrünü doğrudan etkiler.
Step Motor ve Sürücü Kombinasyonu Nasıl Doğru Eşleştirilir? Nedir?
Endüstriyel otomasyon sistemlerinde, özellikle hassas konumlandırma ve hız kontrolü gerektiren uygulamalarda, step motorlar vazgeçilmez aktüatörlerdir. Ancak bu motorların potansiyelini tam olarak kullanabilmek, doğru bir sürücü kombinasyonu ile mümkündür. Step motor ve sürücü eşleştirmesi, motorun performansını maksimize etmek, aşırı ısınmayı önlemek, titreşimi azaltmak ve sistemin genel verimliliğini artırmak için kritik bir mühendislik adımıdır. Yanlış eşleştirme; motorun yetersiz tork üretmesine, adımları kaçırmasına, aşırı ısınmasına, sürücünün arızalanmasına veya sistemin istenen hassasiyeti sağlayamamasına yol açabilir. Bu rehber, step motor ve sürücü seçimi sürecini adım adım ele alarak, saha profesyonellerine doğru kararlar vermeleri için gerekli teknik bilgiyi sunmayı amaçlamaktadır.
Çalışma Prensibi ve Teknik Veriler
Step motorlar, dijital sinyalleri mekanik dönme hareketine çeviren fırçasız DC motorlardır. Her bir dijital darbe (adım), motor şaftının belirli bir açıyla dönmesini sağlar. Bu adımların hassasiyeti, motorun adım açısı (genellikle 1.8° veya 0.9°) ile belirlenir. Sürücü ise bu dijital darbeleri motorun sargılarına uygun akım ve voltajda göndererek motorun dönmesini sağlar. Temel eşleştirme prensipleri, motorun elektriksel ve mekanik özelliklerinin sürücünün yetenekleriyle örtüşmesini sağlamaktır.
Motor Seçimi:
Uygulamanın gerektirdiği yük torku, hız ve hassasiyet ilk belirleyici faktörlerdir.
- Tork: Motorun üretebileceği maksimum döndürme kuvvetidir. Uygulamanın gerektirdiği sürekli ve tepe tork değerleri hesaplanmalı ve motorun tutma torku (holding torque) bu değerlerin üzerinde olmalıdır. Ayrıca, atalet yükünü hızlandırmak için gerekli olan dinamik tork da göz önünde bulundurulmalıdır.
- Hız: Motorun ulaşması gereken maksimum açısal hızdır. Yüksek hızlar için düşük endüktanslı motorlar tercih edilebilir.
- Adım Açısı ve Mikroadım: Uygulamanın gerektirdiği konumlandırma hassasiyetine göre motorun adım açısı belirlenir. Sürücünün mikroadım (microstepping) özelliği sayesinde, motorun doğal adım açısı daha küçük alt adımlara bölünebilir, bu da daha pürüzsüz hareket ve daha yüksek çözünürlük sağlar.
- Faz Akımı ve Endüktans: Motorun nominal faz akımı, sürücünün sağlayabileceği maksimum akımla uyumlu olmalıdır. Endüktans ise motorun hız tepkisini etkiler; düşük endüktanslı motorlar genellikle daha yüksek hızlara ulaşabilir ancak daha yüksek voltajlı sürücüler gerektirebilir.
- Motor Tipi: Bipolar veya unipolar motor tipleri mevcuttur. Bipolar motorlar genellikle daha yüksek tork üretirken, unipolar motorlar daha basit sürücü devreleri gerektirebilir. Günümüzde çoğu sürücü bipolar motorları sürebilir.
Sürücü Seçimi:
Sürücü, motorun performansını doğrudan etkileyen kritik bir bileşendir.
- Akım Kapasitesi: Sürücünün çıkış akımı, motorun nominal faz akımına eşit veya ondan biraz daha yüksek olmalıdır. Aşırı düşük akım tork kaybına, aşırı yüksek akım ise motorun aşırı ısınmasına ve zarar görmesine neden olabilir. Çoğu sürücüde akım ayarı yapılabilir.
- Besleme Voltajı: Sürücünün besleme voltajı aralığı, motorun endüktansı ve istenen hız ile uyumlu olmalıdır. Genel kural, daha yüksek voltajın daha iyi yüksek hızlı tork performansı sağlamasıdır. Ancak motorun voltaj dayanımını aşmamak önemlidir.
- Mikroadım Yeteneği: Uygulamanın gerektirdiği hassasiyet için sürücünün sunduğu mikroadım seçenekleri önemlidir. 1/8, 1/16, 1/32 veya daha yüksek mikroadım oranları mevcuttur.
- Koruma Özellikleri: Aşırı akım, aşırı voltaj, aşırı sıcaklık ve kısa devre korumaları, sürücünün ve motorun ömrünü uzatır.
- Kontrol Arayüzü: Step, yön (DIR) ve etkinleştirme (ENA) sinyalleri gibi standart arayüzler yaygındır. Bazı sürücülerde Modbus, EtherCAT gibi endüstriyel haberleşme protokolleri de bulunabilir.
- Rezonans Sönümleme: Bazı gelişmiş sürücüler, motorun doğal rezonans frekanslarında oluşan titreşimleri azaltmak için özel algoritmalar içerir. Bu, daha pürüzsüz hareket ve daha az gürültü sağlar.
| Parametre | Değer/Açıklama |
|---|---|
| Uygulama Tork İhtiyacı | Motorun tutma torku > Uygulama yük torku (min. %20-30 güvenlik payı ile) |
| Motor Faz Akımı | Sürücü çıkış akımı ≥ Motor nominal faz akımı (Sürücüde ayarlanabilir olmalı) |
| Sürücü Besleme Voltajı | Motorun voltaj dayanımı dahilinde, yüksek hızlar için daha yüksek voltaj (genellikle motorun nominal voltajının 5-20 katı) |
| Motor Endüktansı | Düşük endüktans (1-5 mH) yüksek hız performansı için, yüksek endüktans (5-20 mH) düşük hız torku için uygun. Sürücü voltajı ile dengelenmeli. |
| Adım Açısı / Mikroadım | Uygulama hassasiyetine göre motor adım açısı (örn. 1.8°) ve sürücünün mikroadım yeteneği (örn. 1/16, 1/32) |
| Motor Atalet Yükü | Motor rotor ataleti, yük ataletinin en az 5-10 katı olmalı veya uygun bir redüktör kullanılmalı. |
| Çalışma Ortamı | Sürücü ve motorun IP koruma sınıfı, sıcaklık ve nem dayanımı. |
Sahada Dikkat Edilmesi Gerekenler
- Yük Torku ve Atalet Hesaplamaları: En kritik adımdır. Uygulamanın gerektirdiği statik ve dinamik torkları doğru bir şekilde hesaplayın. Sürtünme, yerçekimi, hızlanma ve yavaşlama kuvvetlerini göz önünde bulundurun. Motorun tutma torkunun, hesaplanan maksimum yük torkundan en az %20-30 daha yüksek olduğundan emin olun. Ayrıca, yükün ataletinin motorun rotor ataletine oranı da önemlidir; bu oran genellikle 10:1’i geçmemelidir. Yüksek atalet oranları için redüktör kullanımı düşünülmelidir.
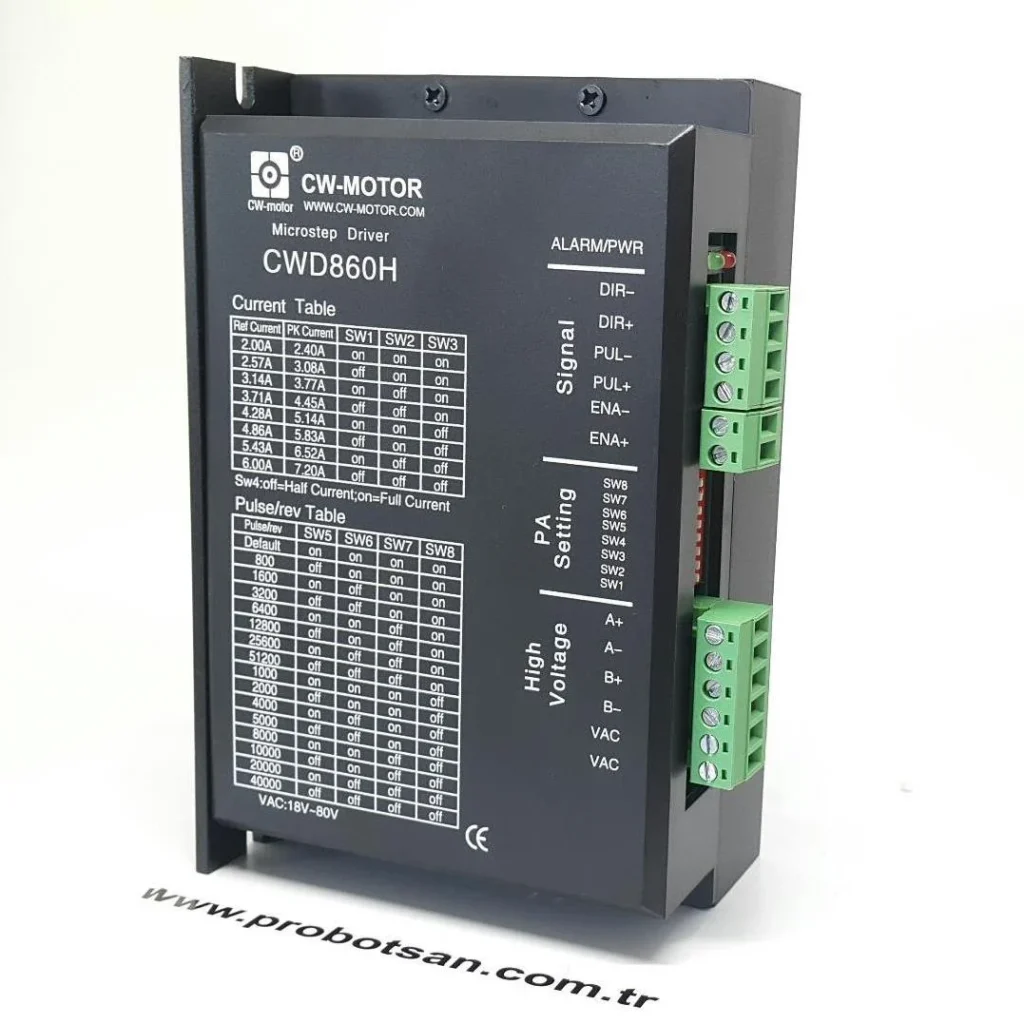
- Motor ve Sürücü Akım Ayarı: Sürücünün çıkış akımını, motorun nominal faz akımına göre ayarlayın. Çoğu sürücüde DIP anahtarları veya yazılım aracılığıyla akım ayarı yapılır. Yanlış akım ayarı motorun aşırı ısınmasına, tork kaybına veya sürücünün arızalanmasına neden olabilir. Motorun veri sayfasındaki “Rated Current” değerini referans alın.
- Besleme Voltajı Seçimi: Sürücüye sağlanan DC besleme voltajı, motorun endüktansı ve istenen hız ile orantılı olmalıdır. Genel bir kural olarak, motor endüktansı (mH) başına 5 ila 10 katı voltaj (V) kullanılabilir. Örneğin, 4 mH bir motor için 20-40V arası bir besleme voltajı uygun olabilir. Yüksek voltajlar, yüksek hızlarda daha iyi tork performansı sağlar ancak motorun aşırı ısınmamasına dikkat edilmelidir.
- Kablolama ve Gürültü Yönetimi: Motor kabloları, sürücüden gelen yüksek frekanslı anahtarlama akımlarını taşır. Bu kabloları diğer sinyal kablolarından ayırın ve ekranlı kablo kullanmayı düşünün. Topraklama ve ekranlama, elektromanyetik girişimi (EMI) minimize ederek sistemin kararlı çalışmasını sağlar. Kablo uzunlukları motorun veri sayfasında belirtilen maksimum değerleri aşmamalıdır.
- Termal Yönetim: Hem motor hem de sürücü, çalışma sırasında ısı üretir. Motorun aşırı ısınması tork kaybına ve izolasyon ömrünün kısalmasına neden olur. Sürücü için de aşırı sıcaklık arızalara yol açar. Gerekirse motor ve/veya sürücü için ek soğutma (fan, soğutucu blok) sağlayın. Çalışma sıcaklıklarını periyodik olarak kontrol edin.
- Mikroadım Ayarı: Uygulamanın gerektirdiği hassasiyet ve pürüzsüz hareket için uygun mikroadım ayarını seçin. Daha yüksek mikroadım oranları (örn. 1/16, 1/32) daha pürüzsüz hareket ve daha az titreşim sağlarken, aynı zamanda daha yüksek darbe frekansı gerektirir ve sürücünün işlem yükünü artırır. Gereksiz yere yüksek mikroadım kullanmak yerine optimum ayarı bulun.
- Rezonans Bölgeleri: Step motorlar belirli hızlarda rezonans titreşimleri gösterebilir. Gelişmiş sürücüler bu titreşimleri sönümlemek için özelliklere sahiptir. Uygulamanızda bu tür sorunlar yaşıyorsanız, rezonans sönümleme özellikli bir sürücü veya mekanik sönümleme yöntemleri (elastik kaplinler) düşünebilirsiniz.

Sık Karşılaşılan Sorunlar ve Çözümleri
Sahada step motor sistemlerinde karşılaşılan bazı yaygın sorunlar ve bunların olası çözümleri aşağıdadır:
- Motor Adım Kaçırıyor veya Tork Yetersiz:
- Olası Nedenler: Yetersiz tork, yanlış akım ayarı, aşırı yük, yüksek hızda yetersiz besleme voltajı, aşırı ısınma, yanlış mikroadım ayarı, mekanik sürtünme.
- Çözümler: Yük torkunu yeniden hesaplayın ve motoru uygun torkta seçin. Sürücü akımını motorun nominal faz akımına ayarlayın. Besleme voltajını artırarak yüksek hız torkunu iyileştirin (motor limitleri dahilinde). Mikroadım ayarını düşürmeyi deneyin. Mekanik sistemi kontrol edin, sürtünmeyi azaltın. Motor ve sürücü soğutmasını iyileştirin.
- Motor Aşırı Isınıyor:
- Olası Nedenler: Aşırı akım ayarı, yetersiz soğutma, motorun sürekli tam torkta çalışması, yüksek besleme voltajı.
- Çözümler: Sürücü akımını motorun nominal değerine düşürün. Ek soğutma (fan, soğutucu) uygulayın. Motorun sürekli olarak maksimum torkta çalışmasını gerektiren uygulamalar için daha büyük bir motor seçmeyi düşünün. Sürücüde bekleme anında akım düşürme özelliğini (idle current reduction) etkinleştirin.
- Motor Titriyor veya Gürültülü Çalışıyor:
- Olası Nedenler: Rezonans, yanlış mikroadım ayarı, mekanik gevşeklik, sürücüde arıza, motor kablolarında parazit.
- Çözümler: Mikroadım ayarını artırarak daha pürüzsüz hareket elde edin. Rezonans bölgelerinden kaçınmak için hız profilini değiştirin veya rezonans sönümleme özellikli sürücü kullanın. Mekanik bağlantıları kontrol edin ve sıkılaştırın. Ekranlı kablo kullanın ve kablolamayı sinyal kablolarından ayırın.
- Sürücü Aşırı Isınıyor veya Arızalanıyor:
- Olası Nedenler: Aşırı motor akımı, yetersiz soğutma, yanlış besleme voltajı, kısa devre, aşırı yük.
- Çözümler: Motor akım ayarını kontrol edin. Sürücü için yeterli soğutma sağlayın (fan, hava akışı). Besleme voltajının sürücünün ve motorun nominal aralıklarında olduğundan emin olun. Kablolamayı kısa devreler için kontrol edin.
- Motor Hiç Dönmüyor veya Yanlış Yöne Dönüyor:
- Olası Nedenler: Güç beslemesi yok, kontrol sinyali yok, yanlış kablolama (faz sıralaması), sürücü etkin değil, arızalı motor/sürücü.
- Çözümler: Güç beslemesini ve kontrol sinyallerini (step, dir, enable) kontrol edin. Motor fazlarını doğru bağladığınızdan emin olun; genellikle A, A’, B, B’ veya 1, 2, 3, 4 şeklinde bağlantılar olur. Sürücünün etkinleştirme (enable) pininin doğru şekilde tetiklendiğinden emin olun. Multimetre ile motor sargılarını ve sürücü çıkışlarını kontrol edin.
Uzman Tavsiyesi
Step motor ve sürücü kombinasyonunun doğru eşleştirilmesi, endüstriyel otomasyon sistemlerinin performansı, güvenilirliği ve ömrü açısından hayati önem taşır. Bu süreç, sadece motor ve sürücünün elektriksel özelliklerinin uyumunu sağlamakla kalmaz, aynı zamanda uygulamanın mekanik gereksinimlerini (tork, hız, atalet) ve çevresel koşullarını da dikkate almayı gerektirir. Bir “saha rehberi” olarak, bu makale boyunca vurgulanan temel parametreler ve dikkat edilmesi gerekenler, mühendislerin ve teknisyenlerin karşılaşabileceği potansiyel sorunları minimize etmelerine yardımcı olacaktır.
Uzman tavsiyesi olarak, her zaman “güvenlik payı” ile çalışmanızı öneririm. Hesaplanan tork ve güç ihtiyaçlarına minimum %20-30 güvenlik payı ekleyerek motor ve sürücü seçimi yapmak, beklenmedik yük değişimleri veya sistemdeki küçük verimsizlikler karşısında sistemin kararlılığını korumasını sağlar. Ayrıca, özellikle kritik uygulamalarda, motor ve sürücü üreticilerinin sağladığı detaylı veri sayfalarını ve uygulama notlarını dikkatlice incelemek vazgeçilmezdir. Mümkünse, eşleştirmeden önce küçük ölçekli bir prototip veya test düzeneği kurarak motor-sürücü kombinasyonunun gerçek yük altında nasıl performans gösterdiğini gözlemlemek, olası sorunları erken aşamada tespit etmenize olanak tanır. Son olarak, gelişen teknolojiyle birlikte piyasaya sürülen yeni nesil sürücüler, daha akıllı kontrol algoritmaları, rezonans sönümleme özellikleri ve endüstriyel haberleşme yetenekleri sunarak sistem performansını önemli ölçüde artırmaktadır. Bu yenilikleri takip etmek ve projenizin gerektirdiği ölçüde entegre etmek, sisteminizin rekabetçiliğini ve verimliliğini korumanıza yardımcı olacaktır. Unutmayın, doğru eşleştirme sadece bir maliyet kalemi değil, aynı zamanda sisteminizin uzun vadeli başarısının bir garantisidir.