Sepetinizde ürün bulunmuyor.
Servo Sürücü Nedir?
İçindekiler
Servo sürücü, endüstriyel otomasyonda servo motorların hız, konum ve torkunu yüksek hassasiyetle kontrol eden, geri besleme mekanizmasıyla çalışan elektronik bir cihazdır. Üretim hatlarında, robotik sistemlerde ve hassas hareket kontrolü gerektiren uygulamalarda kritik rol oynar.
Servo Sürücü Nedir? Nedir?
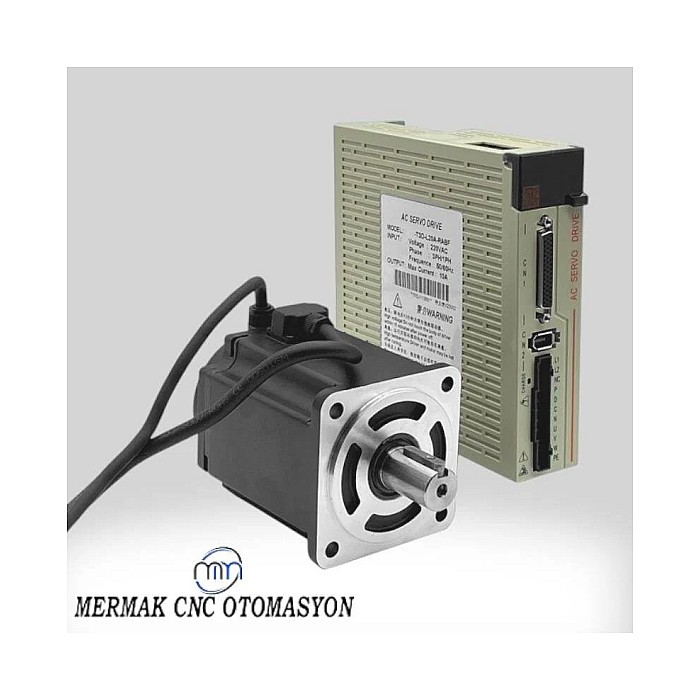
Endüstriyel otomasyonun kalbinde yer alan ve modern üretim süreçlerinin vazgeçilmez bir bileşeni olan servo sürücü, adından da anlaşılacağı gibi bir servo motoru kontrol etmek için tasarlanmış özel bir elektronik cihazdır. Temel amacı, bir servo motorun belirli bir hıza, konuma veya torka ulaşmasını ve bu değeri hassas bir şekilde korumasını sağlamaktır. Geleneksel motor kontrol sistemlerinden farklı olarak, servo sürücüler bir geri besleme mekanizması kullanarak kapalı döngü kontrol sağlar. Bu sayede, motorun gerçek durumu (hız, konum) sürekli olarak izlenir ve istenen değerle karşılaştırılır. Herhangi bir sapma durumunda, sürücü anında gerekli düzeltmeleri yaparak sistemin yüksek hassasiyet ve doğrulukla çalışmasını temin eder. Bu yetenekleri sayesinde, servo sürücüler robotik, CNC makineleri, ambalajlama, baskı ve montaj hatları gibi hassas hareket kontrolü gerektiren birçok uygulamada tercih edilmektedir.
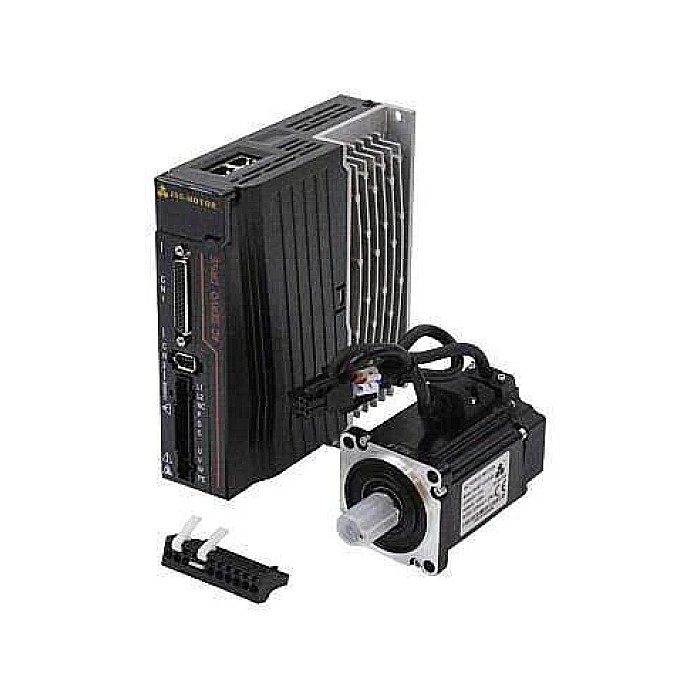
Bir servo sürücü sistemi genellikle üç ana bileşenden oluşur: servo sürücü (amplifikatör), servo motor ve geri besleme cihazı (encoder veya resolver). Sürücü, kontrol ünitesinden (PLC, HMI veya hareket kontrolörü) gelen komut sinyallerini alır ve bu sinyalleri motorun hareketini sağlayacak akım ve gerilime dönüştürür. Motorun miline bağlı olan geri besleme cihazı ise motorun o anki konumunu veya hızını sürekli olarak sürücüye bildirir. Sürücü bu bilgiyi, kendisine verilen hedef değerle karşılaştırır ve eğer bir fark varsa, motorun hareketini düzeltecek yeni bir komut üretir. Bu kapalı döngü çalışma prensibi, servo sistemlerin olağanüstü doğruluk ve tekrarlanabilirlik sunmasının temelini oluşturur. Endüstri 4.0 ve akıllı fabrikaların yükselişiyle birlikte, servo sürücülerin önemi ve kullanım alanları giderek artmaktadır.
Çalışma Prensibi ve Teknik Veriler
Servo sürücü nedir? sorusunun teknik cevabı, onun karmaşık ancak etkili çalışma prensibinde yatar. Bir servo sürücü, motorun hareketini sürekli olarak izleyip ayarlayarak bir kapalı döngü kontrol sistemi oluşturur. Bu süreç şu adımlarla gerçekleşir:
- Komut Sinyali Alma: Sürücü, bir PLC (Programlanabilir Mantık Denetleyicisi), CNC kontrolörü veya özel bir hareket kontrol kartından (motion controller) dijital veya analog bir komut sinyali alır. Bu sinyal, motorun ulaşması gereken hedef konumu, hızı veya torku belirtir.
- Güç Dönüşümü: Gelen komuta göre sürücü, şebekeden aldığı AC veya DC gücü, servo motorun sargılarına uygulanacak uygun akım ve gerilime dönüştürür. Bu dönüşüm genellikle IGBT’ler (Insulated Gate Bipolar Transistor) gibi güç elektroniği anahtarları aracılığıyla yüksek frekanslarda gerçekleştirilir.
- Motoru Sürme: Dönüştürülen güç, servo motorun hareket etmesini sağlar. Servo motorlar, genellikle fırçasız DC (BLDC) veya senkron AC motorlardır ve yüksek tork yoğunluğu ile hızlı tepki süreleri sunarlar.
- Geri Besleme: Motorun miline monte edilmiş bir geri besleme cihazı (encoder, resolver, hall sensörü vb.) motorun mevcut konumunu, hızını ve bazen torkunu sürekli olarak ölçer. Bu veriler, dijital veya analog sinyaller şeklinde tekrar servo sürücüye gönderilir.
- Hata Tespiti ve Düzeltme: Sürücü, geri besleme cihazından gelen gerçek zamanlı verileri (gerçek durum) aldığı komut sinyaliyle (hedef durum) karşılaştırır. Eğer gerçek durum ile hedef durum arasında bir sapma (hata) varsa, sürücü bu hatayı minimize etmek için motorun sargılarına uygulanan akımı veya gerilimi anında ayarlar. Bu düzeltme işlemi genellikle PID (Oransal-İntegral-Türevsel) kontrol algoritması kullanılarak yapılır. PID kontrolörü, hatanın büyüklüğüne (P), hatanın birikimine (I) ve hatanın değişim hızına (D) göre motor çıkışını ayarlar.
- Tuning (Ayarlama): Her uygulamanın dinamik gereksinimleri farklı olduğundan, servo sürücülerin ve motorların sistemle uyumlu çalışabilmesi için “tuning” adı verilen bir ayarlama sürecinden geçmeleri gerekir. Bu süreçte PID kazançları ve diğer kontrol parametreleri, sistemin optimum tepki süresi, hassasiyet ve kararlılıkla çalışmasını sağlayacak şekilde ayarlanır. Modern servo sürücülerde otomatik tuning (auto-tuning) özellikleri bulunur, bu da kurulumu ve optimizasyonu kolaylaştırır.
Bu sürekli döngü sayesinde, servo sistemler milisaniyeler içinde tepki verebilir, yüksek ivmelenme ve yavaşlama oranlarına ulaşabilir, ve mikron seviyesinde konumlandırma hassasiyeti sağlayabilir. Bu yetenekler, endüstriyel otomasyonun en zorlu gereksinimlerini karşılamalarını sağlar.
| Parametre | Değer/Açıklama |
|---|---|
| Kontrol Modları | Konum (Position), Hız (Speed), Tork (Torque) kontrol modları; genellikle aynı sürücüde seçilebilir. |
| Geri Besleme Türleri | Artımsal (Incremental) Encoder, Mutlak (Absolute) Encoder, Resolver, Hall Sensörü, Lineer Encoder. |
| İletişim Protokolleri | EtherCAT, PROFINET, Modbus RTU/TCP, CANopen, Mechatrolink, DeviceNet. Endüstriyel ağ entegrasyonu için kritik. |
| Besleme Gerilimi | Tek Faz (1P) 200-240 VAC, Üç Faz (3P) 200-240 VAC, Üç Faz (3P) 380-480 VAC. Uygulama ve bölgeye göre değişir. |
| Güç Aralığı | Genellikle 50 W’tan başlayıp 55 kW veya daha yüksek güçlere kadar geniş bir yelpaze sunar. |
| Koruma Fonksiyonları | Aşırı Akım (Overcurrent), Aşırı Gerilim (Overvoltage), Düşük Gerilim (Undervoltage), Aşırı Yük (Overload), Aşırı Isınma (Overheat), Geri Besleme Hatası (Feedback Error). |
| Çalışma Sıcaklığı | Genellikle 0°C ile 55°C arasında değişir; özel uygulamalar için daha geniş aralıklar mevcuttur. |
| Konumlandırma Hassasiyeti | Mikron seviyesine kadar hassasiyet (genellikle encoder çözünürlüğüne bağlıdır). |
Sahada Dikkat Edilmesi Gerekenler
- Doğru Boyutlandırma ve Seçim: Bir servo sürücü sistemi seçerken, sadece motorun gücünü değil, aynı zamanda uygulamanın dinamik gereksinimlerini de göz önünde bulundurmak hayati önem taşır. Yük ataleti, maksimum hız, gerekli tork, ivmelenme/yavaşlama süreleri ve tekrarlama sıklığı gibi faktörler, sürücü ve motorun doğru boyutlandırılması için kritik verilerdir. Yanlış boyutlandırılmış bir sistem, ya yetersiz performans gösterecek ya da gereksiz maliyetlere yol açacaktır. Özellikle ani yük değişimleri ve yüksek dinamik tepki gerektiren uygulamalarda, sürücünün tepe akım kapasitesi ve motorun anlık torku dikkatlice incelenmelidir.
- Montaj ve Topraklama: Servo sürücülerin ve ilgili ekipmanların doğru montajı, sistemin uzun ömürlü ve güvenli çalışması için esastır. Sürücülerin panel içine monte edildiği durumlarda, yeterli soğutma ve hava akışı sağlanmalıdır; aşırı ısınma performansı düşürebilir ve ömrü kısaltabilir. Elektromanyetik parazit (EMI) ve radyo frekansı parazitine (RFI) karşı koruma için uygun topraklama teknikleri uygulanmalıdır. Sürücü ve motor gövdelerinin doğru şekilde topraklanması, elektriksel gürültüyü azaltır ve sistem kararlılığını artırır. Ayrıca, sürücü ve motor arasındaki kablo uzunlukları üretici tavsiyelerine uygun olmalı, ekranlı kablolar kullanılmalı ve güç ile sinyal kabloları ayrı kanallardan geçirilerek parazitlenme minimize edilmelidir.
- Kablolama ve Bağlantılar: Servo sistemlerde kablolama kalitesi, performans ve güvenilirlik açısından belirleyicidir. Güç kabloları, kontrol kabloları ve geri besleme kabloları için yüksek kaliteli, ekranlı ve bükümlü çift kablolar kullanılmalıdır. Güç kablolarının kesitleri, motorun nominal akımına ve kablo uzunluğuna göre doğru seçilmelidir. Geri besleme kabloları, hassas sinyaller taşıdığı için özellikle parazitlenmeye karşı korunmalı ve asla güç kablolarıyla aynı kılıfta taşınmamalıdır. Tüm bağlantı noktaları sıkıca ve doğru şekilde bağlanmalı, gevşek bağlantılar arızalara, sinyal kayıplarına ve güvenlik risklerine yol açabilir. Üreticinin bağlantı şemalarına ve kablolama talimatlarına harfiyen uyulmalıdır.
- PID Ayarları ve Optimizasyon (Tuning): Servo sistemin kalbi olan PID kontrol parametrelerinin doğru ayarlanması (tuning), sistemin kararlılığı, tepki hızı ve hassasiyeti için kritik öneme sahiptir. Yanlış ayarlanmış bir sistemde motor titreyebilir, hedefe ulaşmada gecikme yaşanabilir (overshoot/undershoot) veya osilasyonlar meydana gelebilir. Modern servo sürücüler genellikle otomatik tuning (auto-tuning) özelliklerine sahiptir, bu da başlangıç ayarlarını kolaylaştırır. Ancak, özellikle yüksek dinamik ve hassasiyet gerektiren uygulamalarda, manuel ince ayarlar veya uzman müdahalesi gerekebilir. Tuning işlemi sırasında sistemin mekanik özellikleri (atalet, sürtünme, boşluk) de dikkate alınmalı ve sürücü parametreleri bu özelliklere göre optimize edilmelidir.
Sık Karşılaşılan Sorunlar ve Çözümleri
Endüstriyel otomasyon sistemlerinde servo sürücü nedir? ve nasıl çalışır bilgisine sahip olmak kadar, sahada karşılaşılan yaygın sorunları tanımak ve çözmek de büyük önem taşır. İşte bazı sık karşılaşılan sorunlar ve çözüm önerileri:
-
Motor Titremesi veya Kararsız Çalışma:
- Sorun: Motor, hedeflenen konumda veya hızda titriyor, istenmeyen salınımlar yapıyor.
- Olası Nedenler: Yanlış ayarlanmış PID kazançları (özellikle oransal kazancın yüksek olması), mekanik boşluk (backlash), yetersiz sistem rijitliği, aşırı yük.
- Çözüm: İlk olarak, sürücünün otomatik tuning özelliğini kullanarak sistemi yeniden ayarlayın. Eğer sorun devam ederse, PID kazançlarını manuel olarak optimize edin (P kazancını düşürmek genellikle titremeyi azaltır). Mekanik bağlantıları kontrol edin ve gevşeklikleri giderin. Yükün motor kapasitesi içinde olduğundan emin olun.
-
Aşırı Akım/Gerilim Hataları (Overcurrent/Overvoltage Faults):
- Sorun: Sürücü aşırı akım veya aşırı gerilim hatası vererek duruyor.
- Olası Nedenler: Ani yük değişimleri, kısa devre, yanlış kablolama, besleme gerilimindeki dalgalanmalar, frenleme sırasında oluşan rejeneratif enerji, motorun kapasitesinin üzerinde kullanılması.
- Çözüm: Motor ve sürücü arasındaki güç kablolarını ve bağlantılarını kontrol edin, kısa devre olup olmadığını ölçün. Besleme geriliminin kararlı olduğundan emin olun. Eğer rejeneratif enerji nedeniyle aşırı gerilim hatası alınıyorsa, uygun bir frenleme direnci (braking resistor) ekleyin veya mevcut direncin değerini kontrol edin. Motorun yük gereksinimlerine uygun olup olmadığını tekrar değerlendirin.
-
Geri Besleme Hatası (Feedback Error):
- Sorun: Sürücü, motorun geri besleme cihazından (encoder/resolver) sinyal alamıyor veya hatalı sinyal alıyor.
- Olası Nedenler: Geri besleme kablosunun kopması, gevşek bağlantılar, kablo ekranlamasının yetersiz olması (parazit), encoder/resolver arızası, yanlış geri besleme tipi veya çözünürlük ayarı.
- Çözüm: Geri besleme kablosunun fiziksel bütünlüğünü ve tüm bağlantı noktalarının sıkılığını kontrol edin. Kablonun güç kablolarından uzakta olduğundan ve uygun şekilde ekranlandığından emin olun. Gerekirse kabloyu değiştirin. Encoder veya resolver’ın fiziksel hasar görüp görmediğini kontrol edin. Sürücü parametrelerinden geri besleme tipi ve çözünürlük ayarlarının doğru yapıldığını doğrulayın.
-
Konum Hatası veya Sapma (Position Error/Deviation):
- Sorun: Motor hedeflenen konuma ulaşamıyor veya sapma gösteriyor.
- Olası Nedenler: Yetersiz tork, yanlış ayarlanmış PID kazançları, mekanik boşluk, sisteme uygulanan dış kuvvetler, geri besleme cihazının hatalı çalışması.
- Çözüm: Motorun yeterli torka sahip olduğundan emin olun. PID kazançlarını yeniden ayarlayın, özellikle integral kazancını artırmak uzun vadeli konum hatalarını azaltabilir. Mekanik boşlukları kontrol edin ve giderin. Geri besleme cihazının doğru çalıştığından ve sinyal ürettiğinden emin olun.
-
İletişim Hatası:
- Sorun: Sürücü ile kontrolör (PLC/HMI) arasında iletişim kurulamıyor veya kesintili iletişim yaşanıyor.
- Olası Nedenler: İletişim kablosunun hasar görmesi, yanlış adresleme, yanlış baud hızı/protokol ayarları, terminator direnci eksikliği veya yanlış konumu (özellikle seri iletişimde), ağ yükü.
- Çözüm: İletişim kablosunun fiziksel bütünlüğünü kontrol edin ve bağlantılarını sıkın. Sürücü ve kontrolördeki iletişim protokolü, baud hızı ve adresleme ayarlarının eşleştiğinden emin olun. Eğer seri bir ağ kullanılıyorsa (örn. Modbus RTU), terminator dirençlerinin doğru yerleştirildiğini ve değerlerinin uygun olduğunu doğrulayın. Ağ topolojisini ve yükünü gözden geçirin.
Uzman Tavsiyesi
Servo sürücü nedir? sorusunun cevabı, endüstriyel otomasyonun modern yüzünü ve geleceğini şekillendiren kritik bir teknolojiyi işaret etmektedir. Hassas hareket kontrolünün temel taşı olan servo sürücüler, üretim süreçlerinde verimliliği, kaliteyi ve esnekliği artıran anahtar bileşenlerdir. Yüksek hızlı ve doğru konumlandırma yetenekleri sayesinde robotik sistemlerden CNC makinelerine, ambalajlama hatlarından tekstil makinelerine kadar geniş bir yelpazede vazgeçilmez bir rol üstlenirler. Bu saha rehberinde ele aldığımız gibi, bir servo sürücünün çalışma prensibini, teknik özelliklerini ve sahada dikkat edilmesi gerekenleri anlamak, sistemlerin optimum performansla çalışmasını sağlamanın ilk adımıdır.
Uzman bir bakış açısıyla, servo sistemlerin başarılı bir şekilde entegrasyonu ve işletilmesi sadece doğru ürün seçimiyle sınırlı değildir. Kurulum aşamasında doğru boyutlandırma, uygun kablolama, etkili topraklama ve çevre koşullarının dikkate alınması, sistemin uzun ömürlü ve güvenilir çalışması için temel teşkil eder. Özellikle PID parametrelerinin hassas bir şekilde ayarlanması (tuning), motorun istenen tepkiyi vermesi, titrememesi ve hedefe hatasız ulaşması için kritik öneme sahiptir. Modern sürücülerdeki otomatik tuning özellikleri işi kolaylaştırsa da, karmaşık ve yüksek dinamik uygulamalarda tecrübeli bir mühendisin manuel ince ayarları genellikle kaçınılmazdır. Karşılaşılan arızaların hızlı ve doğru bir şekilde teşhis edilip çözülmesi, üretim kayıplarını minimize etmek ve sistemin kesintisiz çalışmasını sağlamak adına hayati öneme sahiptir. Bu nedenle, teknik ekibinizin servo sürücüler konusunda sürekli eğitim almasını ve güncel kalmasını sağlamak, yatırımınızın geri dönüşünü maksimize etmenin en iyi yoludur. Unutmayın ki, her bir endüstriyel uygulama kendine özgü dinamiklere sahiptir ve en iyi sonuçlar, derinlemesine teknik bilgi ile saha tecrübesinin birleşimiyle elde edilir. Doğru servo çözümleriyle, üretim tesislerinizin rekabet gücünü artırabilir, daha esnek ve verimli bir geleceğe adım atabilirsiniz.