Sepetinizde ürün bulunmuyor.
Servo sistemde pozisyon hatası alarm vermeden parçada iz bırakabilir mi?

İçindekiler
Evet, bir servo sistem, pozisyon hatası alarm vermeden parçada iz bırakabilir. Bu durum, hatanın servo sürücünün yapılandırılmış tolerans bandı içinde kalması, mekanik boşluklar, yetersiz geri besleme çözünürlüğü veya alarm eşiklerinin üretim toleranslarından daha geniş ayarlanmış olması gibi çeşitli nedenlerle ortaya çıkabilir.
Servo sistemde pozisyon hatası alarm vermeden parçada iz bırakabilir mi? Nedir?
Endüstriyel otomasyonun temel taşlarından biri olan servo sistemler, hassas hareket kontrolü gerektiren uygulamalarda kritik rol oynar. Bir servo sistemin temel amacı, bir motorun pozisyonunu, hızını veya torkunu çok yüksek doğrulukla kontrol etmektir. Ancak, “pozisyon hatası” terimi, sistemin hedeflediği pozisyon ile gerçekte bulunduğu pozisyon arasındaki farkı ifade eder. Bu fark, çoğu zaman sistemin kararlılığını ve doğruluğunu doğrudan etkiler. Sorunun özü, bu pozisyon hatasının her zaman bir alarm tetiklememesi, ancak yine de işlenen parçanın kalitesinde gözle görülür bir “iz” veya kusur bırakabilmesidir. Bu durum, özellikle yüksek hassasiyet gerektiren üretim hatlarında ciddi maliyetlere ve kalite sorunlarına yol açabilir. Alarmın tetiklenmemesinin başlıca nedenleri arasında, belirlenen tolerans aralıklarının geniş olması, hatanın kümülatif doğası, mekanik boşlukların etkisi veya geri besleme sisteminin yetersiz çözünürlüğü sayılabilir. Bu senaryo, üretim süreçlerinde gizli kalite sorunlarının ve verimlilik kayıplarının ana kaynaklarından biri olabilir.
Çalışma Prensibi ve Teknik Veriler
Bir servo sistemin çalışma prensibi, kapalı döngü (closed-loop) kontrol mekanizmasına dayanır. Kontrolör, belirlenen hedef pozisyonu (komut) servo sürücüye gönderir. Servo sürücü, bu komutu motoru hareket ettirmek için kullanır. Motorun miline bağlı olan bir enkoder veya başka bir geri besleme sensörü, motorun gerçek pozisyonunu sürekli olarak kontrolöre geri bildirir. Kontrolör, hedef pozisyon ile gerçek pozisyon arasındaki farkı (yani pozisyon hatasını veya takip hatasını) hesaplar ve bu hatayı minimize etmek için motorun hızını ve yönünü dinamik olarak ayarlar. Bu döngü, milisaniyeler içinde binlerce kez tekrarlanır ve böylece yüksek doğrulukta hareket sağlanır.
Ancak, bu ideal çalışma prensibine rağmen, pozisyon hatalarının alarm vermeden ürün üzerinde iz bırakması mümkündür. Bunun temel nedenleri ve teknik detayları şunlardır:
- Takip Hatası (Following Error) ve Tolerans Bantları: Her servo sürücü, belirli bir takip hatası tolerans bandı ile yapılandırılır. Bu bant, sistemin kabul edilebilir pozisyon hatası aralığını tanımlar. Eğer pozisyon hatası bu bandın içinde kalırsa, sistem bir alarm üretmez. Ancak, bu küçük hatalar, özellikle yüksek hızlı veya yüksek torklu uygulamalarda, parçanın yüzeyinde mikro düzeyde kaymalara, baskı farklılıklarına veya işleme kusurlarına neden olabilir. Örneğin, bir kesme uygulamasında milimetrenin yüzde biri kadar bir sapma bile, yüzey kalitesinde gözle görülür bir pürüzlülük bırakabilir.
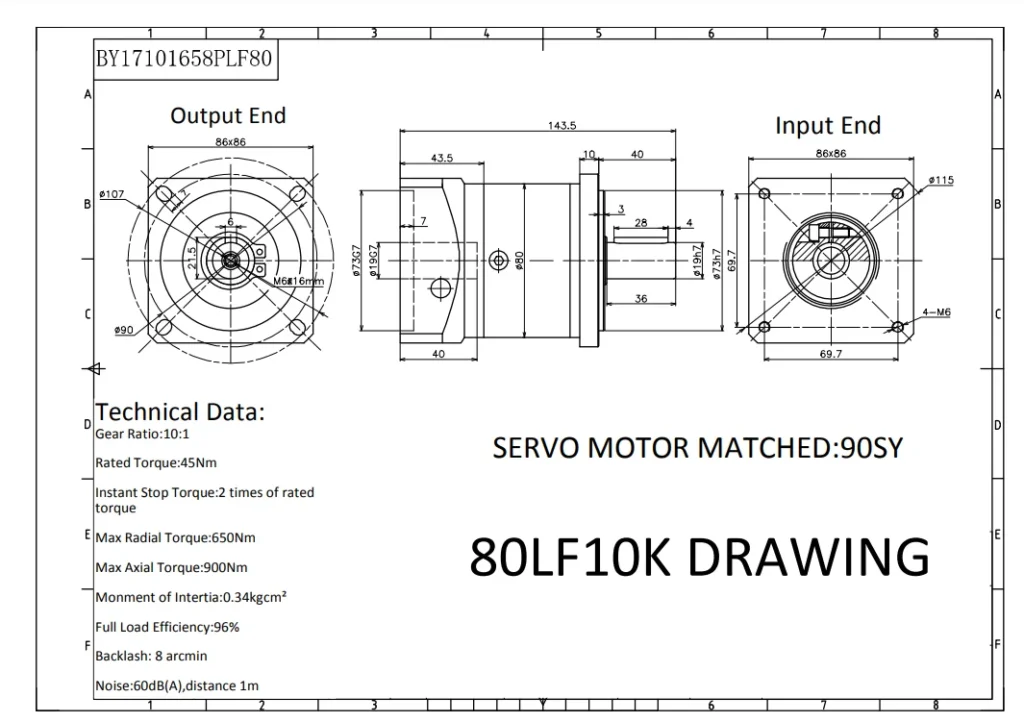
- Mekanik Boşluk (Backlash): Dişli kutuları, kaplinler veya diğer mekanik aktarım elemanlarındaki aşınma veya üretim toleransları nedeniyle oluşan boşluklar, servo motorun milindeki hareketin işlenen parçaya tam olarak aktarılamamasına neden olur. Motorun pozisyonu enkoder tarafından doğru okunsa bile, parçanın gerçek pozisyonu farklı olabilir. Bu boşluk, yön değişimi sırasında daha belirgin hale gelir ve sistem, “doğru” pozisyonda olduğunu düşünse de, parça üzerinde kayma veya titreme şeklinde iz bırakabilir.
- Enkoder Çözünürlüğü ve Doğruluğu: Geri besleme sensörünün (enkoderin) çözünürlüğü, sistemin algılayabileceği en küçük pozisyon değişikliğini belirler. Düşük çözünürlüklü bir enkoder, küçük pozisyon hatalarını tespit edemez. Bu durum, sistemin aslında hafifçe sapmış olmasına rağmen “hedefte” olduğunu rapor etmesine yol açar. Bu algılanmayan küçük hatalar, tekrar eden işlemler sırasında kümülatif etki yaratabilir ve parça üzerinde zamanla belirginleşen izler bırakabilir.
- Kontrol Döngüsü Ayarları (PID Tuning): Servo sistemin PID (Oransal-İntegral-Türev) parametrelerinin yanlış ayarlanması, sistemin kararsız çalışmasına neden olabilir. Aşırı düşük P (Oransal) kazancı, sistemin yavaş tepki vermesine ve hedef pozisyona ulaşmada gecikmesine yol açarken, aşırı yüksek P kazancı sistemin salınım yapmasına (titreşmesine) neden olabilir. Bu salınımlar, enkoder tarafından “normal” hareket olarak algılanabilir ancak işlenen parça üzerinde dalgalanma veya titreşim izleri bırakabilir.
- Yük Değişimleri ve Atalet: İşlenen parçanın ağırlığı, şekli veya malzemenin direnci gibi yük özellikleri değiştikçe, servo sistemin tepkisi de etkilenebilir. Sistem, bu yük değişimlerine yeterince hızlı adapte olamazsa, geçici pozisyon hataları oluşabilir. Bu hatalar, kısa süreli olduğu ve tolerans bandı içinde kaldığı için alarm vermez ancak parçada bölgesel deformasyon veya işleme farklılıkları yaratabilir.
- Harici Etkenler ve Gürültü: Elektriksel gürültü, sıcaklık değişimleri veya mekanik titreşimler gibi çevresel faktörler, geri besleme sinyallerini bozarak veya mekanik elemanları etkileyerek geçici pozisyon hatalarına neden olabilir. Bu hatalar, sistemin genel hata toleransı içinde kalırsa alarm vermez, ancak üretim kalitesini düşürebilir.
| Parametre | Değer/Açıklama |
|---|---|
| Pozisyon Hatası Toleransı (Takip Hatası) | Servo sürücüde belirlenen maksimum kabul edilebilir pozisyon sapması. Genellikle ±1 ila ±100 enkoder sayımı veya ±0.01mm ila ±0.5mm aralığında ayarlanır. |
| Enkoder Çözünürlüğü | Geri besleme sisteminin algılayabileceği en küçük açısal veya doğrusal hareket. Tipik olarak 10,000 ila 1,000,000 darbe/tur (pulses per revolution – PPR) veya mikrometre cinsinden ifade edilir. |
| Mekanik Boşluk (Backlash) | Dişli kutusu veya aktarım elemanlarındaki boşluktan kaynaklanan, motor milindeki hareketin çıkış miline tam olarak aktarılmaması durumu. Genellikle 0.01° ila 1° veya 0.01mm ila 0.1mm aralığında olabilir. |
| Servo Döngü Süresi | Kontrolörün bir kontrol döngüsünü tamamlaması için geçen süre. Tipik olarak 125 mikrosaniye (µs) ila 1 milisaniye (ms) arasında değişir. Daha kısa süreler daha hızlı tepki anlamına gelir. |
| Alarm Eşiği (Hata Sınırı) | Sistemin kritik bir hata durumu algılayarak alarm vermesi için belirlenen pozisyon hatası değeri. Genellikle takip hatası toleransından daha geniş bir değerdir. |
| PID Kazançları | P (Oransal), I (İntegral) ve D (Türev) parametreleri, servo sistemin kararlılığını ve tepki hızını belirler. Yanlış ayarlar salınıma veya gecikmeye yol açar. |
| Proses Toleransı | Üretilen parçanın kabul edilebilir boyut, yüzey kalitesi veya pozisyon doğruluğu aralığı. Genellikle makine toleranslarından daha dar veya daha kritik olabilir. |

Sahada Dikkat Edilmesi Gerekenler
- Doğru Ayar ve Optimizasyon (PID Tuning): Servo sistemlerin PID kazançları, uygulamanın dinamiklerine, yükün ataletine ve istenen tepki süresine göre dikkatlice ayarlanmalıdır. Yanlış ayarlanmış bir sistem, küçük salınımlar veya yavaş tepkilerle pozisyon hataları yaratabilir. Otomatik tuning fonksiyonları başlangıç için iyi olsa da, çoğu zaman manuel ince ayarlar kritik doğruluk için gereklidir. Bu, sistemin aşırı tepki vermesini (overshoot) veya hedef pozisyona ulaşmada gecikmesini (settling time) engelleyerek, parça üzerinde oluşabilecek izleri minimize eder.
- Periyodik Mekanik Bakım ve Kontrol: Mekanik bileşenlerdeki (dişli kutuları, vidalı miller, lineer kızaklar, kaplinler) aşınma ve yıpranma, zamanla mekanik boşlukların artmasına neden olur. Bu boşluklar, servo motorun doğru pozisyonda olduğunu bildirmesine rağmen, işleme noktasındaki gerçek pozisyonun sapmasına yol açar. Düzenli denetimler, yağlama ve aşınmış parçaların zamanında değiştirilmesi, bu tür hataları önlemek için hayati öneme sahiptir. Özellikle yön değişimi yapılan uygulamalarda boşluk etkileri daha belirgin hale gelir.
- Geri Besleme Sistemi Doğruluğu ve Çözünürlüğü: Kullanılan enkoderin çözünürlüğü, uygulamanın gerektirdiği hassasiyetle uyumlu olmalıdır. Yüksek hassasiyetli uygulamalar için daha yüksek çözünürlüklü enkoderler tercih edilmelidir. Ayrıca, enkoder kablolarının sağlamlığı, elektriksel gürültüden etkilenmemesi ve doğru şekilde kalibre edilmiş olması, güvenilir geri besleme sinyalleri için kritik öneme sahiptir. Enkoderin doğru monte edildiğinden ve kayma yapmadığından emin olunmalıdır.
- Alarm Eşiklerinin Optimizasyonu ve Çoklu Hata Seviyeleri: Servo sürücüdeki pozisyon hatası alarm eşikleri, sadece sistemin tamamen durmasını gerektiren büyük hatalar için değil, aynı zamanda üretim kalitesini etkileyebilecek daha küçük, ancak sürekli hatalar için de ayarlanmalıdır. Bazı sistemler, “uyarı” (warning) ve “hata” (fault) olmak üzere farklı alarm seviyeleri sunar. Uyarı eşiklerinin, ürün kalitesini bozabilecek ancak sistemi durdurmayacak seviyelere ayarlanması, proaktif müdahale imkanı sunar.
- Harici Kalite Kontrol ve İzleme Sistemleri: Sadece servo sistemin kendi iç geri beslemesine güvenmek yerine, üretim hattına entegre edilmiş harici sensörler (örneğin, görüntü işleme sistemleri, lazer mesafe sensörleri, temaslı prob sistemleri) ile parçanın nihai kalitesi veya işleme pozisyonu sürekli olarak kontrol edilebilir. Bu sistemler, servo sistemin fark etmediği küçük sapmaları tespit ederek, üretim hatası oluşmadan önce müdahale edilmesini sağlayabilir. Bu, özellikle kritik toleranslara sahip parçalar için olmazsa olmazdır.
- Veri İzleme ve Trend Analizi: Servo sistemin pozisyon hatası, tork, hız ve diğer performans verilerini sürekli olarak izlemek ve bu verilerdeki trendleri analiz etmek, potansiyel sorunları henüz alarm vermeden önce tespit etmeyi sağlar. Küçük, tekrarlayan veya artan pozisyon hataları, gelecekteki bir arızanın veya kalite sorununun habercisi olabilir. Bu tür prediktif bakım yaklaşımları, plansız duruşları ve hurda üretimini önemli ölçüde azaltır.
Sık Karşılaşılan Sorunlar ve Çözümleri
Servo sistemlerde pozisyon hatasının alarm vermeden parçada iz bırakmasına neden olan birçok sık karşılaşılan sorun ve bunlara yönelik çözümler mevcuttur:
- Sorun: Aşınmış Mekanik Bileşenler ve Artan Boşluk. Dişli kutularındaki veya vidalı millerdeki aşınma, motorun komut edilen hareketi ile işleme noktasındaki gerçek hareket arasında bir gecikme veya boşluk yaratır. Sistem, motor pozisyonunu doğru okusa da, işlenen parça farklı bir konumda olabilir.
Çözüm: Düzenli mekanik denetimler ve önleyici bakım programları oluşturun. Aşınmış dişlileri, kaplinleri veya yatakları zamanında değiştirin. Boşluksuz (zero-backlash) kaplinler veya daha yüksek hassasiyetli redüktörler kullanmayı değerlendirin. Servo sürücünün boşluk telafisi (backlash compensation) özelliğini doğru yapılandırın. - Sorun: Yanlış PID Ayarları ve Sistem Kararsızlığı. Servo sürücünün PID kazançlarının yetersiz veya aşırı ayarlanması, sistemin hedef pozisyona ulaşmada yavaş kalmasına, aşırı salınım yapmasına veya sürekli küçük hatalar üretmesine neden olabilir. Bu küçük hatalar alarm eşiğini aşmasa da, parçada dalgalanma veya pürüzlülük bırakabilir.
Çözüm: Servo sistemin otomatik tuning (auto-tuning) özelliğini kullanarak başlangıç ayarlarını yapın ve ardından uygulamanın dinamiklerine göre manuel olarak ince ayar (fine-tuning) yapın. Sistem tepkisini osiloskop veya sürücü yazılımı üzerinden izleyerek en uygun kararlılık ve tepki süresi dengesini bulun. Yük değişimlerini simüle ederek ayarların farklı koşullarda da geçerli olduğundan emin olun. - Sorun: Düşük Enkoder Çözünürlüğü veya Gürültülü Geri Besleme Sinyalleri. Enkoderin hassasiyetinin yetersiz olması veya elektriksel gürültü nedeniyle geri besleme sinyallerinin bozulması, kontrolörün gerçek pozisyon hakkında yanlış bilgi almasına yol açar. Bu durumda sistem, küçük sapmaları algılayamaz.
Çözüm: Uygulamanın hassasiyet gereksinimlerine uygun yüksek çözünürlüklü enkoderler kullanın. Enkoder kablolarını doğru şekilde topraklayın ve ekranlayın (shielding). Güç ve sinyal kablolarını ayrı kanallardan geçirin. Gürültülü ortamlarda diferansiyel sinyalli enkoderler tercih edin. - Sorun: Yüksek Yük Dalgalanmaları ve Yetersiz Motor Boyutlandırması. İşlenen parçanın ağırlığı veya sürtünmesi gibi yük koşullarındaki ani veya sürekli değişimler, servo motorun pozisyonunu korumakta zorlanmasına neden olabilir. Motorun yetersiz boyutlandırılması durumunda, bu durum daha da kötüleşir.
Çözüm: Uygulamanın maksimum yük gereksinimlerini ve dinamik tepkilerini doğru bir şekilde analiz ederek uygun motor ve sürücü boyutlandırması yapın. Gerekirse daha yüksek torklu veya daha yüksek ataletli motorlar kullanın. Servo sürücünün yük uyarlama (load observer) özelliklerini etkinleştirin veya gelişmiş kontrol algoritmaları kullanın. - Sorun: Yazılım veya Kontrolör Gecikmeleri. PLC veya hareket kontrolöründeki yazılımın döngü süresi, iletişim gecikmeleri veya işlemci yükü, komut sinyallerinin servo sürücüye zamanında ulaşmasını engelleyebilir. Bu, sistemin tepki süresini uzatarak pozisyon hatalarına yol açabilir.
Çözüm: Kontrolörün döngü süresini optimize edin ve gereksiz işlemci yükünü azaltın. Yüksek hızlı iletişim protokolleri (örneğin, EtherCAT, PROFINET IRT) kullanarak gecikmeleri minimize edin. Hareket kontrolörünün performansını düzenli olarak izleyin. - Sorun: Aşırı Geniş Alarm Eşikleri. Servo sürücüde veya kontrol sisteminde tanımlanan pozisyon hatası alarm eşikleri, ürünün kabul edilebilir toleranslarından çok daha geniş ayarlanmış olabilir. Bu durumda, ürün kalitesini bozan bir sapma meydana gelse bile sistem alarm vermez.
Çözüm: Üretim prosesinin gerçek toleranslarını ve kalite gereksinimlerini dikkate alarak alarm eşiklerini yeniden gözden geçirin ve optimize edin. Gerekirse, daha küçük sapmalar için “uyarı” seviyeleri tanımlayarak operatörleri bilgilendirin ve proaktif müdahaleyi teşvik edin.
Uzman Tavsiyesi
Servo sistemlerin endüstriyel otomasyondaki rolü tartışılamaz bir öneme sahiptir; ancak, pozisyon hatasının alarm tetiklemeden işlenen parçada iz bırakabileceği gerçeği, üretim kalitesi ve verimlilik açısından göz ardı edilemez bir risktir. Bu durum, genellikle servo sürücünün yapılandırılmış tolerans bandı içinde kalan, ancak üretim prosesi için kritik olan küçük sapmalardan kaynaklanır. Mekanik boşluklar, yetersiz enkoder çözünürlüğü, yanlış PID ayarları, yük değişimleri ve hatta çevresel faktörler, bu “sessiz” hataların başlıca tetikleyicileridir. Alarm vermeyen bu hatalar, hurda oranlarını artırabilir, yeniden işleme maliyetlerini yükseltebilir ve en önemlisi müşteri memnuniyetini düşürebilir. Saha deneyimimiz gösteriyor ki, bu tür sorunlar genellikle tek bir nedenden ziyade, birkaç faktörün birleşimiyle ortaya çıkar.
Bu riskleri minimize etmek ve üretim kalitesini sürekli kılmak için entegre ve proaktif bir yaklaşım benimsemek şarttır. Birincisi, servo sistemlerin periyodik ve titizlikle ayarlanması (tuning), sistemin dinamik tepkisini ve kararlılığını en üst düzeye çıkarmak için hayati öneme sahiptir. İkincisi, tüm mekanik aktarım elemanlarının düzenli bakımı ve aşınma kontrolleri, boşlukların ve mekanik kaymaların önüne geçmek için esastır. Üçüncüsü, geri besleme sistemlerinin (enkoderler) çözünürlüğü ve doğruluğu, uygulamanın gerektirdiği hassasiyetle tam uyumlu olmalıdır. Dördüncüsü, sadece servo sürücünün dahili alarmlarına güvenmek yerine, üretim hattına entegre edilmiş harici kalite kontrol sistemleri (örneğin, kamera sistemleri, lazer sensörler) aracılığıyla parçanın nihai kalitesinin sürekli olarak denetlenmesi, gizli hataların erken tespiti için kritik bir katmandır. Son olarak, servo sistem performans verilerinin sürekli olarak izlenmesi ve trend analizleri yapılması, potansiyel sorunların alarm eşiklerine ulaşmadan önce öngörülmesini ve önleyici müdahalelerde bulunulmasını sağlar. Unutulmamalıdır ki, otomasyon dünyasında “yeterince iyi” çoğu zaman “mükemmel” değildir ve detaylara verilen önem, uzun vadede sürdürülebilir başarı ve yüksek kaliteli üretim için belirleyicidir.