
Planet Redüktörlü Sistemde Boşluk ile Esneme Nasıl Ayırt Edilir?

İçindekiler
- Planet Redüktörlü Sistemde Boşluk ile Esneme Nasıl Ayırt Edilir? Nedir?
- Çalışma Prensibi ve Teknik Veriler
- Boşluğun Çalışma Prensibi ve Kaynakları
- Esnekliğin Çalışma Prensibi ve Kaynakları
- Ayırt Etme Yöntemleri ve Teknik Veri Karşılaştırması
- Sahada Dikkat Edilmesi Gerekenler
- Sık Karşılaşılan Sorunlar ve Çözümleri
- Uzman Tavsiyesi
Planet redüktörlü sistemlerde boşluk (backlash), dişliler arasındaki mekanik, geri dönüşümsüz bir salınımdır; esneme (torsional stiffness/elastisite) ise uygulanan tork altında mil veya dişli gibi bileşenlerin geçici, geri dönüşümlü açısal deformasyonudur. Boşluk sistemin hassasiyetini düşürürken, esneme dinamik performansı ve yerleşme süresini etkiler; temel fark, boşluğun bir “oyun” olması, esnemenin ise bir “deformasyon” olmasıdır.
Planet Redüktörlü Sistemde Boşluk ile Esneme Nasıl Ayırt Edilir? Nedir?
Endüstriyel otomasyon ve hassas hareket kontrol sistemlerinde, özellikle planet redüktörlü sistemler gibi yüksek performans beklenen uygulamalarda, sistemin genel doğruluğunu ve dinamik yanıtını etkileyen iki kritik mekanik özellik bulunur: boşluk (backlash) ve esneme (torsional stiffness veya elastisite). Bu iki kavram sıklıkla birbirine karıştırılsa da, hem kaynakları hem de sistem üzerindeki etkileri açısından temelde farklıdırlar. Bu farklılıkları doğru anlamak, sistem tasarımı, sorun giderme ve performans optimizasyonu için hayati öneme sahiptir.
Boşluk (Backlash), bir dişli çiftindeki tahrik eden dişli ile tahrik edilen dişli arasındaki çevresel yöndeki mekanik boşluktur. Bir başka deyişle, tahrik eden dişli ters yönde hareket etmeye başladığında, tahrik edilen dişli hemen harekete geçmez; bu arada geçen açısal mesafe boşluk olarak tanımlanır. Bu durum, genellikle dişlilerin üretim toleranslarından, aşınmadan veya montaj hatalarından kaynaklanır. Boşluk, sistemin kontrol doğruluğunu doğrudan etkiler, pozisyonlama hatalarına, titreşimlere, gürültüye ve hatta kontrol döngülerinde kararsızlıklara yol açabilir. Özellikle servo motor uygulamaları ve yüksek hassasiyet gerektiren robotik sistemlerde düşük boşluk, mutlak bir gerekliliktir. Boşluk, genellikle açısal birimlerle (örneğin, ark dakika veya ark saniye) ifade edilir ve yük altında kaybolmaz; yön değiştirdiğinizde kendini gösterir.
Öte yandan, Esneme (Torsional Stiffness / Elastisite), redüktörün içindeki miller, dişliler ve diğer bağlantı elemanlarının uygulanan tork altında gösterdiği açısal deformasyondur. Bu deformasyon, malzemenin elastik limitleri içerisinde gerçekleştiği sürece, tork kaldırıldığında sistem orijinal konumuna geri döner. Yani esneme, mekanik bir “oyun” değil, uygulanan kuvvete karşı malzemenin gösterdiği geri dönüşümlü bir tepkidir. Yüksek esneme, sistemin tork altındaki tepkisini geciktirir, yerleşme süresini uzatır ve kontrol döngüsünde salınımlara neden olabilir. Bu durum, özellikle yüksek ivmelenme ve duruş-kalkış döngülerine sahip dinamik uygulamalarda kritik öneme sahiptir. Esneme, genellikle tork rijitliği (Nm/rad) olarak ifade edilir ve sistemin ne kadar “sert” veya “yumuşak” olduğunu gösterir. Malzeme seçimi, bileşenlerin geometrisi ve bağlantı yöntemleri esneme üzerinde doğrudan etkilidir.
Ayırt edici temel nokta şudur: Boşluk, bir “oyun” veya “ölü bölge”dir ve sistemin yönü değiştiğinde hissedilir. Bu, mekanik bir kesintidir. Esneme ise, tork uygulandığında bileşenlerin “bükülmesi” veya “burulması”dır ve tork devam ettiği sürece mevcuttur; tork kaldırıldığında geri döner. Bu, bir malzemenin veya yapının doğal tepkisidir. Birincisi genellikle istenmeyen bir kusur olarak kabul edilirken, ikincisi malzemenin doğal bir özelliğidir ve mühendislik hesaplamalarında dikkate alınması gereken bir parametredir.
Çalışma Prensibi ve Teknik Veriler
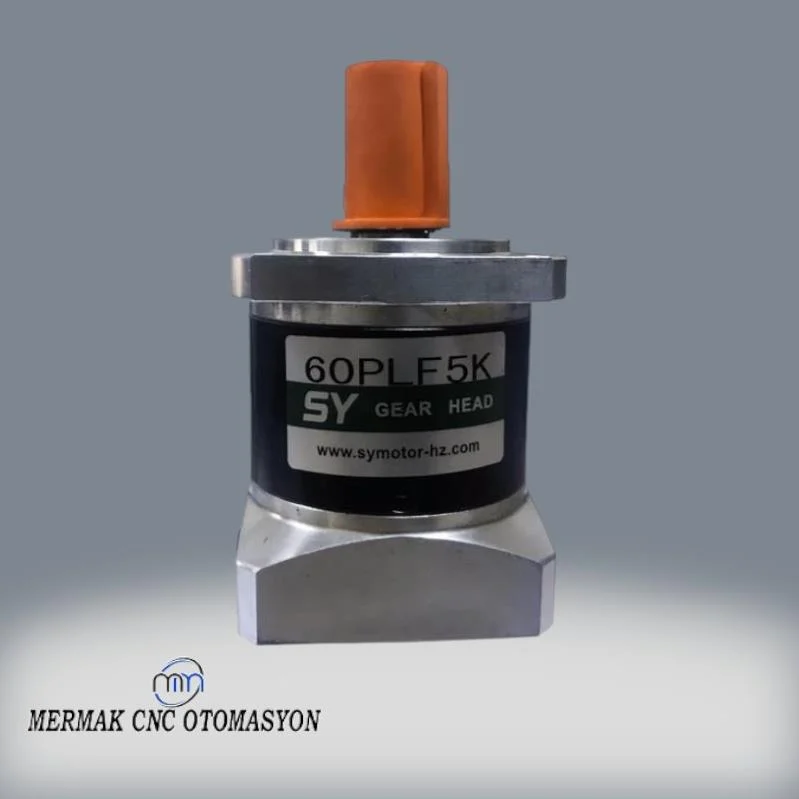
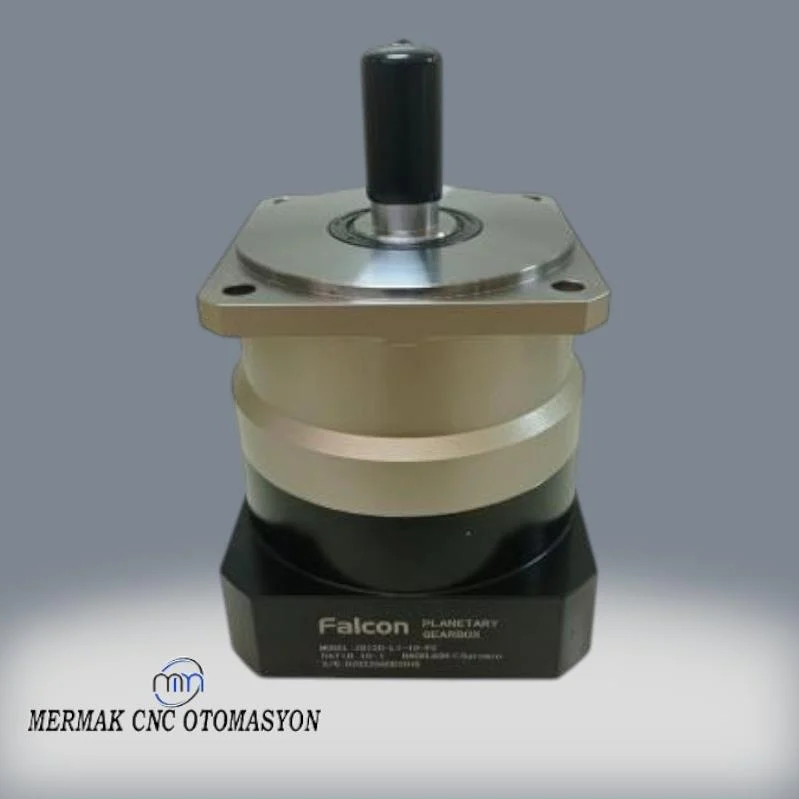
Planet redüktörler, yüksek tork yoğunluğu, kompakt yapıları ve verimlilikleri nedeniyle endüstriyel otomasyonun birçok alanında tercih edilen güç aktarım elemanlarıdır. Bir planet redüktör, genellikle merkezi bir güneş dişlisi (sun gear), onun etrafında dönen birkaç planet dişli (planet gears) ve bu planet dişlilerini çevreleyen içten dişli bir halka dişli (ring gear) ile bir planet taşıyıcı (planet carrier)dan oluşur. Bu karmaşık yapı, hem boşluk hem de esneme kaynakları açısından dikkatli bir analiz gerektirir.

Boşluğun Çalışma Prensibi ve Kaynakları
Boşluk, planet redüktörün her bir dişli çiftinde (güneş-planet, planet-halka) meydana gelebilen toplam bir etkidir. Üretim sürecindeki kaçınılmaz toleranslar (diş profili, diş kalınlığı, diş aralığı), montaj hassasiyeti (dişlilerin merkezlenmesi, şaftların paralelliği) ve çalışma sırasında meydana gelen aşınma, boşluğun temel kaynaklarıdır. Özellikle yüksek hızlı veya sık yön değiştiren uygulamalarda, bu boşluk, motorun dönme hareketinin yüke anında aktarılamamasına neden olur. Motor bir yönde dönerken, yük dişliler arasındaki boşluğu doldurana kadar hareket etmez. Yön değiştirildiğinde ise aynı durum tersine yaşanır. Bu “ölü bölge”, özellikle CNC tezgahları, robot kolları ve hassas indeksleme sistemleri gibi pozisyonlama doğruluğu kritik olan sistemlerde istenmeyen salınımlara, hedef pozisyondan sapmalara ve sistemin dinamik yanıtının kötüleşmesine yol açar.
Düşük boşluklu redüktörler, dişlilerin daha sıkı toleranslarla üretilmesi, özel diş profilleri (örneğin, helisel dişliler), ön yükleme (pre-load) mekanizmaları veya konik dişli tasarımları gibi yöntemlerle elde edilir. Boşluk değeri, genellikle redüktörün çıkış milinde yüksüz durumda ölçülen açısal sapma olarak belirtilir ve ark dakika (arcmin) veya ark saniye (arcsec) cinsinden verilir. Örneğin, 3 arcmin boşluk, bir tam dönüşün 1/1200’ü kadar bir boşluk anlamına gelir.
Esnekliğin Çalışma Prensibi ve Kaynakları
Esneme, redüktörün tork altında deforme olma kapasitesidir. Bu deformasyon, redüktörün içindeki miller (giriş ve çıkış milleri), dişlilerin kendisi, planet taşıyıcı ve hatta redüktörün muhafazası gibi tüm bileşenlerin malzeme özelliklerinden (örneğin, elastisite modülü) ve geometrik boyutlarından kaynaklanır. Tork uygulandığında, bu bileşenler elastik sınırlar içinde burulur veya bükülür. Tork kaldırıldığında ise orijinal hallerine geri dönerler. Bu durum, özellikle yüksek ivmeli hareketlerde ve ani tork değişimlerinde, motorun istenen pozisyona ulaşması için gerekli olan süreyi (yerleşme süresi) uzatır ve kontrol döngüsünde istenmeyen salınımlara (overshoot/undershoot) neden olabilir.
Yüksek rijitliğe sahip bir redüktör, aynı tork altında daha az açısal deformasyon gösterir. Bu, daha kalın miller, daha büyük dişli modülleri, daha rijit malzemeler (örneğin, yüksek alaşımlı çelikler) ve daha sağlam montaj yöntemleri kullanılarak elde edilir. Esneklik, genellikle tork rijitliği (torsional stiffness) olarak ifade edilir ve birim tork başına açısal deformasyon (örneğin, Newton metre bölü radyan – Nm/rad) şeklinde verilir. Yüksek Nm/rad değeri, daha rijit bir sistemi gösterir. Dinamik servo sistemlerde, sistemin doğal frekansını artırmak ve kontrol döngüsünün kararlılığını sağlamak için yüksek rijitlik kritik öneme sahiptir.
Ayırt Etme Yöntemleri ve Teknik Veri Karşılaştırması
Sahada bu iki özelliği ayırt etmek için farklı test ve gözlem yöntemleri kullanılır:
- Yüksüz Yön Değişimi Testi (Boşluk İçin): Redüktör çıkış miline hafif bir yük uygulanır (veya hiç uygulanmaz). Giriş miline (motor tarafı) küçük bir açısal hareket verilerek yön değiştirilir. Çıkış milinin hareket etmeye başladığı an arasındaki gecikme veya boşluk, doğrudan boşluğun bir göstergesidir. Bu, genellikle bir açısal sensör veya hassas bir kadranlı gösterge ile ölçülür.
- Tork-Açı Deformasyon Testi (Esneme İçin): Redüktörün çıkış miline kontrollü bir tork uygulanır ve bu torkun neden olduğu açısal deformasyon ölçülür. Tork arttıkça açısal deformasyon da artar (elastik sınırlar içinde). Bu test, redüktörün tork rijitliğini (Nm/rad) belirlemek için kullanılır. Uygulanan tork kaldırıldığında, sistemin orijinal konumuna ne kadar hassas döndüğü gözlemlenir. Esneme, genellikle bir tork sensörü ve yüksek çözünürlüklü bir açısal enkoder ile ölçülür.
| Parametre | Boşluk (Backlash) | Esneme (Torsional Stiffness/Elastisite) |
|---|---|---|
| Tanım | Dişliler arasındaki mekanik, geri dönüşümsüz açısal oyun/boşluk. | Uygulanan tork altında mil veya dişli gibi bileşenlerin geri dönüşümlü açısal deformasyonu. |
| Temel Kaynak | Üretim toleransları, montaj hataları, aşınma. | Malzeme özellikleri (elastisite modülü), bileşenlerin geometrisi, bağlama elemanları. |
| Sistem Etkisi | Pozisyonlama hatası, titreşim, gürültü, kontrol kararsızlığı. | Dinamik performans düşüşü, uzun yerleşme süresi, salınım (overshoot/undershoot). |
| Ölçüm Birimi | Açısal birimler (Ark dakika – arcmin, Ark saniye – arcsec). | Tork/Açısal Deformasyon (Newton metre/Radyan – Nm/rad). |
| Giderilme/Azaltma | Hassas üretim, ön yükleme (pre-load), aşınma kontrolü. | Daha rijit malzeme/tasarım, daha büyük boyutlu bileşenler, uygun kaplin seçimi. |
| Karakteristik | Yön değişimi sırasında hissedilen, yüksüz durumda belirginleşen “ölü bölge”. | Tork uygulandığında sürekli oluşan, torkla orantılı ve geri dönüşümlü “burulma”. |
| Uygulama Alanı | Hassas pozisyonlama (robotik, CNC, indeksleme). | Yüksek dinamik sistemler (hızlı ivmelenme/yavaşlama, titreşim kontrolü). |
Sahada Dikkat Edilmesi Gerekenler
- Yük Uygulama Yöntemi ve Yönü: Boşluk, genellikle yüksüz veya çok hafif bir yük altında yön değiştirirken en belirgin şekilde gözlemlenir. Motorun yönünü ileri-geri küçük açılarla değiştirerek çıkış milindeki gecikmeyi veya “oyunu” hissedebilirsiniz. Esneme ise, tork uygulandığında (yük altında) ortaya çıkar ve torkun büyüklüğü ile orantılıdır. Yani, bir redüktörün boşluğunu ölçerken yükün sıfıra yakın olması, esnekliğini ölçerken ise kontrollü bir yükün uygulanması gereklidir.
- Sıcaklık ve Çevresel Koşullar: Çalışma sıcaklığı, hem boşluk hem de esneme üzerinde etkili olabilir. Yüksek sıcaklıklar, metal bileşenlerin genleşmesine neden olarak boşluğu hafifçe değiştirebilir veya yağlama özelliklerini etkileyerek aşınmayı hızlandırabilir. Esneme ise, malzemenin elastisite modülünün sıcaklıkla değişmesi nedeniyle etkilenebilir, ancak bu etki genellikle daha az belirgindir. Hassas uygulamalarda, ölçümlerin ve sistem performansının belirli bir sıcaklık aralığında stabilize edildiğinden emin olunmalıdır.
- Montaj Hassasiyeti ve Bağlantı Elemanları: Redüktörün motora ve yüke doğru şekilde monte edilmesi, hem boşluk hem de esneme performansını doğrudan etkiler. Yanlış hizalama, gevşek bağlantılar veya uygun olmayan kaplin seçimi, redüktörün nominal boşluk değerinden daha fazla boşluk göstermesine veya sistemin genel rijitliğini düşürerek esnemeyi artırmasına neden olabilir. Örneğin, düşük rijitlikli bir kaplin, redüktörün kendisi rijit olsa bile, sistemin toplam esnemesini artıracaktır.
- Geri Besleme Sensörünün Konumu: Servo sistemlerde enkoder gibi geri besleme sensörünün konumu kritiktir. Eğer enkoder motor miline (redüktör girişine) bağlıysa, redüktörün boşluk ve esneme etkileri kontrol döngüsüne dahil edilemez ve sistemin gerçek pozisyonu doğru yansıtılamaz. Enkoderin redüktör çıkışına veya doğrudan yüke bağlanması, bu etkileri kontrol döngüsüne dahil ederek daha doğru ve kararlı bir kontrol sağlar. Ancak bu durumda, redüktörün boşluk ve esneme değerleri sistemin toplam döngü gecikmesine katkıda bulunur.
- Aşınma Durumu ve Ömür: Boşluk, zamanla ve kullanım yoğunluğuyla artma eğilimindedir. Dişliler arasındaki aşınma, diş profillerinin bozulması ve yataklardaki boşlukların artması, redüktörün boşluk değerini yükseltir. Esneme ise, malzemenin yorulması veya yapısal hasarlar meydana gelmediği sürece genellikle daha kararlıdır. Aşırı yüklenmeler veya darbeler, esnekliği kalıcı olarak değiştirebilecek yapısal deformasyonlara yol açabilir. Düzenli bakım ve periyodik ölçümler, bu değişimleri izlemek için önemlidir.
Sık Karşılaşılan Sorunlar ve Çözümleri
Endüstriyel otomasyon sistemlerinde, planet redüktörlerle ilgili boşluk ve esneme kaynaklı sorunlar, sistem performansını ciddi şekilde etkileyebilir. Bu sorunları doğru teşhis etmek ve uygun çözümleri uygulamak, üretim verimliliği ve sistem ömrü açısından kritik öneme sahiptir.
Yüksek Boşluk Kaynaklı Sorunlar:
-
Sorun: Pozisyonlama Hatası ve Tekrarlanabilirlik Kaybı. Özellikle her yön değişiminde, yük istenen pozisyona ulaşamaz veya her seferinde farklı bir noktada durur. Bu durum, hassas montaj, kaynak veya işleme operasyonlarında kabul edilemez hatalara yol açar.
Çözüm:- Redüktör Değişimi: Mevcut redüktörün boşluk değeri, uygulamanın gereksinimlerini karşılamıyorsa, daha düşük boşluklu (örneğin, 1-3 arcmin) bir hassas planet redüktör ile değiştirilmelidir.
- Ön Yükleme (Pre-load) Mekanizmaları: Bazı özel redüktör tasarımları, dişliler arasında sürekli bir temas sağlamak için ön yükleme mekanizmaları kullanır. Bu tür redüktörler, boşluğu minimize etmek için idealdir.
- Kontrol Algoritması Ayarı: Bazı durumlarda, servo kontrolörün boşluk telafisi (backlash compensation) özelliği kullanılarak yazılımsal olarak boşluk etkisi azaltılabilir. Ancak bu, mekanik boşluğu gidermez, sadece etkisini kompanse etmeye çalışır.
- Aşınma Kontrolü ve Bakım: Redüktörün düzenli yağlanması ve aşınan parçaların (dişliler, yataklar) zamanında değiştirilmesi, boşluğun artmasını engeller.
-
Sorun: Titreşim, Gürültü ve Mekanik Stres. Yüksek boşluk, yön değişimlerinde dişlilerin birbirine çarpmasına neden olarak titreşimlere, gürültüye ve dişlilere binen darbe yüklerine yol açar. Bu da sistemin ömrünü kısaltır.
Çözüm:- Doğru Redüktör Seçimi: Uygulamanın dinamik yüklerine ve hızlarına uygun, yeterli mukavemete sahip ve düşük boşluklu bir redüktör seçilmelidir.
- Montaj Kontrolü: Redüktörün motor ve yükle olan bağlantılarının tam olarak hizalandığından ve sıkı olduğundan emin olunmalıdır. Yanlış hizalama, boşluğun etkilerini artırabilir.
Yetersiz Rijitlik (Aşırı Esneme) Kaynaklı Sorunlar:
-
Sorun: Dinamik Performans Düşüşü ve Uzun Yerleşme Süresi. Sistem, hızlı ivmelenme veya yavaşlama gerektiren uygulamalarda istenen tepkiyi veremez. Yük, hedef pozisyona ulaştıktan sonra salınımlar yaparak uzun bir süre yerleşemez. Bu durum, üretim döngü sürelerini uzatır.
Çözüm:- Daha Rijit Redüktör/Bileşenler: Daha yüksek tork rijitliğine sahip bir redüktör veya daha büyük boyutlu/daha rijit malzemeden yapılmış şaft ve kaplin seçimi yapılmalıdır.
- Optimal Kaplin Seçimi: Motor ile redüktör veya redüktör ile yük arasındaki kaplinin, sistemin toplam rijitliğine katkıda bulunması ve titreşimleri sönümlemesi önemlidir. Esnek kaplinler, özellikle dinamik uygulamalarda sistemin doğal frekansını düşürerek kararsızlığa neden olabilir. Rijit veya yüksek tork rijitliğine sahip kaplinler tercih edilmelidir.
- Sistem Tasarımı Optimizasyonu: Mekanik sistemin genel ataletinin azaltılması, daha kısa miller kullanılması ve daha rijit yapısal elemanların tercih edilmesi, toplam esnemeyi düşürebilir.
-
Sorun: Kontrol Kararsızlığı ve Salınım. Özellikle yüksek kazançlı servo kontrol sistemlerinde, yetersiz rijitlik, sistemin doğal frekansını düşürerek kontrol döngüsünde salınımlara ve kararsızlığa yol açar. Bu da sistemin “titremesine” veya “dans etmesine” neden olabilir.
Çözüm:- Kontrol Parametrelerinin Ayarlanması: PID kazanç değerleri, sistemin mekanik rijitliğine uygun olarak ayarlanmalıdır. Düşük rijitlik durumunda, yüksek kazançlar kararsızlığa yol açabilir. Daha düşük kazançlar veya ileri besleme (feedforward) kontrol yöntemleri denenebilir.
- Rezonans Frekansı Analizi: Sistemdeki rezonans frekansları belirlenmeli ve bu frekanslardan kaçınacak şekilde kontrol algoritmaları veya mekanik iyileştirmeler yapılmalıdır (örneğin, titreşim sönümleyiciler).
Uzman Tavsiyesi
Endüstriyel otomasyonun karmaşık ve talepkar dünyasında, planet redüktörlü sistemlerin boşluk ve esneme gibi mekanik özelliklerini doğru bir şekilde ayırt etmek ve yönetmek, sistemin genel performansı, güvenilirliği ve ömrü açısından hayati öneme sahiptir. Bu iki kavramın farklı kaynaklara sahip olması – boşluğun bir mekanik “oyun” veya “gecikme” iken, esnemenin bir “tork altında deformasyon” olması – mühendislik yaklaşımımızı belirler. Sahadaki tecrübelerimiz, birçok performans sorununun temelinde bu iki faktörden birinin veya her ikisinin yanlış anlaşılması ya da göz ardı edilmesinin yattığını göstermektedir. Hassas pozisyonlama gerektiren uygulamalarda boşluğun minimize edilmesi, yüksek dinamik tepki ve hızlı yerleşme süresi beklenen sistemlerde ise yüksek tork rijitliği, yani düşük esneme kritik rol oynar.
Bir uzman olarak tavsiyem, sistem tasarımının başlangıç aşamasından itibaren bu iki parametreyi bütüncül bir yaklaşımla ele almaktır. Sadece redüktörün teknik özelliklerine odaklanmak yerine, motor, kaplin, şaftlar ve yükün kendisi dahil olmak üzere tüm tahrik hattının boşluk ve esneme katkıları değerlendirilmelidir. Örneğin, düşük boşluklu bir redüktör seçmiş olsanız bile, yüksek esnekliğe sahip bir kaplin veya şaft kullanmak, sistemin toplam dinamik performansını olumsuz etkileyebilir. Aksine, çok rijit bir sistem tasarlarken boşluğu göz ardı etmek, hassasiyet kayıplarına yol açabilir. Bu nedenle, tedarikçi verileri dikkatlice incelenmeli, mümkünse prototip aşamasında gerçek yük koşulları altında testler yapılmalı ve elde edilen verilerle sistemin teorik modeli doğrulanmalıdır.
Sorun giderme süreçlerinde, boşluk ve esnemeyi ayırt etmek için sistematik bir yaklaşım izlenmelidir. Yüksüz veya hafif yüklü durumda yön değiştirerek gözlemlenen gecikme veya titreşimler genellikle boşluk işaretidir. Yük altında, motorun hedef pozisyona ulaşmakta zorlanması, salınımlar yapması veya uzun yerleşme süreleri ise yetersiz rijitliğe işaret edebilir. Bu tür durumlarda, yüksek çözünürlüklü enkoderler ve tork sensörleri kullanarak dinamik verilerin toplanması ve analiz edilmesi, sorunun kökenini belirlemede kritik öneme sahiptir. Ayrıca, periyodik bakım rutinlerine, redüktörün boşluk ve esneme değerlerinin zamanla nasıl değiştiğini izlemek için ölçümler dahil edilmelidir. Bu proaktif yaklaşım, beklenmedik arızaların önüne geçerek üretim sürekliliğini ve sistemin genel verimliliğini artıracaktır. Unutmayın, doğru redüktör seçimi ve sistem entegrasyonu, endüstriyel otomasyonun kalbinde yatan hassasiyet ve verimliliğin anahtarıdır.

