Sepetinizde ürün bulunmuyor.
Planet Redüktör Oranı Yanlış Alındıysa Pulse Ayarıyla Telafi Edilir mi?

İçindekiler
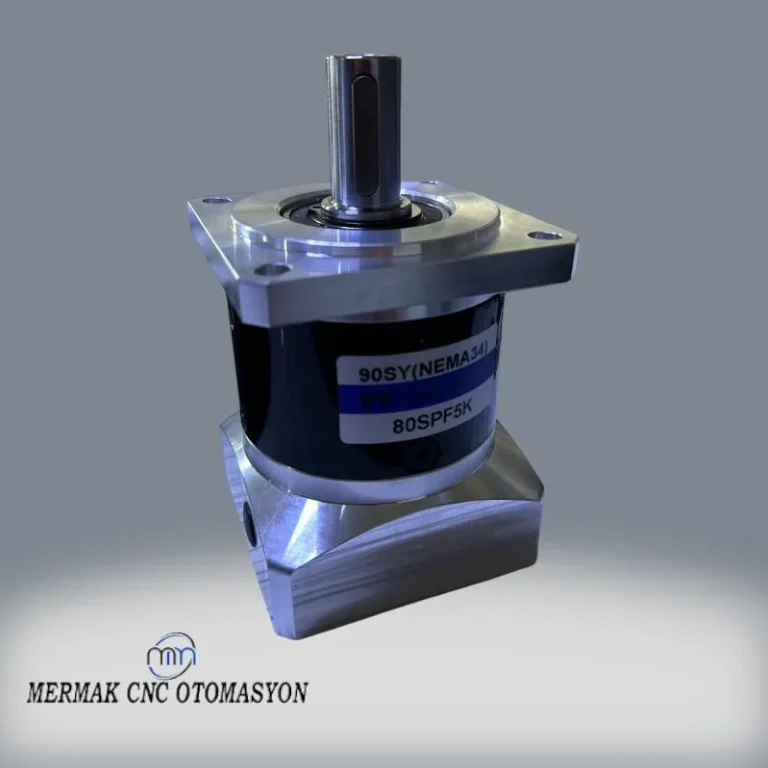
Planet redüktör oranı yanlış alındıysa, genellikle sürücüdeki pulse ayarları veya elektronik dişli oranı parametreleri ile kısmen telafi edilebilir. Ancak bu bir geçici çözümdür ve tork kapasitesi, hız limitleri, konumlandırma hassasiyeti ve sistemin genel performansı üzerinde ciddi olumsuz etkileri olabilir; ideal olan her zaman doğru mekanik redüktörü kullanmaktır.
Planet Redüktör Oranı Yanlış Alındıysa Pulse Ayarıyla Telafi Edilir mi? Nedir?
Endüstriyel otomasyon sistemlerinde, bir motorun (servo veya step) hareketini bir yüke aktarırken genellikle bir redüktör kullanılır. Redüktörler, motorun yüksek hızını düşürürken torkunu artırarak yükün daha verimli ve kontrollü bir şekilde hareket etmesini sağlar. Özellikle planet redüktörler, yüksek verimlilikleri, kompakt tasarımları ve yüksek tork kapasiteleri nedeniyle tercih edilir. Ancak, projelendirme aşamasında veya tedarik sürecinde yanlış bir redüktör oranı seçilmesi, sistemin beklenen performansı sergileyememesine neden olabilir. Bu durumda akla gelen ilk sorulardan biri, yanlış seçilen mekanik oranı, motor sürücüsü üzerindeki pulse ayarları veya elektronik dişli oranı (electronic gear ratio) parametreleriyle telafi edip edemeyeceğimizdir.
Temel olarak, bir motor sürücüsü, aldığı her bir pulse (darbe) sinyali için motoru belirli bir miktar döndürür. Bu miktar, motorun kendi encoder çözünürlüğü ve sürücüdeki pulse ayarları (örneğin, darbe başına devir, darbe başına mm, elektronik dişli oranı) tarafından belirlenir. Eğer mekanik redüktör oranı yanlış seçilmişse, örneğin beklenen 1:10 yerine 1:12 bir redüktör kullanılmışsa, sürücüdeki pulse ayarları değiştirilerek çıkıştaki hareketin istenen orana göre ölçeklenmesi sağlanabilir. Bu, sistemin mekanik oranını elektronik olarak “düzeltmek” anlamına gelir. Ancak bu telafi yöntemi, sadece sayısal bir düzeltme olup, mekanik redüktörün fiziksel özelliklerini (tork, hız, atalet) değiştiremez.
Çalışma Prensibi ve Teknik Veriler
Bir servo veya step motor sürücüsünde, genellikle “Elektronik Dişli Oranı”, “Darbe Katsayısı”, “Darbe Oranı” veya “Giriş/Çıkış Darbe Ayarı” gibi parametreler bulunur. Bu parametreler, kontrolörden gelen her bir darbe için motorun kaç derece döneceğini veya sürücüden motora kaç darbe gönderileceğini belirler. Formül genellikle şu şekildedir:
Çıkış Hareketi (mm/darbe veya derece/darbe) = (Motor Encoder Çözünürlüğü / Sürücü Darbe Ayarı) * (1 / Mekanik Redüktör Oranı)
Eğer mekanik redüktör oranı yanlışsa (örneğin, beklenen 1:10 yerine 1:12), sürücüdeki darbe ayarını (elektronik dişli oranını) değiştirerek, sistemin algıladığı “sanal” redüktör oranını istenen değere yaklaştırabiliriz. Örneğin, 1:10 oranında bir redüktör beklerken 1:12 kullanıldıysa, sürücüdeki elektronik dişli oranını 10/12 (veya tersi) oranında ayarlayarak telafi sağlanabilir. Bu, kontrolörden gelen her darbe için motorun daha az dönmesini sağlayarak, çıkışta istenen oranın elde edilmesini simüle eder.
Ancak bu telafi, beraberinde önemli teknik kısıtlamalar getirir:
- Tork Kapasitesi: Redüktörün asıl amacı torku artırmaktır. Eğer yanlışlıkla daha düşük oranlı bir redüktör (örneğin, 1:10 yerine 1:5) seçildiyse, elektronik olarak 1:10’a yükseltmek, motorun çıkış torkunu fiziksel olarak artıramaz. Sistem, yükü hareket ettirmek için yeterli torku üretemeyebilir ve motor aşırı yüke binebilir. Tersine, daha yüksek oranlı bir redüktör (1:10 yerine 1:20) seçildiyse ve elektronik olarak 1:10’a düşürüldüyse, motor daha fazla hızlanmak zorunda kalacak, bu da hız limitlerini zorlayabilir ve sistemin dinamik tepkisini etkileyebilir.
- Hız Limitleri: Elektronik telafi, motorun daha hızlı veya daha yavaş dönmesini gerektirebilir. Eğer motorun maksimum hız sınırlarını aşan bir durum oluşursa, sistem performansında düşüşler veya arızalar yaşanabilir.
- Konumlandırma Hassasiyeti ve Çözünürlük: Elektronik dişli oranı ayarı, sistemin konumlandırma çözünürlüğünü doğrudan etkileyebilir. Özellikle düşük oranlı bir redüktörün elektronik olarak yükseltilmesi durumunda, her bir darbe için motorun dönme miktarı daha küçük olacağı için teorik olarak hassasiyet artabilir, ancak bu durum motorun minimum adım veya dönüş açısı sınırlarına takılabilir. Yüksek oranlı bir redüktörün elektronik olarak düşürülmesi ise, her bir darbe için motorun daha fazla dönmesini gerektirecek ve bu da sistemin gerçek minimum hareket adımını büyüterek hassasiyeti düşürebilir.
- Sistem Dinamiği ve Rezonans: Yanlış redüktör oranı, sistemin atalet eşleşmesini bozabilir. Elektronik telafi, bu atalet uyumsuzluğunu ortadan kaldırmaz. Bu durum, sistemde titreşimlere, rezonansa ve PID kontrol parametrelerinin doğru ayarlanmasını zorlaştırmaya yol açabilir.
- Mekanik Aşınma ve Ömür: Redüktörün veya motorun sürekli olarak nominal çalışma koşullarının dışında zorlanması, komponentlerin ömrünü kısaltabilir ve beklenmedik arızalara yol açabilir.
| Parametre | Değer/Açıklama |
|---|---|
| Mekanik Redüktör Oranı (Yanlış) | Projede hedeflenen orandan farklı (örn: 1:10 yerine 1:12 veya 1:8). |
| Hedef Redüktör Oranı (Doğru) | Sistem tasarımı ve hesaplamalarına göre olması gereken mekanik oran (örn: 1:10). |
| Telafi Yöntemi | Servo/step sürücüdeki “Elektronik Dişli Oranı” veya “Pulse Katsayısı” ayarının değiştirilmesi. |
| Etki Alanları | Tork kapasitesi, maksimum hız, konumlandırma hassasiyeti, sistem dinamikleri, motor/redüktör ömrü. |
| Riskler | Motor/redüktör aşırı yüklenmesi, aşırı ısınma, titreşim, rezonans, hassasiyet kaybı, arıza, güvenlik sorunları. |
| Önerilen Yaklaşım | Küçük sapmalar için geçici telafi, büyük sapmalar için mekanik redüktör değişimi. |
| Kontrolör Ayarı | Pulse/devir, mm/darbe veya elektronik dişli oranı (N/M şeklinde kesirli ifadeler). |
Sahada Dikkat Edilmesi Gerekenler
- Tork Kapasitesi ve Yük Analizi: Elektronik telafi, redüktörün fiziksel tork limitlerini değiştiremez. Eğer yanlış seçilen redüktör, mevcut yük için yetersiz tork sağlıyorsa (daha düşük oranlı bir redüktör seçildiyse), motor aşırı yüke binecek ve ısınacaktır. Bu durum, motorun ve sürücünün ömrünü kısaltır, hatta kalıcı hasarlara yol açabilir. Yükün gerektirdiği maksimum torkun, seçilen motor ve redüktör kombinasyonunun sürekli ve anlık tork kapasitelerini aşmadığından emin olunmalıdır.
- Hız Limitleri ve Dinamik Performans: Yanlış redüktör oranı, motorun daha yüksek veya daha düşük hızlarda çalışmasını gerektirebilir. Eğer elektronik telafi, motorun nominal veya maksimum hızını aşmasına neden oluyorsa, sistem istenen performansı veremez, hızlanma/yavaşlama süreleri uzar ve konumlandırma hataları oluşabilir. Özellikle yüksek hızlı uygulamalarda, motorun ve redüktörün izin verilen maksimum giriş hızları kritik öneme sahiptir.
- Konumlandırma Hassasiyeti ve Geri Besleme Çözünürlüğü: Elektronik dişli oranı değişimi, sistemin efektif çözünürlüğünü etkiler. Eğer telafi, her bir darbe için motorun çok küçük bir açıyla dönmesini gerektiriyorsa (yani sanal olarak oranı yükseltiyorsa), motorun minimum adım açısı veya encoder çözünürlüğü yetersiz kalabilir. Tersine, eğer her bir darbe için motorun daha büyük bir açıyla dönmesi gerekiyorsa (sanal olarak oranı düşürüyorsa), sistemin hassasiyeti azalır ve mikron seviyesindeki hassas konumlandırma gerektiren uygulamalarda sorunlar yaşanabilir. Geri besleme sistemi (encoder) ve kontrolörün bu yeni efektif çözünürlüğü destekleyip desteklemediği kontrol edilmelidir.
- Sistem Atalet Eşleşmesi ve PID Ayarları: Doğru redüktör seçimi, motorun ataleti ile yükün ataletinin optimum şekilde eşleşmesini sağlar. Yanlış redüktör oranı, bu atalet eşleşmesini bozarak sistemin kararsız çalışmasına, titreşimlere ve rezonansa yol açabilir. Bu durum, sürücünün PID kontrol parametrelerinin yeniden ayarlanmasını gerektirebilir ve doğru ayarı bulmak zorlaşabilir. Kötü ayarlanmış bir PID, aşırı salınım (overshoot), yavaş tepki veya sürekli titreşim gibi sorunlara neden olur.
- Mekanik Aşınma ve Güvenlik: Yanlış oranlı bir redüktörün elektronik olarak telafi edilmesi, mekanik komponentler üzerinde beklenenden farklı yükler oluşturabilir. Bu, dişlilerin, yatakların ve diğer hareketli parçaların daha hızlı aşınmasına ve ömrünün kısalmasına neden olabilir. Ayrıca, acil duruş senaryolarında veya limit anahtarlarının tetiklenmesinde gecikmeler yaşanabilir, bu da iş güvenliği açısından risk oluşturur.

Sık Karşılaşılan Sorunlar ve Çözümleri
Yanlış redüktör oranı nedeniyle pulse ayarıyla telafi etmeye çalışırken ortaya çıkabilecek bazı sıkıntılar ve çözüm önerileri şunlardır:
-
Sorun: Motor ve/veya Redüktör Aşırı Isınıyor.
Açıklama: Genellikle yanlışlıkla daha düşük oranlı bir redüktör seçildiğinde (örn. 1:10 yerine 1:5) ve elektronik olarak 1:10’a telafi edildiğinde ortaya çıkar. Motor, yükü hareket ettirmek için yeterli torku üretemediği için sürekli olarak nominal torkunun üzerinde çalışmaya zorlanır, bu da aşırı akım çekmesine ve ısınmasına neden olur. Redüktör de kendisinden beklenen torku karşılayamadığı için zorlanır.
Çözüm: Öncelikle yükün gerektirdiği torku doğru bir şekilde yeniden hesaplayın. Motorun ve redüktörün sürekli ve anlık tork kapasitelerini kontrol edin. Eğer tork yetersizse, redüktörü doğru oranlı olanla değiştirmek en sağlıklı çözümdür. Geçici olarak, çalışma çevrimini (cycle time) uzatarak veya yükü azaltarak motor üzerindeki stresi hafifletmeye çalışabilirsiniz, ancak bu bir kalıcı çözüm değildir.
-
Sorun: Konumlandırma Hatası veya Yetersiz Hassasiyet.
Açıklama: Özellikle mikron seviyesi hassasiyet gerektiren uygulamalarda, elektronik telafi, sistemin efektif çözünürlüğünü düşürebilir. Örneğin, 1:20 redüktör yerine 1:10 kullanılıp elektronik olarak 1:20’ye telafi edildiğinde, motor daha az döneceği için nominalde daha hassas bir hareket gibi görünse de, motorun minimum adım açısı veya encoder çözünürlüğü bu hassasiyeti fiziksel olarak destekleyemeyebilir. Ya da tam tersi, daha yüksek oranlı bir redüktör (1:20) yerine 1:10 kullanılıp elektronik olarak 1:20’ye telafi edildiğinde, motorun her bir darbe için daha fazla dönmesi gerekir ve bu da gerçek adım hassasiyetini düşürür.
Çözüm: Motorun ve encoder’ın çözünürlüğünü kontrol edin. Gerekirse daha yüksek çözünürlüklü bir encoder veya daha hassas bir motor kullanmayı değerlendirin. Ancak en kesin çözüm, doğru oranlı redüktörü temin etmek ve sistemin mekanik çözünürlüğünü istenen seviyeye getirmektir.
-
Sorun: Sistemde Titreşim, Gürültü veya Kararsız Çalışma.
Açıklama: Yanlış redüktör oranı, motor ve yük arasındaki atalet eşleşmesini bozar. Bu durum, sistemin rezonans frekanslarının değişmesine ve kontrol döngüsünün (PID) kararsız hale gelmesine neden olabilir. Sonuç olarak, motor ve mekanik aksamda titreşimler, anormal gürültüler veya istenmeyen salınımlar gözlemlenir.
Çözüm: Sürücünün PID parametrelerini yeniden ayarlayarak sistemin dinamik tepkisini optimize etmeye çalışın. Otomatik tuning (auto-tuning) fonksiyonlarını kullanmak faydalı olabilir. Ancak, mekanik atalet uyumsuzluğu devam edeceği için, optimum ayarı bulmak zor olabilir ve titreşimler tamamen giderilemeyebilir. Bu durumda, yine doğru redüktör oranına sahip bir mekanik komponent kullanmak en kalıcı çözümdür.
-
Sorun: Maksimum Hıza Ulaşılamıyor veya Aşırı Yüksek Hızda Çalışma.
Açıklama: Eğer yanlışlıkla düşük oranlı bir redüktör (örn. 1:10 yerine 1:5) seçildiyse ve elektronik olarak 1:10’a telafi edildiyse, motorun istenen çıkış hızına ulaşmak için nominal hızının çok üzerinde dönmesi gerekebilir. Bu, motorun hız limitlerini aşmasına ve performans düşüşüne neden olur. Tersine, yüksek oranlı bir redüktör (1:10 yerine 1:20) kullanılıp elektronik olarak 1:10’a telafi edildiğinde, motor daha yavaş döneceği için istenen çıkış hızına ulaşmakta zorlanabilir.
Çözüm: Motorun ve redüktörün maksimum giriş/çıkış hız limitlerini kontrol edin. Eğer motor nominal hızının çok üzerinde çalışmak zorunda kalıyorsa, bu durum motorun ömrünü kısaltır ve verimliliğini düşürür. Sistemin gerektirdiği maksimum hıza ulaşılıp ulaşılamadığına bakın. Eğer hız limitleri aşılıyorsa veya yetersiz kalıyorsa, doğru oranlı redüktörü kullanmak zorunluluktur.
Uzman Tavsiyesi
Endüstriyel otomasyon sistemlerinde, planet redüktör oranının yanlış seçilmesi durumunda, motor sürücüsü üzerindeki pulse ayarları veya elektronik dişli oranı parametreleriyle kısmi bir telafi sağlamak teknik olarak mümkündür. Bu yöntem, özellikle küçük sapmalar veya acil durumlar için geçici bir çözüm olarak düşünülebilir. Elektronik telafi, kontrolörden gelen komutların sisteme yansıma oranını değiştirerek, mekanik orandaki hatayı sayısal olarak “düzeltir”. Ancak, bu düzeltme sadece bir yazılımsal ölçeklendirmedir ve mekanik redüktörün fiziksel özelliklerini (tork kapasitesi, hız limitleri, atalet uyumu) değiştiremez.
Uzman bir mühendis olarak tavsiyem, bu tür bir telafinin uzun vadeli veya kritik uygulamalarda bir çözüm olarak görülmemesidir. Yanlış redüktör oranı, sistemin tork kapasitesini, hız performansını, konumlandırma hassasiyetini ve genel dinamik tepkisini olumsuz etkileyebilir. Motorun ve redüktörün aşırı yüklenmesine, aşırı ısınmasına, titreşimlere, gürültüye ve dolayısıyla komponentlerin ömrünün kısalmasına neden olabilir. Bu durum, üretim hattında plansız duruşlara, bakım maliyetlerinin artmasına ve nihayetinde operasyonel verimliliğin düşmesine yol açar.
Her zaman için en doğru ve güvenilir yaklaşım, projelendirme aşamasında detaylı mühendislik hesaplamaları yaparak doğru motor ve redüktör oranını seçmektir. Eğer bir hata yapıldıysa ve yanlış oranlı bir redüktör temin edildiyse, ciddi performans kayıpları veya riskler söz konusu olduğunda, en kesin çözüm doğru oranlı redüktör ile değişime gitmektir. Küçük sapmalar veya test aşamalarında pulse ayarlarıyla geçici çözümler denenebilir, ancak bu, sistemin nominal şartlarda ve uzun ömürlü çalışması için asla kalıcı bir alternatif olmamalıdır. Unutulmamalıdır ki, otomasyon sistemlerinde güvenilirlik ve tekrarlanabilirlik esastır; mekanik uyumsuzlukları elektronik yollarla telafi etmeye çalışmak, genellikle daha büyük ve maliyetli sorunlara davetiye çıkarmak demektir.