Sepetinizde ürün bulunmuyor.
Planet Redüktör Boşluğu Servo Tuning Ayarını Bozar mı?

İçindekiler
Evet, planet redüktör boşluğu (backlash), servo tuning ayarını ciddi şekilde bozar. Bu boşluk, motor ile yük arasında gecikme, titreşim, pozisyonlama hataları ve sistem rijitliğinde azalmaya neden olarak hassas kontrolü imkansız hale getirir ve optimum performans elde etmeyi engeller. Tuning çabaları, bu mekanik boşluğun neden olduğu non-lineerliği telafi etmekte zorlanır.
Planet Redüktör Boşluğu Servo Tuning Ayarını Bozar mı? Nedir?
Endüstriyel otomasyon sistemlerinde, özellikle yüksek hassasiyet ve dinamik performans gerektiren uygulamalarda, servo motorlar ve planet redüktörler vazgeçilmez bileşenlerdir. Servo motorlar, konum, hız ve tork kontrolünü olağanüstü bir hassasiyetle sağlamak üzere tasarlanmıştır. Bu hassasiyetin temelinde ise motorun geri besleme sistemi (enkoder) ve bu geri beslemeyi değerlendirerek motoru süren servo sürücü yer alır. Servo sürücünün motoru istenen performansta çalıştırması için yapılan ayarlara servo tuning denir. Tuning, sistemin kararlılığını, tepki süresini, pozisyonlama hassasiyetini ve rijitliğini optimize etmeyi amaçlar. Ancak bu karmaşık dengede, sistemin mekanik bileşenlerinin durumu kritik bir rol oynar.
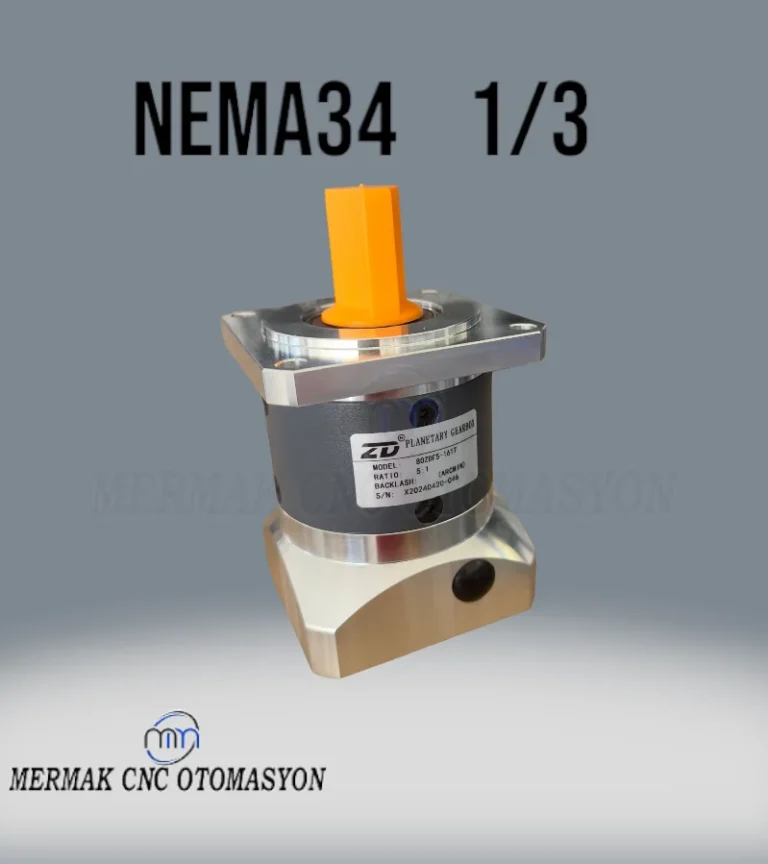
İşte tam bu noktada planet redüktör boşluğu (ing. backlash) kavramı devreye girer. Planet redüktör boşluğu, redüktör içindeki dişliler arasında, dişli çiftlerinin birbirine tam temas etmediği, yani bir miktar “ölü boşluk” olduğu durumu ifade eder. Bu boşluk, motor milinden redüktör girişine aktarılan hareketin, redüktör çıkış miline tam olarak aynı anda ve aynı oranda yansımasını engeller. Özellikle hareket yönü değiştiğinde, motor bir miktar döner ancak yük hemen hareket etmez; bu “kayıp hareket” backlash’ten kaynaklanır. Yüksek hassasiyetli uygulamalarda bu boşluk, servo sistemin performansını kökten etkiler ve tuning ayarlarını alt üst edebilir.
Çalışma Prensibi ve Teknik Veriler
Servo sistemler, motorun anlık konumunu, hızını ve torkunu sürekli olarak izler ve ayarlanan referans değerleriyle karşılaştırır. Bu karşılaştırma sonucunda oluşan hatayı sıfırlamak için motoru sürer. Planet redüktör boşluğu, bu geri besleme döngüsüne non-lineer bir element olarak dahil olur. Motor, yükü hareket ettirmeye başladığında, dişliler arasındaki boşluk kapanana kadar bir miktar döner. Bu sırada enkoder, motorun döndüğünü algılar ancak yük henüz hareket etmemiştir. Bu durum, servo sürücü için bir pozisyon hatası olarak yorumlanır ve sürücü bu hatayı düzeltmek için gereksiz yere daha fazla tork uygular veya osilasyona neden olur.
Boşluk, özellikle hareket yönü değişimlerinde belirginleşir. Motor bir yönde hareket ederken dişliler bir tarafa yaslanır. Yön değiştiğinde ise dişliler diğer tarafa yaslanana kadar motor boşluk miktarında döner. Bu “ölü bölge” içinde sürücü, yükün hareket etmediğini görerek hatayı düzeltmek için aşırı tepki vermeye çalışır. Bu da sistemde titreşim, aşırı atım (overshoot), uzun yerleşme süresi (settling time) ve düşük rijitlik gibi istenmeyen davranışlara yol açar. Geleneksel PID (Oransal-İntegral-Türevsel) kontrol algoritmaları, bu non-lineerliği etkin bir şekilde yönetmekte zorlanır.
Tuning parametreleri (Kp, Ki, Kd kazançları ve besleme (feedforward) değerleri) boşluklu bir sistemde optimum ayarlara getirilemez. Yüksek Kp kazancı, boşluk nedeniyle osilasyona yol açarken, düşük Kp kazancı sistemin tepki süresini ve rijitliğini düşürür. Kd kazancı titreşimleri azaltmaya yardımcı olabilir ancak boşluğun temel nedenini ortadan kaldırmaz. Bu nedenle, boşluklu bir redüktörle çalışan bir servo sistemi “iyi” ayarlamak neredeyse imkansızdır; her zaman bir taviz vermek zorunda kalınır.
| Parametre | Değer/Açıklama |
|---|---|
| Boşluk Birimi | Ark Dakika (arcmin). Yüksek hassasiyet için |
| Etkilenen Servo Tuning Parametreleri | Kp, Ki, Kd kazançları, Hız ve Tork Besleme (Feedforward) oranları. |
| Pozisyonlama Hassasiyeti | Boşluk kadar doğrudan pozisyonlama hatasına neden olur, yön değişimlerinde artar. |
| Sistem Rijitliği | Boşluk, mekanik rijitliği düşürerek yükün kontrolsüz hareketine yol açar. |
| Dinamik Yanıt | Gecikme, osilasyon ve uzun yerleşme süreleri ile bozulur. |
| Rezonans Frekansı | Boşluk, sistemin rezonans frekansını düşürebilir veya birden fazla rezonans noktası oluşturabilir. |
| Motor Ömrü ve Verimlilik | Sürekli düzeltme çabaları motorun aşırı ısınmasına ve enerji kaybına yol açar. |
Sahada Dikkat Edilmesi Gerekenler
- Doğru Redüktör Seçimi: Yüksek hassasiyet ve dinamik performans gerektiren uygulamalar için her zaman düşük boşluklu (low-backlash) veya boşluksuz (zero-backlash) planet redüktörler tercih edilmelidir. Redüktörün boşluk değeri (arcmin cinsinden), uygulamanın gerektirdiği hassasiyet seviyesine uygun olmalıdır. Genel otomasyon için 5-10 arcmin yeterli olabilirken, CNC tezgahları veya robotik uygulamalar için 1-3 arcmin veya daha düşük boşluklar aranmalıdır.
- Montaj Hassasiyeti ve Hizalama: Redüktörün motor ve yük ile olan mekanik bağlantıları büyük önem taşır. Yanlış hizalama, gevşek bağlantılar veya hatalı kaplin seçimi, mevcut boşluğu artırabileceği gibi, sisteme ek titreşim ve kararsızlık da katabilir. Montaj torkları ve hizalama toleransları üretici spesifikasyonlarına göre titizlikle uygulanmalıdır. Boşluksuz kaplinler kullanmak, sistemin genel rijitliğini artırır.
- Yük Özellikleri ve Atalet Uyumu: Redüktör, motor ve yük arasındaki atalet (eylemsizlik) oranının doğru ayarlanması kritik öneme sahiptir. Boşluklu bir sistemde, atalet uyumsuzluğu, boşluğun etkilerini daha da şiddetlendirir. Yüksek atalet oranlarına sahip sistemlerde boşluk, daha büyük pozisyonlama hatalarına ve osilasyonlara yol açabilir. Motor-redüktör-yük sistemi bir bütün olarak değerlendirilmelidir.
- Servo Sürücü Özellikleri ve Tuning Stratejileri: Modern servo sürücüler, backlash kompanzasyonu gibi gelişmiş özellikler sunar. Bu özellikler, yazılımsal olarak boşluğun etkilerini bir miktar telafi etmeye çalışır. Örneğin, yön değişimi sırasında belirli bir darbe (pulse) sayısını veya süresini yok sayarak veya “ölü bölge” içinde motoru daha agresif sürmeyerek sistemin kararlılığını artırabilir. Ancak bu, mekanik boşluğun yerini tutmaz, sadece etkilerini azaltır. Otomatik tuning fonksiyonları, boşluklu sistemlerde yanıltıcı sonuçlar verebilir; manuel ince ayar çoğu zaman gereklidir.
- Periyodik Bakım ve İzleme: Redüktör boşluğu, zamanla ve aşınma ile artabilir. Dişlilerdeki aşınma, yataklardaki boşluklar veya gevşeyen bağlantılar, başlangıçta düşük olan boşluk değerini yükseltebilir. Periyodik kontroller, boşluk ölçümleri ve yağlama (gerekiyorsa) redüktörün ömrünü uzatır ve performans düşüşünü engeller. Erken teşhis, daha büyük arızaların önüne geçer.

Sık Karşılaşılan Sorunlar ve Çözümleri
Boşluklu bir planet redüktörün neden olduğu sorunlar sahada genellikle benzer belirtilerle kendini gösterir ve deneyimli teknisyenler için tanıdık senaryolar oluşturur:
- Sürekli Titreşim ve Osilasyon: Servo sistemi, özellikle pozisyon tutma veya düşük hızlarda hareket ederken sürekli olarak titrer veya osilasyon yapar. Sürücüdeki kazançları düşürmek titreşimi azaltır ancak sistemin tepkisini ve rijitliğini düşürür.
- Çözüm: Boşluk kompanzasyonu özelliğini aktif edin (eğer varsa). Gerekirse Kp kazancını düşürün ve Kd kazancını optimize edin. Ancak en kalıcı çözüm, düşük boşluklu bir redüktöre geçmektir.
- Yüksek Pozisyonlama Hatası ve Tekrarlanabilirlik Sorunları: Özellikle hareket yönü değiştiğinde veya yükün üzerine binilen kuvvet değiştiğinde hedef pozisyondan sapmalar yaşanır. Ardışık hareketlerde aynı pozisyona dönülememesi (tekrarlanabilirlik eksikliği) sık görülür.
- Çözüm: Boşluk kompanzasyonunu doğru ayarlayın. Mekanik boşluğu minimize etmek için redüktörü kontrol edin veya değiştirin. Yüksek çözünürlüklü enkoderler kullanmak, hatanın daha iyi algılanmasına yardımcı olabilir.
- Yük Altında Gecikme ve Yumuşak Tepki: Sistem, referans komutlara hızlı ve keskin bir şekilde tepki veremez. Yük üzerindeki dış kuvvetler, sistemi kolayca istenen pozisyondan saptırabilir.
- Çözüm: Redüktörün boşluğunu kontrol edin. Yüksek ataletli yüklerde boşluğun etkisi daha belirginleşir. Motor ve redüktörün atalet oranlarını gözden geçirin. Gerekirse sistemin mekanik rijitliğini artıracak çözümler (daha güçlü şase, boşluksuz kaplinler) uygulayın.
- Motor Aşırı Isınması ve Artan Enerji Tüketimi: Servo motor, boşluk nedeniyle sürekli olarak ileri-geri hareket etmeye çalışır, bu da gereksiz enerji tüketimine ve aşırı ısınmaya yol açar.
- Çözüm: Boşluğun neden olduğu “avlanmayı” (hunting) ortadan kaldırmak için mekanik iyileştirmeler yapın. Tuning parametrelerini, sistemin stabil kalacağı en düşük kazançlarla ayarlayın.
- Gürültülü Çalışma: Dişliler arasındaki temasın sürekli değişmesi, metalik sürtünme seslerine veya vuruntuya neden olabilir.
- Çözüm: Redüktörün boşluk seviyesini kontrol edin. Aşınmış veya hasarlı dişliler gürültüye neden olabilir; redüktörün değiştirilmesi gerekebilir.
Uzman Tavsiyesi
Planet redüktör boşluğu, servo tuning ayarını bozmakla kalmaz, aynı zamanda endüstriyel otomasyon sistemlerinin genel performansını, hassasiyetini ve ömrünü doğrudan etkileyen kritik bir mekanik faktördür. Uzman gözüyle bakıldığında, servo sistemlerin başarılı bir şekilde devreye alınması ve uzun ömürlü, stabil çalışması için boşluğun en başından itibaren tasarım aşamasında dikkate alınması hayati önem taşır. Mekanik tasarımcılar, otomasyon mühendisleri ve saha teknisyenleri, boşluğun etkilerini anlamalı ve uygun çözümleri uygulamalıdır. Yüksek hassasiyetli uygulamalarda, “boşluksuz” veya “düşük boşluklu” terimleri sadece bir pazarlama sloganı değil, sistemin temel performans gereksinimlerini karşılamanın anahtarıdır. Tuning ayarları ne kadar gelişmiş olursa olsun, mekanik bir kusur olan boşluk, yazılımsal çözümlerle tamamen ortadan kaldırılamaz; sadece etkileri bir miktar hafifletilebilir. Bu nedenle, sistemin kalbindeki redüktör seçiminden montajına, periyodik bakımından gelişmiş tuning stratejilerine kadar her adımda boşluk faktörü göz önünde bulundurulmalıdır. Unutmayın, en iyi servo tuning, en iyi mekanik sistem üzerinde yapılır. Boşluk, bir sistemin hız, konum ve tork döngülerinin kararlılığını ve doğruluğunu doğrudan etkileyen, göz ardı edilemez bir performans sınırlayıcıdır. Başarılı bir otomasyon projesi için, mekanik ve elektronik bileşenlerin mükemmel bir uyum içinde çalışması sağlanmalıdır; bu uyumun önündeki en büyük engellerden biri ise kontrolsüz boşluktur.