Sepetinizde ürün bulunmuyor.
Mekanik Boşluk Nasıl Anlaşılır?
İçindekiler
Mekanik boşluk, bir sistemdeki hareketli parçalar arasındaki istenmeyen oyun veya kayıp harekettir. Dişli kutuları, kaplinler veya lineer aktüatörlerdeki bu durum, konumlandırma hassasiyetini, tekrarlanabilirliği ve genel sistem performansını olumsuz etkileyerek kontrol kararsızlıklarına ve aşınmaya yol açar. Tespiti için görsel kontrol, el testleri, ses analizi ve servo sürücü verilerinin incelenmesi kritik öneme sahiptir.
Mekanik Boşluk Nasıl Anlaşılır? Nedir?
Endüstriyel otomasyon sistemlerinde mekanik boşluk (İngilizce’de backlash olarak bilinir), hareketli mekanik bileşenler arasındaki nominal boşluğu veya payı ifade eder. Özellikle dişli takımları, vidalı miller, kaplinler, rulmanlar ve diğer aktarım elemanlarında görülen bu durum, bir yönde hareket ettirildikten sonra hareket yönü değiştirildiğinde, çıkış elemanının girişe anında tepki vermemesiyle karakterize edilen bir “kayıp hareket”tir. Bu boşluk, sistemin hassasiyetini, tekrarlanabilirliğini ve dinamik performansını doğrudan etkileyen kritik bir parametredir. Mekanik boşluk, genellikle üretim toleransları, malzeme aşınması, termal genleşme veya yanlış montaj gibi çeşitli nedenlerle ortaya çıkar ve zamanla artabilir.
Bir otomasyon sisteminde mekanik boşluğun anlaşılması, sistemin genel sağlığı ve performansının değerlendirilmesi için hayati öneme sahiptir. Örneğin, bir robot kolunun veya CNC makinesinin hassas konumlandırma yapması gerektiğinde, milimetre veya derece cinsinden küçük bir boşluk bile ciddi üretim hatalarına yol açabilir. Bu durum, özellikle yüksek hızlı ve yüksek hassasiyetli uygulamalarda, servo motorların kontrol döngüsünde salınımlara (hunting) veya kararsızlıklara neden olabilir. Boşluk, aynı zamanda sistemdeki gürültüyü artırır, titreşimlere yol açar ve bileşenlerin ömrünü kısaltarak bakım maliyetlerini yükseltir.
Çalışma Prensibi ve Teknik Veriler
Mekanik boşluğun çalışma prensibi, temelde iki birleşen yüzey arasındaki temasın kesilmesi ve yeniden kurulması esasına dayanır. Örneğin, bir dişli kutusunda, tahrik eden dişli ile tahrik edilen dişli arasındaki boşluk, tahrik yönü değiştiğinde, tahrik eden dişlinin diğer dişliye temas etmeden önce belirli bir açı kadar dönmesine neden olur. Bu açısal hareket, çıkış milinde herhangi bir tepki yaratmaz ve bu “ölü bölge” veya “histerezis” olarak adlandırılır. Boşluğun büyüklüğü, genellikle milimetrenin yüzde biri veya açısal derecenin birkaç dakikası (arc-minute) cinsinden ölçülür.
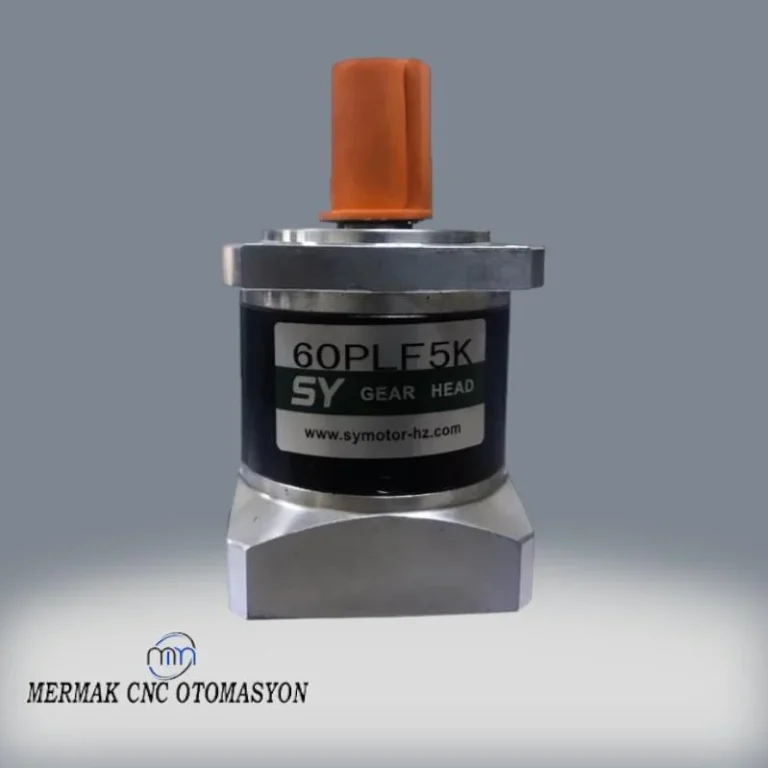
Endüstriyel otomasyon uygulamalarında, mekanik boşluk tespiti ve yönetimi için çeşitli teknik yaklaşımlar kullanılır. Yüksek hassasiyet gerektiren uygulamalarda boşluksuz redüktörler (zero-backlash gearboxes) veya düşük boşluklu redüktörler tercih edilir. Bu redüktörler, özel dişli geometrileri, ön yüklemeli rulmanlar veya çift dişli düzenlemeleri gibi yöntemlerle boşluğu minimuma indirir. Örneğin, harmonik redüktörler, esnek bir eleman kullanarak neredeyse sıfır boşluk sunarken, planet redüktörler, hassas üretim ve montaj toleransları ile düşük boşluk değerlerine ulaşabilir.
Teknik olarak, boşluğun ölçümü için farklı yöntemler mevcuttur. Bir kadranlı komparatör veya manyetik tabanlı sensörler, bir milin veya lineer aktüatörün hareketli kısmına sabitlenerek, giriş elemanı döndürülürken veya hareket ettirilirken çıkış elemanının ne kadar geciktiğini ölçmek için kullanılabilir. Daha ileri seviye ölçümler için lazer interferometreler veya yüksek çözünürlüklü açısal enkoderler, mikron düzeyinde veya açısal saniye hassasiyetinde boşluk tespiti yapabilir. Bu veriler, sistemin genel mekanik hassasiyetini ve dinamik cevabını karakterize etmek için kullanılır. Boşluk, aynı zamanda kontrol sistemlerinin performansını etkileyen bir faktör olduğundan, servo sürücülerin hata kayıtları (error logs) veya pozisyon takip hataları (position tracking errors) da boşluğun varlığına dair ipuçları verebilir.
| Parametre | Değer/Açıklama |
|---|---|
| Tanım | Mekanik sistemlerdeki hareketli parçalar arasındaki kayıp hareket veya oyun. |
| Ölçüm Birimi | Açısal sistemler için arc-minute (yay dakikası), arc-second (yay saniyesi) veya derece; lineer sistemler için mm veya inç. |
| Temel Nedenler | Üretim toleransları, parça aşınması, yanlış montaj, termal genleşme/büzülme, yetersiz yağlama. |
| Sistem Etkileri | Konumlandırma hassasiyet kaybı, tekrarlanabilirlik düşüşü, titreşim, gürültü, servo sistemlerde osilasyon, erken parça aşınması. |
| Tespit Yöntemleri | Görsel kontrol, el ile hissetme, ses analizi, kadranlı komparatör, lazer interferometre, servo sürücü hata kayıtları. |
| Azaltma Yöntemleri | Boşluksuz/düşük boşluklu redüktörler, ön yüklemeli rulmanlar, çift dişli sistemleri, yazılımsal boşluk telafisi. |
| Kabul Edilebilir Değerler | Uygulamaya göre değişir; yüksek hassasiyetli robotik için <1 arc-min, genel otomasyon için 5-15 arc-min. |

Sahada Dikkat Edilmesi Gerekenler
- Görsel Muayene ve El Testleri: Makine kapalı ve güvenli bir konumdayken, hareketli parçaları (örneğin robot kolunun eklemleri, vidalı miller, redüktör çıkış milleri) elle hareket ettirerek anormal bir boşluk veya “oyun” hissedilip hissedilmediğini kontrol edin. Dişli kutularının veya kaplinlerin bağlantı noktalarında gevşeklik, aşırı aşınma belirtileri (metal tozu, renk değişimi) veya çatlaklar olup olmadığına dikkat edin. Bir milin bir yöne çevrilip bırakıldığında, diğer yöne dönmeden önce ne kadar boşluk kaldığını gözlemlemek basit ama etkili bir yöntemdir.
- Ses Analizi: Makine çalışırken, özellikle hareket yönü değiştiğinde veya yük altında ani duruş-kalkışlarda anormal sesler (tıklama, vurma, gıcırdama) olup olmadığını dinleyin. Mekanik boşluk, genellikle bu tür ani temas değişikliklerinde metalik seslere neden olur. Bu sesler, boşluğun büyüklüğü ve etkilenen bileşenlerin durumu hakkında önemli ipuçları verebilir. Akustik sensörler veya endüstriyel stetoskoplar bu tür seslerin kaynağını bulmada yardımcı olabilir.
- Kontrol Sistemi Verilerinin Analizi: Modern otomasyon sistemlerinde, servo sürücüler ve PLC’ler sürekli olarak pozisyon, hız ve tork verilerini kaydeder. Makinenin yön değiştirdiği anlarda, motorun komut edilen pozisyona ulaşmak için ne kadar “fazla” dönmesi gerektiğini gösteren pozisyon takip hatası (position tracking error) değerlerini inceleyin. Eğer bu hata, yön değişimlerinde belirgin bir şekilde artıyorsa, bu mekanik boşluğun bir göstergesi olabilir. Ayrıca, sistemin sürekli olarak hedef pozisyon etrafında “salınım” yapması (hunting) da boşluğun bir sonucu olabilir.
- Hassas Ölçüm Cihazları Kullanımı: Daha objektif ve nicel bir boşluk tespiti için kadranlı komparatörler, manyetik tabanlı hassas ölçüm saatleri veya lazer tabanlı ölçüm sistemleri kullanılabilir. Bu cihazlar, bir milin veya lineer kızak sisteminin giriş ve çıkış noktalarına sabitlenerek, giriş hareket ettirildiğinde çıkışın ne kadar geciktiğini milimetrenin yüzde birleri veya açısal dakikalar cinsinden ölçer. Bu yöntem, boşluğun tam değerini belirlemek ve zaman içindeki değişimini takip etmek için idealdir.
- Termal Gözlem ve Yağlama Durumu: Aşırı mekanik boşluk, sürtünmeyi artırarak bileşenlerde lokal ısınmaya neden olabilir. Termal kameralar veya el tipi pirometreler ile kritik bileşenlerin (redüktörler, rulman yatakları) çalışma sıcaklıklarını periyodik olarak kontrol edin. Anormal sıcaklık artışları, aşırı sürtünme ve potansiyel boşluk veya aşınma belirtisi olabilir. Ayrıca, yağlama seviyelerini ve kalitesini kontrol etmek, boşluğun artmasını önlemede ve mevcut boşluğun olumsuz etkilerini azaltmada önemlidir.

Sık Karşılaşılan Sorunlar ve Çözümleri
Mekanik boşluk, endüstriyel otomasyon sistemlerinde bir dizi soruna yol açabilir. Bu sorunları ve potansiyel çözümlerini anlamak, sistemin verimliliğini ve ömrünü artırmak için kritik öneme sahiptir.
- Sorun: Hassasiyet Kaybı ve Konumlandırma Hataları. Özellikle CNC makineleri, robotlar ve hassas montaj hatlarında, boşluk nedeniyle hedef pozisyondan sapmalar meydana gelir. Bu durum, ürün kalitesini düşürür ve hurda oranını artırır.
Çözüm: Mevcut boşluğu gideremiyorsanız, yazılımsal boşluk telafisi (backlash compensation) uygulayın. Çoğu modern servo sürücü, yön değişimlerinde boşluk kadar ek hareket komutu göndererek bu sorunu kısmen telafi edebilir. Ancak en kalıcı çözüm, aşınmış bileşenleri düşük boşluklu veya boşluksuz redüktörler, vidalı miller veya kaplinlerle değiştirmektir. - Sorun: Titreşim, Gürültü ve Aşınma Artışı. Boşluklu sistemlerde, yük altında veya yön değişimlerinde bileşenler arasında ani temas ve darbe meydana gelir. Bu durum, aşırı gürültüye, titreşimlere ve bileşenlerin (özellikle dişliler ve rulmanlar) hızla aşınmasına yol açar.
Çözüm: Aşınmış dişliler, rulmanlar veya kaplinler derhal değiştirilmelidir. Yeterli ve doğru tipte yağlama sağlamak, sürtünmeyi azaltarak aşınmayı yavaşlatır ve gürültüyü düşürür. Sistemin periyodik olarak kontrol edilmesi ve önleyici bakım yapılması, bu tür sorunların büyümeden tespit edilmesini sağlar. - Sorun: Servo Sistemlerde Kararsızlık ve Osilasyon (Hunting). Yüksek hassasiyetli servo kontrol sistemlerinde, mekanik boşluk, kontrol döngüsünde bir “ölü bölge” yaratarak motorun hedef pozisyon etrafında sürekli salınım yapmasına neden olabilir. Bu durum, sistemin kararlı bir şekilde durmasını engeller ve enerji israfına yol açar.
Çözüm: Servo sürücülerin PID kazanç ayarları (özellikle integral ve türev kazançları) boşluğun etkilerini azaltacak şekilde optimize edilmelidir. Ancak bu, genellikle geçici bir çözüm olup sistemin dinamik performansını düşürebilir. En etkili çözüm, mekanik boşluğun fiziksel olarak giderilmesi veya çok düşük boşluklu bileşenlerin kullanılmasıdır. - Sorun: Arttırılmış Bakım Maliyetleri ve Üretim Duraksamaları. Boşluk nedeniyle artan aşınma ve arızalar, sık parça değişimleri ve plansız üretim duruşlarına yol açar. Bu da işletmeler için yüksek bakım maliyetleri ve verimlilik kayıpları anlamına gelir.
Çözüm: Proaktif bir bakım stratejisi benimseyin. Düzenli denetimler, boşluk ölçümleri ve aşınma takibi ile potansiyel sorunları erken aşamada tespit edin. Kritik uygulamalarda yüksek kaliteli, düşük boşluklu bileşenlere yatırım yapmak, uzun vadede maliyetleri düşürecektir.
Uzman Tavsiyesi
Endüstriyel otomasyonun kalbinde yer alan hareket kontrol sistemlerinde mekanik boşluğun anlaşılması ve etkin yönetimi, sistemin performansı, ömrü ve üretim kalitesi açısından vazgeçilmezdir. Bir otomasyon mühendisi veya saha teknisyeni olarak, mekanik boşluğun sadece bir “oyun” değil, aynı zamanda hassasiyet kaybı, artan aşınma, gürültü, titreşim ve kontrol kararsızlıkları gibi ciddi sorunlara yol açabilen kritik bir parametre olduğunu kavramak esastır. Bu rehberde ele alınan görsel muayene, el testleri, ses analizi, kontrol sistemi verilerinin incelenmesi ve hassas ölçüm cihazlarının kullanımı gibi yöntemler, boşluğun varlığını ve derecesini tespit etmek için güçlü araçlardır.
Uzman tavsiyesi olarak, mekanik boşluk yönetimi için daima proaktif bir yaklaşım benimsenmelidir. Yüksek hassasiyet gerektiren uygulamalarda, başlangıçta boşluksuz veya düşük boşluklu redüktörler, vidalı miller ve kaplinler gibi kaliteli bileşenlere yatırım yapmak, uzun vadede işletme maliyetlerini düşürecek ve sistemin güvenilirliğini artıracaktır. Mevcut sistemlerde ise periyodik bakım rutinlerine boşluk kontrolünü dahil etmek, potansiyel sorunları erken aşamada tespit etmenizi sağlar. Aşınmış veya boşluklu bileşenlerin zamanında değiştirilmesi, zincirleme arızaların önüne geçerek plansız duruşları minimize eder. Unutulmamalıdır ki, bir otomasyon sisteminin performansı, en zayıf mekanik halkası kadar iyidir ve mekanik boşluk, genellikle bu zayıf halkalardan biridir. Dolayısıyla, bu konuya gösterilecek özen, işletmenizin rekabet gücünü doğrudan etkileyecektir.