Sepetinizde ürün bulunmuyor.
Mach4’te Carousel ATC İçin En Kısa Dönüş Yönü Nasıl Hesaplanır?
İçindekiler
Mach4’te carousel ATC için en kısa dönüş yönü, mevcut takım pozisyonu ile hedeflenen takım pozisyonu arasındaki açısal farkların saat yönü ve saat yönünün tersi yönlerde hesaplanıp, mutlak değerce daha küçük olanın tercih edilmesiyle belirlenir. Bu, genellikle Lua scriptleri ile programlanarak takım değişim süresini ve mekanik aşınmayı optimize eder.
Mach4’te Carousel ATC İçin En Kısa Dönüş Yönü Nasıl Hesaplanır? Nedir?
Endüstriyel otomasyon sistemlerinde, özellikle CNC tezgahlarında kullanılan Carousel Otomatik Takım Değiştiriciler (ATC), üretim verimliliğini artıran kritik bileşenlerdir. Bu sistemlerin en verimli şekilde çalışmasını sağlamak için, takım magazininin bir sonraki takımı iş miline getirmek üzere yapacağı dönüşün en kısa yoldan gerçekleşmesi esastır. Mach4 kontrol yazılımı altında bu optimizasyonu sağlamak, Lua programlama dili ile yazılan özel scriptler aracılığıyla mümkündür. En kısa dönüş yönünün hesaplanması, hem çevrim sürelerini kısaltır hem de mekanik sistem üzerindeki aşınmayı ve yıpranmayı minimize eder, böylece tezgahın ömrünü uzatır ve bakım maliyetlerini düşürür. Bu süreç, mevcut takım magazini pozisyonu ile hedeflenen takım pozisyonu arasındaki açısal farkı iki yönde (saat yönü ve saat yönünün tersi) değerlendirip, daha az hareket gerektiren yolu seçmeye dayanır. Bu, özellikle yüksek kapasiteli veya çok hızlı takım değişimleri gerektiren uygulamalarda kritik bir öneme sahiptir.
Çalışma Prensibi ve Teknik Veriler
En kısa dönüş yönü hesaplama prensibi, temel trigonometrik ve modüler aritmetik kavramlarına dayanır. Bir carousel ATC genellikle dairesel bir yapıya sahiptir ve belirli sayıda takım istasyonuna (slot) ev sahipliği yapar. Her istasyonun kendine özgü bir açısal pozisyonu vardır. Diyelim ki bir carousel 360 derecelik bir dönüş alanına ve N adet takım istasyonuna sahiptir. Her istasyon arasındaki açısal fark 360/N derecedir. Hesaplama adımları genel olarak şöyledir:
- Mevcut Pozisyon ve Hedef Pozisyon Tespiti: Öncelikle, carousel’in o anki pozisyonunda hangi takımın bulunduğu (veya hangi slotun iş milinin karşısında olduğu) ve hedeflenen takımın hangi slottan alınacağı belirlenir. Bu bilgiler genellikle Mach4’ün sistem değişkenleri veya OEM tarafından tanımlanmış özel değişkenler aracılığıyla alınır.
- Açısal Fark Hesaplaması: Mevcut pozisyon (CurrentPos) ve hedeflenen pozisyon (TargetPos) arasındaki açısal fark, hem saat yönünde hem de saat yönünün tersi yönde hesaplanır.
- Saat Yönü (CW) Farkı: `(TargetPos – CurrentPos + N) % N`
- Saat Yönü Tersine (CCW) Farkı: `(CurrentPos – TargetPos + N) % N`
- Burada ‘N’ toplam takım istasyonu sayısıdır. Modulo (%) işlemi, sonucun 0 ile N-1 arasında kalmasını sağlar.
- En Kısa Yön Belirleme: Hesaplanan iki açısal farkın mutlak değerleri karşılaştırılır. Mutlak değerce daha küçük olan fark, carousel’in döneceği en kısa yönü ve mesafeyi gösterir. Eğer farklar eşitse (örneğin 180 derece dönüş gerektiren bir durumda), varsayılan bir yön (genellikle saat yönü) tercih edilebilir.
- Mach4 ve Lua Uygulaması: Bu mantık, Mach4’ün Lua script motoru kullanılarak bir M kodu (örneğin M6 – Takım Değiştirme) içerisinde veya özel bir fonksiyon olarak uygulanır. Script, hesaplama sonucuna göre carousel motorunu belirli bir yönde ve açıda hareket ettirecek sinyalleri üretir. Örneğin, `mc.mcAxisSetVel()` ve `mc.mcAxisMoveAbs()` gibi Mach4 API fonksiyonları kullanılabilir.
Bu hesaplama, özellikle döner eksenlerin hassasiyeti, motor torku ve konumlandırma tekrarlanabilirliği gibi faktörlerle birleştiğinde optimum performans sağlar. Yanlış hesaplamalar veya yetersiz hassasiyet, takım değişim hatalarına veya ek mekanik strese yol açabilir.
| Parametre | Değer/Açıklama |
|---|---|
| Kontrol Yazılımı | Mach4 (Endüstriyel Sürüm) |
| Programlama Dili | Lua Scripting |
| Takım Kapasitesi (N) | Genellikle 8 ila 30 takım (modele göre değişir) |
| Açısal Çözünürlük | 0.001 derece veya daha iyi (Encoder hassasiyetine bağlı) |
| Maksimum Dönüş Hızı | 100-300 RPM (Motor ve redüktör kombinasyonuna bağlı) |
| Konumlandırma Tekrarlanabilirliği | ±0.005 derece (Yüksek hassasiyetli sistemlerde) |
| Hesaplama Yöntemi | Modüler Aritmetik ile Kısa Yol Farkı Karşılaştırması |
| Tipik Takım Değişim Süresi | 1.5 – 5 saniye (Tezgah modeline ve ATC tipine göre) |

Sahada Dikkat Edilmesi Gerekenler
- Sensör ve Encoder Doğruluğu: Carousel’in mevcut pozisyonunu ve hedeflenen pozisyonu doğru bir şekilde algılamak için kullanılan endüktif sensörler, proximity switch’ler veya rotary encoder’lar kritik öneme sahiptir. Bu sensörlerin kalibrasyonu, temizliği ve fiziksel durumu düzenli olarak kontrol edilmelidir. Hatalı okumalar, yanlış dönüş yönü veya pozisyonlama hatalarına yol açabilir.
- Mekanik Boşluk (Backlash) Yönetimi: Carousel’in tahrik mekanizmasında (dişli kutusu, kayış vb.) oluşabilecek boşluklar (backlash), takım magazininin tam olarak hedeflenen pozisyona oturmasını engelleyebilir. Bu durum, takımın iş miline doğru şekilde takılamamasına veya düşmesine neden olabilir. Mach4’te backlash kompanzasyonu ayarları doğru bir şekilde yapılandırılmalı ve mekanik aşınma periyodik olarak kontrol edilmelidir.
- Motor Tuning ve Stabilizasyon: Carousel’i döndüren servo veya step motorların Mach4 içindeki PID ayarları (tuning) doğru yapılmalıdır. Hızlı ve hassas konumlandırma için motorun kararlı bir şekilde çalışması, aşırı salınım yapmaması (overshoot) ve hedeflenen pozisyonda hızlıca durması önemlidir. Yanlış tuning, takım değişim süresini uzatabilir veya konumlandırma hatalarına neden olabilir.
- Acil Durum Prosedürleri ve Güvenlik: Takım değişim sırasında beklenmedik bir arıza (takım düşmesi, sıkışma vb.) durumunda sistemi güvenli bir şekilde durduracak acil durdurma mekanizmaları ve yazılımsal güvenlik kontrolleri entegre edilmelidir. Mach4’ün güvenlik girişleri ve hata yakalama scriptleri bu senaryolarda hayati rol oynar. Takım değişim alanının temiz ve engelsiz olduğundan emin olunmalıdır.
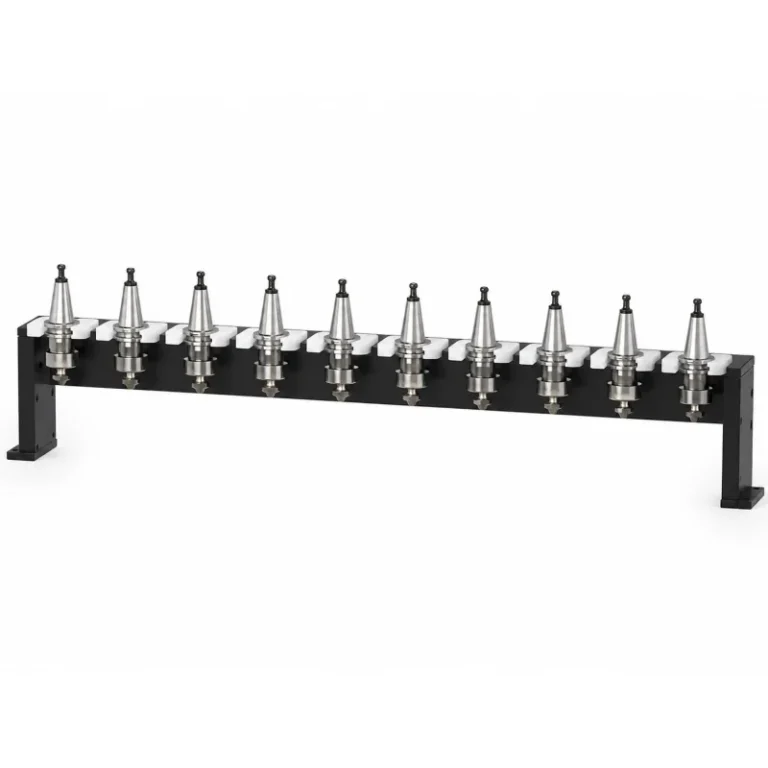
- Takım Tutucu ve Takım Bütünlüğü: Takım tutucuların (tool holders) ve takımların kendilerinin temiz, hasarsız ve standartlara uygun olması gereklidir. Eğik, hasarlı veya kirli bir takım tutucu, carousel slotuna düzgün oturmayabilir veya iş miline doğru şekilde kenetlenemez. Bu durum, yanlış pozisyonlamaya veya takımın düşmesine neden olabilir.

Sık Karşılaşılan Sorunlar ve Çözümleri
Mach4 tabanlı carousel ATC sistemlerinde en kısa dönüş yönü hesaplaması ve uygulaması sırasında çeşitli sorunlar ortaya çıkabilir. Bu sorunların teşhisi ve çözümü için adım adım yaklaşımlar önemlidir:
- Sorun: Takım Magazini Yanlış Yöne Dönüyor veya Aşırı Dönüyor.
- Olası Neden: Lua scriptindeki açısal fark hesaplamasında hata, modulo operatörünün yanlış kullanımı veya mevcut/hedef pozisyon değişkenlerinin hatalı okunması.
- Çözüm: Lua scriptini dikkatlice gözden geçirin, özellikle `(TargetPos – CurrentPos + N) % N` gibi ifadeleri kontrol edin. Gerekirse geçici `print()` komutları ekleyerek ara değerleri Mach4 diagnostic penceresinde izleyin. Sensör okumalarının doğru olduğundan emin olun.
- Sorun: Takım Değişim Süresi Beklenenden Uzun.
- Olası Neden: Motor tuning ayarları yetersiz, carousel ağır çalışıyor, mekanik sürtünme veya yanlış hız/ivme değerleri. En kısa yol hesaplansa bile, motorun hedefe ulaşması uzun sürebilir.
- Çözüm: Mach4’teki motor tuning ayarlarını (Velocity, Acceleration, Jerk) optimize edin. PID parametrelerini (Kp, Ki, Kd) doğru bir şekilde ayarlayarak overshoot’u azaltın ve kararlılığı artırın. Mekanik sistemi kontrol edin, yağlama eksikliği veya rulman aşınması gibi sorunları giderin.
- Sorun: Takım Konumlandırma Hatası veya Takım Düşmesi.
- Olası Neden: Mekanik boşluk (backlash), sensör veya encoder hassasiyetinde sorun, tutucunun düzgün kenetlenmemesi, takım magazini kilitleme mekanizmasındaki arıza.
- Çözüm: Mach4’teki backlash kompanzasyon ayarlarını kontrol edin ve gerekirse ayarlayın. Encoder veya sensörlerin kalibrasyonunu ve fiziksel durumunu denetleyin. Takım tutucuların ve takım magazini kilitleme mekanizmasının işlevselliğini test edin, aşınmış parçaları değiştirin. İş mili takım kenetleme basıncını kontrol edin.
- Sorun: Takım Değişim Sırasında Hata Kodu veya Sistem Donması.
- Olası Neden: Lua scriptinde çalışma zamanı hatası, Mach4 API çağrılarında yanlış parametre kullanımı, bellek sızıntıları veya donanım-yazılım uyumsuzlukları.
- Çözüm: Mach4 log dosyalarını ve diagnostic penceresini inceleyerek hata kodlarını ve mesajlarını analiz edin. Lua scriptini adım adım hata ayıklayın. Mach4’ün ve ilgili eklentilerin güncel olduğundan emin olun. Gerekirse Mach4 forumlarından veya üretici desteğinden yardım alın.
- Sorun: Yeni Takım Eklendiğinde Hesaplama Bozuluyor.
- Olası Neden: Takım magazini kapasitesi (N) veya takım slot numaralandırması Lua scriptinde dinamik olarak güncellenmiyor veya yanlış giriliyor.
- Çözüm: Scriptin, takım magazini kapasitesi gibi sistem parametrelerini Mach4’ten dinamik olarak okuyacak şekilde tasarlandığından emin olun. Manuel giriş yapılıyorsa, yeni takım eklendiğinde bu parametreleri güncellemeyi unutmayın.
Uzman Tavsiyesi
Mach4 kontrol yazılımı ile yönetilen carousel ATC sistemlerinde en kısa dönüş yönünün doğru bir şekilde hesaplanması ve uygulanması, modern CNC işleme operasyonlarının vazgeçilmez bir parçasıdır. Bu optimizasyon, sadece takım değişim sürelerini kısaltarak üretim verimliliğini artırmakla kalmaz, aynı zamanda mekanik bileşenler üzerindeki stresi azaltarak tezgahın ömrünü uzatır ve bakım maliyetlerini düşürür. Endüstriyel otomasyon profesyonelleri olarak, bu sürecin titizlikle ele alınması gerektiğini vurgulamak isteriz. Lua scriptlerinin doğru ve hatasız yazılması, mevcut ve hedef pozisyonların hassas bir şekilde okunması, motor tuning ayarlarının optimum seviyede yapılması ve mekanik sistemlerin düzenli bakımı, kesintisiz ve verimli bir üretim akışı için temel taşlardır. Sahada karşılaşılan sorunların çoğu, genellikle küçük kalibrasyon eksikliklerinden veya yazılım logic’indeki basit hatalardan kaynaklanır. Bu nedenle, sistemin kurulumu ve devreye alınması aşamasında kapsamlı testler yapmak, farklı takım değişim senaryolarını denemek ve her bir bileşenin doğru çalıştığından emin olmak kritik öneme sahiptir. Ayrıca, operatörlerin ve bakım personelinin bu sistemlerin çalışma prensipleri ve olası sorun giderme adımları konusunda iyi eğitimli olması, operasyonel aksaklıkları minimize eder. Unutulmamalıdır ki, en iyi tasarlanmış sistem bile, doğru uygulama ve düzenli bakım olmadan potansiyelini tam olarak ortaya koyamaz. Sürekli iyileştirme ve teknolojik gelişmeleri takip etmek, rekabetçi endüstriyel ortamda sürdürülebilir başarı için anahtardır.