Sepetinizde ürün bulunmuyor.
Mach4 ile Mach3’ten Geçiş Yaparken Ayarları Kopyalamak Neden Yetmez ve Hangi Mantık Baştan Kurulmalıdır?
İçindekiler
Mach4 ile Mach3’ten geçiş yaparken ayarları kopyalamak yetmez, çünkü iki yazılımın mimarisi, yapılandırma mantığı ve hareket kontrol motorları tamamen farklıdır. Mach3 paralel port tabanlı basit bir yapıya sahipken, Mach4 modüler, plugin tabanlı ve Lua scripting ile çalışan modern bir mimariye sahiptir. Bu nedenle, tüm eksen ayarları, I/O eşleştirmeleri, spindle kontrolü ve özel makrolar sıfırdan, seçilen harici hareket kontrolcüsü ve Mach4’ün Lua tabanlı yapısı göz önünde bulundurularak yeniden yapılandırılmalıdır.
Mach4 ile Mach3’ten Geçiş Yaparken Ayarları Kopyalamak Neden Yetmez ve Hangi Mantık Baştan Kurulmalıdır? Nedir?
Endüstriyel otomasyon ve CNC kontrol sistemlerinde yaygın olarak kullanılan Mach3 ve Mach4 yazılımları, yüzeyde benzer işlevler sunsa da, altında yatan mimari ve çalışma prensipleri açısından temel farklılıklar barındırır. Bu farklılıklar, bir sistemden diğerine geçiş yaparken basitçe ayar dosyalarını kopyalamanın neden yetersiz kaldığını açıklar. Mach3, daha çok paralel port üzerinden doğrudan donanım kontrolüne odaklanmış, nispeten eski ve basit bir yapıya sahiptir. Yapılandırmaları genellikle XML tabanlı profil dosyalarında saklanır ve makro dili olarak VBScript kullanır. Buna karşılık, Mach4, modern donanım ve yazılım mimarilerini desteklemek üzere tasarlanmıştır. Tamamen modüler bir yapıya sahiptir, harici hareket kontrolcüleri (Ethernet veya USB tabanlı) ile entegrasyonu esas alır ve tüm özel fonksiyonlar, arayüz özelleştirmeleri ve makrolar için güçlü bir scripting dili olan Lua‘yı kullanır. Bu fundamental değişiklikler, ayarların kopyalanmasının ötesinde, sistemin temel mantığının baştan kurulmasını gerektirir.
Çalışma Prensibi ve Teknik Veriler
Mach3 ve Mach4 arasındaki geçiş, sadece bir yazılım güncellemesi değil, bir sistem yeniden yapılanmasıdır. Mach3’ün temelinde yatan parallel port tabanlı kontrol mantığı, doğrudan PC’nin CPU’su tarafından yönetilen zamanlama hassasiyetine dayanır. Bu, özellikle yüksek hızlı ve hassas hareketler için sınırlamalar getirir ve modern işletim sistemlerinin gerçek zamanlı olmayan yapısı nedeniyle performans sorunlarına yol açabilir. Mach3’ün yapılandırma dosyaları, genellikle “.xml” uzantılı profil dosyalarıdır ve bu dosyalar, eksen ayarları, I/O pin eşleştirmeleri ve temel makro tanımlarını içerir.
Öte yandan, Mach4, modern endüstriyel otomasyon gereksinimlerini karşılamak üzere sıfırdan tasarlanmıştır. En büyük farklardan biri, hareket kontrolünü PC’den ayırarak harici hareket kontrolcülerine (örneğin, SmoothStepper, UC300, Pokeys, CSMIO gibi) devretmesidir. Bu kontrolcüler, kendi işlemcilerine sahip olup, gerçek zamanlı hareket kontrolünü PC’den bağımsız olarak gerçekleştirir. Bu sayede, PC’nin işletim sistemi gecikmelerinden etkilenmeden çok daha hassas ve kararlı hareketler elde edilir. Mach4’ün kendisi, bu harici kontrolcülerle iletişim kurmak için özel pluginler kullanır. Her bir kontrolcünün kendine özgü bir plugin’i ve dolayısıyla kendine özgü bir yapılandırma arayüzü vardır. Bu durum, Mach3’teki paralel port pin eşleştirmelerinin Mach4’teki harici kontrolcü pinlerine doğrudan kopyalanamayacağı anlamına gelir.
Mach4’ün yapılandırma mantığı da kökten farklıdır. Çekirdek ayarlar “.ini” dosyalarında tutulsa da, sistemin büyük bir kısmı ve tüm özelleştirmeler Lua scripting dili ile yönetilir. Bu, kullanıcı arayüzünden (screen set), özel M-kodlarına, G-kodlarına ve sistemin herhangi bir davranışına kadar her şeyin Lua scriptleri aracılığıyla programlanabileceği anlamına gelir. Mach3’teki VBScript tabanlı makrolar, Mach4’te doğrudan çalışmaz ve tamamen Lua’ya çevrilerek veya yeniden yazılarak adapte edilmelidir. Bu, sadece sözdizimi farklılığı değil, aynı zamanda Mach4’ün sunduğu daha zengin API (Application Programming Interface) ve nesne tabanlı programlama yeteneklerinin kullanılması demektir.
Geçiş sırasında baştan kurulması gereken mantık, öncelikle seçilen harici hareket kontrolcüsünün ve onun Mach4 plugin’inin doğru bir şekilde yapılandırılmasıyla başlar. Bu, tüm fiziksel I/O pinlerinin (limit anahtarları, home anahtarları, E-stop, prob, spindle kontrol sinyalleri vb.) kontrolcü üzerindeki doğru portlara ve pinlere eşleştirilmesi ve ardından bu eşleştirmelerin Mach4 plugin arayüzünde tanımlanması demektir. Ardından, her bir eksenin (X, Y, Z, A, B, C) adım/birim (steps per unit), maksimum hız, ivme ve geri boşluk (backlash) gibi mekanik parametreleri, harici kontrolcünün kapasitesi ve makinenin dinamikleri göz önünde bulundurularak sıfırdan ayarlanmalıdır. Spindle kontrolü de (PWM, Step/Dir veya VFD üzerinden Modbus gibi) Mach4’ün kendine özgü spindle ayarları menüsü ve seçilen kontrolcünün yetenekleri doğrultusunda yeniden yapılandırılmalıdır. Kısacası, Mach4’te her bir donanım parçasının ve yazılım bileşeninin birbiriyle nasıl etkileşim kuracağı, yeni mimariye uygun olarak yeniden tanımlanmalıdır.
| Parametre | Mach3 Özelliği | Mach4 Özelliği | Geçiş Sırasında Yapılması Gereken |
|---|---|---|---|
| Mimari Temeli | Paralel Port, PC tabanlı zamanlama | Harici Hareket Kontrolcüsü (Ethernet/USB), Modüler, Gerçek Zamanlı Kontrol | Harici kontrolcü seçimi ve plugin kurulumu temeldir. |
| Yapılandırma Dosyaları | XML Profiller (.xml) | INI Dosyaları (çekirdek), Lua Scriptleri (özelleştirme) | Ayarların XML’den doğrudan aktarımı imkansızdır; sıfırdan yapılandırma. |
| Script Dili | VBScript | Lua Scripting | Tüm özel makro ve fonksiyonlar Lua’ya çevrilmeli/yeniden yazılmalı. |
| Hareket Kontrolü | PC CPU’su tarafından doğrudan kontrol | Harici kontrolcü tarafından işlenir | Eksen ayarları (adım/birim, hız, ivme) kontrolcüye göre yeniden kalibre edilmeli. |
| I/O Yönetimi | Paralel port pin eşleştirmesi | Harici kontrolcü port ve pin eşleştirmesi, Lua ile genişletilebilir | Tüm giriş/çıkışlar kontrolcüye göre yeniden eşleştirilmeli ve Mach4’te tanımlanmalı. |
| Kullanıcı Arayüzü (UI) | Sınırlı özelleştirme, standart ekranlar | Tamamen Lua ile özelleştirilebilir ekran setleri | Özel UI öğeleri ve düğmeler Lua scriptleri ile yeniden oluşturulmalı. |
| Geliştirme Yaklaşımı | Tek parça (monolitik) | Modüler, plugin tabanlı | Her modül ve plugin ayrı ayrı yapılandırılmalı ve entegre edilmeli. |
Sahada Dikkat Edilmesi Gerekenler
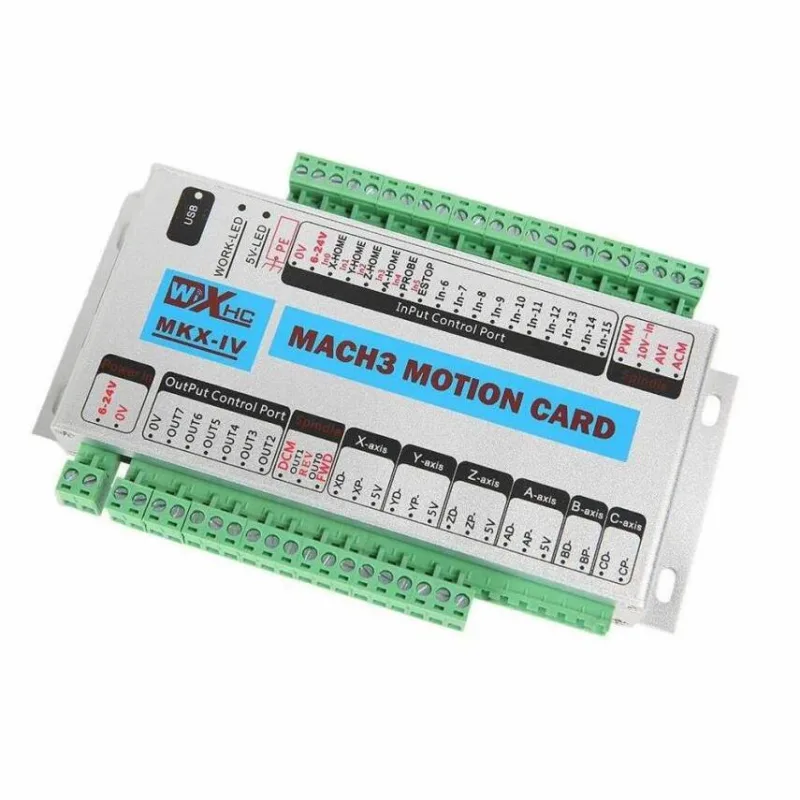
- Harici Hareket Kontrolcüsü Seçimi ve Entegrasyonu: Bu, geçişin en kritik adımıdır. Mach4, doğrudan paralel port desteği sunmaz. Bu nedenle, makineniz için uygun bir harici hareket kontrolcüsü (örneğin, Ethernet veya USB tabanlı bir SmoothStepper, UC300, CSMIO vb.) seçmeli ve Mach4 için doğru plugin’i kurmalısınız. Bu kontrolcünün fiziksel bağlantıları (motor sürücülerine, limit anahtarlarına, spindle sürücüsüne) doğru yapılmalı ve Mach4’ün içinde bu kontrolcünün plugin arayüzü üzerinden tüm pin eşleştirmeleri ve I/O tanımlamaları sıfırdan gerçekleştirilmelidir.
- Eksen Ayarlarının Baştan Yapılandırılması: Her bir eksenin (X, Y, Z, A, B, C) adım/birim (steps per unit) değeri, hız limiti, ivme ve geri boşluk (backlash) değerleri Mach4’ün “Motor Tuning” ve “Axis Settings” menülerinden yeniden girilmelidir. Bu değerler, makinenizin mekanik özelliklerine ve seçilen hareket kontrolcüsünün çözünürlüğüne göre hassas bir şekilde ayarlanmalıdır. Yanlış değerler, boyut hatalarına, titreşimlere veya motorların aşırı ısınmasına neden olabilir.
- Giriş/Çıkış (I/O) Eşleştirmelerinin Yeniden Tanımlanması: Limit anahtarları, home anahtarları, acil durdurma (E-stop) düğmesi, prob girişi gibi tüm fiziksel girişler ve spindle kontrolü, soğutma sıvısı, takım değiştirici gibi çıkışlar, harici hareket kontrolcüsünün belirli pinlerine bağlanır. Bu bağlantılar, Mach4’ün “Configure” menüsündeki “Plugins” sekmesinden erişilen kontrolcü plugin’inin I/O ayarlarında sıfırdan eşleştirilmelidir. Her bir giriş/çıkışın doğru şekilde çalıştığından emin olmak için kapsamlı testler yapılmalıdır.
- Spindle Kontrolünün Ayarlanması: Spindle hız kontrolü (PWM, Step/Dir veya VFD üzerinden Modbus) Mach4’ün “Spindle” ayarları menüsünden ve harici kontrolcünün ilgili ayarlarından tamamen yeniden yapılandırılmalıdır. Maksimum ve minimum RPM değerleri, hızlandırma/yavaşlama rampaları ve geri besleme (PID) ayarları dikkatlice girilmelidir. VFD entegrasyonu söz konusu ise, Modbus protokol ayarları ve adresleri kontrol edilmelidir.
- Lua Scripting ile Makro ve Arayüz Özelleştirmeleri: Mach3’teki VBScript tabanlı tüm özel makrolar (M-kodları, G-kodları veya özel fonksiyonlar) ve kullanıcı arayüzü özelleştirmeleri (düğmeler, göstergeler) Mach4’ün Lua scripting diliyle baştan yazılmalıdır. Bu, sadece bir dil çevirisi değil, Mach4’ün daha gelişmiş API’sini kullanarak daha kararlı ve esnek çözümler üretme fırsatıdır. Lua öğrenmek ve mevcut makroları yeniden tasarlamak zaman alabilir ancak sistemin potansiyelini tam olarak kullanmak için hayati öneme sahiptir.
- Kapsamlı Test ve Doğrulama: Her bir yapılandırma adımı sonrasında, sistemin beklenen şekilde çalıştığından emin olmak için kapsamlı testler yapılmalıdır. Eksen hareketleri, limit anahtarları, home rutinleri, E-stop, spindle kontrolü ve tüm I/O fonksiyonları ayrı ayrı ve entegre olarak test edilmelidir. Özellikle güvenlik açısından kritik olan E-stop ve limit anahtarlarının doğru çalıştığından emin olunmalıdır.
- Yedekleme ve Dokümantasyon: Yeni Mach4 yapılandırmasının tüm dosyaları (INI, Lua scriptleri, screen setler) düzenli olarak yedeklenmelidir. Ayrıca, yapılan tüm değişiklikler, ayarlar ve özel scriptler detaylı bir şekilde dokümante edilmelidir. Bu, gelecekteki sorun giderme veya sistem güncellemeleri için kritik bir referans olacaktır.
Sık Karşılaşılan Sorunlar ve Çözümleri
Mach3’ten Mach4’e geçiş sürecinde karşılaşılan yaygın sorunlar ve bunların çözüm yolları, genellikle yanlış yapılandırma veya yeni mimariye uyum sağlayamama kaynaklıdır:
-
Eksenlerin Hatalı Hareket Etmesi veya Hiç Hareket Etmemesi:
- Sorun: Eksenler yanlış yönde hareket ediyor, adım kaçırıyor, titreşim yapıyor veya hiç hareket etmiyor.
- Çözüm: Mach4’ün “Motor Tuning” ve “Axis Settings” menülerindeki “Steps Per Unit” (adım/birim), “Velocity” (hız) ve “Acceleration” (ivme) değerlerini kontrol edin. Adım/birim değeri, motor sürücüsü mikro adım ayarları ve mekanik dişli oranlarına göre doğru hesaplanmalıdır. Motor sürücüsü bağlantılarını (Step/Dir sinyalleri) ve Mach4’teki pin eşleştirmelerini gözden geçirin. Gerekirse, “Direction” (yön) ayarını değiştirin.
-
Limit ve Home Anahtarlarının Çalışmaması:
- Sorun: Limit veya home anahtarları algılanmıyor veya sürekli aktif görünüyor.
- Çözüm: Harici hareket kontrolcüsünün I/O pin eşleştirmelerini ve Mach4’teki “Input Signals” tanımlarını kontrol edin. Anahtarların “Active Low” veya “Active High” ayarlarının doğru olduğundan emin olun. Fiziksel anahtar bağlantılarını ve kablolarını multimetre ile kontrol ederek kısa devre veya açık devre olmadığından emin olun.
-
Spindle Kontrol Sorunları (Hız Uyuşmazlığı, Açılıp Kapanmama):
- Sorun: Spindle istenen hızda dönmüyor, hiç çalışmıyor veya G-kodu ile kontrol edilemiyor.
- Çözüm: Mach4’ün “Spindle” ayarlarındaki minimum/maksimum RPM değerlerini ve PWM veya Step/Dir çıkış pin eşleştirmelerini kontrol edin. Eğer bir VFD kullanılıyorsa, Modbus ayarlarını (adres, baud rate) ve Mach4 ile VFD arasındaki iletişimi doğrulayın. Harici kontrolcünün spindle çıkışının doğru çalıştığından ve VFD’ye doğru sinyalleri gönderdiğinden emin olun.
-
Lua Script Hataları veya Makroların Çalışmaması:
- Sorun: Özel M-kodları veya UI düğmeleri çalışmıyor, Mach4 hata mesajları veriyor.
- Çözüm: Lua script dosyalarınızı (genellikle “Macros” klasöründe bulunur) Mach4’ün dahili script düzenleyicisi ile açarak sözdizimi hatalarını (syntax errors) kontrol edin. Mach4’ün Lua API’sinin doğru fonksiyonlarını kullandığınızdan emin olun. Gerekirse, Mach4 forumlarından veya dokümantasyonundan yardım alarak scriptlerinizi güncelleyin veya yeniden yazın. Konsol penceresindeki hata mesajlarını dikkatlice inceleyin.
-
Acil Durdurma (E-stop) Fonksiyonunun Çalışmaması:
- Sorun: E-stop düğmesine basıldığında makine durmuyor veya beklenmedik bir şekilde davranıyor.
- Çözüm: E-stop devresinin “normally closed” (normalde kapalı) veya “normally open” (normalde açık) yapısına göre Mach4’teki “E-stop” giriş sinyalinin doğru şekilde yapılandırıldığından emin olun. E-stop düğmesinin fiziksel bağlantılarını ve kablolarını kontrol edin. Güvenlik, bu konuda en önemli önceliktir; tam işlevsellik sağlanana kadar makineyi çalıştırmayın.
Uzman Tavsiyesi
Mach3’ten Mach4’e geçiş, sadece bir yazılım güncellemesi olarak görülmemeli, aksine makinenizin kontrol sistemini modern bir platforma taşıyan kapsamlı bir mühendislik projesi olarak ele alınmalıdır. Ayarları kopyalamak, iki yazılımın temel mimari ve felsefi farklılıkları nedeniyle imkansızdır ve girişimler genellikle hayal kırıklığıyla sonuçlanır. Mach3’ün paralel port odaklı, basit ve tek parça (monolitik) yapısı, Mach4’ün harici hareket kontrolcüleri, modüler plugin mimarisi ve güçlü Lua scripting yetenekleriyle tamamen zıt bir yapı sunar. Bu nedenle, geçiş sürecinde her bir bileşenin, her bir eksenin, her bir I/O’nun ve her bir özel fonksiyonun sıfırdan, Mach4’ün yeni mimarisine uygun olarak yapılandırılması, tanımlanması ve programlanması gerekmektedir.
Uzman tavsiyesi olarak, bu geçiş sürecine başlamadan önce kapsamlı bir planlama yapılması ve Mach4’ün dokümantasyonunun, özellikle de seçilen harici hareket kontrolcüsünün kullanım kılavuzunun detaylı bir şekilde incelenmesi şarttır. Süreç boyunca sabırlı olmak, adım adım ilerlemek ve her aşamadan sonra kapsamlı testler yapmak başarı için kritik öneme sahiptir. Özellikle özel makrolar ve kullanıcı arayüzü özelleştirmeleri için Lua programlama bilgisi edinmek veya bu konuda destek almak, Mach4’ün tüm potansiyelini kullanabilmek adına büyük avantaj sağlayacaktır. Başlangıçta harcanan zaman ve çaba, Mach4’ün sunduğu üstün performans, kararlılık, esneklik ve geleceğe dönük geliştirme potansiyeli ile uzun vadede fazlasıyla karşılığını verecektir. Gerekirse, bu konuda deneyimli bir otomasyon mühendisinden veya sistem entegratöründen profesyonel destek almak, geçiş sürecini daha hızlı, daha güvenli ve daha verimli hale getirecektir. Unutulmamalıdır ki, sağlam bir temel üzerine inşa edilen bir sistem, uzun yıllar boyunca sorunsuz ve verimli bir şekilde çalışacaktır.