Sepetinizde ürün bulunmuyor.
Mach3 ATC Sisteminde Takım Çatalı, Sensör ve Pnömatik Sıralama Nasıl Planlanır?
İçindekiler
- Mach3 ATC Sisteminde Takım Çatalı, Sensör ve Pnömatik Sıralama Nasıl Planlanır? Nedir?
- Çalışma Prensibi ve Teknik Veriler
- Takım Çatalının Planlanması: Mekanik Entegrasyon
- Sensör Entegrasyonu: Durum Takibi ve Geri Bildirim
- Pnömatik Sıralama: Hareket ve Zamanlama
- Sahada Dikkat Edilmesi Gerekenler
- Sık Karşılaşılan Sorunlar ve Çözümleri
- Uzman Tavsiyesi
Mach3 ATC sisteminde takım çatalı, sensör ve pnömatik sıralama planlaması, otomatik takım değişiminin güvenilir ve hatasız çalışması için mekanik hizalama, sensör entegrasyonu ve pnömatik hareket zamanlamasının titizlikle yapılandırılmasını içerir. Bu süreç, takım tutucu tipine uygun çatal seçimi, doğru konumlandırılmış sensörlerle durum takibi ve valf-silindir kombinasyonlarıyla hassas pnömatik aktüasyonun Mach3 makroları üzerinden senkronize edilmesini gerektirir.
Mach3 ATC Sisteminde Takım Çatalı, Sensör ve Pnömatik Sıralama Nasıl Planlanır? Nedir?
Endüstriyel otomasyonun temel taşlarından biri olan Otomatik Takım Değiştirme (ATC) sistemleri, CNC makinelerinin verimliliğini ve otonom çalışma yeteneğini doğrudan etkiler. Mach3 tabanlı bir ATC sisteminde takım çatalı, sensörler ve pnömatik sıralamanın doğru bir şekilde planlanması ve entegre edilmesi, kesintisiz ve güvenilir üretim süreçleri için hayati öneme sahiptir. Bu planlama, tezgahın farklı işleme adımları için gerekli takımları manuel müdahaleye gerek kalmadan hızlı ve hatasız bir şekilde değiştirebilmesini sağlamak anlamına gelir. Amaç, takım magazini ile iş mili arasındaki takım transferini, olası çarpışmaları veya takım düşmelerini önleyerek maksimum hassasiyetle gerçekleştirmektir. Planlama süreci; mekanik bileşenlerin (takım çatalı) seçimi ve montajından, dijital sinyalleri (sensörler) Mach3 kontrolörüne ileten elektriksel bağlantılara ve son olarak fiziksel hareketleri (pnömatik silindirler) tetikleyen yazılımsal makro komutlarının yazılmasına kadar uzanan kapsamlı bir mühendislik yaklaşımı gerektirir. Her bir bileşenin doğru konumlandırılması, ayarlanması ve birbiriyle senkronize çalışması, sistemin genel performansı ve kararlılığı için kritik öneme sahiptir.
Çalışma Prensibi ve Teknik Veriler
Mach3 ATC sisteminde takım çatalı, sensör ve pnömatik sıralama planlaması, bir dizi ardışık ve eş zamanlı eylemin hassas bir şekilde koordine edilmesini gerektirir. Bu koordinasyon, tezgahın otomatik takım değiştirme döngüsünü sorunsuz bir şekilde tamamlamasını sağlar.

Takım Çatalının Planlanması: Mekanik Entegrasyon
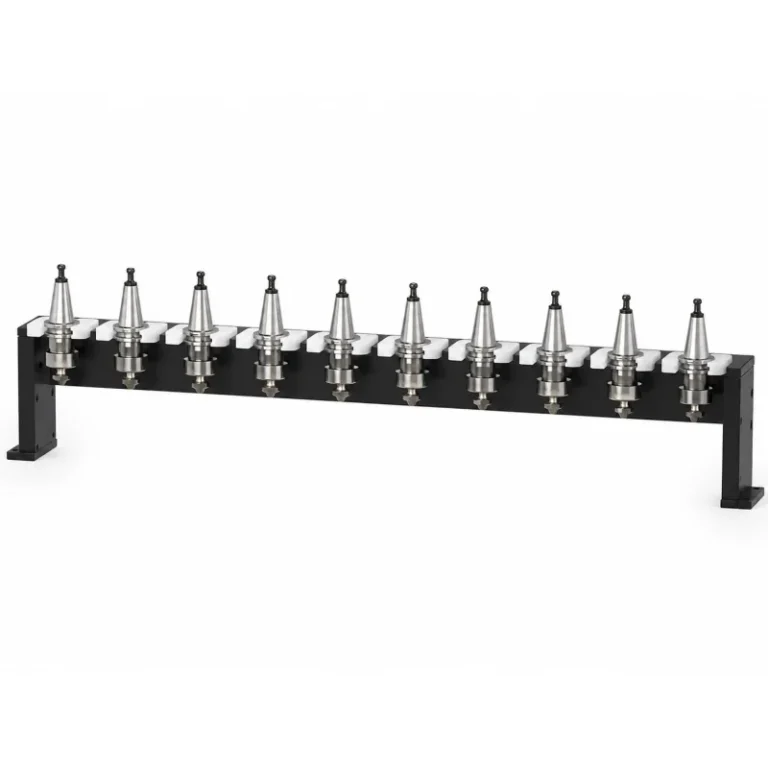
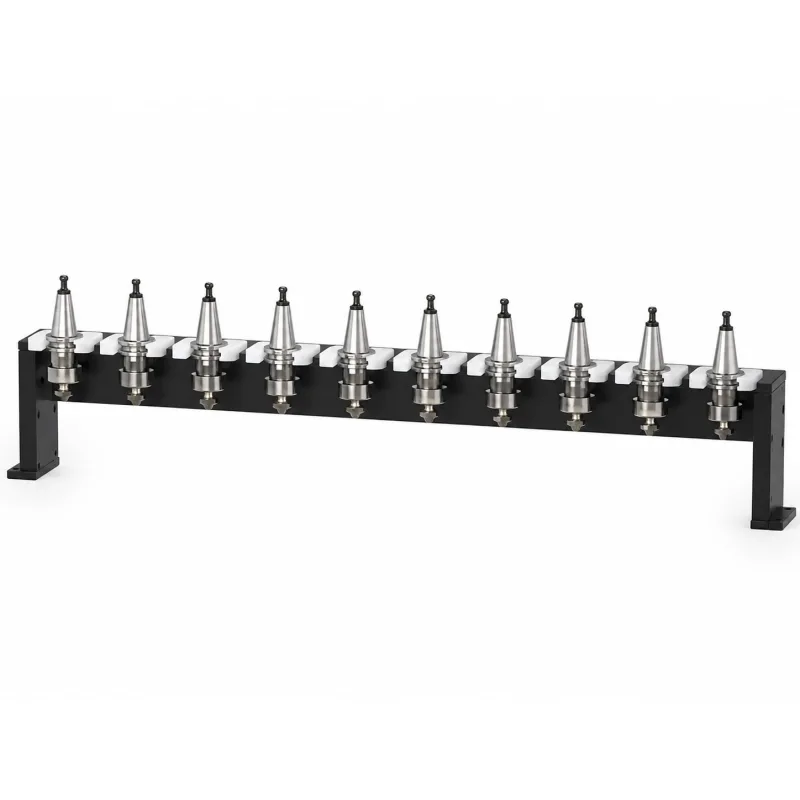
Takım çatalı, takım magazini ile iş mili arasında takım tutucuyu güvenli bir şekilde taşıyan mekanik arayüzdür. Planlama aşamasında dikkate alınması gerekenler:
- Takım Tutucu Tipi Uyumu: BT30, BT40, CAT40, HSK gibi takım tutucu standartlarına uygun çatal seçimi esastır. Çatalın iç geometrisi, takım tutucunun konik ve flanş kısmına tam oturmalı, takımın boşluksuz ve güvenli bir şekilde kavranmasını sağlamalıdır.
- Malzeme ve Dayanıklılık: Genellikle yüksek mukavemetli polimerler (örneğin, POM, özel naylonlar) veya hafif alaşımlardan üretilen çatallar tercih edilir. Aşınmaya, darbelere ve kimyasallara dayanıklı olmalıdır. Uzun ömürlü olması için periyodik kontrol ve gerekirse değişim planlanmalıdır.
- Montaj ve Hizalama: Çatalın takım magazini üzerindeki yuvasına veya hareketli koluna montajı, takım tutucunun ağırlık merkezine göre hassas bir şekilde hizalanmalıdır. Çatalın iş mili ekseni ile ve magazin yuvaları ile mükemmel bir paralellik ve eş merkezlilik sağlaması, takım düşmelerini ve çarpışmaları önler.
- Çatal Tipi: Tek kollu veya çift kollu (mekik tipi) çatallar mevcuttur. Çift kollu çatallar, eski takımı çıkarırken yeni takımı aynı anda bekletme avantajı sunarak takım değişim süresini kısaltır. Planlama, mevcut magazin yapısı ve hedeflenen değişim süresiyle uyumlu olmalıdır.
Sensör Entegrasyonu: Durum Takibi ve Geri Bildirim
Sensörler, ATC döngüsünün her aşamasında sistemin mevcut durumunu Mach3’e bildiren gözlerdir. Doğru sensör seçimi ve yerleşimi, güvenli ve hatasız bir çalışma için kritik öneme sahiptir.
- Takım Var/Yok Sensörü (Magazine): Her takım yuvasında veya magazin kolunda takımın varlığını veya yokluğunu tespit eden sensörler (genellikle endüktif veya optik) kullanılır. Bu sensörler, Mach3’ün takım envanterini doğru tutmasına yardımcı olur.
- Çatal Pozisyon Sensörleri: Takım çatalının “ev” konumunda, “takım alma” konumunda veya “takım bırakma” konumunda olduğunu belirleyen sensörler (limit switch veya endüktif sensör) kullanılır. Bu sensörler, çatalın hareketlerini sıralamak ve olası çarpışmaları önlemek için gereklidir.
- İş Mili Oryantasyon Sensörü (M19): Bazı ATC sistemleri, iş milinin takım tutucu üzerindeki anahtarlama yuvasının belirli bir açıda (genellikle 0 veya 90 derece) hizalanmasını gerektirir. Bu, takımın doğru bir şekilde kavranması veya serbest bırakılması için önemlidir. Bir manyetik veya optik sensör ve iş mili üzerindeki bir tetikleyici ile sağlanır.
- Takım Sıkma/Gevşetme Sensörü: İş milindeki takım tutucunun pnömatik olarak sıkılıp sıkılmadığını veya gevşetildiğini kontrol eden sensörler (basınç sensörü veya limit switch) güvenlik için önemlidir. Yanlışlıkla sıkılı olmayan bir takımla işleme başlamayı veya gevşek takımı değiştirmeyi önler.
- Mach3 Bağlantısı: Tüm sensörler, Mach3’ün giriş pinlerine (Input Pins) bağlanır. Her sensör, Mach3’te belirli bir OEM Trigger veya Input sinyali olarak tanımlanır ve makrolar tarafından okunur. Debouncing (sinyal sıçraması giderme) ayarları, yanlış tetiklemeleri önlemek için önemlidir.

Pnömatik Sıralama: Hareket ve Zamanlama
Pnömatik sistem, takım çatalının hareketini, iş mili takım tutucusunun sıkma/gevşetme mekanizmasını ve diğer aktüatörleri kontrol eder. Hassas zamanlama ve yeterli hava basıncı kritik öneme sahiptir.
- Hava Hazırlık Ünitesi (FRL): Hava hattından gelen basınçlı havayı filtreleyen, regüle eden ve yağlayan (isteğe bağlı) bir ünite gereklidir. Sabit ve temiz hava basıncı, pnömatik bileşenlerin ömrü ve performansı için esastır.
- Solenoid Valfler: Mach3’ün çıkış pinlerinden (Output Pins) gelen elektrik sinyalleriyle pnömatik silindirlere hava akışını yönlendiren 2/2, 3/2, 5/2 yollu valfler kullanılır. Genellikle 24V DC veya 12V DC bobinli valfler tercih edilir. Her bir pnömatik hareket (çatal ileri/geri, takım sık/gevşet) için ayrı bir valf veya çift etkili silindirler için bir adet 5/2 yollu valf kullanılır.
- Pnömatik Silindirler: Takım çatalını hareket ettiren (genellikle çift etkili) ve iş mili takım tutucusunu sıkma/gevşetme eylemini gerçekleştiren silindirler. Silindirlerin çapı, strok uzunluğu ve kuvveti, taşınacak takımın ağırlığına ve gereken hareket mesafesine göre seçilmelidir. Hız kontrol valfleri (kısma valfleri), hareket hızını ayarlamak için kullanılmalıdır.
- Mach3 Çıkışları: Solenoid valfler, Mach3’ün çıkış pinlerine (Output Pins) bağlanır ve Mach3 makroları tarafından kontrol edilir. Makrolar, sensör geri bildirimlerini okuyarak valfleri açıp kapatır ve pnömatik hareketleri sıralar. Gecikmeler (Delay) ve bekleme komutları (While Input is Active) bu sıralamayı yönetir.
| Parametre | Değer/Açıklama |
|---|---|
| Takım Tutucu Standardı | BT30, BT40, CAT40, HSK63A (Çatal uyumlu olmalı) |
| Takım Çatalı Malzemesi | POM, Özel Polimerler, Hafif Alaşımlar (Aşınma dirençli) |
| Sensör Tipleri | Endüktif Proximity, Optik, Limit Switch, Basınç Sensörü |
| Pnömatik Çalışma Basıncı | 5-7 Bar (Genellikle), Hava Hazırlık Ünitesi (FRL) şart |
| Solenoid Valf Tipi | 2/2, 3/2, 5/2 Yollu, Tek/Çift Bobinli (24V DC yaygın) |
| Pnömatik Silindir Tipi | Çift Etkili (Takım çatalı hareketi, takım sıkma/gevşetme) |
| Mach3 Giriş/Çıkış Sayısı | Min. 4 Giriş (Sensörler), Min. 2 Çıkış (Valfler) – Sisteme göre değişir |
| Hedef Takım Değişim Süresi | 3-15 Saniye (Mekanik yapı ve makro optimizasyonuna bağlı) |

Sahada Dikkat Edilmesi Gerekenler
- Mekanik Hassasiyet ve Montaj:
Takım çatalının takım magazini ve iş mili ile hizalanması mutlak hassasiyet gerektirir. Çatalın montaj plakası sağlam olmalı, vibrasyon ve salınım yapmamalıdır. Takım tutucunun çatal içindeki yatağı, takımın doğru merkezlenmesini sağlamalıdır. İş mili ve magazin arasındaki mesafe, takım tutucunun güvenli bir şekilde transfer edilebileceği optimal aralıkta olmalıdır. En küçük bir hizalama hatası, takımın düşmesine, iş miline veya magazindeki diğer takımlara zarar vermesine neden olabilir. Montaj sonrası, boş bir takım tutucu ile manuel olarak adım adım testler yapılmalı, olası sürtünmeler veya takılmalar gözlemlenmelidir.
- Sensör Kalibrasyonu ve Güvenilirliği:
Sensörlerin doğru tetikleme mesafeleri ve konumları kritik öneme sahiptir. Örneğin, takım var/yok sensörü, takımın yuvasına tam oturduğunda net bir sinyal vermeli, ancak hafif bir sallanmada yanlış sinyal üretmemelidir. Endüktif sensörler metal parçalara, optik sensörler ise parlak yüzeylere veya toz/sıvı birikintilerine karşı hassastır. Çevresel faktörler (soğutma sıvısı, talaş, yağ) sensör performansını etkileyebilir; bu nedenle uygun koruma sınıfına (IP derecesi) sahip sensörler seçilmeli ve düzenli olarak temizlenmelidir. Her sensörün Mach3’teki “Diagnostics” ekranından doğru çalıştığı teyit edilmeli, gerekirse “Debounce Interval” ayarları ile sinyal gürültüsü giderilmelidir.
- Pnömatik Sistem Ayarları ve Bakımı:
Pnömatik sistemin hava basıncı, takım sıkma/gevşetme ve çatal hareketleri için yeterli ancak aşırı olmamalıdır. Hava hazırlık ünitesindeki (FRL) basınç regülatörü doğru ayarlanmalı ve manometresi düzenli kontrol edilmelidir. Silindirlerin hareket hızı, kısma valfleri (flow control valves) ile ayarlanarak ani çarpmalar önlenmeli ve yumuşak bir hareket sağlanmalıdır. Hava kaçakları, sistem basıncını düşürerek performansı olumsuz etkiler ve enerji israfına yol açar; bu nedenle periyodik sızdırmazlık kontrolleri yapılmalıdır. Solenoid valflerin elektriksel bağlantıları ve bobinleri düzenli olarak kontrol edilmeli, aşınmış veya hasarlı hortumlar derhal değiştirilmelidir.
- Mach3 Makro Programlama ve Hata Yönetimi:
ATC döngüsünü yöneten M6Start.m1s gibi Mach3 makroları, adım adım mantıksal bir sıra izlemelidir. Her adımda ilgili sensörün durumu kontrol edilmeli ve bir sonraki adıma geçmeden önce doğru durum teyit edilmelidir. Örneğin, takım gevşetme komutu verildikten sonra, iş mili takım gevşetme sensörünün aktif olduğunu bildirmeden çatalın hareket etmesine izin verilmemelidir. Olası hatalar (takım düşmesi, sensör arızası, zaman aşımı) için hata yakalama ve uyarı mekanizmaları (msgbox komutları) makroya entegre edilmelidir. Gecikme (Sleep) komutları, pnömatik hareketlerin tamamlanması için yeterli süre tanımalıdır.
- Güvenlik Protokolleri:
ATC sistemi planlanırken işçi güvenliği ön planda tutulmalıdır. Acil durum durdurma (E-Stop) butonları, ATC döngüsü sırasında herhangi bir beklenmedik durumda sistemi derhal durdurabilmelidir. Takım değişim alanı, işlem sırasında yetkisiz erişimi engelleyecek fiziksel bariyerlerle veya güvenlik sensörleriyle korunmalıdır. Makrolara, takım değişim sırasında iş milinin hareket etmemesi veya diğer eksenlerin kilitlenmesi gibi güvenlik kontrolleri eklenmelidir. Yanlış takım numarası girilmesi gibi kullanıcı hatalarına karşı makro içinde kontroller bulundurulmalıdır.
- Periyodik Bakım ve Dokümantasyon:
Tüm mekanik, elektriksel ve pnömatik bileşenlerin düzenli bakım takvimi oluşturulmalıdır. Takım çatalının aşınma durumu, sensörlerin temizliği, kablo bağlantılarının gevşekliği ve pnömatik hortumların durumu periyodik olarak kontrol edilmelidir. Sistemle ilgili tüm ayarlar, Mach3 konfigürasyonları, makro kodları ve bağlantı şemaları detaylı bir şekilde dokümante edilmelidir. Bu dokümantasyon, arıza giderme ve gelecekteki revizyonlar için temel bir referans noktası olacaktır.

Sık Karşılaşılan Sorunlar ve Çözümleri
Mach3 ATC sistemlerinde takım çatalı, sensör ve pnömatik sıralama planlaması ne kadar iyi yapılırsa yapılsın, sahada çeşitli sorunlarla karşılaşmak mümkündür. İşte sık karşılaşılan bazı sorunlar ve çözüm önerileri:
- Sorun 1: Takım Düşmesi veya Sıkışması
Belirti: Takım değişim sırasında takım magazinden veya iş milinden düşüyor, ya da çatal takımı doğru kavrayamıyor ve sıkışma yaşanıyor.
Çözüm:
- Mekanik Hizalama Kontrolü: Takım çatalının iş mili ekseni ve magazin yuvaları ile olan hizalamasını lazer veya hassas ölçüm aletleriyle kontrol edin. En ufak bir sapma bile takıma zarar verebilir. Çatalın montajının sağlam olduğundan emin olun.
- Takım Tutucu ve Çatal Uyumu: Kullanılan takım tutucuların (BT, CAT, HSK) çatalın geometrisine tam oturduğundan emin olun. Aşınmış veya deforme olmuş takım tutucuları veya çatalları değiştirin.
- Pnömatik Basınç: İş mili takım sıkma/gevşetme silindirinin yeterli basınca sahip olduğundan emin olun. Düşük basınç, takımın tam sıkılmamasına veya gevşetilememesine neden olabilir. Hava hazırlık ünitesini ve basınç regülatörünü kontrol edin.
- Çatal Hareketi: Çatalın hareket hızının çok hızlı veya çok yavaş olmadığını kontrol edin. Kısma valfleri ile hız ayarını optimize edin.
- Sorun 2: Takım Tanıma Hatası veya Yanlış Takım Seçimi
Belirti: Mach3, magazindeki takımları yanlış tanıyor, PGM (program) takım değişiminde istenmeyen takım seçiliyor veya “Takım Yok” hatası veriyor.
Çözüm:
- Takım Var/Yok Sensörü Kontrolü: Magazindeki her takım yuvasının sensörünü (endüktif veya optik) ayrı ayrı test edin. Sensörün doğru tetikleme mesafesinde olup olmadığını, kirlenip kirlenmediğini veya hasar görüp görmediğini kontrol edin.
- Kablolama ve Bağlantılar: Sensör kablolarının Mach3’ün giriş pinlerine doğru bağlandığından ve bağlantıların gevşek olmadığından emin olun. Gürültülü sinyaller için ekranlı kablo kullanın.
- Mach3 Port ve Pin Ayarları: Mach3 “Config -> Ports and Pins -> Input Signals” bölümünden sensörlerin doğru pinlere atandığını ve aktif seviyelerinin (Active Low/High) doğru ayarlandığını kontrol edin.
- Makro Kontrolü: M6Start.m1s makrosunda takım okuma ve magazin konumlandırma mantığını gözden geçirin. Takım numarası ile sensör geri bildirimleri arasındaki ilişkiyi doğrulayın.
- Sorun 3: Pnömatik Hareketlerde Gecikme veya Hareketsizlik
Belirti: Takım çatalı veya iş mili sıkma/gevşetme silindiri yavaş hareket ediyor, hiç hareket etmiyor veya hareketini tamamlayamıyor.
Çözüm:
- Hava Basıncı Kontrolü: Kompresörden gelen genel hava basıncını ve hava hazırlık ünitesinden (FRL) sonraki basıncı kontrol edin. Regülatör ayarlarını doğrulayın.
- Hava Kaçakları: Tüm pnömatik hortum ve bağlantı noktalarını sabunlu su ile kontrol ederek hava kaçağı olup olmadığını tespit edin. Kaçakları giderin.
- Solenoid Valf Kontrolü: İlgili solenoid valfin bobinini ve mekanik çalışmasını test edin. Mach3’ten çıkış sinyali geldiğinde valfin tıklama sesi çıkarıp çıkarmadığını kontrol edin. Bobin yanmış veya valf tıkanmış olabilir.
- Silindir Kontrolü: Pnömatik silindirin içindeki contaların aşınmış olup olmadığını veya silindirin mekanik olarak sıkışıp sıkışmadığını kontrol edin. Gerekirse silindiri temizleyin veya değiştirin.
- Kısma Valfleri: Silindirlerin üzerindeki hız kontrol (kısma) valflerinin aşırı kısılmadığından emin olun.
- Sorun 4: Mach3 Makro Hataları veya Takım Değişiminde Takılmalar
Belirti: Takım değişim sırasında Mach3’te hata mesajları beliriyor, makro belirli bir aşamada takılı kalıyor veya döngüyü tamamlayamıyor.
Çözüm:
- Makro Kod İncelemesi: M6Start.m1s dosyasını bir metin düzenleyici ile açın ve adım adım mantıksal akışı kontrol edin. Özellikle “While Input is Active” veya “Sleep” komutlarının doğru kullanıldığından emin olun. Sonsuz döngülere neden olabilecek hatalı koşulları arayın.
- Sensör Geri Bildirimleri: Makro içindeki her sensör kontrolünün, ilgili sensörün doğru çalıştığına dair geri bildirim aldığından emin olun. Mach3 “Diagnostics” ekranından sensörlerin durumunu izleyerek makro ile senkronizasyonunu kontrol edin.
- Zaman Aşımı (Timeout): Kritik adımlar için makroya zaman aşımı kontrolleri ekleyin. Örneğin, takımın gevşemesini beklerken belirli bir süre içinde sensör tetiklenmezse hata verip döngüyü durdurun.
- Mach3 Ayarları: “Config -> General Config” bölümündeki “Allow M6 to run without tool change” veya “Use tool changer” gibi ayarların doğru yapıldığından emin olun.
Uzman Tavsiyesi
Mach3 ATC sistemlerinde takım çatalı, sensör ve pnömatik sıralamanın planlanması, basit bir bileşen entegrasyonundan çok daha fazlasıdır; bu, birbiriyle etkileşimli mekanik, elektronik ve yazılımsal sistemlerin kusursuz bir senfonisini yaratma sanatıdır. Endüstriyel otomasyon sektöründeki deneyimlerimiz göstermektedir ki, bu sürecin her aşamasına gösterilen özen, sistemin uzun ömürlü, güvenilir ve yüksek performanslı çalışmasının anahtarıdır. Başarılı bir planlama, sadece doğru bileşenleri seçmekle kalmaz, aynı zamanda bu bileşenlerin sahada nasıl entegre edileceğini, hangi çevresel koşullara dayanacağını ve olası arızalara karşı nasıl bir strateji izleneceğini de kapsar. Mekanik hizalamadaki milimetrenin binde birindeki sapma, sensörün tozla kaplanması veya pnömatik hava basıncındaki küçük bir düşüş, tüm üretim hattını durdurabilecek domino etkisi yaratabilir. Bu nedenle, projenin başından itibaren detaylı bir mühendislik analizi yapmak, her bileşenin teknik özelliklerini titizlikle incelemek ve sistemin genel işleyişini simüle etmek büyük önem taşır.
Uzman tavsiyesi olarak, bu tür karmaşık sistemlerde “her şeyi bir kerede yapmaya çalışmak” yerine, modüler bir yaklaşımla ilerlemenizi öneririz. Önce mekanik montaj ve hizalamayı mükemmelleştirin, ardından sensörlerin tek tek doğru sinyal verdiğinden emin olun, sonra pnömatik aktüatörlerin bağımsız olarak doğru çalıştığını doğrulayın ve en son olarak Mach3 makrolarını bu adımları senkronize edecek şekilde geliştirin. Her adımı izole bir şekilde test etmek, olası sorunların kaynağını çok daha hızlı tespit etmenizi sağlar. Ayrıca, sistemin devreye alınmasından sonra dahi, periyodik bakım rutinlerini aksatmamak ve tüm bileşenlerin aşınma durumunu düzenli olarak kontrol etmek kritik öneme sahiptir. Kullanıcı geri bildirimlerini dikkate alarak makro kodlarını sürekli optimize etmek ve güvenlik protokollerini güncel tutmak, hem üretim verimliliğini artıracak hem de operatör güvenliğini sağlayacaktır. Unutmayın ki, iyi planlanmış bir ATC sistemi, sadece takım değiştiren bir robot değil, aynı zamanda üretim hattınızın kalbi ve verimliliğinizin garantisidir.