
Sepetinizde ürün bulunmuyor.
Frenli Servo Motor Sürücüye Nasıl Bağlanır?
İçindekiler
Frenli servo motoru sürücüye bağlamak için öncelikle motorun güç, enkoder ve fren kablolarını sürücünün ilgili terminallerine doğru polarite ve faz sırasıyla bağlayın. Güç kabloları U, V, W fazlarına, fren kabloları genellikle BR+ ve BR- terminallerine, enkoder kabloları ise sürücünün enkoder girişine bağlanmalıdır. Doğru topraklama ve kablolama standartlarına uyum, sistemin güvenli ve verimli çalışması için kritik öneme sahiptir.
Frenli Servo Motor Sürücüye Nasıl Bağlanır? Nedir?
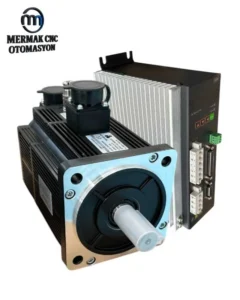
Endüstriyel otomasyon sistemlerinde frenli servo motorlar, özellikle dikey eksenlerde, yükün güvenli bir şekilde tutulması veya ani duruşlarda konumun korunması gerektiğinde vazgeçilmez bir bileşendir. Bir frenli servo motoru sürücüye bağlamak, sadece motorun hareketini sağlamakla kalmaz, aynı zamanda entegre fren mekanizmasının doğru zamanda devreye girip çıkmasını da temin eder. Bu bağlantı süreci, motorun ana güç beslemesi, pozisyon geri beslemesini sağlayan enkoder bağlantısı ve frenin kontrolünü sağlayan ayrı bir elektriksel bağlantı olmak üzere üç ana bölümden oluşur. Her bir bağlantı tipi, sistemin genel performansı, güvenliği ve kararlılığı için ayrı ayrı öneme sahiptir. Doğru bağlantı, motorun beklenen torku, hızı ve hassasiyeti sunmasını sağlarken, aynı zamanda mekanik aşınmayı azaltır ve sistemin ömrünü uzatır. Bu rehber, frenli servo motorların sürücülere nasıl güvenli ve etkin bir şekilde bağlanacağını adım adım açıklayarak, sahadaki mühendis ve teknisyenlere pratik bir yol haritası sunmaktadır.
Çalışma Prensibi ve Teknik Veriler
Frenli servo motorlar, standart servo motorların hassas kontrol yeteneklerini, dahili bir elektromanyetik fren ile birleştirir. Bu frenler genellikle güç kesildiğinde devreye giren (power-off brake) tipte olup, enerji verildiğinde fren serbest bırakılır. Bu özellik, özellikle elektrik kesintisi veya acil durdurma durumlarında yükün düşmesini engelleyerek yüksek güvenlik sağlar. Sürücüye bağlantı, bu üç temel fonksiyonun (güç, geri besleme, fren) kusursuz entegrasyonunu gerektirir.
Çalışma Prensibi: Servo sürücü, kontrol sisteminden gelen hareket komutlarına göre motorun sargılarına akım gönderir. Enkoder, motorun anlık pozisyon ve hız bilgilerini sürücüye geri bildirerek kapalı döngü kontrolünü sağlar. Sürücü, bu geri bildirime dayanarak motor akımını hassas bir şekilde ayarlayarak istenen hareketi gerçekleştirir. Fren mekanizması ise genellikle sürücü üzerindeki özel bir dijital çıkış veya harici bir güç kaynağı üzerinden kontrol edilir. Motorun hareket etmesi istendiğinde, sürücü fren çıkışını aktif ederek frenin serbest bırakılmasını sağlar. Motor durdurulduğunda veya acil bir durumda, sürücü fren çıkışını deaktif eder ve fren bobininin enerjisi kesilerek mekanik olarak motoru kilitler.
Teknik Veriler ve Bağlantı Detayları:
- Güç Bağlantısı (Motor Fazları): Servo motorlar genellikle üç fazlı (U, V, W) AC motorlardır. Bu fazlar, sürücünün motor çıkış terminallerine (genellikle U, V, W veya T1, T2, T3 olarak etiketlenir) doğru faz sırasıyla bağlanmalıdır. Yanlış faz sırası, motorun ters yönde dönmesine veya kontrolsüz davranışlar sergilemesine neden olabilir. Kablo kesiti, motorun nominal akımına ve kablo uzunluğuna göre seçilmeli, voltaj düşümü ve aşırı ısınma riskleri göz önünde bulundurulmalıdır.
- Enkoder Bağlantısı: Enkoder, motorun milinin dönme açısını ve hızını ölçen hassas bir sensördür. Çeşitli enkoder tipleri bulunur: artımlı (incremental) enkoderler (A, B, Z palsleri), mutlak (absolute) enkoderler (seri haberleşme protokolleri – SSI, EnDat, Hiperface, BiSS), ve komütasyon sinyalleri (U, V, W) üreten enkoderler. Enkoder kabloları, genellikle ekranlı ve bükümlü çift yapıda olup, elektromanyetik gürültüden (EMC) korunmak için kritik öneme sahiptir. Sürücünün enkoder girişine (örneğin CN2 veya X2) doğru pin dizilimi ile bağlanmalıdır. Yanlış bağlantı veya gürültülü sinyal, konumlandırma hatalarına veya kontrolsüz salınımlara yol açar.
- Fren Bağlantısı: Fren bobini genellikle düşük voltajlı DC (örneğin 24V DC) ile beslenir. Bu besleme, sürücünün dahili bir çıkışından (genellikle dijital çıkış veya özel fren terminalleri BR+, BR-) sağlanabilir veya harici bir DC güç kaynağından kontrol rölesi aracılığıyla verilebilir. Frenin polaritesi çoğu zaman önemlidir; ters polarite frenin çalışmamasına veya bobine zarar vermesine neden olabilir. Sürücü parametreleri içinde fren bırakma gecikme süresi ve fren uygulama gecikme süresi gibi ayarlar bulunur. Bu ayarlar, motorun güvenli bir şekilde durmasını ve frenin mekanik olarak devreye girmesini veya serbest bırakılmasını optimize etmek için kritik öneme sahiptir.
- Topraklama: Tüm sistemin güvenli ve EMC uyumlu çalışması için motor şasisi, sürücü şasisi ve kontrol panosu şasisi düzgün bir şekilde topraklanmalıdır. Güç ve enkoder kablolarının ekranları, sürücü tarafında 360 derece topraklanarak parazitlerin önlenmesi sağlanır.
| Parametre | Değer/Açıklama |
|---|---|
| Motor Güç Bağlantısı | U, V, W Fazları (3 faz AC). Sürücünün ana motor çıkış terminallerine bağlanır. |
| Enkoder Bağlantısı | A/B/Z palsleri (artımlı), U/V/W komütasyon veya seri (Hiperface, EnDat, BiSS). Sürücünün enkoder giriş konektörüne (örn. CN2) bağlanır. |
| Fren Beslemesi | Genellikle 24V DC. Sürücünün özel fren çıkış terminalleri (BR+, BR-) veya harici bir DC güç kaynağı üzerinden kontrol rölesi ile sağlanır. |
| Topraklama | Motor gövdesi, sürücü şasisi ve kablo ekranları uygun şekilde PE (Koruyucu Toprak) hattına bağlanmalıdır. |
| Kablo Tipi | Güç için ekranlı, çok damarlı; Enkoder için ekranlı, bükümlü çift (twisted pair) sinyal kabloları tercih edilir. Fren için uygun kesitte kablo. |
| Sürücü Fren Kontrol Çıkışı | Dijital çıkış (genellikle röle veya transistör tabanlı). Frenin enerjilenmesi/enerjisinin kesilmesi için kullanılır. |
| Fren Gecikme Ayarları | Sürücü parametrelerinden ayarlanabilir. Frenin bırakılma ve uygulanma sürelerini optimize eder. |

Sahada Dikkat Edilmesi Gerekenler
- Kablo Seçimi ve Yönlendirmesi: Motor güç kabloları, enkoder kabloları ve fren kabloları birbirinden ayrı kanallardan veya yeterli mesafeden geçirilmelidir. Güç kablolarının yüksek akımları, enkoder sinyal kablolarında elektromanyetik girişime (EMI) neden olabilir. Kabloların doğru kesitte olması, voltaj düşümünü ve aşırı ısınmayı önler. Ekranlı kablolar kullanılmalı ve ekranlar sürücü tarafında 360 derece topraklanmalıdır. Hareketli uygulamalarda özel hareketli kablolar (flexible cables) tercih edilmeli ve minimum bükülme yarıçaplarına uyulmalıdır.
- Topraklama ve EMC Uyumu: Tüm sistemin (motor, sürücü, pano, kontrolcü) ortak bir topraklama noktasına bağlanması, potansiyel farklarını ortadan kaldırır ve EMC performansını artırır. Sürücü girişine EMC filtreleri takılması, şebekeden gelen ve şebekeye yayılan gürültüyü azaltır. Kablo ekranlarının doğru ve etkili bir şekilde topraklanması, dışarıdan gelen gürültüyü sinyal hatlarından uzak tutar. Yetersiz topraklama, kontrolsüz hareketlere, pozisyon hatalarına ve hatta ekipman arızalarına yol açabilir.
- Fren Kontrol Mantığı ve Güvenlik Entegrasyonu: Frenin ne zaman bırakılacağı ve ne zaman uygulanacağı, uygulamanın güvenlik gereksinimlerine göre dikkatlice ayarlanmalıdır. Genellikle motorun hareket etmesi istendiğinde fren enerjilenerek bırakılır, motor durduğunda veya acil durumlarda enerji kesilerek fren uygulanır. Sürücüdeki fren bırakma/uygulama gecikme süreleri (brake release/apply delay) doğru ayarlanmalıdır. Dikey eksenlerde, frenin bağımsız bir güvenlik devresi ile kontrol edilmesi veya sürücünün STO (Safe Torque Off) fonksiyonu ile entegre edilmesi hayati önem taşır. Bu, beklenmedik durumlarda motor torkunun güvenli bir şekilde kesilmesini ve frenin devreye girmesini sağlar.
- Polarite ve Pin Dizilimi Kontrolü: Özellikle fren bobini ve enkoder bağlantılarında ters polarite veya yanlış pin dizilimi ciddi sorunlara yol açabilir. Fren bobininde ters polarite, frenin çalışmamasına veya bobinin hasar görmesine neden olabilir. Enkoderde yanlış pin dizilimi, motorun kontrolsüz salınım yapmasına, aşırı ısınmasına veya sürücünün hata vermesine neden olur. Her zaman üreticinin bağlantı şemasına ve kullanım kılavuzuna titizlikle uyulmalıdır.
- Devreye Alma ve Test Süreçleri: Bağlantılar tamamlandıktan sonra, güç vermeden önce tüm kablolamalar görsel olarak ve multimetre ile kontrol edilmelidir. İlk güç verildiğinde, motorun yüksüz olarak düşük hızda çalıştırılması ve frenin doğru çalışıp çalışmadığının gözlemlenmesi önemlidir. Frenin bırakıldığı ve uygulandığı anlar, motorun hareket durumuyla senkronize olmalıdır. Yük altında testler, sistemin gerçek çalışma koşullarında nasıl performans gösterdiğini anlamak için gereklidir. Gerekirse, sürücü parametreleri (gain ayarları, tork limitleri vb.) optimize edilmelidir.
- Çevresel Faktörler ve Koruma: Motor ve sürücünün çalışacağı çevresel koşullar (sıcaklık, nem, toz, titreşim, kimyasal maruziyet) dikkate alınmalıdır. Bu faktörler, kablo yalıtımına, konektörlere ve genel sistem güvenilirliğine zarar verebilir. Uygun IP koruma sınıfına sahip bileşenler seçilmeli ve gerekirse ek koruyucu önlemler (kablo kanalları, sızdırmaz kutular) alınmalıdır.

Sık Karşılaşılan Sorunlar ve Çözümleri
Sahada frenli servo motor bağlantılarında karşılaşılan birçok sorun, genellikle basit bağlantı hatalarından veya yanlış parametre ayarlarından kaynaklanır. Motor Dönmüyor veya Kontrolsüz Titriyor: Bu durum genellikle enkoder bağlantı hatası (yanlış pin, kopuk kablo, gürültülü sinyal) veya motor faz sırasının yanlış olmasından kaynaklanır. Çözüm olarak, enkoder kablosunun sağlamlığı ve pin dizilimi kontrol edilmeli, motor faz sıraları (U, V, W) sürücünün çıkışlarına uygun şekilde bağlanmalıdır. Gürültüden şüpheleniliyorsa, ekranlamanın etkinliği gözden geçirilmelidir. Fren Bırakmıyor veya Sürekli Tutuyor: Bu, en yaygın fren sorunlarından biridir. Fren besleme geriliminin gelmemesi (kopuk kablo, sigorta atması), sürücünün fren çıkış sinyalinin aktif olmaması (parametre ayarı hatası, sürücü hatası) veya fren bobininin kendisinin arızalı olması (açık devre, kısa devre) neden olabilir. Çözüm, fren kablosunun sağlamlığını ve sürücüden gelen fren sinyalini multimetre ile kontrol etmek, sürücü fren parametrelerini gözden geçirmektir. Aşırı Isınma (Motor/Sürücü): Yetersiz kablo kesiti, sürücünün yanlış ayarlanmış akım limitleri, mekanik sıkışma veya yanlış gain ayarları aşırı ısınmaya yol açabilir. Çözüm, kablo kesitini kontrol etmek, sürücü parametrelerini yük ve motor özelliklerine göre ayarlamak, mekanik sürtünmeleri gidermektir. EMC Problemleri/Gürültü: Enkoder sinyalinde görülen gürültü, motorun titremesine veya konumlandırma hatalarına neden olabilir. Yetersiz ekranlama, yanlış topraklama veya EMC filtresi eksikliği bu sorunların ana nedenidir. Çözüm, tüm kablo ekranlarını sürücüye 360 derece topraklamak, uygun EMC filtreleri kullanmak ve güç ile sinyal kablolarını birbirinden uzak tutmaktır. Konumlandırma Hatası: Enkoder sinyalindeki gürültü, mekanik boşluklar (backlash) veya sürücü gain ayarlarının yanlış olması konumlandırma hassasiyetini düşürür. Çözüm olarak, enkoder sinyal kalitesi kontrol edilmeli, mekanik bağlantılar sıkılaştırılmalı ve sürücü tuning (ayar) işlemi doğru yapılmalıdır. Fren Gecikmesi: Frenin beklenenden daha geç bırakılması veya uygulanması, güvenlik riski oluşturabilir. Bu durum genellikle sürücüdeki fren gecikme parametrelerinin yanlış ayarlanmasından veya frenin mekanik aşınmasından kaynaklanır. Çözüm, sürücü parametrelerini optimize etmek ve frenin mekanik durumunu kontrol etmektir.
Uzman Tavsiyesi
Frenli servo motorun sürücüye doğru şekilde bağlanması, endüstriyel otomasyon sistemlerinin güvenilirliği, performansı ve güvenliği için temel bir adımdır. Bu süreç, sadece elektriksel bağlantılardan ibaret olmayıp, aynı zamanda mekanik entegrasyon, yazılımsal parametre ayarları ve güvenlik protokollerinin titizlikle uygulanmasını gerektirir. Bir uzman olarak, sahada karşılaşılan tecrübeler ışığında, bu bağlantıların asla hafife alınmaması gerektiğini vurgulamak isterim. Her bir kablo, her bir terminal ve her bir parametre ayarı, sistemin genel işleyişi üzerinde doğrudan bir etkiye sahiptir. Yanlış bağlantılar veya eksik konfigürasyonlar, sadece arızalara değil, aynı zamanda üretim kayıplarına, ekipman hasarına ve en önemlisi, operatör güvenliğini tehlikeye atabilecek durumlara yol açabilir.
Bu nedenle, bağlantı sürecine başlamadan önce mutlaka motor ve sürücü üreticilerinin sağladığı güncel dokümantasyonları (kullanım kılavuzları, bağlantı şemaları) detaylıca incelemek esastır. Kablo seçimi, topraklama stratejisi ve EMC uyumu gibi konularda standartlara uygun hareket etmek, gelecekte yaşanabilecek birçok sorunun önüne geçecektir. Özellikle dikey eksen uygulamalarında frenin doğru kontrolü ve güvenlik devreleri ile entegrasyonu hayati öneme sahiptir; bu alanda herhangi bir taviz verilmemelidir. Devreye alma aşamasında, motorun yüksüz ve yüklü olarak titizlikle test edilmesi, frenin doğru çalışıp çalışmadığının kontrol edilmesi ve sürücü parametrelerinin optimum performans için ayarlanması kritik adımlardır. Unutulmamalıdır ki, endüstriyel otomasyon sistemleri karmaşık yapılar olup, bu tür bağlantıların deneyimli ve eğitimli personel tarafından yapılması, uzun vadeli ve sorunsuz bir işletme için en doğru yaklaşımdır. Periyodik bakımlar ve bağlantı noktalarının kontrolü, sistem ömrünü uzatacak ve beklenmedik arızaların önüne geçecektir. Bu rehber, sizlere temel bir yol haritası sunsa da, her uygulamanın kendine özgü dinamikleri olduğunu ve gerektiğinde uzman desteği almanın önemini hatırlatmak isterim.


