Sepetinizde ürün bulunmuyor.
CANopen Servo Sürücü, Encoder ve PLC Sistemlerinde Nerelerde Kullanılır?
İçindekiler
CANopen servo sürücü, encoder ve PLC sistemleri; robotik, ambalaj, CNC makineleri, tekstil, baskı, gıda işleme ve malzeme taşıma gibi yüksek hassasiyet, senkronizasyon ve dinamizm gerektiren endüstriyel otomasyon uygulamalarında yaygın olarak kullanılır. Bu entegre yapı, karmaşık hareket kontrolünü güvenilir ve verimli bir şekilde sağlar.
CANopen Servo Sürücü, Encoder ve PLC Sistemlerinde Nerelerde Kullanılır? Nedir?
Endüstriyel otomasyonun kalbinde yer alan hareket kontrol sistemleri, günümüz üretim süreçlerinin vazgeçilmez bir parçasıdır. Bu sistemlerin temelini oluşturan CANopen servo sürücü, encoder ve PLC entegrasyonu, makinelerin hassas, hızlı ve tekrarlanabilir hareketler yapmasını sağlar. Peki, bu bileşenler tam olarak nedir ve neden bir arada kullanılırlar?
Öncelikle, PLC (Programlanabilir Mantıksal Denetleyici), bir otomasyon sisteminin beynidir. Sensörlerden gelen verileri işler, mantıksal kararlar alır ve aktüatörleri (motorlar, valfler vb.) kontrol eder. PLC, makinenin genel işleyişini ve sırasını yöneten ana kontrol birimidir.
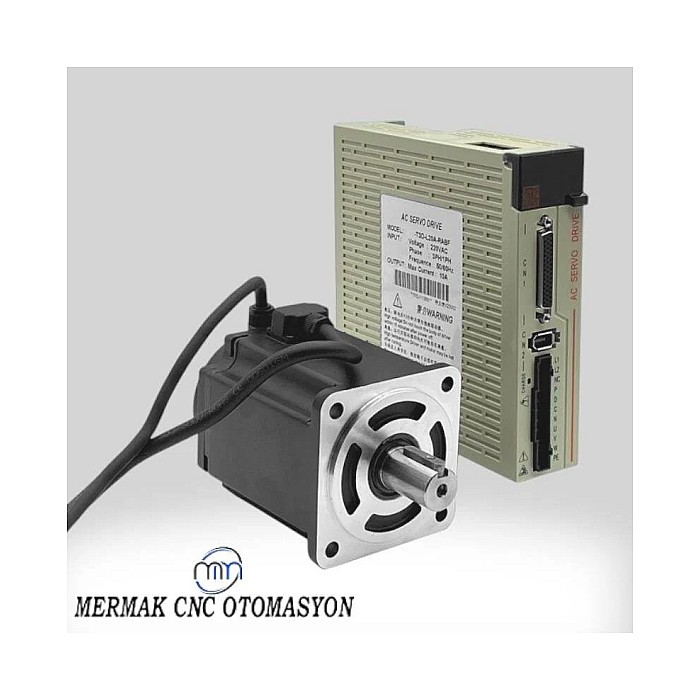
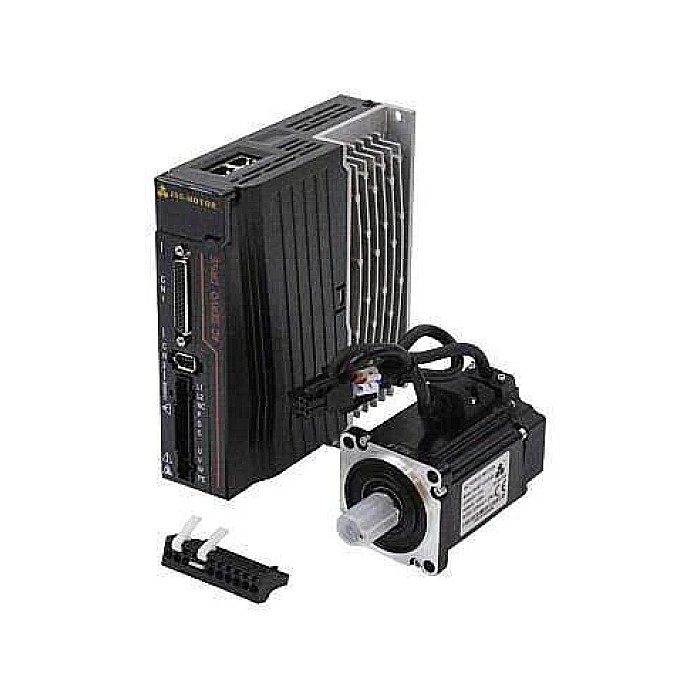
Servo sürücü, servo motorun hızını, pozisyonunu ve torkunu hassas bir şekilde kontrol eden elektronik bir cihazdır. PLC’den gelen komutları (örneğin, belirli bir pozisyona git, belirli bir hızda dön) alır ve bu komutları servo motorun anlayabileceği elektrik sinyallerine dönüştürür. Geleneksel motor sürücülerinden farklı olarak, servo sürücüler kapalı döngü kontrolü sayesinde çok daha yüksek hassasiyet ve dinamizm sunar.
Encoder (Kodlayıcı), bir milin dönüş hareketini veya doğrusal hareketini elektrik sinyallerine çeviren bir geri besleme cihazıdır. Servo sistemlerde, motorun miline monte edilen encoder, motorun anlık pozisyonu, hızı ve yönü hakkında sürekli bilgi üretir. Bu bilgi, servo sürücüye geri beslenerek motorun istenen pozisyona veya hıza ulaşmasını sağlar ve sapmaları düzeltir. Böylece, sistemin hassasiyeti ve doğruluğu garanti altına alınır.
CANopen ise, bu bileşenler arasında iletişimi sağlayan, açık ve standart bir haberleşme protokolüdür. Özellikle hareket kontrol uygulamaları için tasarlanmış olup, gerçek zamanlı veri alışverişi, deterministik iletişim ve dağıtılmış kontrol yeteneği sunar. CANopen sayesinde PLC, birden fazla servo sürücüyü ve encoder’ı tek bir ağ üzerinden senkronize bir şekilde kontrol edebilir. Bu entegrasyon, kablolama karmaşıklığını azaltır, sistem esnekliğini artırır ve gelişmiş teşhis imkanları sunar.
Bu üç temel bileşenin CANopen protokolü üzerinden entegre edilmesi, modern otomasyon sistemlerinin temelini oluşturur. PLC komutları CANopen üzerinden servo sürücüye iletilir, sürücü motoru hareket ettirir, encoder motorun hareketini geri besler ve bu döngü, yüksek hassasiyetli ve senkronize hareketlerin sürekli olarak gerçekleştirilmesini sağlar. Bu sayede, endüstriyel makineler daha verimli, daha hızlı ve daha esnek hale gelir.
Çalışma Prensibi ve Teknik Veriler
CANopen tabanlı servo sistemlerin endüstriyel otomasyondaki yaygın kullanımı, sunduğu yüksek performans, güvenilirlik ve esneklik ile doğrudan ilişkilidir. Bu sistemlerin çalışma prensibi, bir kontrol döngüsü etrafında şekillenir:
- Komut Üretimi (PLC): PLC, makinenin genel işleyişini belirleyen kontrol algoritmasını çalıştırır. İstenen hareket profillerini (pozisyon, hız, tork) CANopen mesajları olarak oluşturur. Örneğin, bir robot kolunun belirli bir noktaya gitmesi veya bir ambalaj makinesinin belirli bir ürün hızında çalışması için gerekli komutları üretir.
- Veri İletimi (CANopen): PLC’den çıkan bu komutlar, CANopen bus üzerinden ilgili servo sürücülere gerçek zamanlı ve deterministik bir şekilde iletilir. CANopen’ın dağıtılmış yapısı sayesinde, farklı eksenlerdeki sürücüler aynı anda ve senkronize bir şekilde komut alabilir.
- Motor Kontrolü (Servo Sürücü): Servo sürücü, CANopen üzerinden aldığı komutları yorumlar. Bu komutlara göre servo motoru sürmek için gerekli akım ve voltajı üretir. Sürücü, motorun sarımlarına gönderdiği akımı ayarlayarak motorun torkunu, dolayısıyla hız ve pozisyonunu kontrol eder.
- Geri Besleme (Encoder): Servo motorun miline bağlı olan encoder, motorun anlık pozisyonu ve hızı hakkında sürekli geri besleme sinyalleri üretir. Bu sinyaller, genellikle yüksek çözünürlüklü dijital darbeler şeklindedir.
- Kapalı Döngü Kontrolü (Servo Sürücü): Servo sürücü, encoder’dan gelen gerçek pozisyon/hız bilgisini, PLC’den gelen istenen pozisyon/hız komutuyla karşılaştırır. Aradaki fark (hata), sürücünün içindeki PID kontrolörü tarafından işlenir. PID kontrolörü, hatayı en aza indirmek için motorun torkunu anında ayarlar. Bu kapalı döngü kontrolü, sistemin dış yük değişikliklerine veya diğer bozucu etkilere rağmen istenen pozisyonu veya hızı hassasiyetle korumasını sağlar.
- Durum Geri Bildirimi: Servo sürücü, kendi durumu, motorun durumu (akım, voltaj, sıcaklık) ve encoder bilgileri gibi verileri CANopen üzerinden PLC’ye geri gönderebilir. Bu, PLC’nin tüm sistemi denetlemesini, arızaları teşhis etmesini ve önleyici bakım yapmasını sağlar.
Bu döngü, milisaniyeler içinde tekrarlanarak sürekli ve hassas hareket kontrolü sağlanır. CANopen protokolünün sunduğu NMT (Network Management), PDO (Process Data Object) ve SDO (Service Data Object) gibi mekanizmalar, bu veri alışverişinin etkinliğini ve esnekliğini artırır. PDO’lar, gerçek zamanlı ve döngüsel veri transferi için kullanılırken, SDO’lar parametre ayarları ve konfigürasyon için kullanılır.
| Parametre | Değer/Açıklama |
|---|---|
| Haberleşme Protokolü | CANopen (CiA 301, CiA 402 – Motion Control) |
| Veri Hızı (CAN Bus) | 10 kbit/s’den 1 Mbit/s’ye kadar (genellikle 125, 250, 500, 1000 kbit/s) |
| Eksen Sayısı (Tek PLC) | Genellikle 64-127 CANopen düğümü (node) destekler, pratik uygulamada 30-50 eksen yaygın |
| Pozisyonlama Hassasiyeti | Mikron seviyesinde (encoder çözünürlüğüne ve mekanik sisteme bağlı) |
| Geri Besleme Tipi | Artımsal (Incremental) veya Mutlak (Absolute) Encoder (örneğin, BiSS, EnDat, Hiperface, TTL) |
| Kontrol Modları (CiA 402) | Profil Pozisyon, Profil Hız, Profil Tork, Homing, Interpolated Position Mode (IPM) |
| Döngü Süresi (Sürücü) | Genellikle 62.5 µs – 1 ms (akım, hız, pozisyon döngüleri) |
Sahada Dikkat Edilmesi Gerekenler
- Doğru Bileşen Seçimi ve Boyutlandırma: Uygulamanın gerektirdiği tork, hız, ivmelenme ve hassasiyet değerlerine uygun motor, sürücü ve encoder seçimi kritiktir. Yetersiz boyutlandırma performans kaybına, aşırı boyutlandırma ise gereksiz maliyete yol açar. Özellikle motor ve sürücü arasındaki uyum, sistemin verimliliği için elzemdir.
- CANopen Ağ Tasarımı ve Kablolama: CAN bus topolojisi (doğrusal), sonlandırma dirençlerinin (120 Ohm) doğru yerleşimi ve kalitesi, ekranlı kablo kullanımı ve topraklama standartları hayati öneme sahiptir. Yanlış kablolama veya sonlandırma, iletişim hatalarına ve sistem kararsızlığına neden olabilir. Kablo uzunlukları ve veri hızı arasındaki ilişki CiA standartlarına uygun olmalıdır.
- EMI/EMC Uyumluluğu ve Parazit Önleme: Endüstriyel ortamlar, motor, sürücü ve diğer güç elektroniği ekipmanlarından kaynaklanan yüksek elektromanyetik parazit (EMI) barındırabilir. Bu parazitler, CANopen iletişimi ve encoder sinyallerini bozabilir. Ekranlı kabloların doğru topraklanması, ferrit boğumlar, sürücü ve motor arasına filtre kullanımı gibi EMC önlemleri mutlaka alınmalıdır.
- Mekanik Montaj ve Hizalama: Encoder’ın motor miline veya hareketli eksene doğru ve hassas bir şekilde monte edilmesi, doğru geri besleme için esastır. Kaplin seçimi (esnek veya rijit), titreşim yalıtımı ve mekanik boşlukların (backlash) minimumda tutulması, pozisyonlama hassasiyetini doğrudan etkiler. Yanlış hizalama, encoder veya motor yatağında erken aşınmaya neden olabilir.
- Parametre Ayarları ve PID Tuning: Her uygulamanın dinamik karakteristiği farklıdır. Servo sürücünün PID kazançları (Orantısal, İntegral, Türev), hız ve tork limitleri, ivmelenme/yavaşlama rampaları gibi parametreler, optimum performans için dikkatlice ayarlanmalıdır. Yanlış tuning, aşırı salınım, titreme, pozisyon hatası veya yavaş tepki sürelerine yol açabilir. Ototuning fonksiyonları başlangıç için iyi bir nokta olabilir ancak çoğu zaman manuel ince ayar gereklidir.
- Yazılım Entegrasyonu ve PLC Programlama: PLC programının, CANopen haberleşme kütüphanelerini doğru kullanarak sürücü komutlarını (PDO’lar) ve geri bildirimlerini (PDO’lar) işlemesi gerekir. Hata yönetimi, durum makinesi geçişleri (CiA 402 State Machine) ve güvenlik fonksiyonlarının (STO – Safe Torque Off) PLC programına doğru entegrasyonu, sistemin güvenilirliği ve güvenliği açısından kritik öneme sahiptir.
Sık Karşılaşılan Sorunlar ve Çözümleri
CANopen tabanlı servo sistemler yüksek performans sunsa da, saha koşullarında bazı sorunlarla karşılaşmak olasıdır. Bu sorunların çoğu doğru teşhis ve müdahale ile çözülebilir:
-
CANopen İletişim Hataları (Bus Off, Node Guard Error):
- Sorun: Sürücü veya PLC ile iletişim kesintisi, veri paketi kaybı, sistemin durması.
- Olası Nedenler: CAN bus sonlandırma dirençlerinin eksik veya yanlış yerleşimi, kablo kopukluğu/kısa devresi, yanlış Node ID çakışması, yetersiz veri hızı, aşırı bus yükü, EMI paraziti.
- Çözüm: Tüm sonlandırma dirençlerinin (bus’ın başında ve sonunda) varlığını ve değerini kontrol edin. Kabloları multimetre ile süreklilik ve kısa devre açısından test edin. Tüm cihazların Node ID’lerinin benzersiz olduğundan emin olun. Gerekirse bus hızını düşürün veya CANopen ağını segmentlere ayırın. Ekranlı kablo ve doğru topraklama ile EMI etkisini azaltın. Bir CAN bus analizörü, sorunun kaynağını bulmada çok yardımcı olabilir.
-
Pozisyon Hatası, Titreşim veya Aşırı Salınım:
- Sorun: Motorun istenen pozisyona ulaşamaması, hedeften sapma, duruşta veya hareket sırasında titreme, sürekli ileri geri hareket.
- Olası Nedenler: Yanlış PID kazanç ayarları (aşırı yüksek veya düşük), mekanik sistemde boşluk (backlash), yetersiz rijitlik, encoder arızası, sürücü veya motor boyutlandırma hatası, aşırı yük.
- Çözüm: Servo sürücünün PID kazançlarını yeniden ayarlayın (tuning). Genellikle önce otomatik tuning deneyin, ardından manuel ince ayar yapın. Mekanik sistemi (kaplinler, redüktörler, vidalı miller) boşluk açısından kontrol edin ve gerekirse onarın/değiştirin. Encoder’ın sağlamlığını, kablolamasını ve sinyal kalitesini test edin. Motor ve sürücünün uygulamanın yükünü karşılayıp karşılamadığını doğrulayın.
-
Motor Aşırı Isınması veya Sürücü Aşırı Akım Hatası:
- Sorun: Servo motorun veya sürücünün aşırı ısınması, sürücünün aşırı akım hatası vererek sistemi durdurması.
- Olası Nedenler: Motorun sürekli olarak nominal torkundan daha yüksek bir torkla çalışması (aşırı yük), yanlış sürücü/motor eşleşmesi, yetersiz soğutma, mekanik sürtünme, kısa devre.
- Çözüm: Uygulamanın anlık ve sürekli tork gereksinimlerini yeniden değerlendirerek motor ve sürücüyü doğru boyutlandırın. Motorun ve sürücünün soğutma sistemlerini (fanlar, hava akışı) kontrol edin. Mekanik sistemdeki sürtünmeleri azaltın. Motor kablolarını ve bağlantılarını kısa devre veya yalıtım hatası açısından kontrol edin.
-
Senkronizasyon Sorunları (Çok Eksenli Sistemlerde):
- Sorun: Birden fazla eksenin aynı anda hareket etmesi gereken uygulamalarda eksenler arasında kayma veya gecikme.
- Olası Nedenler: CANopen ağ yükünün yüksek olması, PLC döngü süresinin yetersizliği, sürücülerin farklı internal döngü süreleri, hatalı PDO konfigürasyonu.
- Çözüm: CANopen bus yükünü optimize edin (gereksiz veri transferini azaltın). PLC’nin ve sürücülerin senkronizasyon mekanizmalarını (örneğin SYNC mesajları) doğru kullandığından emin olun. PLC programının ve sürücülerin döngü sürelerini senkronizasyona uygun hale getirin. PDO’ların doğru Mapping ve COB-ID ayarlarını kontrol edin.
-
Encoder Hataları (CRC Hatası, Sinyal Kaybı):
- Sorun: Encoder’dan gelen geri besleme sinyallerinde bozulma veya tamamen kayıp.
- Olası Nedenler: Encoder kablosunun hasar görmesi, konektörde temassızlık, EMI paraziti, encoder’ın fiziksel arızası, yanlış voltaj beslemesi.
- Çözüm: Encoder kablosunu görsel olarak ve multimetre ile kontrol edin. Konektör bağlantılarının sağlam olduğundan emin olun. Ekranlı kablo ve doğru topraklama ile paraziti azaltın. Encoder’ın besleme voltajını ölçün. Gerekirse encoder’ı değiştirin.
Uzman Tavsiyesi
CANopen servo sürücü, encoder ve PLC sistemleri, modern endüstriyel otomasyonun temel direklerinden biridir. Robotik kollardan yüksek hızlı ambalaj makinelerine, hassas CNC tezgahlarından karmaşık tekstil makinelerine kadar geniş bir yelpazede, yüksek hassasiyet, dinamizm ve güvenilirlik gerektiren her alanda bu entegre sistemler kilit rol oynamaktadır. CANopen’ın sağladığı gerçek zamanlı, deterministik iletişim altyapısı sayesinde, PLC’nin merkezi kontrol yeteneği ile servo sürücülerin hassas hareket kontrolü ve encoder’ların doğru geri besleme yeteneği birleşerek, endüstriyel süreçlerin verimliliğini, kalitesini ve esnekliğini maksimize eder.
Uzman bir gözle bakıldığında, bu sistemlerin başarılı bir şekilde uygulanması ve sürdürülmesi sadece doğru bileşenlerin seçimiyle sınırlı değildir. Sistemin tasarım aşamasından itibaren dikkatli bir mühendislik yaklaşımı gereklidir. Başarılı bir proje için öncelikle uygulamanın tüm dinamik gereksinimleri (tork, hız, ivme, hassasiyet) titizlikle analiz edilmeli, ardından bu gereksinimleri karşılayacak en uygun motor, sürücü ve encoder kombinasyonu seçilmelidir. Mekanik sistemin rijitliği, boşluksuz aktarım elemanları ve doğru montaj teknikleri, elde edilecek pozisyonlama hassasiyetinin temelini oluşturur. Elektriksel altyapıda ise, CANopen bus’ın doğru topolojide kurulması, sonlandırma dirençlerinin eksiksiz yerleşimi, ekranlı kabloların doğru topraklanması ve EMI/EMC uyumluluk standartlarına uyulması, iletişim kararlılığı açısından hayati öneme sahiptir.
Sürücü parametrelerinin doğru ayarlanması ve özellikle PID kazançlarının uygulamaya özel olarak optimize edilmesi, sistemin istenen performansı sergilemesi için kritik bir adımdır. Otomatik tuning fonksiyonları bir başlangıç noktası sunsa da, çoğu zaman saha tecrübesi ve manuel ince ayarlar ile nihai performans elde edilir. PLC programlama tarafında ise, CiA 402 profilini doğru kullanmak, hata yönetimini etkili bir şekilde uygulamak ve güvenlik fonksiyonlarını (STO gibi) entegre etmek, hem sistemin güvenilirliğini hem de operatör güvenliğini garanti altına alır.
Son olarak, bu karmaşık sistemlerin uzun ömürlü ve sorunsuz çalışması için düzenli bakım, proaktif izleme ve yetkin personel eğitimi vazgeçilmezdir. Endüstri 4.0 ve IoT trendleriyle birlikte, bu sistemlerden toplanan verilerin analizi, kestirimci bakım ve süreç optimizasyonu için yeni ufuklar açmaktadır. Bu nedenle, otomasyon mühendislerinin ve teknisyenlerinin CANopen, servo teknolojisi ve PLC programlama konularındaki bilgi ve becerilerini sürekli güncel tutmaları, sektördeki rekabetçiliklerini sürdürmeleri açısından büyük önem taşımaktadır. Unutulmamalıdır ki, bir otomasyon sisteminin performansı, en zayıf halkası kadar güçlüdür.