Sepetinizde ürün bulunmuyor.
Planet Redüktörlü Motorda Tork Var Ama Hız Yetmiyorsa Ne Yapılır?

İçindekiler
Planet redüktörlü bir motorda tork yeterli ancak hız yetersizse, öncelikle redüksiyon oranını düşürmek veya motorun devir hızını artırmak gerekir. Bu, mevcut redüktörün daha düşük oranlı bir modelle değiştirilmesi, motorun frekans invertörü (VFD) ile daha yüksek devirlere çıkarılması ya da doğrudan daha yüksek devirli bir motor kullanılmasıyla sağlanır. Çözüm, sistemin mekanik limitleri ve maliyet etkinliği dikkate alınarak belirlenmelidir.
Planet Redüktörlü Motorda Tork Var Ama Hız Yetmiyorsa Ne Yapılır? Nedir?
Endüstriyel otomasyon sistemlerinde, özellikle hassas konumlandırma, yüksek tork ve kompakt yapı gerektiren uygulamalarda planet redüktörlü motorlar yaygın olarak kullanılır. Planet redüktörler, yüksek verimlilikleri, düşük boşlukları (backlash) ve yüksek tork yoğunlukları sayesinde birçok avantaj sunar. Ancak bazen, sistemin gerektirdiği torku fazlasıyla karşılarken, beklenen çıkış hızına ulaşılamadığı durumlarla karşılaşılır. Bu durum, genellikle seçilen redüktörün redüksiyon oranının (i), motorun nominal devir hızıyla birleştiğinde, istenen çıkış hızını elde etmek için çok yüksek olması anlamına gelir. Yani, redüktör motorun devir hızını gereğinden fazla düşürmektedir. Bu senaryo, üretim hattının verimliliğini düşürebilir veya proses gereksinimlerinin karşılanamamasına yol açabilir. Bu teknik makale, bu tür bir sorunla karşılaşıldığında izlenecek adımları, potansiyel çözümleri ve saha uygulamalarına yönelik uzman tavsiyelerini detaylandırmaktadır.
Çalışma Prensibi ve Teknik Veriler
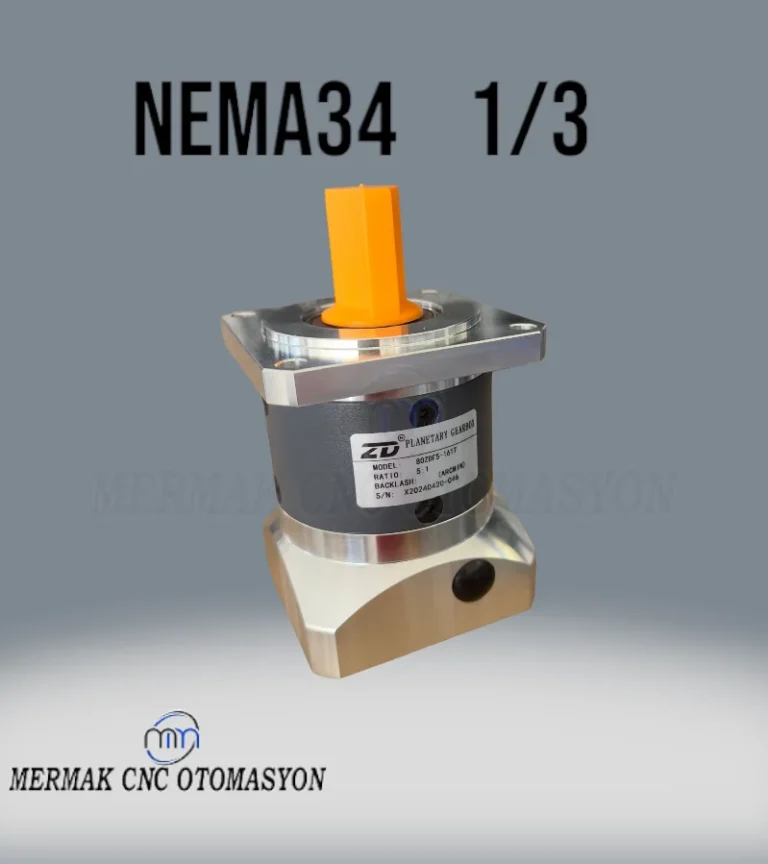
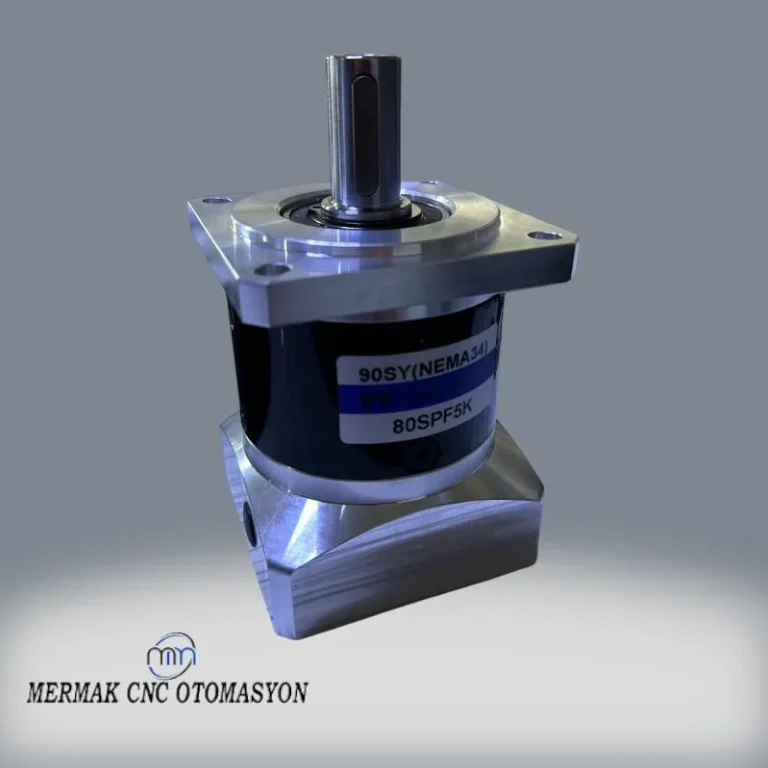
Planet redüktörler, merkezde bir güneş dişli (sun gear), etrafında dönen birkaç planet dişli (planet gears) ve bu dişlileri çevreleyen bir halka dişliden (ring gear) oluşur. Bu yapı, gücü eş merkezli olarak aktarırken yüksek redüksiyon oranları ve tork kapasitesi sağlar. Bir motor, genellikle güneş dişliyi tahrik ederek planet dişlilerin halka dişli içinde dönmesini sağlar. Bu dönüş, çıkış miline bağlı olan planet taşıyıcı (planet carrier) üzerinden aktarılır. Redüksiyon oranı, giriş (motor) hızını çıkış hızına bölen bir faktördür ve torku aynı oranda artırır. Formül genellikle şu şekildedir: Çıkış Hızı (rpm) = Motor Hızı (rpm) / Redüksiyon Oranı (i) ve Çıkış Torku (Nm) = Motor Torku (Nm) * Redüksiyon Oranı (i) * Verimlilik.
Eğer tork yeterli ancak hız yetmiyorsa, bu denklemlere göre ya redüksiyon oranı çok yüksektir ya da motor hızı yeterince yüksek değildir. Çözüm, bu parametrelerden birini veya her ikisini birden optimize etmektir. Ancak bu optimizasyon, sadece teorik hesaplamalarla kalmayıp, mevcut sistemin fiziksel ve elektriksel limitleri ile maliyet-fayda analizini de içermelidir. Örneğin, bir motoru nominal hızının çok üzerine çıkarmak, motorun ömrünü kısaltabilir, aşırı ısınmaya neden olabilir veya sistemde rezonans gibi istenmeyen titreşimlere yol açabilir. Benzer şekilde, redüktör oranını düşürmek, mevcut torkun yetersiz kalmasına neden olabilir, bu da motorun yetersiz kalması veya mekanik bileşenlerin aşırı zorlanması anlamına gelebilir.
Bu nedenle, doğru çözümü bulmak için detaylı bir mühendislik analizi şarttır. Bu analiz, sadece motor ve redüktör parametrelerini değil, aynı zamanda tahrik edilen yükün ataletini, hızlanma/yavaşlama sürelerini ve döngü sürelerini de göz önünde bulundurmalıdır. Özellikle dinamik uygulamalarda, hızlanma için gerekli tork, sabit hızda çalışma torkundan çok daha yüksek olabilir. Bu durumda, motorun ve redüktörün pik tork kapasiteleri kritik hale gelir. Ayrıca, sistemin toplam enerji tüketimi ve gürültü seviyesi gibi operasyonel faktörler de göz ardı edilmemelidir.
| Parametre | Değer/Açıklama |
|---|---|
| Sorun Tanımı | Planet redüktörlü motorda çıkış torku yeterli ancak çıkış hızı yetersiz. |
| Temel Neden | Redüksiyon oranı (i) mevcut uygulamaya göre çok yüksek veya motor devri düşük. |
| Çözüm 1: Redüktör Değişimi | Mevcut redüktörü daha düşük redüksiyon oranına sahip bir modelle değiştirmek. Çıkış hızı artar, çıkış torku azalır. |
| Çözüm 2: Motor Devrini Artırma | Frekans invertörü (VFD) kullanarak motorun nominal devrini yükseltmek veya daha yüksek nominal devirli bir motor kullanmak. |
| Çözüm 3: Doğrudan Tahrik | Tork ihtiyacı izin veriyorsa, redüktörü devreden çıkarıp doğrudan yüksek devirli bir motor kullanmak. Genellikle servo motorlarda görülür. |
| Dikkat Edilmesi Gerekenler | Mekanik dayanım, motor aşırı ısınması, enerji verimliliği, sistem rezonansı, maliyet. |
| Mühendislik Analizi | Yük ataleti, hızlanma/yavaşlama süreleri, döngü gereksinimleri ve toplam sistem verimliliği. |
Sahada Dikkat Edilmesi Gerekenler
- Mevcut Redüktör Oranının Değerlendirilmesi ve Değişimi: İlk adım, mevcut planet redüktörün redüksiyon oranını (i) kontrol etmektir. Eğer oran, istenen çıkış hızının çok altında bir değer sağlıyorsa, daha düşük oranlı (örneğin 10:1 yerine 5:1) bir redüktörle değiştirmek en doğrudan çözüm olabilir. Ancak bu değişim, çıkış torkunu da aynı oranda azaltacaktır. Bu nedenle, yeni redüktörle elde edilecek torkun uygulamanın minimum tork gereksinimlerini hala karşıladığından emin olunmalıdır. Redüktörün fiziksel boyutları, montaj arayüzleri ve mevcut motorla uyumluluğu da göz önünde bulundurulmalıdır.
- Motor Devir Hızının Artırılması (Frekans İnvertörü Kullanımı): Mevcut motorun devir hızını artırmak, çıkış hızını yükseltmenin bir başka etkili yoludur. Standart AC asenkron motorlar, bir frekans invertörü (VFD) aracılığıyla nominal hızlarının üzerinde çalıştırılabilir. Ancak bu, dikkatli bir mühendislik analizi gerektirir. Nominal hızın üzerinde çalıştırılan motorların tork kapasitesi genellikle düşer (sabit güç bölgesinde çalışmaya başlar) ve aşırı ısınma riski artar. Motorun ve invertörün bu çalışma koşullarına uygun olduğundan, yeterli soğutma sağlandığından ve olası rezonans frekanslarından kaçınıldığından emin olunmalıdır. Servo motorlar ise geniş bir hız aralığında yüksek tork sağlayabilir, ancak onların da kendi limitleri vardır.
- Daha Yüksek Nominal Devirli Motor Seçimi: Eğer mevcut motor, frekans invertörü ile bile yeterli hıza ulaşamıyor veya güvenli limitlerinin dışına çıkıyorsa, doğrudan daha yüksek nominal devire sahip bir motor kullanmak düşünülebilir. Örneğin, 1500 RPM yerine 3000 RPM nominal devirli bir motor, aynı redüksiyon oranıyla iki kat daha yüksek çıkış hızı sağlayacaktır. Bu çözüm, genellikle motorun fiziksel boyutlarında veya montajında değişikliklere yol açabilir, bu da mekanik entegrasyonu gerektirir. Bu durumda, motorun gücü, tork eğrisi ve ataleti, sistemin dinamik gereksinimleriyle uyumlu olmalıdır.
- Doğrudan Tahrik (Direct Drive) Sistemlerinin Değerlendirilmesi: Bazı uygulamalarda, eğer tork gereksinimleri çok yüksek değilse ve yüksek hassasiyet ön plandaysa, redüktörden tamamen vazgeçip doğrudan tahrikli (direct drive) motorlar kullanmak bir seçenek olabilir. Özellikle doğrudan tahrikli tork motorları veya bazı servo motorlar, redüktörsüz olarak yüksek hız ve hassasiyet sunabilir. Bu, sistemdeki mekanik karmaşıklığı azaltır, boşluğu ortadan kaldırır ve verimliliği artırır. Ancak, doğrudan tahrik motorları genellikle daha büyük ve daha pahalı olabilir ve belirli tork/hız kombinasyonları için uygun olmayabilir.
- Sistem Mekaniğinin ve Yük Ataletinin Analizi: Hız artırımı, sistemdeki diğer mekanik bileşenler (kayışlar, kasnaklar, miller, yataklar vb.) üzerinde ek gerilime neden olabilir. Bu bileşenlerin yeni hız ve olası artan titreşim seviyelerine dayanıklı olup olmadığı kontrol edilmelidir. Yük ataletinin doğru bir şekilde hesaplanması ve motor-redüktör kombinasyonunun bu ataleti istenen hızlanma/yavaşlama süreleriyle başa çıkabileceğinden emin olunması kritik öneme sahiptir. Yüksek ataletli sistemlerde ani hızlanma veya yavaşlama, motor ve redüktör üzerinde aşırı stres oluşturabilir.
- Enerji Verimliliği ve Maliyet Analizi: Her çözüm, enerji tüketimi ve başlangıç maliyeti açısından farklılık gösterir. Motor devrini artırmak veya yeni bir motor/redüktör almak, enerji verimliliğini etkileyebilir. Uzun vadeli işletme maliyetlerini düşürmek için, seçilen çözümün enerji verimliliği açısından optimize edilmiş olması önemlidir. Yatırım geri dönüş süresi (ROI) analizi, en uygun çözümün belirlenmesinde kilit rol oynar.

Sık Karşılaşılan Sorunlar ve Çözümleri
Sahada bu tür bir problemle karşılaşıldığında, genellikle bir dizi yaygın sorun ve bunlara yönelik standart çözümler mevcuttur:
-
Sorun: Motor Frekans İnvertörü ile Maksimum Hızına Ulaştı Ancak Hala Yetersiz Çıkış Hızı Var.
Çözüm: Bu durum, mevcut redüktör oranının uygulamanız için kesinlikle çok yüksek olduğunu gösterir. Öncelikle daha düşük redüksiyon oranına sahip bir planet redüktör seçeneğini değerlendirin. Eğer bu mümkün değilse veya tork gereksinimleri izin vermiyorsa, daha yüksek nominal devirli bir motor (örneğin 2 kutuplu motor yerine 4 kutuplu motor kullanılıyorsa 2 kutuplu motora geçiş) veya doğrudan tahrikli motor sistemleri araştırılmalıdır. Motorun nominal hızının üzerinde uzun süreli çalışması, verimlilik düşüşü ve motor ömrünün kısalması gibi riskler taşır.
-
Sorun: Motor Hızı Artırıldığında Aşırı Isınma veya Titreşim Meydana Geliyor.
Çözüm: Motorun nominal hızının üzerinde çalıştırılması, özellikle standart AC asenkron motorlarda aşırı ısınmaya neden olabilir. Bu durumda, motorun soğutma sistemini kontrol edin ve gerekirse harici bir soğutma fanı ekleyin. Motorun VFD ile uyumlu olduğundan (örneğin, inverter duty motor) emin olun. Titreşimler, mekanik rezonans veya yanlış hizalamadan kaynaklanabilir. Sistemdeki tüm bağlantıları, kaplinleri ve yatakları kontrol edin. Gerekirse, bir titreşim analizi yaparak rezonans frekanslarını tespit edin ve çalışma hızını bu frekanslardan uzak tutmaya çalışın.
-
Sorun: Redüktör Değişimi veya Yeni Motor Alımı Bütçe Dışı Kalıyor.
Çözüm: Eğer büyük bir donanım değişikliği bütçe kısıtlamaları nedeniyle mümkün değilse, mevcut sistemin performansını optimize etmeye odaklanın. Motorun hızını, güvenlik