Sepetinizde ürün bulunmuyor.
Step Motor Nedir ? Nerelerde Kullanılır ?

İçindekiler
- Step Motor Nedir ve Nerelerde Kullanılır? Nedir?
- Çalışma Prensibi ve Teknik Veriler
- Sahada Dikkat Edilmesi Gerekenler
- Sık Karşılaşılan Sorunlar ve Çözümleri
- Uzman Tavsiyesi
- Step Motor Nedir ? Nerelerde Kullanılır ? Giriş ve Teknik Analizi
- Step Motor Nedir ? Nerelerde Kullanılır ? Çalışma Prensibi ve Teknik Veriler
- Step Motor Nedir ? Nerelerde Kullanılır ? Sahada Dikkat Edilmesi Gerekenler
- Step Motor Nedir ? Nerelerde Kullanılır ? Sık Karşılaşılan Sorunlar ve Çözümleri
- Step Motor Nedir ? Nerelerde Kullanılır ? Sonuç ve Uzman Tavsiyesi
Step motorlar, dijital elektrik darbelerini hassas mekanik dönme hareketlerine çeviren, fırçasız DC motorlardır. Endüstriyel otomasyonda, robotikte ve 3D yazıcılarda, özellikle yüksek hassasiyetli konumlandırma ve hız kontrolü gerektiren uygulamalarda yaygın olarak kullanılırlar.
Step Motor Nedir ve Nerelerde Kullanılır? Nedir?
Endüstriyel otomasyonun vazgeçilmez aktörlerinden biri olan step motorlar, elektrik enerjisini belirli açılarda, adım adım dönme hareketine çeviren elektromekanik cihazlardır. Bu motorlar, fırçasız DC motor ailesine aittir ve bir tam dönüşü eşit parçalara (adımlara) bölerek çalışır. Her bir elektrik darbesi, motorun belirli bir açıyla dönmesini sağlar. Bu özelliği sayesinde, step motorlar yüksek hassasiyetli konumlandırma, hız kontrolü ve tork üretimi gerektiren uygulamalarda ideal bir çözüm sunar. Açık çevrim (open-loop) kontrol sistemlerinde dahi yüksek doğrulukla çalışabilmeleri, onları birçok mühendislik projesi için cazip kılar. Genellikle düşük maliyetleri, basit yapıları ve uzun ömürleri ile ön plana çıkarlar.
Step motorların temel amacı, dijital kontrol sinyallerini tekrarlanabilir ve hassas açısal yer değiştirmelere dönüştürmektir. Bu, bir bilgisayar veya mikrodenetleyici tarafından gönderilen darbe dizilerinin, motorun milinin belirli bir konuma hareket etmesini veya belirli bir hızda dönmesini sağlaması anlamına gelir. Bu kontrol hassasiyeti, onları CNC makinelerinden medikal cihazlara, robotik uygulamalardan 3D yazıcılara kadar geniş bir yelpazede kullanılabilir kılar. Özellikle bir hedef konuma hızlı ve doğru bir şekilde ulaşmanın kritik olduğu durumlarda, step motorlar güvenilir bir performans sergiler.
Çalışma Prensibi ve Teknik Veriler
Step motorun çalışma prensibi, stator üzerindeki sargıların sırayla enerjilendirilmesiyle rotorun manyetik alan tarafından çekilmesi esasına dayanır. Stator, çevresel olarak düzenlenmiş bir dizi elektromıknatıs sargısından oluşurken, rotor genellikle dişli bir yapıya sahip bir kalıcı mıknatıs veya relüktans malzemeden yapılır. Sargılar belirli bir sırayla enerjilendirildiğinde, rotorun manyetik alanı, statorun yeni enerjilenen sargısına doğru hizalanmak için döner. Bu ardışık enerjilendirme, rotorun adım adım ilerlemesini sağlar.
Bir step motorun en temel özelliği adım açısıdır. Bu açı, motorun bir elektrik darbesi başına döndüğü minimum açıyı ifade eder. Tipik adım açıları 1.8°, 0.9° veya 0.72° olabilir. Örneğin, 1.8° adım açısına sahip bir motor, bir tam tur (360°) için 200 adıma ihtiyaç duyar. Daha küçük adım açıları, daha yüksek konumlandırma hassasiyeti anlamına gelir.
Step motor kontrolünde mikro adım (microstepping) tekniği önemli bir gelişmedir. Bu teknik, stator sargılarına uygulanan akımı sinüzoidal bir şekilde ayarlayarak, rotorun tam adımlar arasında ara pozisyonlara yerleşmesini sağlar. Bu sayede, motorun adım açısı sanal olarak küçültülür (örneğin, 1.8° yerine 0.09°), daha akıcı ve sessiz hareket elde edilir ve rezonans etkileri azaltılır. Mikro adım, özellikle kamera pan/tilt sistemleri veya lazer tarayıcılar gibi çok düzgün hareketin istendiği uygulamalarda kritik öneme sahiptir.
Step motorlar genellikle açık çevrim (open-loop) kontrol sistemlerinde kullanılır. Bu, motorun sürücüye gönderilen darbe sayısına göre doğru bir şekilde hareket ettiğinin varsayıldığı anlamına gelir. Dışarıdan bir geri bildirim sensörü (örneğin, enkoder) olmaksızın konumlandırma yapılır. Bu basitlik ve maliyet etkinliği, step motorları birçok uygulama için tercih sebebi yapar. Ancak, aşırı yük, yüksek hız veya yanlış sürücü ayarları nedeniyle adım kaçırma riski, açık çevrim sistemlerin temel sınırlamasıdır. Bu riski azaltmak veya ortadan kaldırmak için, bazı durumlarda step motorlar da enkoderler ile birlikte kapalı çevrim (closed-loop) kontrol sistemlerinde kullanılabilir. Bu hibrit sistemler, hem step motorun basitliğini hem de servo motorların hassas geri bildirimini bir araya getirir.
Step Motorların Temel Teknik Parametreleri:
| Parametre | Değer/Açıklama |
|---|---|
| Adım Açısı (Step Angle) | Motorun bir darbe başına döndüğü açı (örn. 1.8°, 0.9°). Hassasiyeti belirler. |
| Tutma Torku (Holding Torque) | Motor enerjili iken, milin yerinden oynatılmasına karşı gösterdiği direnç. Statik konumlandırma gücü. |
| Dinamik Tork (Dynamic Torque) | Motor dönerken ürettiği tork. Hız arttıkça genellikle düşer. |
| Faz Sayısı | Motor sargı setlerinin sayısı (örn. 2 fazlı, 3 fazlı, 5 fazlı). Kontrol karmaşıklığını etkiler. |
| Anma Akımı (Rated Current) | Motorun optimum performansta çalışması için faz başına gereken akım (örn. 1.5A/faz). |
| Anma Gerilimi (Rated Voltage) | Motor sargılarının nominal gerilimi (örn. 2.8V). Genellikle sürücü akım kontrolü yapar. |
| Rotor Ataleti | Rotorun dönme hareketine karşı gösterdiği direnç. Hızlanma/yavaşlama performansını etkiler. |
Nerelerde Kullanılır? Step motorların kullanım alanları oldukça geniştir ve endüstrinin birçok farklı koluna yayılmıştır:
- CNC Makineleri ve Takım Tezgahları: Freze, torna, lazer kesim ve oyma makinelerinde X, Y, Z eksen hareketlerinin hassas kontrolünde kritik rol oynarlar.
- 3D Yazıcılar ve Eklemeli İmalat: Baskı kafasının ve tabla hareketlerinin milimetrenin altındaki hassasiyetle kontrolünü sağlarlar.
- Robotik Sistemler: Küçük ve orta ölçekli robot kollarında, mobil robotlarda (AGV’ler) ve otomasyon hücrelerinde konumlandırma ve hareket kontrolü için tercih edilirler.
- Medikal Cihazlar: Dozaj pompaları, analiz cihazları, cerrahi robotlar ve görüntüleme sistemlerinde hassas sıvı transferi, numune konumlandırma ve mekanik manipülasyon için kullanılırlar.
- Paketleme ve Etiketleme Makineleri: Ürünlerin doğru konumlandırılması, etiketlerin hassas uygulanması ve bant hareketlerinin senkronizasyonunda görev alırlar.
- Güvenlik ve Gözetim Sistemleri: Pan/tilt/zoom (PTZ) kameraların hareket mekanizmalarında, geniş alanların taranması ve belirli noktalara odaklanılması için kullanılırlar.
- Tekstil Makineleri: İplik besleme, dikiş deseni oluşturma ve kumaş gerginliği kontrolü gibi uygulamalarda hassas hareket sağlarlar.
- Ofis Ekipmanları: Yazıcılar, tarayıcılar, fotokopi makineleri ve faks cihazlarında kağıt besleme, kartuş hareketi ve görüntüleme birimlerinin kontrolünde yer alırlar.
- Optik ve Lazer Sistemleri: Odaklama mekanizmaları, ayna pozisyonlama ve lazer ışın yönlendirme sistemlerinde yüksek doğruluk gerektiren hareketler için kullanılırlar.
Sahada Dikkat Edilmesi Gerekenler
- Doğru Motor Seçimi ve Boyutlandırma: Uygulamanın gerektirdiği tork, hız, adım açısı ve atalet değerleri doğru belirlenmelidir. Gerekenden küçük bir motor adım kaçırmalarına yol açarken, gerekenden büyük bir motor gereksiz maliyet ve enerji tüketimi yaratır. Yük ataleti ile motor ataleti arasındaki uyum, sistemin dinamik performansını doğrudan etkiler. Dinamik tork eğrileri dikkatlice incelenmelidir.
- Sürücü (Driver) Uyumu ve Ayarı: Seçilen motorun anma akımına uygun bir sürücü kullanılmalıdır. Sürücünün mikro adım (microstepping) özellikleri, uygulamanın gerektirdiği düzgün hareket ve sessizlik seviyesine göre ayarlanmalıdır. Akım düşürme (current reduction) özellikleri, motorun boşta veya statik durumda aşırı ısınmasını engellemek için önemlidir. Aşırı akım veya yanlış voltaj, motora ve sürücüye zarar verebilir.
- Mekanik Montaj ve Bağlantı Elemanları: Motorun mekanik sisteme doğru şekilde monte edilmesi, titreşimleri en aza indirmek ve hizalama hatalarını önlemek için kritik öneme sahiptir. Kaplin seçimi, motor mili ile yük mili arasındaki potansiyel hizalama hatalarını telafi etmeli ve torku güvenilir bir şekilde iletmelidir. Esnek kaplinler, küçük hizalama sapmalarını tolere edebilirken, rijit kaplinler daha yüksek tork iletimi ve hassasiyet sunar ancak daha kusursuz hizalama gerektirir.
- Isı Yönetimi: Step motorlar, özellikle yüksek akımla uzun süre çalıştıklarında ısınma eğilimindedir. Aşırı ısınma, motorun performansını düşürebilir ve ömrünü kısaltabilir. Gerekirse soğutucu bloklar, fanlar veya termal koruma mekanizmaları kullanılmalıdır. Çalışma ortam sıcaklığı da göz önünde bulundurulmalıdır.
- Kablolama ve Elektriksel Gürültü: Motor ve sürücü arasındaki kabloların doğru kesitte ve mümkün olduğunca kısa olması, voltaj düşümlerini ve elektriksel gürültüyü (EMI/RFI) azaltır. Kontrol sinyal kablolarının güç kablolarından ayrı tutulması veya ekranlı kablo kullanılması, parazit kaynaklı yanlış adımların önüne geçebilir. Topraklama, sistemin genel stabilitesi için hayati öneme sahiptir.
- Rezonans Problemleri: Step motorlar belirli hızlarda rezonans frekanslarına girerek yüksek titreşim, gürültü ve tork kaybı yaşayabilirler. Bu durum, özellikle motorun doğal frekansıyla sistemin mekanik frekanslarının çakışmasıyla ortaya çıkar. Çözüm olarak mikro adım kullanmak, rezonans bölgesinden hızlıca geçmek, titreşim sönümleyiciler kullanmak veya motorun atalet yükünü değiştirmek düşünülebilir.
- Açık Çevrim Sınırlamaları ve Kapalı Çevrim Alternatifleri: Step motorlar genellikle açık çevrim çalıştığından, aşırı yük veya yanlış hızlanma/yavaşlama profilleri adım kaçırmalarına neden olabilir. Kritik uygulamalarda bu riskin kabul edilemez olduğu durumlarda, motor miline bir enkoder ekleyerek sistemi kapalı çevrim çalıştırmak (hibrit step-servo sistemler) veya doğrudan bir servo motor kullanmak daha güvenli bir çözüm sunabilir.

Sık Karşılaşılan Sorunlar ve Çözümleri
Step motorların sahada kullanımı sırasında karşılaşılabilecek bazı yaygın sorunlar ve bunların çözüm yolları, sistemin güvenilirliğini ve verimliliğini sağlamak için hayati önem taşır:
- Adım Kaçırma (Step Loss) veya Konumlandırma Hatası:
- Sorun: Motorun hedeflenen konuma ulaşamaması veya yükün beklenenden farklı bir pozisyonda kalması. Genellikle yüksek hızlarda veya aşırı yük altında meydana gelir.
- Nedenler: Yetersiz tork (yük motorun kapasitesini aşıyor), yanlış hızlanma/yavaşlama rampaları, sürücü akım ayarının düşük olması, mekanik sürtünme veya sıkışma, rezonans.
- Çözümler:
- Motor torkunu artırmak için daha güçlü bir motor veya daha yüksek akım ayarı olan bir sürücü kullanın.
- Hızlanma ve yavaşlama rampalarını yumuşatın (daha uzun süreye yayın).
- Sürücünün akım ayarını kontrol edin ve motorun nominal akımına yakın bir değere ayarlayın.
- Mekanik sistemdeki sürtünmeyi ve sıkışmayı kontrol edin ve giderin.
- Rezonans bölgelerinden kaçınmak için mikro adım kullanın veya hız profilini değiştirin.
- Kritik uygulamalarda enkoder kullanarak kapalı çevrim kontrolüne geçiş yapın.
- Aşırı Isınma:
- Sorun: Motor gövdesinin dokunulamayacak kadar ısınması, performans düşüşü veya motor ömrünün kısalması.
- Nedenler: Yüksek sürücü akımı, yetersiz soğutma, uzun süreli yüksek yüklü çalışma, yüksek ortam sıcaklığı, sürücünün boşta akım düşürme özelliğinin aktif olmaması.
- Çözümler:
- Sürücünün akım ayarını motorun nominal değerine veya biraz altına düşürün.
- Pasif soğutma (soğutucu blok) veya aktif soğutma (fan) ekleyin.
- Sürücünün boşta akım düşürme (idle current reduction) özelliğini etkinleştirin.
- Motorun çalışma döngüsünü ve yük profillerini optimize edin.
- Daha yüksek sıcaklık toleransına sahip bir motor seçmeyi düşünün.
- Titreşim ve Gürültü:
- Sorun: Motorun çalışırken aşırı titreşim yapması veya rahatsız edici gürültü çıkarması.
- Nedenler: Rezonans frekanslarında çalışma, yanlış mikro adım ayarı (tam adımda daha fazla titreşim), gevşek mekanik bağlantılar, motorun veya yükün dengesizliği.
- Çözümler:
- Mikro adım ayarını artırarak (örn. tam adımdan 1/8 veya 1/16 mikro adıma) hareketi yumuşatın.
- Rezonans frekanslarından kaçınmak için hız profilini değiştirin veya harici sönümleyiciler kullanın.
- Mekanik bağlantıların sıkı olduğundan ve motorun doğru monte edildiğinden emin olun.
- Motor ve yükün dengesini kontrol edin.
- Titreşim önleyici montaj elemanları kullanın.
- Motor Çalışmıyor veya Düzensiz Çalışıyor:
- Sorun: Motorun hiç hareket etmemesi, takılması veya beklenmedik şekillerde davranması.
- Nedenler: Yanlış kablolama (faz sıralaması, kopukluk), güç kaynağı yetersizliği, sürücü arızası, kontrol sinyali sorunları (pul/dir sinyallerinin eksik veya hatalı olması), acil durdurma (E-stop) veya limit switchlerin aktif olması.
- Çözümler:
- Motor ve sürücü arasındaki kablo bağlantılarını ve faz sıralamasını dikkatlice kontrol edin.
- Güç kaynağının doğru voltaj ve yeterli akım sağladığından emin olun.
- Sürücünün durum LED’lerini kontrol edin, gerekirse sürücüyü test edin veya değiştirin.
- Kontrol kartından gelen pulse ve direction sinyallerini osiloskop ile kontrol edin.
- Tüm acil durdurma ve limit switch’lerin doğru konumda ve devrede olduğundan emin olun.
Uzman Tavsiyesi
Step motorlar, modern endüstriyel otomasyonun temel taşlarından biri olarak, sundukları hassas konumlandırma, yüksek tork ve maliyet etkinliği ile birçok uygulamanın vazgeçilmezidir. Dijital kontrolün basitliği ve açık çevrim çalışma yeteneği, özellikle bütçe ve karmaşıklık kısıtlamalarının olduğu projelerde onları ilk tercih haline getirir. CNC makinelerinden robotik sistemlere, 3D yazıcılardan medikal cihazlara kadar geniş bir kullanım yelpazesine sahip olmaları, bu motorların mühendislik dünyasındaki yerini sağlamlaştırmıştır. Mikro adım teknikleri sayesinde elde edilen daha düzgün hareket ve azaltılmış gürültü, performans beklentilerini sürekli olarak yükseltmektedir.
Uzman bir gözle bakıldığında, bir step motor sisteminin başarısı sadece motorun kendisine değil, aynı zamanda doğru sürücü seçimi, mekanik entegrasyon ve akıllı kontrol algoritmalarına da bağlıdır. Saha tecrübemiz göstermektedir ki, motorun ve sürücünün uyumu, kablolamanın kalitesi ve ısı yönetimi gibi unsurlar, sistemin uzun ömürlü ve güvenilir çalışmasında kritik rol oynar. Özellikle ağır yükler veya yüksek hız beklentisi olan uygulamalarda, adım kaçırma riskini en aza indirmek için yeterli tork marjı bırakmak ve gerekirse kapalı çevrim step-servo çözümlerini değerlendirmek akıllıca olacaktır. Rezonans bölgelerinden kaçınmak için hız profillerini optimize etmek veya titreşim sönümleyici elemanlar kullanmak, sistemin genel performansını ve ömrünü önemli ölçüde artırabilir. Endüstriyel otomasyon alanında çalışan mühendisler ve teknisyenler için, step motorların temel prensiplerini, avantajlarını, sınırlamalarını ve çözüm yaklaşımlarını derinlemesine anlamak, projelerinde güvenilirlik ve verimlilik sağlamanın anahtarıdır. Doğru seçimler ve dikkatli bir kurulum ile step motorlar, otomasyon süreçlerinizi beklenenden daha yüksek hassasiyet ve maliyet-etkinlikle dönüştürebilir.
Step Motor Nedir ? Nerelerde Kullanılır ? Giriş ve Teknik Analizi
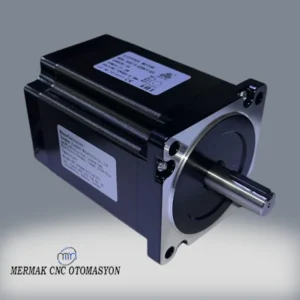
Endüstriyel otomasyonun kalbinde yatan hareket kontrol sistemleri, modern üretimin verimliliği ve hassasiyeti için temel bir unsurdur. Bu sistemlerin en kritik bileşenlerinden biri de şüphesiz ki step motorlardır. Geleneksel DC veya AC motorlardan farklı olarak, step motorlar, elektrik sinyallerini belirli, ayrık açısal adımlara dönüştürerek hassas konumlandırma ve hız kontrolü sağlayan elektromekanik cihazlardır. Bu “adım adım” hareket kabiliyeti, onları özellikle yüksek doğruluk gerektiren uygulamalar için vazgeçilmez kılar.
Bir endüstriyel otomasyon uzmanı olarak sahadaki tecrübelerimiz göstermektedir ki, step motorlar, basit birer elektrik motorundan çok daha fazlasıdır; onlar, karmaşık makine hareketlerini milimetrik hassasiyetle yöneten akıllı aktüatörlerdir. Açık döngü (open-loop) kontrol yetenekleri sayesinde, genellikle geri besleme sensörlerine (encoder gibi) ihtiyaç duymadan belirli bir konuma ulaşabilirler. Bu özellik, sistem maliyetini düşürürken, kurulum ve bakım süreçlerini de basitleştirir. Ancak bu durum, motorun doğru seçilmesi ve sistemin mekanik yükünün iyi analiz edilmesi gerektiği anlamına gelir. Step motorlar, özellikle düşük ve orta hızlarda yüksek tork üretebilme kabiliyetleri ve konumlarını enerji kesildiğinde bile “tutabilme” (holding torque) özellikleri ile öne çıkarlar.
Teknik açıdan bakıldığında, bir step motorun çalışma prensibi, stator sargılarındaki manyetik alanların sıralı olarak değiştirilmesiyle rotorun belirli bir açıda dönmesini içerir. Her bir elektrik darbesi, rotorun sabit bir açısal mesafe kadar hareket etmesini sağlar. Bu açısal mesafe, motorun “adım açısı” veya “adım çözünürlüğü” olarak adlandırılır. Örneğin, 1.8 derecelik bir adım açısına sahip bir motor, bir tam turu (360 derece) tamamlamak için 200 adıma ihtiyaç duyar. Bu hassasiyet, 3D yazıcılardan CNC makinelerine, tıbbi cihazlardan robotik kollara kadar geniş bir yelpazede uygulama alanı bulmalarının ana nedenidir.
Bu saha rehberi ve teknik makale, step motorların temel prensiplerinden başlayarak, endüstriyel otomasyon sahasındaki kullanım alanlarına, teknik özelliklerine, seçim kriterlerine ve sık karşılaşılan sorunlar ile çözüm önerilerine kadar geniş bir yelpazede bilgi sunmayı amaçlamaktadır. Amacımız, hem teorik bilgi birikimini artırmak hem de pratik uygulama becerilerini geliştirmek isteyen mühendisler, teknisyenler ve otomasyon profesyonelleri için kapsamlı bir kaynak sağlamaktır.
Step Motor Nedir ? Nerelerde Kullanılır ? Çalışma Prensibi ve Teknik Veriler
Step motorlar, dijital elektrik darbelerini hassas mekanik dönme hareketine dönüştüren senkron fırçasız DC motorlardır. Temel çalışma prensibi, stator üzerindeki bobin sargılarının belirli bir sırayla enerjilendirilmesiyle oluşan manyetik alanın, rotor üzerindeki mıknatısları veya dişleri çekmesi ve itmesi esasına dayanır. Her bir enerjilendirme adımı, rotorun önceden belirlenmiş küçük bir açı (adım açısı) kadar dönmesini sağlar. Bu sayede, motorun konumu açık döngü kontrol ile çok hassas bir şekilde yönetilebilir.
Çalışma Prensibi Detayları:
- Stator: Genellikle dökme demirden yapılmış, üzerinde bobin sargılarının bulunduğu kutuplardan oluşur. Bu sargılar, genellikle iki fazlı (bipolar veya unipolar) veya üç fazlıdır. Fazlar, bir kontrolör (step motor sürücüsü) tarafından belirli bir sıraya göre enerjilendirilir.
- Rotor:
- Sabit Mıknatıslı (PM – Permanent Magnet) Step Motorlar: Rotorda kalıcı mıknatıslar bulunur. Stator fazları enerjilendirildiğinde, rotorun mıknatısları statorun manyetik alanına hizalanır. Genellikle daha düşük torka ve daha büyük adım açılarına (7.5° – 15°) sahiptirler.
- Değişken Relüktanslı (VR – Variable Reluctance) Step Motorlar: Rotorda mıknatıs yoktur, bunun yerine dişli bir demir çekirdek bulunur. Stator fazları enerjilendirildiğinde, rotor, manyetik relüktansı minimize edecek şekilde konumlanır. Genellikle daha yüksek hızlara ulaşabilirler ancak tutma torkları yoktur.
- Hibrit (Hybrid) Step Motorlar: En yaygın kullanılan tiptir. Hem sabit mıknatıs hem de değişken relüktans prensiplerini birleştirir. Rotorda eksenel olarak mıknatıslanmış dişli kutuplar bulunur. Bu yapı, yüksek tork, küçük adım açıları (0.9° – 3.6°) ve yüksek hassasiyet sağlar. Endüstriyel otomasyon uygulamalarının büyük çoğunluğunda hibrit step motorlar tercih edilir.
- Adımlama Modları:
- Tam Adım (Full Step): Her seferinde bir faz çifti enerjilendirilir veya iki faz aynı anda ters yönde enerjilendirilir. En yüksek torku sağlar ancak en düşük çözünürlüğe ve en fazla titreşime sahiptir.
- Yarım Adım (Half Step): Tam adım ve tek fazlı enerjilendirme arasında geçiş yaparak adım açısını yarıya indirir. Daha pürüzsüz hareket ve daha yüksek çözünürlük sağlar.
- Mikro Adım (Microstepping): Bobin akımlarını sinüsoidal bir şekilde kontrol ederek adım açısını çok daha küçük parçalara böler (örneğin 1/16, 1/32, 1/256 adım). Bu, son derece pürüzsüz hareket, titreşimin azalması ve çok yüksek konumlandırma çözünürlüğü sağlar. Mikro adımlama, günümüz endüstriyel uygulamalarında standart hale gelmiştir.
Step Motorların Kullanım Alanları:
Step motorlar, hassas konumlandırma, hız kontrolü ve tork gerektiren birçok endüstriyel uygulamada kritik rol oynar:
- CNC Makineleri (Bilgisayarlı Sayısal Kontrol): Freze, torna, lazer kesim ve oyma makinelerinde eksen hareketlerini kontrol etmek için kullanılırlar. Hassas kesim ve şekillendirme için vazgeçilmezdirler.
- 3D Yazıcılar: Eksenel hareketleri (X, Y, Z) ve filament besleme mekanizmasını kontrol ederek katmanlı üretimde yüksek doğruluk sağlarlar.
- Robotik Uygulamalar: Küçük ve orta ölçekli robot kollarında, gripperlarda ve mobil robotların tekerlek tahrik sistemlerinde hassas hareket ve konumlandırma için kullanılırlar.
- Paketleme Makineleri: Ürünlerin sıralanması, doldurulması, kapatılması ve etiketlenmesi gibi işlemlerde ürünlerin doğru konumlandırılması ve beslenmesi için kritik öneme sahiptir.
- Tıbbi Cihazlar: Laboratuvar analiz cihazları, pompalar, otomasyonlu mikroskoplar ve hasta konumlandırma sistemleri gibi hassasiyet gerektiren uygulamalarda tercih edilirler.
- Tekstil Makineleri: Dikiş makineleri, nakış makineleri ve kumaş kesme sistemlerinde iplik besleme, desen oluşturma ve kumaş konumlandırma için kullanılırlar.
- Yarı İletken Üretimi: Mikroçip üretiminde wafer taşıma, konumlandırma ve hassas optik sistemlerde kullanılırlar.
- Optik ve Görüntüleme Sistemleri: Kameraların odaklama ve yakınlaştırma mekanizmaları, teleskoplar, mikroskoplar ve güvenlik kameralarının pan/tilt (dönme/eğme) ünitelerinde hassas kontrol sağlarlar.
- Etiketleme ve Dağıtım Sistemleri: Ürünlere etiket yapıştırma, sıvı veya toz dağıtma sistemlerinde doğru miktarın ve konumun sağlanmasında kullanılırlar.
- Otomatik Montaj Hatları: Küçük parçaların hassas bir şekilde yerleştirilmesi ve monte edilmesi gereken sistemlerde kullanılırlar.
| Parametre | Değer/Açıklama |
|---|---|
| Adım Açısı (Step Angle) | Tipik olarak 1.8° veya 0.9°. Bir tam tur için gereken adım sayısı (360° / Adım Açısı). |
| Tutma Torku (Holding Torque) | Motor enerjili iken, rotorun konumunu korumak için uygulayabileceği maksimum tork. N.cm veya oz-in biriminde ifade edilir. |
| Dinamik Tork (Dynamic Torque) | Motor dönerken üretebildiği tork. Hız arttıkça genellikle azalır. |
| Faz Sayısı (Number of Phases) | Genellikle 2 fazlı (bipolar) veya 3 fazlı. 2 fazlı motorlar endüstride en yaygın olanlardır. |
| Nominal Akım (Rated Current) | Her bir faz sargısından akması gereken maksimum sürekli akım. Amper (A) cinsinden. |
| Sargı Direnci/İndüktansı | Motor sargılarının elektriksel özellikleri. Direnç (Ohm), İndüktans (mH). Sürücü seçimi için önemlidir. |
| Rotor Atalet Momenti | Rotorun dönme hareketine karşı gösterdiği direnç. Yüksek atalet, daha yavaş ivmelenme/yavaşlama anlamına gelir. |
| Motor Boyutu (NEMA Standardı) | NEMA 11, 14, 17, 23, 34, 42 gibi standart boyutlar, motorun flanş boyutunu (inç cinsinden) belirtir. |
Step Motor Nedir ? Nerelerde Kullanılır ? Sahada Dikkat Edilmesi Gerekenler
- Doğru Motor ve Sürücü Seçimi:Motor seçiminde en kritik faktör, uygulamanın gerektirdiği tork ve hız profiliyle motorun tork-hız eğrisinin uyumlu olmasıdır. Yüksek ataletli yükler için daha yüksek torklu motorlar veya daha düşük ivmelenme süreleri gerekebilir. Motorun tutma torku, statik konumda yükü tutabilmesi için yeterli olmalıdır. Sürücü (driver) seçimi ise motorun nominal akımına uygun olmalı, hatta biraz daha yüksek bir akım kapasitesine sahip olmalıdır. Mikro adımlama (microstepping) özellikleri, titreşimi azaltmak ve çözünürlüğü artırmak için kritik öneme sahiptir. Ayrıca, sürücünün besleme gerilimi, motorun yüksek hızlarda tork kaybetmesini engellemek için yeterince yüksek olmalıdır (genellikle motorun nominal geriliminin 5-20 katı).
- Mekanik Bağlantı ve Hizalama:Step motor ile yük arasındaki mekanik bağlantı, sistem performansını doğrudan etkiler. Kaplinler (coupling) veya dişli kutuları (gearbox) kullanılırken, esnek ve titreşim sönümleyici kaplinler tercih edilmelidir. Bağlantı noktalarında herhangi bir eksenel veya açısal yanlış hizalama (misalignment), motorun yataklarına gereksiz yük bindirerek ömrünü kısaltır ve titreşime neden olabilir. Geri boşluk (backlash) içeren mekanik elemanlar, konumlandırma hassasiyetini olumsuz etkileyeceğinden, mümkün olduğunca düşük geri boşluklu sistemler (örneğin bilyalı vidalı miller) kullanılmalıdır.
- Kablolama ve Elektriksel Gürültü Yönetimi:Step motor kabloları, motor fazlarına yüksek akım darbeleri taşıdığı için elektromanyetik gürültü (EMI) yayabilir. Bu gürültü, kontrol sinyallerini veya yakındaki hassas sensörleri etkileyebilir. Bu nedenle, motor kabloları ekranlı (shielded) olmalı ve kontrol sinyal kablolarından ayrı güzergahlardan geçirilmelidir. Kablo uzunlukları, voltaj düşüşlerini ve sinyal bozulmasını önlemek için mümkün olduğunca kısa tutulmalı, uygun kesitte kablo kullanılmalıdır. Topraklama, sistemin genel EMI bağışıklığı için hayati öneme sahiptir.
- Termal Yönetim ve Çalışma Ortamı:Step motorlar, özellikle yüksek akımla veya sürekli çalışma durumunda ısınmaya eğilimlidir. Aşırı ısınma, motorun performansını düşürür, sargı izolasyonuna zarar verir ve ömrünü kısaltır. Motorun çalışma sıcaklığı limitleri (genellikle 80-100°C) aşılmamalıdır. Gerekirse, soğutma için soğutucu bloklar (heatsink) veya fanlar kullanılmalıdır. Ayrıca, motorun çalışacağı ortamın toz, nem, titreşim ve kimyasal maddeler gibi çevresel faktörlerden arındırılmış veya uygun IP koruma sınıfına sahip motorların seçilmesi önemlidir.
- Rezonans ve Titreşim Kontrolü:Step motorlar belirli hızlarda rezonansa girme eğilimindedir. Rezonans, motorun aşırı titreşmesine, gürültü yapmasına ve adım kaybetmesine neden olabilir. Bu durumu önlemek için mikro adımlama kullanımı, sürücüdeki rezonans bastırma (anti-resonance) özellikleri, atalet eşleşmesi (yüke uygun motor seçimi) veya rezonans bölgelerinden hızlıca geçiş yapacak hız profilleri kullanılmalıdır.
Step Motor Nedir ? Nerelerde Kullanılır ? Sık Karşılaşılan Sorunlar ve Çözümleri
Endüstriyel otomasyon sahasında step motorlarla çalışırken karşılaşılan bazı yaygın sorunlar ve bunların çözüm yolları aşağıdaki gibidir:
1. Adım Kaybı (Missing Steps) veya Konumlandırma Hatası:
- Sorun: Motorun gönderilen adımların tamamını tamamlayamaması, hedeflenen konumdan sapması.
- Nedenler:
- Motorun yükü kaldırmak için yeterli torka sahip olmaması (aşırı yük).
- Yüksek hızlarda torkun düşmesi ve yükün motorun tork kapasitesini aşması.
- Yanlış ayarlanmış hızlanma/yavaşlama rampaları.
- Rezonans noktalarında çalışma.
- Sürücü akım ayarlarının yetersiz olması.
- Mekanik sürtünme veya sıkışma.
- Çözümler:
- Motorun tork-hız eğrisini kontrol ederek uygulamanın gereksinimlerini karşıladığından emin olun. Gerekirse daha güçlü bir motor seçin veya dişli kutusu kullanarak torku artırın.
- Hızlanma ve yavaşlama rampalarını daha yumuşak ayarlayın.
- Mikro adımlama kullanarak rezonans etkilerini azaltın veya sürücünün rezonans bastırma özelliğini etkinleştirin.
- Sürücü akımını motorun nominal akımına uygun şekilde ayarlayın.
- Mekanik sistemi kontrol edin, sürtünme ve sıkışmaları giderin.
- Gerekirse kapalı döngü (closed-loop) step motor sistemlerine geçiş yapın (encoder kullanarak geri besleme).
2. Aşırı Isınma:
- Sorun: Motorun normal çalışma sıcaklığının üzerine çıkması, elle dokunulamayacak kadar sıcak olması.
- Nedenler:
- Sürücü akımının motorun nominal akımından yüksek ayarlanması.
- Sürekli yüksek yük altında çalışma.
- Yetersiz soğutma (ortam sıcaklığı, hava akışı eksikliği).
- Motor sargılarında kısa devre veya hasar.
- Çözümler:
- Sürücü akımını motorun veri sayfasına göre doğru ayarlayın. Gerekirse bekleme (idle) akımını azaltma özelliğini kullanın.
- Motorun yükünü kontrol edin, aşırı yüklenmediğinden emin olun.
- Motor üzerine soğutucu blok (heatsink) ekleyin veya aktif fan soğutma kullanın.
- Ortam sıcaklığını düşürün veya motorun daha iyi havalandırılmasını sağlayın.
- Sargı dirençlerini ölçerek olası bir kısa devreyi kontrol edin.
3. Yüksek Titreşim ve Gürültü:
- Sorun: Motorun çalışırken aşırı titreşim yapması ve yüksek ses çıkarması.
- Nedenler:
- Rezonans bölgelerinde çalışma.
- Düşük mikro adımlama çözünürlüğü (tam adım veya yarım adım).
- Mekanik bağlantıların gevşek olması veya yanlış hizalama.
- Motorun montajının sağlam olmaması.
- Sürücüde yanlış ayarlar (örneğin akım dalgalanmaları).
- Çözümler:
- Mikro adımlama oranını artırın (örneğin 1/8, 1/16 veya daha yüksek).
- Sürücünün rezonans bastırma (anti-resonance) veya titreşim sönümleme (dampening) özelliklerini kullanın.
- Motoru ve mekanik bağlantıları kontrol edin, gevşek vidaları sıkın, yanlış hizalamayı düzeltin.
- Yüksek kaliteli, titreşim sönümleyici kaplinler kullanın.
- Motor ve sürücü arasındaki kablajı kontrol edin, gürültüye neden olabilecek parazitleri engelleyin.
4. Motorun Dönmemesi veya Yanlış Yöne Dönmesi:
- Sorun: Motorun hareket komutlarına yanıt vermemesi veya istenen yöne dönmemesi.
- Nedenler:
- Kablolama hataları (fazların yanlış bağlanması, gevşek bağlantılar).
- Sürücüye güç gelmemesi veya yetersiz güç.
- Kontrol sinyallerinin (step, direction) sürücüye ulaşmaması veya yanlış polarite.
- Sürücünün arızalanması.
- Motor sargılarında açık devre.
- Çözümler:
- Motor ve sürücü arasındaki kablolamayı motorun veri sayfasına göre dikkatlice kontrol edin. Faz sıralamasını doğrulayın.
- Sürücünün güç kaynağını ve voltajını ölçün, yeterli güç sağlandığından emin olun.
- Kontrol sinyallerini (step, direction) bir osiloskop ile kontrol ederek doğru darbe ve polaritede olduklarını doğrulayın.
- Sürücünün durum LED’lerini kontrol edin, hata kodu olup olmadığını araştırın. Gerekirse sürücüyü değiştirin.
- Motor sargılarının sürekliliğini bir multimetre ile kontrol edin.
Step Motor Nedir ? Nerelerde Kullanılır ? Sonuç ve Uzman Tavsiyesi
Step motorlar, endüstriyel otomasyonun gizli kahramanlarından biridir. Hassas konumlandırma, tekrarlanabilirlik ve maliyet etkinliği gibi benzersiz avantajları sayesinde, modern üretim ve imalat süreçlerinin vazgeçilmez bir parçası haline gelmişlerdir. Özellikle açık döngü kontrolün yeterli olduğu, orta tork ve hız gerektiren uygulamalarda, step motorlar, servo motorlara kıyasla daha ekonomik ve basit bir çözüm sunar. Ancak bu basitlik, doğru mühendislik yaklaşımını ve sistem entegrasyonunu gerektirir.
Bir otomasyon uzmanı olarak sahadaki tecrübelerim, step motor sistemlerinin başarısının, sadece motorun veya sürücünün kalitesiyle değil, aynı zamanda tüm sistemin bir bütün olarak tasarlanmasıyla doğrudan ilişkili olduğunu göstermektedir. Motorun yükle doğru eşleştirilmesi, uygun sürücü seçimi, titreşimi ve rezonansı minimize edecek mekanik tasarım, doğru kablolama ve termal yönetim, sistemin uzun ömürlü ve sorunsuz çalışması için kritik öneme sahiptir. Karşılaşılan sorunların büyük bir kısmı, genellikle bu temel prensiplerden birinin göz ardı edilmesinden kaynaklanır. Örneğin, adım kaybı çoğu zaman aşırı yük veya yanlış hız profiliyle ilişkilendirilirken, aşırı ısınma genellikle yetersiz akım ayarı veya soğutma eksikliğinden kaynaklanır.
Gelecekte, step motor teknolojisi, özellikle entegre sürücülü motorlar (motor ve sürücünün tek bir ünitede birleştiği) ve kapalı döngü step motorlar (encoder geri beslemesi ile adım kaybını tamamen ortadan kaldıran) sayesinde daha da gelişecektir. Bu yenilikler, step motorların uygulama alanlarını genişletecek ve daha dinamik, daha güvenilir çözümler sunacaktır. Bu nedenle, endüstriyel otomasyon profesyonellerinin, step motorların temel prensiplerine hakim olmaları, sahada karşılaşılan sorunlara pratik çözümler üretebilmeleri ve yeni teknolojileri takip etmeleri büyük önem taşımaktadır. Her projenin kendine özgü dinamikleri olduğunu unutmamak, detaylı bir analiz yapmak ve gerekirse testler yaparak en uygun çözümü bulmak, otomasyon dünyasındaki başarının anahtarıdır.
Unutmayın, doğru motoru doğru yerde, doğru şekilde kullanmak, sadece maliyetleri düşürmekle kalmaz, aynı zamanda üretim verimliliğini ve ürün kalitesini de önemli ölçüde artırır. Step motorlar, bu hedeflere ulaşmada güçlü ve güvenilir bir araç olmaya devam edecektir.