Sepetinizde ürün bulunmuyor.
Mach4’te Slave Axis ve Rotary Axis Aynı Profilde Kullanılırken Hangi Karışıklıklar Oluşabilir?
İçindekiler
Mach4’te aynı profil içinde hem slave hem de rotary eksen kullanmak, kinematik çakışmalar, G-kodu yorumlama hataları, eksen ataması karmaşası, kalibrasyon zorlukları, performans düşüşleri ve güvenlik riskleri gibi ciddi karışıklıklara yol açabilir. Bu durum, özellikle eksenlerin hareket tiplerinin ve kontrol algoritmalarının farklılığından kaynaklanır, hassas yapılandırma ve derinlemesine teknik bilgi gerektirir.
Mach4’te Slave Axis ve Rotary Axis Aynı Profilde Kullanılırken Hangi Karışıklıklar Oluşabilir? Nedir?
Endüstriyel otomasyon ve CNC kontrol sistemlerinde, Mach4 gibi gelişmiş yazılımlar, farklı eksen konfigürasyonlarını yönetme esnekliği sunar. Ancak, bu esneklik beraberinde belirli karmaşıklıkları da getirebilir. Özellikle, bir CNC makinesinde hem slave eksenler (ana ekseni takip eden, genellikle bir gantry sisteminde iki motorla hareket eden eksenler) hem de rotary eksenler (dairesel veya açısal hareket sağlayan eksenler, örn. A, B, C eksenleri) aynı Mach4 profilinde yapılandırıldığında, sistem entegratörleri ve operatörler çeşitli zorluklarla karşılaşabilirler.
Bu durumun temelinde, slave eksenlerin doğrusal hareketleri senkronize etme prensibi yatarken, rotary eksenlerin açısal hareketleri ve bunların kartezyen koordinat sistemine dönüşümleri yatar. Mach4, her eksenin kendine özgü parametrelerini ve kinematik yapısını yönetir. Bir profil içinde hem doğrusal senkronizasyon gerektiren slave eksenleri hem de karmaşık açısal dönüşümlerle çalışan rotary eksenleri bir arada barındırmak, Mach4’ün G-kodu yorumlama motorunu ve kinematik hesaplama algoritmalarını zorlayabilir. Bu, yanlış eksen hareketleri, pozisyonlama hataları, beklenmedik çarpışmalar ve genel sistem kararsızlığı gibi istenmeyen sonuçlara yol açabilir. Bu tür bir yapılandırma, özellikle çok eksenli frezeleme, 5 eksenli işleme veya karmaşık otomasyon görevleri için tasarlanmış makinelerde, sistemin doğru ve güvenli çalışmasını sağlamak adına kritik bir mühendislik yaklaşımı gerektirir.
Çalışma Prensibi ve Teknik Veriler
Mach4, modüler yapısı sayesinde farklı eksen tiplerini destekler. Ancak, bir profil içinde hem slave hem de rotary eksenlerin bir arada kullanılması, temel çalışma prensipleri ve teknik veri yönetimi açısından dikkatli bir mühendislik gerektirir. Bu senaryodaki karışıklıkların temelini, eksenlerin farklı hareket biçimleri ve kontrol algoritmaları oluşturur.
Slave Eksenler: Genellikle bir ana eksenin (örneğin X veya Y) hareketini kopyalayan, iki veya daha fazla motorla tahrik edilen eksenlerdir. Amacı, büyük veya ağır tablaların hassas ve paralel hareketini sağlamaktır. Mach4, slave eksenleri ana eksenle elektronik dişli (electronic gearing) mantığıyla senkronize eder. Bu, ana eksenin her bir adımı için slave eksenin de aynı sayıda adım atmasını sağlar. Temel parametreler arasında adım/mm ayarı, hızlanma/yavaşlama rampaları ve senkronizasyon toleransı bulunur. Slave eksenlerin doğru çalışması için mekanik hizalama, motor boyutlandırması ve sürücü ayarları kritik öneme sahiptir.
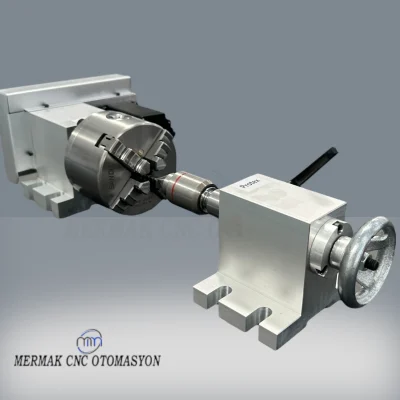
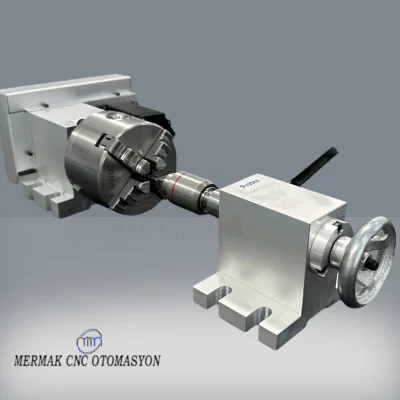
Rotary Eksenler: Açısal hareketler (dönme) sağlayan eksenlerdir ve genellikle A, B, C harfleriyle tanımlanır. Bu eksenler, iş parçasını belirli bir açıya çevirme, sürekli konturlama veya karmaşık 3D geometriler oluşturma gibi görevlerde kullanılır. Rotary eksenlerin kontrolü, doğrusal eksenlerden farklıdır; burada adım/derece ayarı, açısal hızlanma ve açısal pozisyonlama hassasiyeti ön plandadır. Mach4, G-kodu içinde belirtilen açısal komutları (örn. A90, B180) yorumlayarak ilgili motoru hareket ettirir.
Karışıklık Noktaları ve Teknik Veri Yönetimi:
- Kinematik Çakışmalar: Mach4’ün bir profile atanan kinematik motoru, eksenlerin birbirine göre hareketini hesaplar. Standart bir kartezyen (XYZ) sistem ile döner (ABC) eksenleri aynı anda yönetmek, özellikle 5 eksenli işleme gibi durumlarda karmaşık dönüşüm matrisleri ve interpolasyon algoritmaları gerektirir. Eğer Mach4 profili, bu karmaşık kinematik ilişkileri doğru bir şekilde tanımlayamazsa, eksenler beklenmedik yörüngelerde hareket edebilir veya çarpışabilir. Örneğin, bir döner eksen hareket ederken, slave eksenlerin bağlı olduğu ana eksenin de aynı anda hareket etmesi gerektiğinde, koordinat sistemi dönüşümleri hayati önem taşır.
- G-Kodu Yorumlama Zorlukları: G-kodu, hem doğrusal hem de açısal hareket komutlarını içerir. Mach4’ün bu komutları doğru bir şekilde ayırması ve ilgili eksenlere ataması gerekir. Bir G-kodu satırı hem doğrusal (X, Y) hem de açısal (A) hareket içeriyorsa, Mach4’ün her iki hareketi de senkronize bir şekilde ve doğru hızda gerçekleştirmesi beklenir. Yanlış yapılandırmalar, bir eksenin diğerini beklemeden hareket etmesine veya yanlış hızda ilerlemesine neden olabilir.
- Eksen Ataması ve Çakışan Pinler: Mach4’ün port ve pin atamaları yapılırken, bir pinin hem bir slave eksenin motor çıkışına hem de bir rotary eksenin motor çıkışına atanması gibi durumlar, elektriksel çakışmalara ve kontrol sinyallerinin karışmasına yol açabilir. Her eksenin kendi benzersiz motor çıkışına ve enkoder girişine sahip olduğundan emin olunmalıdır.
- Kalibrasyon ve Hassasiyet: Slave eksenler için mekanik backlash kompanzasyonu, adım/mm ayarı ve elektronik senkronizasyon kritikken, rotary eksenler için adım/derece ayarı, açısal backlash ve hassas indeksleme ön plandadır. Aynı profil içinde bu farklı kalibrasyon gereksinimlerini yönetmek, karmaşıklığı artırır. Yanlış kalibre edilmiş bir rotary eksen, iş parçasının yanlış açıda durmasına neden olabilirken, senkronize olmayan slave eksenler iş parçasında bükülmeye veya sıkışmaya yol açabilir.
- Performans ve İşlem Yükü: Çok sayıda eksenin (özellikle 5+ eksen) ve karmaşık kinematik dönüşümlerin aynı anda hesaplanması, kontrol bilgisayarının işlemci gücü üzerinde önemli bir yük oluşturur. Yetersiz donanım veya optimize edilmemiş Mach4 ayarları, gerçek zamanlı performans düşüşlerine, takılmalara ve kontrol gecikmelerine neden olabilir, bu da işleme kalitesini düşürür ve hatalara yol açar.
| Parametre | Değer/Açıklama |
|---|---|
| Eksen Ataması (Axis Mapping) | Mach4’te her fiziksel eksenin (motor çıkışı) bir mantıksal eksene (X, Y, Z, A, B, C) atanması. Slave eksenler ana eksenle ilişkilendirilir. |
| Kinematik Mod (Kinematic Mode) | Mach4’ün eksenler arası hareket ilişkilerini ve G-kodu dönüşümlerini nasıl yöneteceğini belirler. Standart kartezyen, 5-eksen dönüşümü veya özel kinematikler seçilebilir. |
| G-Kodu Desteği (G-Code Support) | G0/G1 (doğrusal), G2/G3 (dairesel), G90/G91 (mutlak/artımsal), A/B/C (rotary) komutlarının aynı anda yorumlanma ve işlenme yeteneği. |
| Kalibrasyon Yöntemi | Slave eksenler için Adım/mm, Backlash Kompanzasyonu; Rotary eksenler için Adım/Derece, Açısal Backlash Kompanzasyonu. Her ikisi de hassasiyet için kritiktir. |
| Senkronizasyon Toleransı | Slave eksenin ana ekseni ne kadar hassas takip etmesi gerektiğini belirten ayar. Yüksek tolerans hatalara, düşük tolerans ise hareket kısıtlamalarına neden olabilir. |
| Gerçek Zamanlı Performans | Mach4’ün tüm eksenleri aynı anda, istenen hız ve hassasiyetle kontrol edebilme yeteneği. İşlemci gücü ve kontrol kartı performansı ile doğrudan ilişkilidir. |
| Güvenlik Protokolleri | Limit anahtarları, acil durdurma (E-Stop), çarpışma önleme algoritmaları. Özellikle karmaşık eksen yapılandırmalarında hayati öneme sahiptir. |
Sahada Dikkat Edilmesi Gerekenler
-
Detaylı Eksen Ataması ve Profil Yapılandırması:
Mach4’te her eksenin (X, Y, Z, A, B, C) doğru bir şekilde fiziksel motor portlarına atanması esastır. Slave eksenler için, ana eksen ile olan ilişkisi (örneğin Y ekseni için Y1 ve Y2 motorları) ve senkronizasyon parametreleri titizlikle ayarlanmalıdır. Rotary eksenler için ise adım/derece oranları, limitler ve dönüş yönleri doğru tanımlanmalıdır. Profil içerisinde çakışan pin atamalarından kaçınılmalı, her motor ve enkoder girişinin benzersiz bir şekilde yapılandırıldığından emin olunmalıdır. Bu, Mach4’ün “Port & Pins” sekmesinde ve “Motor Tuning” arayüzünde çok dikkatli bir çalışma gerektirir. Yanlış bir atama, eksenlerin yanlış hareket etmesine veya hiç hareket etmemesine neden olabilir. -
Kinematik Mod Seçimi ve Doğru Tanımlama:
Mach4, farklı makine tipleri için çeşitli kinematik modları destekler. Eğer makine hem doğrusal (slave dahil) hem de döner eksenlerle karmaşık hareketler yapacaksa (örneğin 5 eksenli bir CNC), standart kartezyen kinematik yerine özel bir kinematik modülün veya 5 eksenli dönüşüm modülünün doğru bir şekilde yapılandırılması gerekebilir. Bu, Mach4’ün G-kodu komutlarını eksenlerin gerçek fiziksel hareketlerine doğru bir şekilde çevirmesini sağlar. Yanlış kinematik seçimi veya eksik tanımlama, tool path hatalarına ve makine çarpışmalarına yol açabilir. Uzman bir kinematik mühendisi ile çalışmak bu aşamada büyük fayda sağlayabilir. -
G-Kodu Programlama ve Post-Prosesör Optimizasyonu:
Karmaşık eksen konfigürasyonlarında, CAM yazılımından üretilen G-kodunun Mach4 tarafından doğru bir şekilde yorumlanabilmesi için post-prosesörün özel olarak ayarlanması gerekir. Post-prosesör, hem slave eksenlerin senkronizasyonunu bozmayacak şekilde doğrusal komutları hem de rotary eksenlerin açısal hareketlerini doğru formatta üretmelidir. G-kodu içinde G90 (mutlak) ve G91 (artımsal) modları, feedrate (ilerleme hızı) ayarları ve açısal hareket komutlarının (A, B, C) hassas kullanımı hayati öneme sahiptir. Yanlış bir post-prosesör, makinenin beklenmedik hareketler yapmasına veya iş parçasını hatalı işlemesine neden olabilir. -
Kapsamlı Kalibrasyon ve Ayar Prosedürleri:
Her eksenin ayrı ayrı ve birbirleriyle ilişkili olarak kalibre edilmesi gereklidir. Slave eksenler için adım/mm (steps per unit) ayarları, backlash kompanzasyonu ve motor sürücülerindeki PID tuning parametreleri senkronizasyon hassasiyetini etkiler. Rotary eksenler için ise adım/derece (steps per degree), açısal backlash ve sıfır noktası (home position) ayarları kritik öneme sahiptir. Tüm eksenlerin hareket limitleri (software limits) doğru bir şekilde tanımlanmalı ve fiziksel limit anahtarları düzgün çalışır durumda olmalıdır. Kalibrasyon hataları, işleme hassasiyetini düşürür ve hatalı ürünlerin ortaya çıkmasına neden olabilir. -
Motor ve Sürücü Seçimi ile Güç Yönetimi:
Hem slave hem de rotary eksenler için yeterli tork, hız ve çözünürlük sunan motorlar ve sürücüler seçilmelidir. Slave eksenler genellikle yüksek tork ve senkronizasyon hassasiyeti gerektirirken, rotary eksenler yüksek çözünürlük ve hassas pozisyonlama gerektirebilir. Tüm sistemin güç beslemesi, motorların ve sürücülerin ihtiyaç duyduğu akımı ve voltajı stabil bir şekilde sağlamalıdır. Yetersiz güç veya yanlış boyutlandırılmış motorlar, eksenlerin atlama yapmasına, pozisyon kaybetmesine veya aşırı ısınmasına neden olabilir. -
Güvenlik Protokolleri ve Acil Durum Yönetimi:
Karmaşık çok eksenli makinelerde güvenlik, her şeyden önce gelir. Fiziksel limit anahtarları, acil durdurma (E-Stop) butonları ve potansiyel çarpışmaları önleyici yazılımsal güvenlik bölgeleri (software limits) titizlikle yapılandırılmalıdır. Özellikle rotary eksenlerin hareket alanı ve slave eksenlerin geniş çalışma alanı göz önüne alındığında, çarpışma riskleri artar. Mach4’ün güvenlik özelliklerinin doğru bir şekilde entegre edildiğinden ve test edildiğinden emin olunmalıdır.
Sık Karşılaşılan Sorunlar ve Çözümleri
Bu karmaşık yapılandırmada karşılaşılabilecek sorunlar genellikle kinematik, elektriksel veya yazılımsal yanlış yapılandırmalardan kaynaklanır. İşte sık karşılaşılan bazı sorunlar ve çözüm önerileri:
-
Sorun 1: Hatalı Eksen Hareketleri veya Çarpışmalar
Açıklama: Makine, G-kodu komutlarına beklenen şekilde yanıt vermez; eksenler yanlış yöne hareket eder, beklenmedik hızlarda ilerler veya birbirine çarpar. Bu genellikle rotary eksen dönerken slave eksenlerin bağlı olduğu doğrusal eksenlerin yanlış hareket etmesiyle görülür.
Çözüm:
- Eksen Atamalarını Kontrol Edin: Mach4’ün “Port & Pins” sekmesindeki tüm eksen atamalarını (motor çıkışları, enkoder girişleri) dikkatlice gözden geçirin. Çakışan pin olmadığından emin olun.
- Kinematik Modu Gözden Geçirin: Makinenizin kinematik yapısına uygun bir mod seçildiğinden ve doğru tanımlandığından emin olun. Gerekirse özel bir kinematik modül kullanın.
- G-Kodu ve Post-Prosesörü İnceleyin: CAM yazılımından çıkan G-kodunu ve kullanılan post-prosesörü kontrol edin. Özellikle açısal hareket komutlarının (A, B, C) doğrusal komutlarla (X, Y, Z) senkronizasyonu kritik öneme sahiptir. Basit bir “air cut” (iş parçası olmadan test) yaparak hareketleri gözlemleyin.
- Limit Anahtarlarını ve Yazılım Limitlerini Test Edin: Fiziksel ve yazılımsal limit anahtarlarının doğru çalıştığından ve eksenleri güvenli sınırlar içinde tuttuğundan emin olun.
-
Sorun 2: Slave Eksen Senkronizasyon Sorunları
Açıklama: Slave eksen, ana ekseni tam olarak takip edemez; bu durum gantry sistemlerinde çapraz bükülmelere, sıkışmalara veya iş parçası üzerinde iz bırakmaya yol açar.
Çözüm:
- Mekanik Kontrol: Mekanik boşluk (backlash) veya sıkışma olup olmadığını kontrol edin. Gerekirse mekanik ayarlamalar yapın.
- Sürücü Ayarları ve PID Tuning: Her iki slave motorun sürücü ayarlarının (akım limitleri, mikro adım ayarları) aynı olduğundan emin olun. Gerekirse Mach4’teki “Motor Tuning” ve sürücülerdeki PID parametrelerini optimize edin.
- Kablolama: Motor kablolarının ve enkoder kablolarının sağlam, parazitsiz ve doğru şekilde bağlandığından emin olun.
- Backlash Kompanzasyonu: Mach4’ün backlash kompanzasyonu özelliğini kullanarak mekanik boşlukları yazılımsal olarak telafi etmeyi deneyin.
-
Sorun 3: Rotary Eksen Pozisyonlama Hataları
Açıklama: Rotary eksen, istenen açıya tam olarak ulaşamaz veya indeksleme sırasında hassasiyet kaybeder, bu da işleme hatalarına yol açar.
Çözüm:
- Adım/Derece Ayarı: Mach4’teki “Motor Tuning” bölümündeki “Steps per Degree” (adım/derece) ayarının doğru hesaplandığından ve girildiğinden emin olun. Hassas bir açısal kalibrasyon prosedürü uygulayın.
- Mekanik Boşluk (Backlash): Rotary eksenin dişli kutusunda veya tahrik mekanizmasında aşırı boşluk olup olmadığını kontrol edin. Gerekirse mekanik boşluğu azaltın veya Mach4’ün “Backlash Compensation” özelliğini kullanın.
- Enkoder Çözünürlüğü: Rotary eksen motorunun veya tahrik sisteminin yeterli çözünürlükte bir enkoder ile donatıldığından emin olun. Düşük çözünürlüklü enkoderler hassasiyet sorunlarına yol açabilir.
- Motor Torku ve Sürücü Ayarları: Rotary eksenin hareket etmesi için yeterli tork sağlandığından ve sürücü ayarlarının (akım, hızlanma/yavaşlama) optimize edildiğinden emin olun. Aşırı yük veya yetersiz tork pozisyon kayıplarına neden olabilir.
-
Sorun 4: Sistem Performans Düşüşü veya Takılmalar
Açıklama: Mach4 arayüzü yavaş çalışır, hareketler takılarak ilerler veya kontrol yazılımı donar. Özellikle karmaşık G-kodu çalıştırırken belirginleşir.
Çözüm:
- Bilgisayar Donanımı: Mach4’ün çalıştığı bilgisayarın minimum sistem gereksinimlerini karşıladığından ve tercihen üzerinde olduğundan emin olun (yeterli işlemci, RAM).
- Mach4 Ayarları: “General Config” bölümündeki “Look Ahead” (ileriye bakma) ve “Buffer Size” (ara bellek boyutu) gibi ayarları optimize edin. Çok yüksek değerler gecikmeye, çok düşük değerler ise takılmalara neden olabilir.
- Ağ Bağlantısı/Kontrol Kartı: Ethernet tabanlı kontrol kartı kullanıyorsanız, ağ bağlantısının stabil olduğundan ve parazit içermediğinden emin olun. Kontrol kartı firmware’inin güncel olduğundan emin olun.
- Arka Plan Uygulamaları: Bilgisayarda Mach4 ile çakışabilecek veya kaynak tüketen diğer uygulamaları kapatın.
-
Sorun 5: Mach4 Hata Mesajları
Açıklama: Mach4, belirli bir işlem sırasında hata mesajları gösterir ve makineyi durdurur.
Çözüm:
- Mach4 Log Dosyaları: Mach4’ün “Diagnostics” sekmesindeki log dosyalarını inceleyin. Hata mesajının kaynağını ve kodunu anlamaya çalışın.
- Mach4 Dökümantasyonu ve Forumlar: Hata kodunu veya mesajını Mach4’ün resmi dökümantasyonunda veya çevrimiçi forumlarda arayın. Genellikle benzer sorunlarla karşılaşan başka kullanıcılar ve çözümleri bulunur.
- Yazılım Güncellemeleri: Mach4’ün en son kararlı sürümünü kullandığınızdan emin olun. Eski sürümlerde bilinen hatalar yeni sürümlerde giderilmiş olabilir.
- Teknik Destek: Sorunu kendi başınıza çözemiyorsanız, MachMotion veya Mach4 yetkili satıcısı gibi teknik destek sağlayıcılardan yardım alın.
Uzman Tavsiyesi
Mach4 gibi esnek bir CNC kontrol yazılımında, hem slave eksenleri hem de rotary eksenleri aynı profil içinde kullanmak, makinenizin yeteneklerini önemli ölçüde artırabilir ve daha karmaşık işleme görevlerini yerine getirmesine olanak tanır. Ancak, bu tür bir entegrasyon, basit bir “tak ve çalıştır” yaklaşımından çok daha fazlasını gerektirir. Saha tecrübemiz göstermektedir ki, bu yapılandırma, hem teorik CNC bilgisi hem de pratik uygulama becerisi açısından derinlemesine bir uzmanlık talep eder.
Oluşabilecek karışıklıklar, basit bir kalibrasyon hatasından, ciddi makine hasarlarına ve üretim kayıplarına kadar geniş bir yelpazeyi kapsar. Kinematik çakışmalar, G-kodu yorumlama hataları, eksen ataması karmaşası ve senkronizasyon sorunları, operasyonel verimliliği düşürmekle kalmaz, aynı zamanda operatör güvenliğini de tehlikeye atabilir. Bu nedenle, projeye başlamadan önce detaylı bir planlama, doğru donanım seçimi ve titiz bir yazılım yapılandırması hayati öneme sahiptir.
Uzman tavsiyesi olarak; öncelikle, makinenizin mekanik yapısını ve her bir eksenin (hem slave hem de rotary) hareket prensiplerini tam olarak anlamalısınız. Mach4’ün kinematik motorunun nasıl çalıştığını, G-kodu komutlarının eksen hareketlerine nasıl çevrildiğini ve farklı eksen tiplerinin birbirini nasıl etkileyeceğini bilmek, sorunları önceden tahmin etmenizi ve çözmenizi sağlar. İkinci olarak, Mach4 profilini oluştururken her adımda dikkatli olun. “Port & Pins” atamalarından “Motor Tuning” ayarlarına, kinematik mod seçiminden yazılım limitlerine kadar her parametre, sistemin genel performansı ve güvenliği üzerinde doğrudan etkilidir. Üçüncü olarak, kapsamlı testler yapmaktan asla kaçınmayın. Makineyi iş parçası olmadan, düşük hızlarda ve kademeli olarak artan karmaşıklıkta G-kodları ile test edin. Olası çarpışma senaryolarını simüle edin ve acil durdurma mekanizmalarının her zaman işler durumda olduğundan emin olun.
Son olarak, eğer bu tür karmaşık bir entegrasyon konusunda yeterli iç uzmanlığa sahip değilseniz, bu alanda deneyimli bir otomasyon mühendisinden veya Mach4 entegratöründen destek almaktan çekinmeyin. Profesyonel yardım, potansiyel hataları ve maliyetli aksaklıkları önleyerek projenizin başarıyla tamamlanmasını sağlayacaktır. Unutmayın, doğru yapılandırılmış bir Mach4 sistemi, hem slave hem de rotary eksenleri bir arada kullanarak üretim süreçlerinizde benzersiz bir esneklik ve hassasiyet sunabilir; ancak bu potansiyeli ortaya çıkarmak, detaylara verilen önem ve teknik bilgi birikimiyle doğru orantılıdır.