
Sepetinizde ürün bulunmuyor.
Mach4’te A, B, C Rotary Axis Kurulumu Nasıl Yapılır?
İçindekiler
Mach4’te A, B, C döner eksen kurulumu için öncelikle “Configure” menüsünden “Mach” veya “Ports & Pins” ayarlarına gidilir. Ardından “Axis Mapping” ve “Motor Tuning” sekmelerinde A, B, C eksenlerini tanımlayarak ilgili step/dir pinlerini atar, adım/derece, hız ve ivmelenme değerlerini hassasça girip ayarları kaydetmeniz gerekir. Mekanik bağlantıların doğruluğu ve kalibrasyon kritik öneme sahiptir.
Mach4’te A, B, C Rotary Axis Kurulumu Nasıl Yapılır? Nedir?
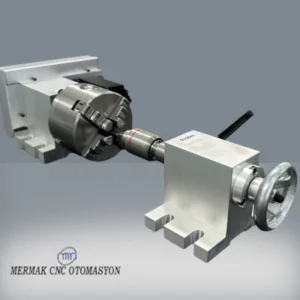
Endüstriyel otomasyon ve CNC işleme dünyasında, geleneksel 3 eksenli (X, Y, Z) sistemlerin ötesine geçerek daha karmaşık geometrileri işlemek veya parçaları farklı açılardan konumlandırmak için döner eksenler (rotary axes) kullanılır. Mach4, bu tür çok eksenli sistemlerin kontrolünü sağlayan güçlü bir CNC yazılımıdır. A, B ve C eksenleri, sırasıyla X, Y ve Z ana lineer eksenleri etrafındaki dönme hareketlerini temsil eder. Bu eksenlerin Mach4 içinde doğru bir şekilde kurulması, hassas işleme yetenekleri için temel bir adımdır.
A ekseni, X ekseni etrafında dönme hareketini gerçekleştirir ve genellikle iş parçasının uzun ekseni boyunca dönmesini sağlar. B ekseni, Y ekseni etrafında dönmeyi kontrol eder ve genellikle iş parçasının yatay düzlemde eğilmesini sağlar. C ekseni ise Z ekseni etrafında dönme hareketini ifade eder ve genellikle bir döner tabla veya iş parçasının kendi etrafında dönmesini sağlar. Bu eksenlerin kurulumu, Mach4’ün sunduğu esneklik sayesinde, çeşitli makine konfigürasyonlarına ve uygulama ihtiyaçlarına göre özelleştirilebilir.
Kurulum süreci, makinenin mekanik yapısına, kullanılan motor ve sürücü tiplerine ve istenen hassasiyet seviyesine göre farklılık gösterse de, temel adımlar Mach4 arayüzünde belirli menüler ve ayarlar üzerinden gerçekleştirilir. Bu rehber, Mach4 kullanıcılarının A, B, C döner eksenlerini başarıyla kurmaları ve optimize etmeleri için gerekli tüm teknik bilgileri ve saha pratiklerini sunmayı amaçlamaktadır.
Çalışma Prensibi ve Teknik Veriler
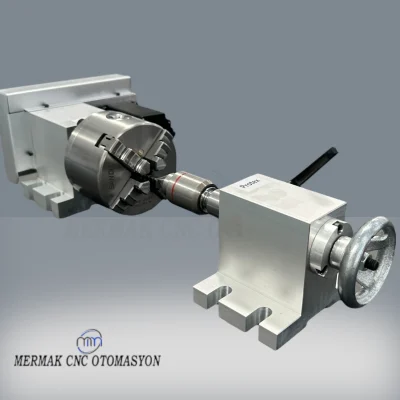
Döner eksenlerin Mach4’te kurulumu, temelde motor sürücülerinin fiziksel bağlantılarının yazılım içinde doğru bir şekilde haritalanması ve hareket parametrelerinin hassas bir şekilde ayarlanması prensibine dayanır. Her bir döner eksen (A, B, C) bağımsız bir step veya servo motor tarafından tahrik edilir ve bu motorlar, Mach4’ten gelen adım (step) ve yön (direction) sinyallerini kullanarak hareket eder. Çalışma prensibi, lineer eksenlere benzer; ancak burada birim olarak milimetre veya inç yerine derece kullanılır.
Mach4 Kurulum Adımları:
- Mach4’ü Başlatın ve Yapılandırma Menüsüne Erişim: Mach4 yazılımını açın. Üst menüde “Configure” seçeneğine tıklayın, ardından “Mach” veya doğrudan “Ports & Pins” seçeneğini seçin.
- Eksen Haritalandırma (Axis Mapping):
- “Configure” -> “Mach” -> “Axis Mapping” sekmesine gidin.
- Burada, hangi eksenin (A, B, C) hangi motor çıkışına (Motor 4, Motor 5, Motor 6 vb.) atanacağını belirlersiniz. Örneğin, A ekseni için “Axis Select” kısmından “A-Axis”i seçip, “Mapped To” kısmından “Motor 4″ü seçebilirsiniz. Bu adım, Mach4’ün hangi motor sinyallerinin hangi döner ekseni kontrol edeceğini anlamasını sağlar.
- Her bir döner eksen için (A, B, C) bu atamayı yapın. Genellikle 4. eksen A, 5. eksen B, 6. eksen C olarak atanır.
- Motor Tuning (Motor Ayarları):
- “Configure” -> “Mach” -> “Motor Tuning” sekmesine gidin.
- Her atadığınız döner eksen (Motor 4, Motor 5, Motor 6) için ayrı ayrı ayar yapmanız gerekir. İlgili motoru seçin.
- Steps Per Unit: Bu, döner eksenler için en kritik ayardır. Bir derecelik hareket için motorun kaç adım atması gerektiğini belirtir. Hesaplaması şu şekildedir:
Steps Per Unit = (Motorun adım/tur sayısı * Mikro adım ayarı) / (Dişli oranı * 360 derece)Örneğin, 200 adım/tur motor, 16 mikro adım, 1:10 dişli oranı kullanılıyorsa:
Steps Per Unit = (200 * 16) / (10 * 360) = 3200 / 3600 = 0.8888... adım/dereceBu değeri hassas bir şekilde girmeniz, konumlandırma doğruluğu için hayati öneme sahiptir.
- Velocity (Hız): Eksenin maksimum dönme hızıdır (derece/saniye). Mekanik sistemin kaldırabileceği ve motorun tork eğrisine uygun bir değer girilmelidir.
- Acceleration (İvmelenme): Eksenin hızlanma ve yavaşlama oranıdır (derece/saniye²). Çok yüksek ivmelenme adım kaybına neden olabilirken, çok düşük ivmelenme çevrim süresini uzatır.
- Gravity (Yerçekimi): Bazı dikey döner eksenlerde yerçekimi telafisi için kullanılır, ancak çoğu durumda sıfır bırakılır.
- Ayarları yaptıktan sonra “Save Axis Settings” butonuna tıklayarak her bir eksen için ayarları kaydedin.
- Ports & Pins (Port ve Pin Ayarları):
- “Configure” -> “Mach” -> “Ports & Pins” sekmesine gidin.
- “Motor Outputs” sekmesinde, her bir döner eksen motoru (Motor 4, Motor 5, Motor 6) için Step Pin ve Direction Pin numaralarını, kullandığınız kontrol kartının (örneğin, Ethernet SmoothStepper, UC100 vb.) pin haritasına göre doğru bir şekilde girin. Ayrıca, “Active Low” seçeneklerini sürücünüzün veya kontrol kartınızın gereksinimlerine göre işaretleyin.
- “Input Signals” ve “Output Signals” sekmelerinde, döner eksenler için limit anahtarları, home anahtarları veya diğer yardımcı sinyaller varsa bunların pin atamalarını yapın.
- Genel Konfigürasyon Ayarları:
- “Configure” -> “Mach” -> “General Config” sekmesinde, birimlerin (Units) derece olarak ayarlandığından emin olun veya G-kodu ile (G20/G21) birimlerin doğru yönetildiğinden emin olun.
- “Rotary Axis Mode” gibi özel ayarlar varsa, kullanım senaryonuza göre bunları yapılandırın.
- Ayarları Kaydet ve Test Et: Tüm ayarları yaptıktan sonra Mach4’ü kapatıp tekrar açın veya “File” -> “Save Configuration” seçeneğini kullanarak ayarları kalıcı olarak kaydedin. Daha sonra, el çarkı (handwheel) veya MDI komutları (örneğin,
G0 A90) kullanarak eksenlerin doğru yönde ve doğru miktarda hareket ettiğini test edin.
Bu adımlar, Mach4’te A, B, C döner eksenlerin temel kurulumunu kapsar. Her bir parametrenin doğru ayarlanması, sistemin kararlı ve hassas çalışması için kritik öneme sahiptir.
| Parametre | Değer/Açıklama |
|---|---|
| Kontrol Yazılımı | Mach4 (Hobby veya Endüstriyel Sürümler) |
| Eksen Tanımı | A: X ekseni etrafında dönme, B: Y ekseni etrafında dönme, C: Z ekseni etrafında dönme |
| Motor Tipi | Step Motor veya Servo Motor |
| Sürücü Tipi | Step Sürücü (Microstepping destekli) veya Servo Sürücü |
| Adım/Derece (Steps/Unit) | Motorun adım/tur, mikro adım ve dişli oranına göre hassas hesaplama (örn: 0.8888 adım/derece) |
| Maksimum Hız (Velocity) | Döner eksen için derece/saniye cinsinden maksimum hız (örn: 3600 derece/saniye) |
| İvmelenme (Acceleration) | Döner eksen için derece/saniye² cinsinden ivmelenme (örn: 10000 derece/saniye²) |
| Pin Atamaları | Her eksen için Step Pin, Direction Pin ve Enable Pin numaraları (kontrol kartına göre) |
| Limit/Home Anahtarları | Gerekliyse her eksen için limit anahtarı pinleri ve “Active Low” ayarları |
| Dişli Oranı | Motor ile döner tabla arasındaki mekanik redüksiyon oranı (örn: 1:10, 1:36) |
| G-Kodu Komutları | A, B, C eksen hareketleri için G0, G1, G2, G3 komutları |
Sahada Dikkat Edilmesi Gerekenler
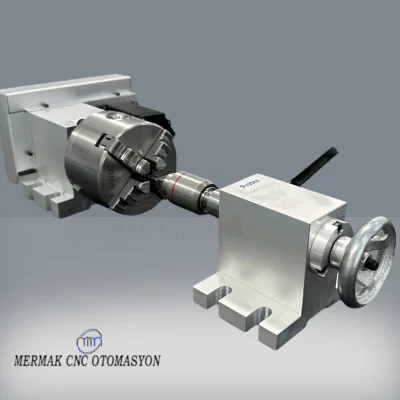
- Mekanik Montaj ve Boşluk (Backlash) Kontrolü: Döner eksenlerin hassasiyeti, mekanik montajın kalitesine doğrudan bağlıdır. Döner tabla, ayna veya fikstürün motor miline veya redüktöre sıkıca ve boşluksuz (backlash-free) bağlanması hayati önem taşır. Herhangi bir boşluk, işleme sırasında titreşimlere, yüzey kalitesinde bozulmalara ve konumlandırma hatalarına yol açar. Redüktörlü sistemlerde düşük boşluklu (low-backlash) veya sıfır boşluklu (zero-backlash) modeller tercih edilmelidir.
- Elektriksel Bağlantılar ve Topraklama: Step veya servo motor sürücüleri ile kontrol kartı arasındaki kablolama, endüstriyel ortamlarda elektromanyetik parazitlerden (EMI/RFI) korunmak için özenle yapılmalıdır. Ekranlı kablolar kullanılması, kabloların güç hatlarından ayrı çekilmesi ve sistemin düzgün bir şekilde topraklanması, sinyal bütünlüğünü korur ve kararlı çalışmayı sağlar. Yanlış kablolama veya yetersiz topraklama, eksenlerin düzensiz hareket etmesine veya tamamen çalışmamasına neden olabilir.
- Steps/Degree Kalibrasyonu ve Hassasiyet: Döner eksenler için “Steps Per Unit” değeri, lineer eksenlerden daha kritik olabilir çünkü genellikle daha yüksek hassasiyet gerektirir. Motorun adım açısı, mikro adım ayarı ve varsa kullanılan dişli kutusunun redüksiyon oranı doğru bir şekilde hesaplanmalı ve Mach4’e girilmelidir. Bu değerdeki küçük bir hata bile, uzun mesafeli dönmelerde (örneğin, 360 derecelik tam tur) önemli birikimli konumlandırma hatalarına yol açar. Hassas ölçüm cihazlarıyla (açısal enkoder, kadranlı komparatör) gerçek hareketin doğrulanması önerilir.
- Limit ve Home Anahtarlarının Konumlandırılması: Döner eksenler için limit anahtarları, makine ve iş parçası çarpışmalarını önlemek adına önemlidir. Home anahtarı ise, her çalışma başlangıcında eksenin referans noktasına dönmesini sağlayarak tekrarlanabilirliği garantiler. Bu anahtarların fiziksel olarak doğru konumlara monte edilmesi ve Mach4’te doğru pinlere atanması, ayrıca “Active Low” gibi ayarlarının uyumlu olması gereklidir.
- CAM Yazılımı ve Post-Processor Uyumluluğu: Çok eksenli işleme için G-kodu üreten CAM yazılımının, makinenizin kinematik yapısını ve Mach4’ün döner eksen tanımlarını doğru bir şekilde destekleyen bir post-processor kullanması şarttır. Yanlış post-processor, hatalı G-kodu üretebilir ve bu da eksenlerin istenmeyen hareketler yapmasına, çarpışmalara veya yanlış parçaların üretilmesine neden olabilir. Post-processor’ın, A, B, C eksenlerinin dönme yönlerini ve sıfır noktalarını doğru şekilde yorumladığından emin olun.
- Tork ve Güç Uygunluğu: Kullanılan step veya servo motorların, işlenecek parçanın ağırlığı ve boyutu ile döner eksenin mekanik sürtünmesini yenebilecek yeterli torka sahip olması gerekir. Yetersiz tork, adım kaybına (step loss), titreşimlere ve pozisyonlama hatalarına yol açar. Motorların güç kaynaklarının da yeterli akım sağlayabildiğinden emin olunmalıdır.
- Çarpışma Önleme ve İşleme Alanı Yönetimi: Döner eksenler devreye girdiğinde, işleme alanı geleneksel 3 eksenli sistemlere göre daha karmaşık hale gelir. İş parçasının ve fikstürün, takımın ve diğer makine bileşenlerinin hareket alanını dikkatlice analiz etmek, çarpışmaları önlemek için kritik öneme sahiptir. Mach4’te yazılımsal limitler ve işleme alanı sınırları doğru bir şekilde ayarlanmalıdır.
Sık Karşılaşılan Sorunlar ve Çözümleri
Döner eksen kurulumunda karşılaşılan sorunlar genellikle mekanik, elektriksel veya yazılımsal hataların birleşimiyle ortaya çıkar. İşte bazı sık karşılaşılan sorunlar ve uzman çözüm önerileri:
-
Eksen Hareketsiz Kalıyor veya Düzensiz Hareket Ediyor:
- Çözüm: Öncelikle Mach4’teki “Ports & Pins” menüsünden ilgili eksenin Step Pin ve Direction Pin atamalarını kontrol edin. Pin numaraları kontrol kartınızın şemasına tam olarak uymalıdır. Motor sürücüsünün “Enable” sinyalinin doğru bağlandığından ve aktif olduğundan emin olun. Sürücünün güç kaynağını ve motorun kablo bağlantılarını gözden geçirin. Sürücü üzerindeki hata göstergelerini (LED’ler) kontrol edin. Gerekirse, farklı bir pin çifti deneyin veya motor ve sürücüyü ayrı bir test ortamında çalıştırın.
-
Yanlış Pozisyonlama veya Adım Kaybı (Step Loss):
- Çözüm: Bu genellikle “Steps Per Unit” değerinin yanlış hesaplanmasından veya mekanik boşluktan kaynaklanır. “Steps Per Unit” değerini yukarıda belirtilen formülle yeniden hesaplayın ve hassas bir şekilde girin. Mekanik bağlantılarda (dişli kutusu, kaplinler) boşluk olup olmadığını kontrol edin ve gerekirse boşluğu giderin. Motorun torkunun işi yapmaya yeterli olup olmadığını değerlendirin; özellikle ağır iş parçaları veya yüksek kesme kuvvetleri altında yetersiz tork adım kaybına neden olabilir. Mach4’teki “Velocity” ve “Acceleration” değerlerini düşürmek de adım kaybını azaltmaya yardımcı olabilir.
-
Limit Anahtarı Hatası veya Home Pozisyonuna Gidememe:
- Çözüm: “Ports & Pins” menüsündeki “Input Signals” sekmesinden ilgili limit veya home anahtarının pin atamasını kontrol edin. “Active Low” ayarının anahtar tipinizle (NO/NC) uyumlu olduğundan emin olun. Fiziksel anahtarın doğru çalıştığını bir multimetre ile test edin. Anahtarın mekanik olarak doğru tetiklendiğinden ve takılıp kalmadığından emin olun. G-kodu ile home komutu verirken (örneğin,
G28.1), Mach4’ün home sinyalini doğru algıladığını gözlemleyin.
- Çözüm: “Ports & Pins” menüsündeki “Input Signals” sekmesinden ilgili limit veya home anahtarının pin atamasını kontrol edin. “Active Low” ayarının anahtar tipinizle (NO/NC) uyumlu olduğundan emin olun. Fiziksel anahtarın doğru çalıştığını bir multimetre ile test edin. Anahtarın mekanik olarak doğru tetiklendiğinden ve takılıp kalmadığından emin olun. G-kodu ile home komutu verirken (örneğin,
-
Eksen Titreşimi veya Gürültülü Çalışma:
- Çözüm: Titreşimler genellikle yanlış “Motor Tuning” ayarlarından (özellikle çok yüksek ivmelenme veya hız), yetersiz motor torkundan veya mekanik dengesizlikten kaynaklanır. “Velocity” ve “Acceleration” değerlerini kademeli olarak düşürerek optimum noktayı bulun. Step motorlarda mikro adım ayarını artırmak (örneğin, 1/8’den 1/16’ya) daha pürüzsüz hareket sağlayabilir. Mekanik sistemde dengesiz bir yük veya gevşek bir parça olup olmadığını kontrol edin.
-
G-Kodu Hataları veya Beklenmedik Eksen Hareketleri:
- Çözüm: Bu durum genellikle CAM yazılımından gelen G-kodunun veya kullanılan post-processor’ın Mach4’ün kinematik yapısıyla uyumsuz olmasından kaynaklanır. Post-processor’ınızın döner eksenleri (A, B, C) doğru bir şekilde işlediğinden emin olun. Özellikle 4. eksen ve üzeri sistemlerde, post-processor’ın eksenlerin sıfır noktalarını, dönme yönlerini ve koordinat sistemini doğru tanımlaması gerekir. G-kodu dosyasını bir metin düzenleyiciyle açarak A, B, C komutlarının beklenen değerleri içerip içermediğini manuel olarak kontrol edin.
Uzman Tavsiyesi
Mach4’te A, B, C döner eksen kurulumu, endüstriyel otomasyon ve hassas işleme uygulamalarında makinenizin yeteneklerini önemli ölçüde artıran kritik bir süreçtir. Bu rehberde detaylandırılan adımlar ve dikkat edilmesi gereken noktalar, bu karmaşık görevi başarıyla tamamlamanız için bir yol haritası sunmaktadır. Unutulmamalıdır ki, her makine ve uygulama kendine özgü zorluklar barındırabilir; bu nedenle, teorik bilginin yanı sıra pratik deneyim ve dikkatli testler hayati önem taşır. Özellikle “Steps Per Unit” ayarının mutlak hassasiyeti, tüm sistemin konumlandırma doğruluğunu doğrudan etkilediği için üzerinde en çok durulması gereken parametredir. Mekanik boşlukların giderilmesi, elektriksel parazitlenmenin önlenmesi ve doğru CAM post-processor kullanımı, sorunsuz bir çok eksenli işleme deneyimi için temel taşlardır.
Uzman tavsiyesi olarak, kurulum sürecini adımlar halinde ve her adımı titizlikle test ederek ilerlemenizdir. Küçük ölçekli test parçalarıyla ve düşük hızlarda başlayarak, kademeli olarak karmaşıklığı ve hızı artırmak, olası sorunları erken aşamada tespit etmenizi sağlar. Ayrıca, Mach4’ün geniş topluluk desteğinden ve dokümantasyonundan faydalanmaktan çekinmeyin. Karşılaştığınız özel bir sorun için forumları veya üretici destek kanallarını kullanmak, genellikle hızlı ve etkili çözümlere ulaşmanızı sağlar. Güvenlik her zaman en öncelikli olmalıdır; limit anahtarları ve acil durdurma (E-stop) düğmelerinin her zaman işlevsel olduğundan ve doğru yapılandırıldığından emin olun. Çok eksenli işleme dünyasına adım atmak, öğrenme eğrisi gerektirse de, sunduğu esneklik ve üretim kapasitesi ile yatırımınıza değer katacaktır. Sabır, hassasiyet ve sürekli öğrenme ile Mach4’teki döner eksenlerin potansiyelini tam olarak kullanabilirsiniz.



