
Sepetinizde ürün bulunmuyor.
Mach3’te Servo Motor ve Step Motor Sürücü Bağlantısı Arasında Ne Fark Vardır?
İçindekiler
- Mach3’te Servo Motor ve Step Motor Sürücü Bağlantısı Arasında Ne Fark Vardır? Nedir?
- Çalışma Prensibi ve Teknik Veriler
- Step Motor Çalışma Prensibi ve Bağlantısı:
- Servo Motor Çalışma Prensibi ve Bağlantısı:
- Sahada Dikkat Edilmesi Gerekenler
- Sık Karşılaşılan Sorunlar ve Çözümleri
- Step Motor Sistemlerinde Sık Karşılaşılan Sorunlar:
- Servo Motor Sistemlerinde Sık Karşılaşılan Sorunlar:
- Uzman Tavsiyesi
Mach3’te servo ve step motor sürücü bağlantısı arasındaki temel fark, geri besleme döngüsünün varlığıdır. Servo sistemler, motorun anlık konumunu ve hızını sürekli denetleyen bir enkoder geri beslemesi kullanırken, step motorlar genellikle açık döngü çalışır. Bu, servo sistemlere daha yüksek hassasiyet, dinamik performans ve tork kapasitesi sağlarken, step motorlar daha basit kontrol ve maliyet etkinliği sunar.
Mach3’te Servo Motor ve Step Motor Sürücü Bağlantısı Arasında Ne Fark Vardır? Nedir?
Endüstriyel otomasyon ve CNC makinelerinde hareket kontrolü, makinenin hassasiyeti, hızı ve güvenilirliği açısından kritik öneme sahiptir. Mach3 gibi bir CNC kontrol yazılımı, bu hareketleri yönetmek için motor sürücülerine komutlar gönderir. Ancak, bu komutların yorumlanması ve motorlara iletilmesi, kullanılan motor tipine göre önemli ölçüde farklılık gösterir. Temelde, servo motorlar ve step motorlar, çalışma prensipleri ve dolayısıyla Mach3 ile olan sürücü bağlantıları açısından ayrılırlar. Bu farklar, uygulamanın gereksinimlerine göre doğru motor sistemini seçme konusunda belirleyicidir.
Bir step motor sistemi, genellikle bir motor ve bir sürücüden oluşur. Mach3, sürücüye belirli sayıda darbe (pulse) ve yön (direction) sinyali gönderir. Her darbe, motorun belirli bir açıyla dönmesini sağlar (örneğin, 1.8 derece). Sürücü, bu darbeleri motorun bobinlerine uygun sıralamayla enerji vererek motorun adım adım ilerlemesini sağlar. Bu sistem açık döngü (open-loop) prensibiyle çalışır; yani Mach3, motorun komutları doğru bir şekilde yerine getirip getirmediğini doğrudan kontrol etmez. Sürücü sadece Mach3’ten gelen komutları uygular ve motorun fiziksel konumunu doğrulamak için harici bir geri besleme mekanizması (enkoder gibi) kullanmaz. Bu basitlik, step motorları maliyet-etkin ve kurulumu kolay bir çözüm haline getirir.
Öte yandan, bir servo motor sistemi, bir motor, bir sürücü ve bir enkoderden oluşur. Mach3 yine sürücüye darbe ve yön sinyalleri gönderir, ancak bu sinyaller bir pozisyon komutu olarak yorumlanır. Servo sürücü, Mach3’ten gelen bu komutu alır ve motoru istenen konuma getirmek için gerekli gücü sağlar. En önemli fark ise, servo motorun üzerine entegre edilmiş olan enkoderdir. Enkoder, motorun anlık konumunu ve hızını sürekli olarak ölçer ve bu bilgiyi servo sürücüye geri besler. Servo sürücü, bu geri besleme bilgisini (gerçek konum) Mach3’ten gelen komut (istenilen konum) ile karşılaştırır. Aradaki farkı (hata sinyali) ortadan kaldırmak için motoru ayarlar. Bu kapalı döngü (closed-loop) kontrol prensibi, servo sistemlere yüksek hassasiyet, dinamik tepki süresi, yüksek tork ve adım kaybetme riskinin olmaması gibi avantajlar sağlar. Mach3, servo sürücüye sadece hedefi bildirir, sürücü ise PID (Oransal-İntegral-Türev) kontrol algoritmaları kullanarak bu hedefe en doğru ve hızlı şekilde ulaşılmasını sağlar.
Kısacası, Mach3 açısından bakıldığında, her iki motor tipine de temelde darbe ve yön sinyalleri gönderilir. Ancak step sürücü bu sinyalleri doğrudan motor hareketine çevirirken, servo sürücü bu sinyalleri bir hedef olarak algılar ve motorun enkoder geri beslemesini kullanarak bu hedefe ulaşmasını sağlar. Bu fundamental fark, kablolama, konfigürasyon, performans ve maliyet üzerinde doğrudan etkilidir.
Çalışma Prensibi ve Teknik Veriler
Her iki motor sistemi de Mach3 tarafından kontrol edilse de, altında yatan çalışma prensipleri ve teknik veri gereksinimleri oldukça farklıdır. Bu farklılıklar, sistem entegrasyonu ve performans beklentileri açısından kritik öneme sahiptir.
Step Motor Çalışma Prensibi ve Bağlantısı:
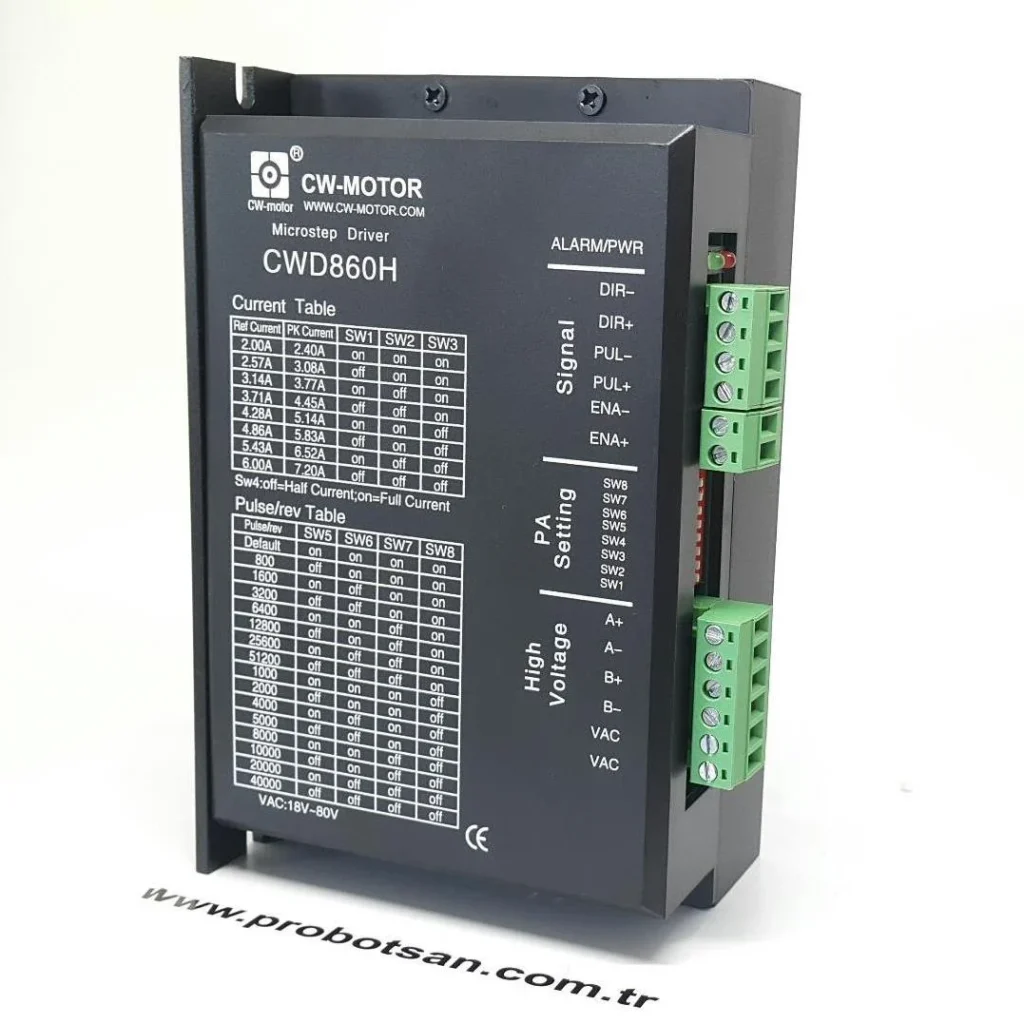
Step motorlar, belirli sayıda bobine sahip, fırçasız DC motorlardır. Her bir bobin çiftine sırayla enerji verilerek manyetik alan oluşturulur ve rotorun belirli bir açıyla (adım) dönmesi sağlanır. Mikro adımlama (Microstepping) teknolojisi sayesinde, tam adımlar daha küçük parçalara bölünerek daha pürüzsüz hareket ve daha yüksek çözünürlük elde edilebilir. Mach3, paralel port (LPT) veya bir USB/Ethernet hareket kontrol kartı aracılığıyla step motor sürücüsüne STEP (darbe) ve DIR (yön) sinyalleri gönderir. Bu sinyaller genellikle TTL seviyesinde (5V) veya optokuplörler aracılığıyla izole edilmiş olarak sürücüye ulaşır. Sürücü, bu sinyalleri alarak motor sargılarına uygun akımı sağlar. Bağlantı genellikle şu şekildedir:
- STEP Pin: Mach3’ten gelen darbe sinyali. Her darbe motorun bir adım atmasını tetikler.
- DIR Pin: Mach3’ten gelen yön sinyali. Bu sinyalin durumu motorun saat yönünde mi yoksa saat yönünün tersine mi döneceğini belirler.
- ENABLE Pin: Motoru aktif veya pasif hale getiren sinyal. Genellikle Mach3’ten gelir ve motorun hareket etmesini sağlar veya durdurur.
- GND: Ortak toprak hattı.
- Motor Güç Kaynağı Bağlantıları: Sürücüye bağlanan DC güç girişi (örneğin 24V, 48V).
- Motor Sargı Bağlantıları: Motorun A+, A-, B+, B- (veya benzeri) sargı uçları sürücüye bağlanır.
Mach3’te Ports & Pins / Motor Outputs sekmesinde her eksen için STEP ve DIR pinleri ile port numaraları atanır. Motor Tuning sekmesinde ise Steps per Unit, Velocity ve Acceleration değerleri ayarlanır. Steps per Unit, bir birim (mm veya inç) hareket için kaç darbe gönderilmesi gerektiğini ifade eder ve motorun adım açısı, mikro adımlama ayarı ve mekanik redüksiyon oranı (vida hatvesi gibi) dikkate alınarak hesaplanır.

Servo Motor Çalışma Prensibi ve Bağlantısı:
Servo motorlar, genellikle fırçasız DC motorlar olup, yüksek tork ve hız kapasitesine sahiptirler. En önemli özellikleri, rotorun konumunu ve hızını sürekli olarak izleyen bir enkoder ile birlikte çalışmalarıdır. Bu geri besleme, servo sürücünün motorun istenilen konuma ulaşmasını ve orada kalmasını sağlayan kapalı döngü kontrolünü mümkün kılar. Servo sürücü, Mach3’ten gelen darbe ve yön sinyallerini bir hedef konum veya hız komutu olarak yorumlar. Enkoderden gelen gerçek konum bilgisini bu komutla karşılaştırır ve aradaki farkı PID algoritması ile minimize ederek motoru hassas bir şekilde kontrol eder. Servo sistemlerin bağlantısı step sistemlere göre biraz daha karmaşıktır:
- Mach3’ten Sürücüye (Kontrol Sinyalleri):
- PULSE/STEP Pin: Mach3’ten gelen darbe sinyali.
- DIRECTION/DIR Pin: Mach3’ten gelen yön sinyali.
- ENABLE Pin: Servo sürücüyü aktif hale getiren sinyal.
- ALARM/FAULT Pin (Opsiyonel): Sürücüden Mach3’e hata durumunu bildiren geri besleme sinyali.
- IN-POSITION Pin (Opsiyonel): Sürücüden Mach3’e motorun hedefe ulaştığını bildiren geri besleme sinyali.
- Sürücüden Motora (Güç ve Geri Besleme):
- Motor Güç Bağlantıları: Servo motorun sargılarına bağlanan U, V, W fazları. Bu bağlantılar genellikle yüksek akım taşır.
- Enkoder Geri Besleme Bağlantıları: Enkoderden gelen A, B, Z faz sinyalleri ve genellikle diferansiyel sinyal çiftleri (A+, A-, B+, B-, Z+, Z-). Bu sinyaller sürücüye motorun anlık konumunu bildirir.
- Sürücü Güç Kaynağı Bağlantıları: Sürücüye bağlanan AC (tek faz veya üç faz) veya DC güç girişi.
Mach3’te servo sistemler için yine Ports & Pins / Motor Outputs sekmesi kullanılır. Ancak, Motor Tuning ayarları yapılırken, Steps per Unit değeri, servo sürücünün bir darbeyi ne kadar hareket olarak algıladığına (elektronik dişli oranı) göre belirlenir. Servo sürücülerin kendilerine ait PID ayarları ve diğer parametreleri (gain, filtreler vb.) vardır. Bu ayarlar genellikle sürücünün kendi yazılımı veya dahili ekranı üzerinden yapılır ve sistemin stabilite ve tepki süresi üzerinde doğrudan etkilidir. Mach3, sürücüye sadece hedefi verir, bu hedefe nasıl ulaşılacağı sürücünün sorumluluğundadır.
| Parametre | Step Motor Sistemleri | Servo Motor Sistemleri |
|---|---|---|
| Geri Besleme | Genellikle yok (açık döngü). Harici enkoder eklenebilir ama standart değildir. | Entegre enkoder ile kapalı döngü geri besleme. |
| Hassasiyet | Adım açısı ve mikro adımlama ile sınırlı. Adım kaybetme riski var. | Yüksek çözünürlüklü enkoder sayesinde çok yüksek hassasiyet ve tekrarlanabilirlik. |
| Hız | Düşük hızlarda yüksek tork, yüksek hızlarda tork düşüşü belirgin. Maksimum hız sınırlı. | Geniş hız aralığında yüksek tork, çok daha yüksek maksimum hızlar. |
| Tork | Düşük hızlarda yüksek tutma torku (holding torque). Yüksek hızlarda hızla düşer. | Geniş hız aralığında sürekli yüksek tork. Aşırı yüke kısa süreli tepki verebilir. |
| Maliyet | Genellikle daha uygun maliyetli. | Genellikle daha yüksek maliyetli (motor, sürücü, enkoder). |
| Kurulum/Ayarlar | Daha basit kablolama ve Mach3’te temel ayarlar (Steps/Unit, hız, ivme). | Daha karmaşık kablolama (enkoder, güç). Mach3 ayarları yanı sıra sürücüde PID tuning gerekliliği. |
| Adım Kaybı | Aşırı yük, yüksek hız veya yanlış ayarlar nedeniyle adım kaybetme riski yüksek. | Kapalı döngü kontrol sayesinde adım kaybetme riski neredeyse yok. |
| Uygulama Alanları | Daha küçük CNC routerlar, 3D yazıcılar, düşük hassasiyet gerektiren otomasyonlar. | Yüksek hassasiyetli CNC tezgahları (freze, torna), robotik, hızlı ve dinamik hareket gerektiren sistemler. |

Sahada Dikkat Edilmesi Gerekenler
- Kablolama ve Gürültü Yönetimi:
Her iki sistemde de doğru kablolama kritik öneme sahiptir. Ancak servo sistemlerde, enkoder geri besleme sinyallerinin hassasiyeti nedeniyle elektromanyetik parazit (EMI) ve radyo frekansı paraziti (RFI) daha büyük bir sorun teşkil edebilir. Bu nedenle, kontrol sinyalleri (STEP, DIR, ENABLE) ve enkoder kabloları için mutlaka ekranlı (shielded) kablolar kullanılmalı ve ekranlama doğru bir şekilde topraklanmalıdır. Güç kabloları (motor ve sürücü beslemesi) ile sinyal kabloları birbirinden ayrı kanallardan geçirilmeli, çaprazlamalar minimumda tutulmalıdır. Optokuplörlü izolatörler, Mach3 kontrol kartı ile sürücüler arasındaki elektriksel ayrımı sağlayarak gürültü etkisini azaltabilir.
- Sürücü ve Motor Eşleşmesi:
Motor ve sürücünün birbirine uygun seçilmesi hayati önem taşır. Step motorlarda sürücünün akım kapasitesi motorun faz akımına uygun olmalı, voltajı ise motorun endüktansına göre belirlenmelidir. Servo sistemlerde ise sürücünün güç (kW) ve akım kapasitesi motorun nominal ve pik değerlerini karşılamalıdır. Ayrıca, servo motorun enkoder çözünürlüğü ve tipi (artımsal, mutlak) sürücü tarafından desteklenmelidir. Yanlış eşleşme, performans kaybına, aşırı ısınmaya ve hatta ekipman arızalarına yol açabilir.
- Mach3 Konfigürasyonu:
Mach3’teki Ports & Pins ayarları hem step hem de servo sistemler için doğru yapılmalıdır. Her eksen için doğru STEP, DIR ve ENABLE pinleri atanmalı, polariteleri (aktif yüksek/düşük) kontrol edilmelidir. Motor Tuning sekmesinde Steps per Unit değeri doğru hesaplanmalıdır. Step motorlar için bu, motorun adım açısı, mikro adımlama ve mekanik redüksiyon oranına bağlıdır. Servo motorlar için ise genellikle sürücünün elektronik dişli oranı (e-gear ratio) dikkate alınır. Yanlış Steps per Unit, boyut hatalarına ve konum sapmalarına neden olur. İvme (acceleration) ve hız (velocity) ayarları, motorun ve mekanik sistemin kapasitesini aşmamalıdır; aksi takdirde step motorlarda adım kaybı, servo motorlarda ise takip hatası veya osilasyon görülebilir.
- Güç Kaynağı Seçimi:
Motor sürücülerinin besleneceği güç kaynağı, yeterli voltaj ve akım kapasitesine sahip olmalıdır. Step motorlar için genellikle DC güç kaynakları kullanılırken, servo motor sürücüleri AC veya yüksek voltajlı DC kaynakları gerektirebilir. Yetersiz güç kaynağı, motorların tam performansla çalışmasını engeller, tork kaybına ve kararsızlığa yol açar. Ayrıca, ani akım çekişlerini karşılayabilecek yeterli kapasitör bankasına sahip bir güç kaynağı seçimi önemlidir.
- Mekanik Sistem ve Toleranslar:
Motor seçiminden bağımsız olarak, mekanik sistemin kalitesi hareket kontrolünün nihai hassasiyetini belirler. Boşluk (backlash), esneklik, sürtünme ve titreşimler, hem step hem de servo sistemlerin performansını olumsuz etkiler. Yüksek hassasiyetli uygulamalarda, bilyalı vidalar (ball screws), lineer kızaklar ve rijit şaseler kullanmak elzemdir. Servo sistemler, mekanik boşlukları daha iyi tolere edebilir ve PID ayarlarıyla bir miktar telafi sağlayabilir, ancak yine de mekanik kalitenin önemi büyüktür.
- Isı Yönetimi:
Özellikle step motorlar, hareketsiz konumda dahi akım çekmeye devam ettikleri için ısınabilirler. Yüksek akım ve uzun çalışma süreleri, motorun ve sürücünün aşırı ısınmasına yol açabilir. Servo motorlar da yoğun çalışma koşullarında ısınabilir. Motor ve sürücüler için yeterli hava akışı veya aktif soğutma (fanlar) sağlanmalıdır. Aşırı ısınma, ekipman ömrünü kısaltır ve performans düşüşüne neden olur.
Sık Karşılaşılan Sorunlar ve Çözümleri
Her iki motor sistemi de kendi içinde özgü sorunlara sahiptir ve Mach3 ile entegrasyon sürecinde bu sorunlarla karşılaşmak olasıdır. Doğru teşhis ve çözüm yöntemleri, sistemin verimli çalışmasını sağlar.

Step Motor Sistemlerinde Sık Karşılaşılan Sorunlar:
-
Adım Kaybı (Stall): Motorun komut edilen adımları takip edememesi ve konumunu kaybetmesi.
Nedenleri: Aşırı yük, çok yüksek hız veya ivme ayarları, yetersiz motor torku, yetersiz sürücü akımı, mekanik sıkışma, yanlış Steps per Unit ayarı.
Çözümleri: Mach3’teki hız ve ivme ayarlarını düşürmek, motor boyutunu veya torkunu artırmak, sürücü akımını kontrol etmek ve gerekirse artırmak (motorun limitleri dahilinde), mekanik sürtünmeleri kontrol etmek ve ortadan kaldırmak, Steps per Unit değerini doğrulamak. -
Rezonans ve Titreşim: Motorun belirli hızlarda aşırı titreşim yapması veya ses çıkarması.
Nedenleri: Motorun doğal rezonans frekansına denk gelen çalışma hızı, mekanik sistemin esnekliği.
Çözümleri: Mikro adımlama ayarını artırmak (daha pürüzsüz hareket), rezonans frekanslarından kaçınmak için hız aralıklarını ayarlamak, mekanik sistemin rijitliğini artırmak, sürücüdeki rezonans sönümleme özelliklerini kullanmak. -
Aşırı Isınma: Motorun veya sürücünün anormal derecede ısınması.
Nedenleri: Yüksek akım ayarları, yetersiz soğutma, sürekli yüksek yük altında çalışma, yanlış güç kaynağı voltajı.
Çözümleri: Sürücü akımını motorun nominal değerlerine göre ayarlamak, aktif soğutma (fan) eklemek, motor boyutunu artırmak, güç kaynağı voltajını kontrol etmek. -
Rastgele Hareketler veya Jitter: Motorun istenmeyen, küçük ve düzensiz hareketler yapması.
Nedenleri: Elektriksel gürültü (EMI/RFI), hatalı kablolama, topraklama sorunları, Mach3’ten gelen bozuk sinyaller.
Çözümleri: Ekranlı kablolar kullanmak ve doğru topraklamak, sinyal ve güç kablolarını ayırmak, optokuplörlü izolatörler kullanmak, Mach3’ün paralel port ayarlarını kontrol etmek (Kernel Speed), güç kaynağının temiz olduğundan emin olmak.
Servo Motor Sistemlerinde Sık Karşılaşılan Sorunlar:
-
Osilasyon (Hunting) ve Titreşim: Motorun hedeflenen konum etrafında sürekli ileri-geri hareket etmesi.
Nedenleri: Yanlış PID kazanç ayarları (özellikle P ve I kazançlarının çok yüksek olması), mekanik boşluk veya esneklik.
Çözümleri: Servo sürücüsünün PID ayarlarını yeniden yapmak (genellikle otomatik tuning fonksiyonları kullanılır veya manuel olarak P, I, D kazançları düşürülür), mekanik sistemi kontrol etmek ve boşlukları gidermek. -
Takip Hatası (Following Error): Motorun hedef konuma ulaşmakta zorlanması veya hedefin gerisinde kalması.
Nedenleri: Yetersiz tork, yetersiz sürücü kapasitesi, çok yüksek hız/ivme komutları, yanlış PID ayarları (özellikle I kazancının düşük olması), enkoder arızası.
Çözümleri: Motorun ve sürücünün yük gereksinimlerini karşıladığından emin olmak, Mach3’teki hız ve ivme ayarlarını optimize etmek, PID ayarlarını gözden geçirmek (özellikle I kazancını artırmak), enkoder bağlantılarını ve çalışmasını kontrol etmek. -
Alarm/Hata Durumları (Faults): Sürücünün aşırı akım, aşırı voltaj, enkoder hatası, aşırı hız gibi nedenlerle hata vermesi ve motoru durdurması.
Nedenleri: Mekanik sıkışma, yanlış kablolama, motor veya sürücü arızası, güç dalgalanmaları, yanlış sürücü parametreleri.
Çözümleri: Sürücünün hata kodunu okuyup ilgili sorunu gidermek, mekanik sistemi kontrol etmek, kablolamayı doğrulamak, güç kaynağını kontrol etmek, sürücü parametrelerini fabrika ayarlarına döndürüp yeniden yapılandırmak. -
Konumlandırma Hassasiyeti Sorunları: Motorun hedeflenen konuma tam olarak ulaşamaması veya tekrarlanabilirliğin düşük olması.
Nedenleri: Enkoder arızası veya düşük çözünürlük, mekanik boşluk, yetersiz PID ayarları, dış gürültü.
Çözümleri: Enkoderin bağlantılarını ve çalışmasını kontrol etmek, daha yüksek çözünürlüklü bir enkoder kullanmak, mekanik boşlukları minimize etmek, PID ayarlarını optimize etmek, elektriksel gürültüyü azaltmak. -
Mach3 Enkoder Geri Beslemesi ile İlgili Sorunlar (Nadiren): Bazı gelişmiş hareket kontrol kartları, servo enkoder sinyallerini doğrudan Mach3’e okuyabilir.
Nedenleri: Yanlış pin atamaları, gürültü, enkoder sinyal seviyesi uyuşmazlığı.
Çözümleri: Mach3’teki enkoder giriş pinlerini kontrol etmek, sinyal seviyelerini doğrulamak, ekranlı kablolar kullanmak.
Uzman Tavsiyesi
Mach3 kontrol yazılımı ile bir sistem kurarken, servo ve step motorlar arasındaki sürücü bağlantı farklarını anlamak, projenin başarısı için temel bir adımdır. Özetle, step motorlar genellikle açık döngü çalışır ve Mach3’ten gelen darbe/yön sinyallerini doğrudan motorun adım hareketlerine dönüştürür. Bu sistemler, basit kurulumları, düşük maliyetleri ve düşük-orta hız/tork gereksinimleri olan uygulamalar için idealdir. Bağlantıları daha az karmaşıktır ve temel olarak STEP, DIR, ENABLE sinyalleri ile motor sargılarına güç sağlamaktan ibarettir.
Öte yandan, servo motorlar kapalı döngü kontrol prensibiyle çalışır ve entegre bir enkoder aracılığıyla sürekli geri besleme sağlarlar. Mach3’ten gelen sinyaller, servo sürücü tarafından bir hedef konum veya hız komutu olarak yorumlanır ve sürücü, motorun bu hedefe en hassas ve dinamik şekilde ulaşmasını sağlamak için PID kontrolü kullanır. Bu sistemler, yüksek hassasiyet, yüksek hız, dinamik tepki ve adım kaybetme riskinin olmaması gibi avantajlar sunar. Ancak, daha karmaşık kablolama (enkoder sinyalleri dahil), sürücüde PID ayarları gerekliliği ve daha yüksek maliyet gibi dezavantajları vardır.
Bir uzman olarak tavsiyem, her zaman uygulamanızın gereksinimlerini detaylıca analiz etmenizdir. Eğer projeniz yüksek hız, yüksek tork, milimetrenin altında hassasiyet ve sıfır adım kaybı gerektiriyorsa, servo sistemler kaçınılmaz bir tercih olacaktır. Özellikle metal işleme CNC makineleri, robotik kollar veya yüksek hızlı otomasyon hatları için servo motorlar üstün performans sunar. Ancak, bütçe kısıtlıysa ve uygulamanız daha çok kesme, gravür veya 3D yazıcı gibi düşük-orta hassasiyet ve hız gerektiren işlerse, step motorlar maliyet-etkin ve yeterli bir çözüm olabilir. Unutulmamalıdır ki, step motorlarda da yüksek performanslı sürücüler ve kapalı döngü step motorlar gibi gelişmiş seçenekler bulunmaktadır, bu da bazı durumlarda servo sistemlere bir ara çözüm sunabilir.
Kurulum ve sorun giderme aşamasında, her iki sistem için de doğru kablolama, uygun topraklama ve elektriksel gürültüden arındırma hayati önem taşır. Sinyal ve güç kablolarını ayrı tutmak, ekranlı kablolar kullanmak ve optokuplörlü izolatörlerden faydalanmak, sistemin kararlılığını artırır. Mach3 ayarlarında Steps per Unit, Velocity ve Acceleration değerlerini dikkatlice hesaplayın ve test edin. Servo sistemlerde ise sürücünün kendi tuning yazılımını kullanarak PID ayarlarını doğru bir şekilde yapmak, sistemin dengeli ve tepkisel çalışmasını sağlar. Herhangi bir sorunla karşılaştığınızda, ilk olarak kablo bağlantılarını, güç kaynaklarını ve Mach3’teki pin atamalarını kontrol edin. Ardından, motor ve sürücü dokümantasyonlarındaki hata kodlarını inceleyerek sorunu daraltmaya çalışın. Sistem entegrasyonu sabır ve detaylı bilgi gerektiren bir süreçtir, ancak doğru yaklaşımla başarılı sonuçlar elde etmek mümkündür.


