Sepetinizde ürün bulunmuyor.
Servo Sürücü Kontrolünde Pulse Direction mı EtherCAT mi Modbus mı Tercih Edilir?
İçindekiler
Servo sürücü kontrolünde tercih, uygulamanın gerektirdiği hassasiyet, hız, senkronizasyon, veri alışverişi ve maliyet faktörlerine göre değişir. Basit, tek eksenli ve maliyet odaklı hareketler için Pulse Direction uygunken, orta hızda veri iletişimi ve temel kontrol için Modbus seçilebilir. Çok eksenli, yüksek hassasiyetli, gerçek zamanlı senkronizasyon ve kompleks veri yönetimi gerektiren sistemlerde ise EtherCAT en ideal çözümdür.
Servo Sürücü Kontrolünde Pulse Direction mı EtherCAT mi Modbus mı Tercih Edilir? Nedir?
Endüstriyel otomasyon sistemlerinde servo sürücüler, makinelerin hassas ve dinamik hareketlerini kontrol etmek için vazgeçilmezdir. Bu sürücülerin bir PLC (Programlanabilir Mantıksal Denetleyici) veya hareket kontrolörü ile iletişim kurma şekli, sistemin performansı, maliyeti ve karmaşıklığı üzerinde doğrudan etkilidir. Temel olarak üç ana iletişim yöntemi öne çıkar: Pulse Direction, Modbus ve EtherCAT. Her bir yöntem, farklı uygulama ihtiyaçlarına ve performans beklentilerine göre avantajlar ve dezavantajlar sunar. Bu rehber, doğru seçimi yapabilmeniz için her bir yöntemin çalışma prensiplerini, teknik özelliklerini, uygulama alanlarını ve sahada dikkat edilmesi gerekenleri detaylı bir şekilde inceleyecektir.
Çalışma Prensibi ve Teknik Veriler
Servo sürücü kontrolünde kullanılan bu üç temel yöntem, farklı teknolojik yaklaşımlar sunar ve her birinin kendine özgü bir çalışma prensibi ve teknik veri setleri bulunur.
Pulse Direction (Darbe/Yön) Kontrolü
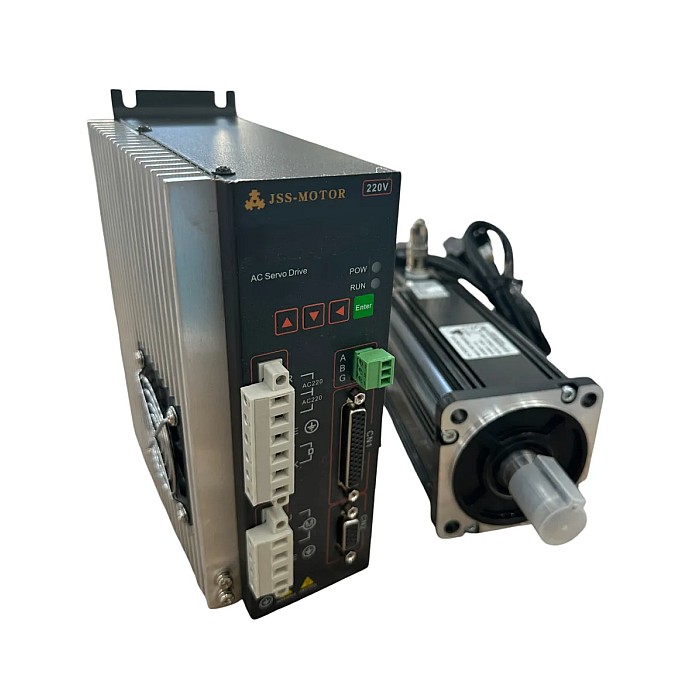
Pulse Direction, servo sürücü kontrolünde en basit ve en eski yöntemlerden biridir. Bir hareket kontrolörü veya PLC, sürücüye iki ayrı sinyal gönderir: birincisi hareketin adım sayısını belirleyen darbe (pulse) sinyali, ikincisi ise hareketin yönünü belirleyen yön (direction) sinyalidir. Her darbe, servo motorun belirli bir açıda dönmesini sağlar. Darbelerin frekansı motorun hızını, toplam darbe sayısı ise kat edilecek mesafeyi veya pozisyonu belirler. Bu yöntem genellikle tek eksenli veya düşük senkronizasyon gerektiren uygulamalar için tercih edilir. Avantajları arasında basit kurulum, düşük maliyet ve yaygın uyumluluk bulunur. Ancak, yüksek hızlı veya çok eksenli senkronizasyon gerektiren uygulamalarda sinyal bütünlüğü sorunları yaşanabilir ve geri besleme (feedback) verisi ayrı bir hat üzerinden alınır. Kablolama genellikle daha basittir ancak uzun mesafelerde sinyal kaybı riski vardır.
Modbus Kontrolü (RTU ve TCP/IP)
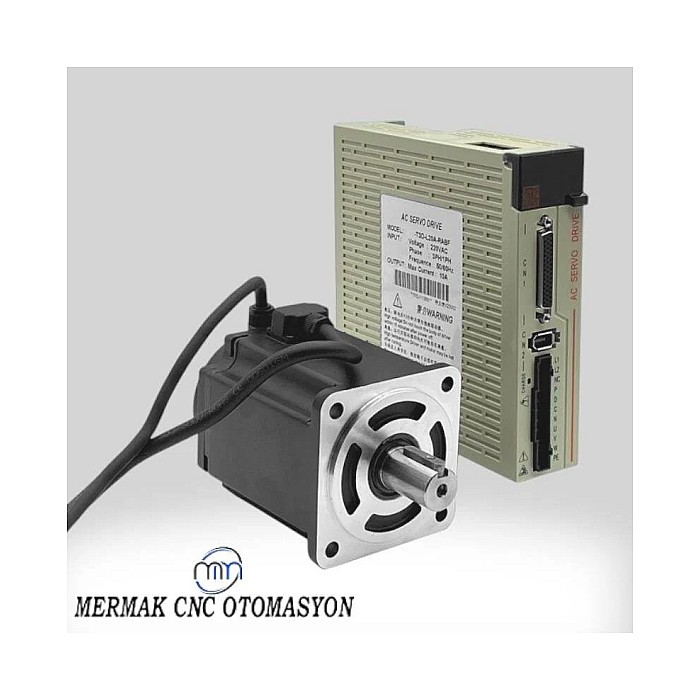
Modbus, endüstriyel otomasyonda oldukça yaygın kullanılan, seri (RTU) veya Ethernet tabanlı (TCP/IP) bir iletişim protokolüdür. Servo sürücülerde Modbus, genellikle pozisyon, hız, tork gibi komutları ve sürücüden durum, alarm, gerçek pozisyon gibi verileri okumak/yazmak için kullanılır. Modbus RTU, RS-485 fiziksel katmanı üzerinden çalışır ve daha yavaş, ancak maliyet-etkin bir çözüm sunar. Modbus TCP/IP ise standart Ethernet altyapısını kullanır, daha yüksek hız ve daha fazla cihaz bağlantısı imkanı sunar. Modbus, gerçek zamanlı (real-time) veya çok yüksek senkronizasyon gerektiren uygulamalar için ideal değildir çünkü deterministik bir yapıya sahip değildir. Veri paketleri, bir master cihaz tarafından sorgulanır ve slave cihazlar yanıt verir, bu da gecikmelere yol açabilir. Bununla birlikte, mevcut altyapılarla kolay entegrasyonu, geniş cihaz desteği ve kullanım kolaylığı nedeniyle orta düzeyde performans gerektiren uygulamalar için popüler bir seçenektir. Çoğunlukla parametre ayarlama, durum izleme ve temel hareket komutları için kullanılır.
EtherCAT Kontrolü
EtherCAT (Ethernet for Control Automation Technology), endüstriyel otomasyonda yüksek hızlı, gerçek zamanlı ve deterministik bir Ethernet tabanlı haberleşme protokolüdür. Özellikle çok eksenli hareket kontrolü ve yüksek senkronizasyon gerektiren uygulamalar için geliştirilmiştir. EtherCAT’in en önemli özelliği, “on-the-fly” (anında işleme) prensibiyle çalışmasıdır. Veri çerçeveleri (frame) ağdaki her slave cihazdan geçerken, ilgili cihaz kendi verisini okur veya yazar ve çerçeveyi neredeyse hiç gecikme olmadan bir sonraki cihaza iletir. Bu, milisaniyelerin altında döngü süreleri ve mikrosaniyeler mertebesinde senkronizasyon hassasiyeti sağlar. Distributed Clocks (Dağıtık Saatler) mekanizması sayesinde tüm cihazlar arasında yüksek hassasiyetli zaman senkronizasyonu sağlanır. EtherCAT, hat (line), yıldız (star), ağaç (tree) gibi çeşitli topolojileri destekler ve esnek bir kablolama imkanı sunar. Karmaşık hareket profilleri, kinematik dönüşümler ve hata teşhis verileri gibi zengin veri alışverişine olanak tanır. Yüksek performansına rağmen, kurulumu ve konfigürasyonu diğer yöntemlere göre daha karmaşık olabilir ve ilk yatırım maliyeti daha yüksek olabilir.
| Parametre | Pulse Direction | Modbus (RTU/TCP) | EtherCAT |
|---|---|---|---|
| Hız ve Çevrim Süresi | Düşük – Orta (Darbe frekansına bağlı) | Düşük – Orta (Deterministik değil) | Çok Yüksek (µs mertebesinde, deterministik) |
| Senkronizasyon | Tek eksen için yeterli, çok eksende zor | Düşük (Gerçek zamanlı değil) | Çok Yüksek (Dağıtık Saatler ile hassas) |
| Kablolama Karmaşıklığı | Basit (2-3 sinyal kablosu) | Orta (RS-485 veya Ethernet kablosu) | Orta – Yüksek (Ethernet kablosu, topoloji esnekliği) |
| Veri Zenginliği | Çok Düşük (Sadece pozisyon/yön) | Orta (Parametre, durum, temel komutlar) | Çok Yüksek (Tüm sürücü parametreleri, teşhis) |
| Maliyet (Donanım/Kurulum) | En Düşük | Düşük – Orta | Orta – Yüksek |
| Uygulama Alanları | Basit konumlama, tek eksenli makineler | Genel otomasyon, SCADA, temel hareket kontrolü | CNC makineleri, robotik, baskı makineleri, paketleme |
| Hata Teşhisi | Sınırlı (Harici izleme gerekir) | Temel (Hata kodları) | Gelişmiş (Ayrıntılı teşhis verileri) |
Sahada Dikkat Edilmesi Gerekenler
- Uygulama Gereksinimlerinin Analizi: Seçim yapmadan önce, projenizin temel gereksinimlerini net bir şekilde belirleyin. Kaç eksen kontrol edilecek? Hangi hızlara ulaşılacak? Pozisyonlama hassasiyeti ne kadar kritik? Birden fazla eksen arasında senkronizasyon gerekiyor mu? Ne kadar veri alışverişi yapılacak? Bu soruların cevapları, doğru iletişim protokolünü seçmenizde yol gösterici olacaktır. Örneğin, mikron altı hassasiyet ve saniyenin binde biri döngü süreleri gerekiyorsa EtherCAT kaçınılmazdır. Basit bir konveyör bandı için Pulse Direction yeterli olabilir.
- Maliyet ve Bütçe Kısıtlamaları: Her bir iletişim yönteminin kendine özgü bir maliyet yapısı vardır. Pulse Direction en uygun maliyetli çözümken, EtherCAT daha yüksek sürücü ve kontrolör maliyetleri gerektirebilir. Ancak, daha karmaşık projelerde EtherCAT’in sağladığı performans artışı, kablolama kolaylığı ve gelişmiş teşhis özellikleri, uzun vadede işçilik ve bakım maliyetlerinden tasarruf sağlayabilir. Modbus ise orta seviye bir maliyet dengesi sunar. Bütçenizi ve geri dönüş süresini dikkate alarak en uygun çözümü bulun.
- Sistem Entegrasyonu ve Gelecek Esnekliği: Mevcut otomasyon altyapınızla yeni servo sisteminin uyumluluğunu göz önünde bulundurun. PLC’niz veya kontrolörünüz hangi protokolleri destekliyor? Gelecekte sisteme yeni eksenler ekleme veya daha karmaşık işlevler entegre etme planlarınız var mı? EtherCAT gibi endüstriyel Ethernet protokolleri, modüler yapıları ve genişleyebilirlikleri sayesinde gelecekteki değişikliklere daha kolay adapte olabilir. Modbus, farklı üreticilerin cihazları arasında geniş uyumluluk sunarken, Pulse Direction entegrasyonu daha sınırlı kalabilir.
Sık Karşılaşılan Sorunlar ve Çözümleri
Her iletişim yönteminin kendine özgü potansiyel sorunları vardır. Pulse Direction‘da en sık rastlanan sorunlar arasında uzun kablo mesafelerinde sinyal bozulması, elektriksel gürültüden etkilenme ve yanlış kablolama yer alır. Çözüm olarak, korumalı kablo kullanmak, sinyal yükselticiler eklemek ve kablo mesafelerini kısaltmak önerilir. Modbus‘ta ise adres çakışmaları, yanlış baud rate ayarları, CRC (Cyclic Redundancy Check) hataları ve kablo sonlandırma dirençlerinin eksikliği gibi sorunlar görülebilir. Bu durumlar için cihaz adreslerini kontrol etmek, baud rate ayarlarını senkronize etmek ve RS-485 hatlarında sonlandırma dirençlerini doğru uygulamak kritiktir. EtherCAT sistemlerinde genellikle yapılandırma hataları, kablo kalitesi sorunları (CAT5e/CAT6 standartlarına uygun olmayan kablolar), topoloji hataları veya sürücülerin dağıtık saat senkronizasyonunda yaşanan anormallikler sorun yaratabilir. Çözüm olarak, doğru yapılandırma yazılımlarını kullanmak, endüstriyel sınıf Ethernet kabloları tercih etmek ve üreticinin kılavuzlarındaki topoloji önerilerine uymak esastır. Tüm yöntemlerde, detaylı hata kayıtlarını incelemek ve sisteme özgü teşhis araçlarını kullanmak sorun gidermeyi kolaylaştırır.
Uzman Tavsiyesi
Servo sürücü kontrolünde Pulse Direction, Modbus ve EtherCAT arasında yapılan tercih, tamamen uygulamanın benzersiz gereksinimleri tarafından şekillendirilmelidir. Uzman bir gözle bakıldığında, “en iyi” diye bir çözüm yoktur; yalnızca belirli bir uygulama için “en uygun” çözüm vardır. Eğer basit bir konumlama görevi olan, tek bir eksenin kontrolü ve maliyetin en öncelikli olduğu bir sistem kuruyorsanız, Pulse Direction hala geçerli ve ekonomik bir seçenektir. Kurulumu kolaydır ve birçok temel makine uygulamasında yeterli performansı sunar. Ancak, sistemden zengin durum bilgileri almak, parametreleri uzaktan ayarlamak veya orta seviyede senkronizasyon gerektiren, ancak gerçek zamanlı deterministikliğin kritik olmadığı uygulamalar için Modbus hem RTU hem de TCP/IP versiyonlarıyla geniş bir çözüm yelpazesi sunar. Mevcut altyapılarla uyumu ve yaygınlığı Modbus’u cazip kılmaktadır.
Diğer yandan, endüstriyel otomasyonun geleceği ve yüksek performanslı uygulamaların standartı olarak kabul edilen EtherCAT, çok eksenli hareket kontrolünde mutlak hassasiyet, yüksek hız ve gerçek zamanlı senkronizasyon gerektiren projeler için vazgeçilmezdir. Robotik uygulamalar, CNC makineleri, baskı ve paketleme hatları gibi dinamik ve senkronize hareketlerin hayati önem taşıdığı alanlarda EtherCAT’in sunduğu performans, verimlilik ve teşhis yetenekleri, başlangıçtaki daha yüksek maliyetini fazlasıyla telafi eder. Projenizin ölçeği büyüdükçe, karmaşıklığı arttıkça ve performans beklentileri yükseldikçe, EtherCAT gibi endüstriyel Ethernet protokollerinin sunduğu avantajlar daha belirgin hale gelir. Uzman tavsiyesi olarak, her zaman uygulamanızın mevcut ve gelecekteki ihtiyaçlarını titizlikle analiz edin, farklı çözümlerin maliyet-performans dengesini değerlendirin ve mümkünse, farklı teknolojileri test etmekten çekinmeyin. Doğru iletişim protokolü seçimi, makinenizin verimliliğini, güvenilirliğini ve rekabet gücünü doğrudan etkileyecektir.