Sepetinizde ürün bulunmuyor.
Planet Redüktör Robot Kol Uygulamalarında Nasıl Seçilir?

İçindekiler
Robot kol uygulamalarında planet redüktör seçimi; tork kapasitesi, boşluk (backlash), hız oranı, rijitlik, boyut ve çevresel koşullar gibi kritik mühendislik parametrelerinin detaylı analiziyle yapılır. Uygulamanın dinamik yük profilini, hassasiyet gereksinimlerini ve ömür beklentilerini karşılayacak optimum redüktör, robotun performansını ve verimliliğini doğrudan etkiler.
Planet Redüktör Robot Kol Uygulamalarında Nasıl Seçilir? Nedir?
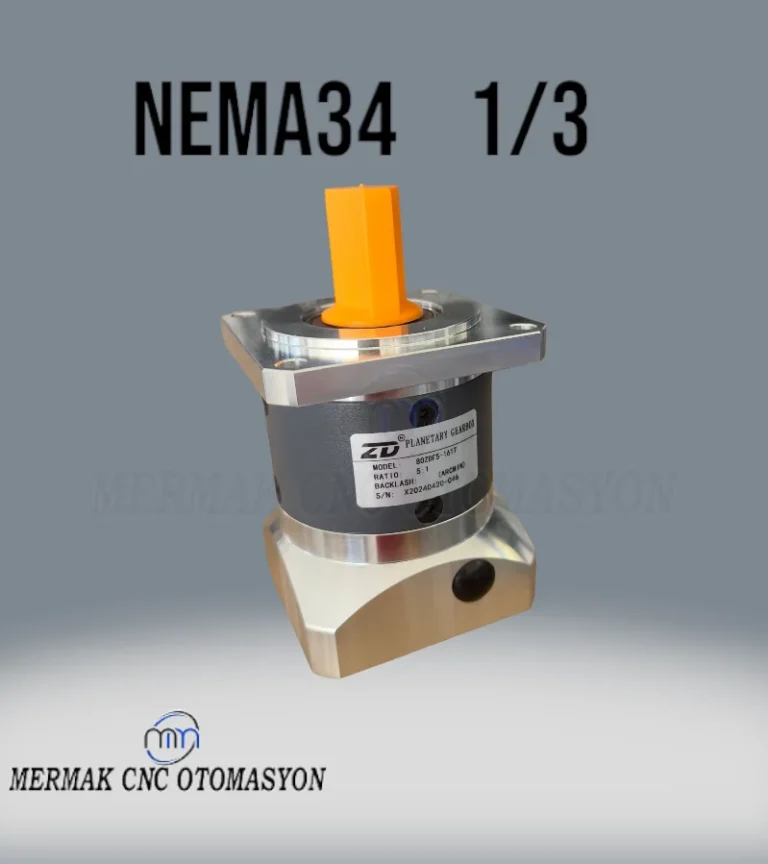
Endüstriyel otomasyonun kalbinde yer alan robot kollar, günümüzde üretim hatlarından montaj süreçlerine, kaynak işlemlerinden malzeme taşımaya kadar geniş bir yelpazede görev almaktadır. Bu robotların hassasiyet, tekrarlanabilirlik, hız ve yük taşıma kapasitesi gibi temel performans kriterlerini sağlayan en kritik bileşenlerden biri de planet redüktörlerdir. Planet redüktörler, yüksek tork yoğunluğu, kompakt yapısı, düşük boşluk (backlash) ve yüksek rijitlik gibi avantajları sayesinde robot kol eklemlerinde motor ile yük arasında güç aktarımını sağlayan vazgeçilmez mekanizmalardır.
Bir planet redüktör, adını merkezi bir güneş dişlisi (sun gear) etrafında dönen birden fazla planet dişliden (planet gears) alır. Bu planet dişliler, bir taşıyıcı (carrier) üzerinde monte edilmiş olup, dıştaki bir halka dişli (ring gear) ile sürekli temas halindedir. Bu yapı, yükün birden fazla dişli üzerinden dağıtılmasını sağlayarak yüksek tork kapasitesi ve dayanıklılık sunar. Robot kol uygulamalarında, redüktörün görevi, motorun yüksek devirli ancak düşük torklu hareketini, robot kolunun ihtiyaç duyduğu düşük devirli ve yüksek torklu harekete çevirirken, aynı zamanda minimum enerji kaybı ve maksimum pozisyonlama doğruluğu sağlamaktır.
Çalışma Prensibi ve Teknik Veriler
Robot kol uygulamalarında doğru planet redüktörü seçmek, kapsamlı bir mühendislik analizini gerektirir. Seçim süreci, uygulamanın gereksinimlerini net bir şekilde belirlemekle başlar ve redüktörün teknik özelliklerinin bu gereksinimlerle eşleştirilmesiyle devam eder. İşte dikkate alınması gereken başlıca teknik veriler ve seçim kriterleri:
1. Tork Kapasitesi (Torque Capacity): Redüktör seçiminde en temel parametredir. Robot kolunun taşıyacağı yük, kolun ataleti, hızlanma ve yavaşlama oranları göz önünde bulundurularak gerekli sürekli tork (continuous torque) ve maksimum/tepe tork (peak torque) değerleri hesaplanmalıdır. Redüktör, hem sürekli çalışma torkunu hem de kısa süreli hızlanma/yavaşlama anlarındaki tepe torkları güvenle kaldırabilmelidir. Genellikle güvenlik faktörleri (service factor) uygulanarak redüktörün nominal torkunun üzerinde bir seçim yapılır.
2. Hız Oranı (Gear Ratio): Motorun devir sayısı ile robot kolunun çıkış devri arasındaki ilişkiyi belirler. Doğru hız oranı, motorun optimum verimlilik ve tork aralığında çalışmasını sağlarken, robot kolunun istenen hız ve hassasiyetle hareket etmesine olanak tanır. Yüksek hız oranları, daha küçük motorların daha büyük yükleri hareket ettirmesine imkan verir ancak robot kolunun maksimum hızını kısıtlayabilir. Düşük hız oranları ise daha hızlı hareket kabiliyeti sunar ancak daha büyük motorlar gerektirebilir.
3. Boşluk (Backlash): Robot kol uygulamalarında belki de en kritik parametrelerden biridir. Boşluk, redüktör giriş miline tork uygulandığında çıkış milinin hareket etmeden önce aldığı açısal mesafedir. Milimetrenin binde biri (arc-minute, arcmin) cinsinden ifade edilir. Yüksek hassasiyetli robot kollarında ultra düşük boşluklu (örneğin, <3 arcmin) redüktörler tercih edilir. Yüksek boşluk, robotun pozisyonlama doğruluğunu, tekrarlanabilirliğini ve genel performansını olumsuz etkiler, titreşimlere ve kararsızlıklara yol açabilir.
4. Rijitlik (Torsional Rigidity): Redüktörün tork altında ne kadar esneyeceğini gösteren bir ölçüdür. Yüksek rijitliğe sahip redüktörler, dinamik yükler altında daha az deformasyon gösterir, bu da robot kolunun daha kararlı ve hassas hareket etmesini sağlar. Düşük rijitlik, robotun kontrol sisteminin performansını düşürür ve titreşim eğilimini artırır.
5. Verimlilik (Efficiency): Redüktörün giriş gücünün ne kadarını çıkış gücüne dönüştürebildiğini gösterir. Yüksek verimlilik, enerji kaybını ve ısı üretimini azaltır, bu da sistemin genel enerji tüketimini düşürür ve redüktörün ömrünü uzatır. Planet redüktörler genellikle %90-97 arasında yüksek verimlilik sunar.
6. Boyut ve Ağırlık (Size & Weight): Robot kolunun genel tasarımı ve ataleti için önemlidir. Kompakt ve hafif redüktörler, robotun daha dinamik ve hızlı hareket etmesine olanak tanırken, genel sistem ağırlığını ve kapladığı alanı azaltır. Özellikle eklem içi entegrasyonlarda bu parametreler hayati önem taşır.
7. Ömür (Life Expectancy): Redüktörün belirli bir yük altında ne kadar süreyle sorunsuz çalışabileceğini gösterir. Genellikle L10 ömrü (popülasyonun %10’unun arızalandığı çalışma süresi) olarak ifade edilir. Uygulamanın çalışma döngüsü, yük profili ve çevresel koşullar ömür beklentisini etkiler. Güvenlik faktörleri, ömür beklentisini karşılamak için doğru redüktör boyutlandırmasında kullanılır.
8. Termal Kapasite (Thermal Capacity): Redüktörün çalışma sırasında ürettiği ısıyı ne kadar etkin bir şekilde dağıtabildiğini gösterir. Aşırı ısınma, yağın bozulmasına ve redüktörün ömrünün kısalmasına neden olabilir. Yüksek çalışma döngüsü ve sürekli yüksek tork gerektiren uygulamalarda termal kapasite önemlidir.
9. Koruma Sınıfı (IP Rating): Redüktörün toz ve suya karşı ne kadar korumalı olduğunu belirtir. Çalışma ortamının kirlilik ve nem seviyesine göre uygun IP sınıfı seçilmelidir (örn. IP65, IP67).
| Parametre | Değer/Açıklama |
|---|---|
| Tork Kapasitesi | Sürekli ve Tepe Tork (Nm). Robot kolunun taşıyacağı yük, atalet ve ivmelenme göz önüne alınır. |
| Hız Oranı | i (Örn: 5:1, 10:1). Motor devrini çıkış devrine dönüştürür, motorun optimum çalışma aralığını belirler. |
| Boşluk (Backlash) | Açısal Boşluk (arcmin). Robot kolunun pozisyonlama doğruluğu için kritik, genellikle <3 arcmin istenir. |
| Rijitlik | Torsiyonel Rijitlik (Nm/arcmin). Dinamik yükler altında deformasyon direncini gösterir, titreşimi azaltır. |
| Verimlilik | Yüzde (%). Enerji kaybını ve ısı üretimini belirler, tipik olarak %90-97 arası. |
| Ömür | L10 Ömrü (saat). Belirli yük altında beklenen çalışma süresi, güvenlik faktörleri ile belirlenir. |
| Koruma Sınıfı | IP Kodu (Örn: IP65, IP67). Toz ve sıvı girişine karşı koruma seviyesi, çalışma ortamına göre seçilir. |
Sahada Dikkat Edilmesi Gerekenler
- Uygulama Yük Profili Analizi: Robot kolunun tüm çalışma senaryolarını kapsayan detaylı bir yük profili analizi yapılmalıdır. Bu analiz, sadece statik yükleri değil, aynı zamanda hızlanma, yavaşlama, ani duruşlar ve potansiyel darbe yüklerini de içermelidir. Yük döngüsü, tepe torkları ve ortalama tork değerleri doğru bir redüktör boyutlandırması için hayati öneme sahiptir. Aşırı yükleme veya yanlış boyutlandırma, redüktörün erken arızalanmasına ve robotun performansının düşmesine neden olabilir.
- Motor ve Redüktör Uyumu: Seçilen redüktör, robot koluna güç verecek servo motor ile mekanik ve atalet açısından tam uyumlu olmalıdır. Redüktörün giriş flanşı ve mil çapı, motorun çıkış flanşı ve mil çapı ile eşleşmelidir. Ayrıca, motorun atalet momenti ile redüktörün atalet momenti arasındaki oran, sistemin dinamik performansını ve kontrol edilebilirliğini etkiler. Genellikle motor ataletinin redüktör çıkış ataletine oranı 1:1 ile 10:1 arasında olmalıdır. Bu uyum, motorun verimli çalışmasını, hassas kontrolü ve sistemin titreşimsiz hareketini sağlar.
- Çevresel Koşullar ve Koruma Sınıfı: Robot kolunun çalışacağı ortamın koşulları (sıcaklık, nem, toz, su sıçraması, kimyasallar vb.) göz önünde bulundurularak uygun IP koruma sınıfına sahip bir redüktör seçilmelidir. Örneğin, tozlu veya nemli ortamlarda IP65 veya IP67 sınıfı redüktörler tercih edilirken, gıda veya ilaç sanayii gibi hijyen gerektiren alanlarda paslanmaz çelik gövdeli ve özel sızdırmazlık elemanlarına sahip redüktörler gerekebilir. Aşırı sıcak veya soğuk ortamlar için ise özel yağlama seçenekleri ve malzeme toleransları değerlendirilmelidir.
- Montaj ve Hizalama Hassasiyeti: Redüktörün robot koluna veya motoruna montajı sırasında maksimum hassasiyet gösterilmelidir. Yanlış hizalama, mil ve yataklarda aşırı gerilmelere yol açarak redüktörün ömrünü kısaltır, gürültü ve titreşimi artırır. Doğru montaj torkları ve hizalama ekipmanları kullanılarak sistemin mekanik bütünlüğü sağlanmalıdır. Esnek kaplinler, küçük hizalama hatalarını telafi edebilir ancak temel hizalama her zaman doğru yapılmalıdır.
- Bakım ve Yağlama: Planet redüktörler genellikle “ömür boyu yağlı” olarak piyasaya sürülse de, bazı yüksek performanslı veya ağır hizmet uygulamalarında periyodik yağ değişimi veya kontrolü gerekebilir. Redüktörün çalışma ömrü boyunca performansını koruması için üreticinin bakım talimatlarına uyulması önemlidir. Doğru yağlayıcı seçimi ve yeterli yağ seviyesi, dişlilerin aşınmasını önler ve termal performansı artırır.
- Maliyet-Performans Dengesi: En pahalı redüktör her zaman en iyi seçim olmayabilir. Uygulamanın gereksinimleri ile redüktörün performansı arasında optimum bir denge kurulmalıdır. Gereksiz yüksek hassasiyet veya aşırı tork kapasitesi seçimi, yatırım maliyetini artırırken, yetersiz seçim performans ve güvenilirlik sorunlarına yol açar. Toplam sahip olma maliyeti (TCO), başlangıç maliyeti, enerji tüketimi, bakım giderleri ve potansiyel arıza maliyetleri göz önünde bulundurularak değerlendirilmelidir.

Sık Karşılaşılan Sorunlar ve Çözümleri
Robot kol uygulamalarında planet redüktörlerle ilgili sıkça karşılaşılan bazı sorunlar ve bunların potansiyel çözümleri şunlardır:
- Aşırı Boşluk (Excessive Backlash): Robot kolunun pozisyonlama doğruluğunun bozulması, titreşimler ve tekrarlanabilirlik kayıpları. Genellikle yanlış redüktör seçimi (yüksek boşluklu redüktör), aşınmış dişliler veya gevşek montaj bağlantılarından kaynaklanır.
- Çözüm: Uygulamanın hassasiyet gereksinimlerine uygun, ultra düşük boşluklu redüktör seçimi. Montaj cıvatalarının tork değerlerinin kontrol edilmesi ve gerekirse sıkılması. Aşınmış redüktörlerin yenisiyle değiştirilmesi.
- Aşırı Gürültü ve Titreşim: Normalden yüksek ses seviyesi ve titreşimler, redüktörün içindeki bir soruna işaret eder. Yanlış hizalama, hasarlı dişliler, yetersiz veya yanlış yağlama, gevşek bağlantılar veya rulman arızaları neden olabilir.
- Çözüm: Motor ve redüktör arasındaki hizalamanın kontrol edilmesi ve düzeltilmesi. Redüktörün içindeki dişlilerin ve rulmanların kontrolü (gerekiyorsa değişimi). Yağ seviyesi ve tipinin kontrolü. Montaj bağlantılarının sıkılığının denetlenmesi.
- Aşırı Isınma: Redüktör gövdesinde anormal derecede yüksek sıcaklık artışı. Aşırı yükleme, yetersiz termal kapasite, yanlış yağlama, aşırı ortam sıcaklığı veya havalandırma eksikliği bu duruma yol açabilir.
- Çözüm: Uygulamanın yük profilinin yeniden değerlendirilmesi ve redüktörün termal kapasitesine uygunluğunun kontrolü. Daha yüksek termal kapasiteli bir redüktöre geçiş. Doğru tip ve viskozitede yağlayıcı kullanımı. Ortam sıcaklığının düşürülmesi veya ek soğutma çözümleri (fan vb.) uygulanması.
- Erken Arıza / Kısa Ömür: Redüktörün beklenen ömründen çok daha önce arızalanması. Yanlış boyutlandırma (redüktörün sürekli veya tepe tork kapasitesinin aşılması), hatalı montaj, çevresel etkiler (su, toz girişi), darbe yükleri veya yetersiz bakım ana nedenlerdir.
- Çözüm: Yük profilinin detaylı analizi ve güvenlik faktörleri ile doğru boyutlandırma yapılması. Montaj prosedürlerine titizlikle uyulması. Çalışma ortamına uygun IP koruma sınıfına sahip redüktör seçimi. Periyodik bakım ve yağlama programlarının düzenli olarak uygulanması.
- Pozisyonlama Hatası ve Tekrarlanabilirlik Kaybı: Robot kolunun hedef pozisyonlara ulaşmada tutarsızlık göstermesi. Yüksek boşluk, düşük rijitlik, motor kontrol sorunları veya mekanik gevşeklikler neden olabilir.
- Çözüm: Ultra düşük boşluklu ve yüksek rijitlikli redüktörlerin tercih edilmesi. Motor kontrol parametrelerinin ayarlanması. Tüm mekanik bağlantıların sıkılığının kontrolü.
Uzman Tavsiyesi
Robot kol uygulamalarında planet redüktör seçimi, sadece bir bileşen tercihi olmanın ötesinde, tüm sistemin performansını, güvenilirliğini ve maliyet etkinliğini belirleyen stratejik bir mühendislik kararıdır. Bu süreç, uygulamanın dinamiklerini, yük profillerini, hassasiyet beklentilerini ve çevresel koşullarını kapsayan detaylı bir analizle başlamalıdır. Tork kapasitesi, hız oranı, boşluk, rijitlik ve termal kapasite gibi teknik parametrelerin doğru bir şekilde belirlenmesi, robot kolunun ömrü boyunca optimum performans sergilemesi için kritik öneme sahiptir.
Uzmanlar olarak tavsiyemiz, redüktör seçiminde sadece başlangıç maliyetine odaklanmak yerine, toplam sahip olma maliyetini (TCO) göz önünde bulundurmanızdır. Düşük boşluklu, yüksek verimli ve sağlam bir redüktöre yapılan yatırım, uzun vadede enerji tüketiminden tasarruf, daha az arıza süresi, daha yüksek üretim kalitesi ve daha düşük bakım giderleri olarak geri dönecektir. Ayrıca, redüktör üreticilerinin sunduğu mühendislik desteklerinden faydalanmak, simülasyon araçlarını kullanmak ve gerçek dünya test verilerini değerlendirmek, doğru seçimi yaparken riskleri minimize etmenize yardımcı olacaktır.
Unutmayın ki robot kolunuzun “kasları” olan redüktörler, onun her hareketinin temelini oluşturur. Bu nedenle, seçim sürecinde acele etmeyin, tüm parametreleri titizlikle değerlendirin ve gelecekteki performans beklentilerinizi karşılayacak, uzun ömürlü ve güvenilir bir çözüm için doğru yatırımı yapın. Endüstriyel otomasyonun hızla geliştiği bu çağda, doğru redüktör seçimi, rekabet avantajı sağlamanın ve üretim süreçlerinizde sürdürülebilir başarıya ulaşmanın anahtarıdır.