
Sepetinizde ürün bulunmuyor.
Planet Redüktörlü Motor Ani Kalkışlarda Neden Zorlanır?
İçindekiler
Planet redüktörlü motorlar ani kalkışlarda, yüksek atalet momenti, anlık tork ihtiyacı, redüktör ve motor üzerindeki mekanik gerilimler ve elektriksel yüklenme nedeniyle zorlanır. Bu durum, sistemin hızlanma için gereken enerjiyi aniden sağlamakta güçlük çekmesine, aşınma ve arıza riskinin artmasına yol açar.
Planet Redüktörlü Motor Ani Kalkışlarda Neden Zorlanır? Nedir?
Endüstriyel otomasyon sistemlerinde, hareket kontrolünün hassasiyeti ve verimliliği kritik öneme sahiptir. Bu sistemlerin vazgeçilmez bileşenlerinden biri olan planet redüktörlü motorlar, genellikle yüksek tork ve kompakt boyut avantajları nedeniyle tercih edilir. Ancak, bu motorlar ani kalkış veya hızlı ivmelenme gerektiren uygulamalarda bazı zorluklarla karşılaşabilirler. Bu zorlukların temelinde yatan nedenler; sistemin toplam atalet momenti, anlık olarak talep edilen kalkış torku, mekanik bileşenler üzerindeki şok yükleri ve elektriksel kontrol sistemlerinin tepki verme kapasitesi yatmaktadır. Ani kalkışlar, motor sargılarında yüksek akım çekilmesine, redüktör dişlilerinde ve yataklarında aşırı gerilime, dolayısıyla sistem ömrünün kısalmasına ve beklenmedik arızalara neden olabilir. Bu durumu anlamak, doğru motor ve redüktör seçimi, uygun kontrol stratejilerinin belirlenmesi ve sistemin genel güvenilirliğinin artırılması açısından hayati öneme sahiptir.
Çalışma Prensibi ve Teknik Veriler
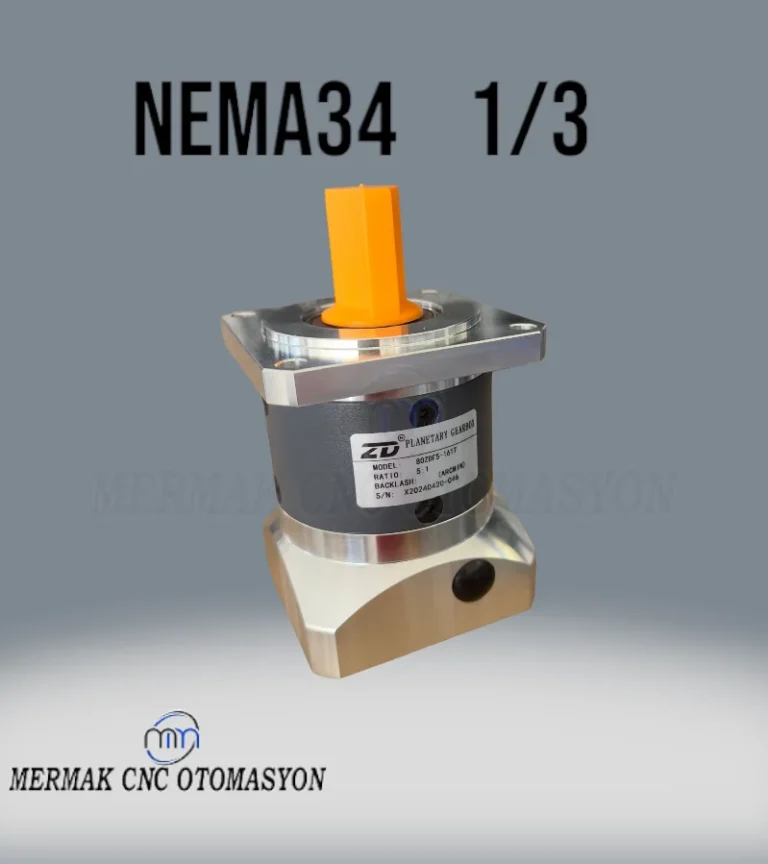
Planet redüktörlü motorların ani kalkışlarda zorlanmasının ardında yatan mekanik ve elektriksel prensipleri detaylı bir şekilde incelemek, mühendislik yaklaşımlarıyla bu zorlukların üstesinden gelmek için kritik bir adımdır. Bir planet redüktör, merkezdeki bir güneş dişlisi, etrafındaki planet dişlileri ve dıştaki bir halka dişliden oluşur. Bu yapı, yüksek tork yoğunluğu ve düşük boşluk (backlash) sunar. Motor, genellikle güneş dişlisini döndürerek planet dişlilerinin halka dişli içinde dönmesini sağlar ve bu sayede çıkış miline aktarılan torku artırır, hızı düşürür.
Ani kalkışlarda karşılaşılan temel zorluklar şunlardır:
- Yüksek Atalet Momenti (Inertia): Bir sistemin hızlanmaya karşı gösterdiği direnç, onun atalet momenti ile doğru orantılıdır. Planet redüktörlü motor sistemlerinde, motorun kendi rotor ataleti, redüktörün içindeki dişlilerin ataleti ve tahrik edilen yükün ataleti bir araya gelir. Redüktörün yüksek dişli oranı (i), yükün ataletini motor miline yansıtıldığında i² kat artırır. Yani, küçük bir yük ataleti bile yüksek dişli oranlı bir redüktörle motor miline yansıtıldığında çok büyük bir değer alabilir. Ani kalkışta, bu büyük atalet momentini yenmek için motorun anlık olarak çok yüksek bir tork üretmesi gerekir. Bu durum, motorun nominal tork kapasitesini aşarak aşırı akım çekmesine ve motor sargılarında aşırı ısınmaya neden olabilir.
- Anlık Kalkış Torku İhtiyacı: Newton’un ikinci hareket yasasına göre, bir cismin ivmelenmesi için uygulanan kuvvet (ya da dönen sistemlerde tork), cismin kütlesi (ya da atalet momenti) ile ivme çarpımına eşittir (T = J * α). Ani kalkışlar, yüksek bir açısal ivme (α) gerektirir. Bu da, yukarıda bahsedilen yüksek atalet momenti (J) ile birleştiğinde, motorun anlık olarak çok yüksek bir kalkış torku (starting torque) üretmesini zorunlu kılar. Bu anlık tork talebi, motorun sürekli çalışma torkunun çok üzerinde olabilir ve motorun maksimum pik tork kapasitesini zorlayabilir. Bu durum, motorun ve sürücünün (VFD, servo sürücü) sınırlarını test eder.
- Mekanik Gerilimler ve Şok Yükleri: Ani kalkışlar sırasında oluşan yüksek tork ve ivmelenme, redüktörün dişlileri, milleri, yatakları ve bağlantı elemanları (kamalar, civatalar, kaplinler) üzerinde şok yükleri (shock loads) oluşturur. Dişli teması noktalarında anlık olarak aşırı basınçlar meydana gelir. Bu durum, dişlilerde erken aşınma, pitting (çukurlaşma), kırılma ve yataklarda hasar riskini artırır. Ayrıca, motor ve redüktör arasındaki kaplinlerde ve montaj noktalarında da gerilimler oluşabilir. Sürekli olarak ani kalkışlara maruz kalan bir sistemde, metal yorgunluğu (fatigue) nedeniyle beklenmedik arızalar meydana gelebilir.
- Elektriksel Yüklenme ve Kontrol Sınırlamaları: Elektrik motorları, özellikle AC indüksiyon motorları, kalkış anında nominal akımlarının 5-8 katına kadar yüksek kalkış akımı (inrush current) çekebilirler. Ani kalkışlarda bu akım pikleri, motor sargılarını aşırı ısıtabilir ve izolasyon ömrünü kısaltabilir. Servo motorlarda ise, sürücüden anlık olarak yüksek akım talebi, sürücünün güç elektroniği bileşenlerini zorlar ve aşırı ısınmalarına neden olabilir. Ayrıca, kontrol sistemleri (PID kontrolörler, VFD’ler) ani kalkışları yönetirken kararlılık ve hassasiyet arasında denge kurmakta zorlanabilir. Yüksek ivmelenme talebi, kontrol döngüsünün overshoot (aşım) yapmasına veya salınımlara neden olabilir, bu da sistemin konumlandırma hassasiyetini düşürür.
Bu faktörlerin birleşimi, planet redüktörlü motorların ani kalkışlarda zorlanmasına ve potansiyel arıza risklerinin artmasına neden olur. Bu nedenle, uygulama gereksinimlerine uygun motor ve redüktör seçimi, yumuşak kalkış stratejileri ve düzenli bakım hayati önem taşır.
| Parametre | Değer/Açıklama |
|---|---|
| Atalet Momenti (J) | Sistemin hızlanmaya karşı gösterdiği direnç. Yüksek J, yüksek kalkış torku gerektirir. |
| Nominal Tork | Motorun sürekli olarak üretebileceği tork. Ani kalkışta nominal torkun katları gerekebilir. |
| Kalkış Torku Kapasitesi | Motorun anlık olarak üretebileceği maksimum tork. Genellikle nominal torkun %200-300’ü. |
| Dişli Oranı (i) | Redüktörün hız düşürme oranı. Yüksek oran, yük ataletini motor miline i² kat olarak yansıtır. |
| Maksimum İvmelenme (α) | Sistemin ulaşabileceği en yüksek açısal ivme. Ani kalkışlar yüksek α gerektirir. |
| Servis Faktörü (SF) | Uygulama koşullarına göre redüktörün nominal torkunun çarpıldığı güvenlik faktörü. Ani kalkışlar için yüksek SF önerilir. |
| Boşluk (Backlash) | Dişliler arasındaki boşluk. Düşük boşluk, ani tork aktarımında daha az enerji kaybı ve daha iyi kontrol sağlar. |

Sahada Dikkat Edilmesi Gerekenler
- Yumuşak Kalkış (Soft Start) ve Rampalama Fonksiyonları Kullanımı:
Ani kalkışlarda motor ve redüktör üzerindeki stresi azaltmanın en etkili yollarından biri, Değişken Frekans Sürücüleri (VFD) veya yumuşak yolvericiler (soft starter) kullanmaktır. VFD’ler, motorun kalkış ve duruş ivmesini programlanabilir rampalar aracılığıyla kontrol etme olanağı sunar. Bu sayede, motor akımı ve torku kademeli olarak artırılır, ani şok yükleri ve yüksek akım pikleri önlenir. Uygulamanın gereksinimlerine göre uygun hızlanma ve yavaşlama sürelerinin ayarlanması, mekanik bileşenlerin ömrünü uzatır ve enerji verimliliğini artırır.
- Yük Ataletinin Doğru Hesaplanması ve Motor-Redüktör Eşleşmesi:
Sistem tasarımında, tahrik edilecek yükün atalet momenti (J_load) ve motor miline indirgenmiş toplam atalet momenti (J_total) doğru bir şekilde hesaplanmalıdır. Motorun kendi atalet momenti ile yükün redüktör dişli oranının karesi (i²) ile çarpılarak motor miline yansıtılan atalet momenti dengeli olmalıdır. Genellikle, J_load’un motor ataletinin 5-10 katını geçmemesi ideal kabul edilir. Bu denge, kontrol sisteminin stabil çalışmasını ve motorun aşırı zorlanmamasını sağlar. Uygulamanın gerektirdiği maksimum hızlanma torku, motorun pik tork kapasitesini aşmamalıdır.
- Yüksek Servis Faktörlü (SF) Redüktör Seçimi:
Ani kalkışlar, sık dur-kalk operasyonları veya şok yüklerin beklendiği uygulamalarda, redüktörün servis faktörü (SF) dikkatlice değerlendirilmelidir. Servis faktörü, redüktörün nominal tork kapasitesinin, çalışma koşullarının zorluğuna göre ayarlanmış bir çarpanıdır. Zorlu uygulamalar için SF değeri genellikle 1.25’in üzerinde seçilmelidir. Daha yüksek bir SF değeri, redüktörün ani tork piklerine ve yorgunluğa karşı daha dayanıklı olmasını sağlayarak ömrünü uzatır.
- Termal Yönetim ve Koruma Sistemleri:
Ani kalkışlarda çekilen yüksek akımlar motor sargılarında ve redüktörde ısı oluşumunu artırır. Bu durum, motorun izolasyon ömrünü kısaltabilir ve redüktör yağının özelliklerini bozabilir. Bu nedenle, motor ve redüktör için uygun termal koruma röleleri, PTC/NTC termistörler veya termal sensörler kullanılmalıdır. Ayrıca, özellikle kapalı alanlarda çalışan veya sık dur-kalk yapan sistemlerde yeterli soğutma (fan, soğutma kanalları) sağlanmalıdır. Yağ seviyesi ve kalitesi düzenli olarak kontrol edilmelidir.
- Kontrol Sistemi Ayarlarının Optimize Edilmesi:
Servo veya vektör kontrol sistemleri kullanılıyorsa, PID parametreleri (Oransal, İntegral, Türev) ani kalkışları yönetmek için doğru şekilde ayarlanmalıdır. Hızlı tepki süresi ile stabilite arasında bir denge kurulmalıdır. Aşırı agresif ayarlar, overshoot’a ve mekanik gerilime yol açarken, çok yavaş ayarlar performans düşüşüne neden olabilir. Modern sürücülerdeki ivme/yavaşlama limitleri ve tork limitleri gibi özellikler, sistemin güvenli sınırlar içinde çalışmasını sağlamak için etkin bir şekilde kullanılmalıdır.

Sık Karşılaşılan Sorunlar ve Çözümleri
Planet redüktörlü motorların ani kalkışlarda maruz kaldığı zorlanmalar, zamanla çeşitli arızalara yol açabilir. Bu sorunları tanımak ve doğru çözümleri uygulamak, sistemin güvenilirliğini ve ömrünü artırmak için hayati öneme sahiptir.
- Sorun 1: Dişli Aşınması, Pitting veya Kırılması
Açıklama: Ani kalkışlar sırasında oluşan yüksek şok yükleri ve anlık tork pikleri, dişli yüzeylerinde aşırı strese neden olur. Bu durum, dişlilerde erken aşınmaya, pitting (yüzeyde küçük çukurların oluşması) veya en kötü senaryoda diş kırılmasına yol açabilir. Özellikle düşük servis faktörlü veya yanlış seçilmiş redüktörlerde bu sorun daha sık görülür.
Çözüm:
- Yumuşak Kalkış Uygulaması: VFD veya soft starter kullanarak motorun ivmelenme süresini uzatın, böylece tork ve akım piklerini kademeli olarak artırın.
- Doğru Servis Faktörü Seçimi: Uygulamanın zorluk derecesine (sık kalkış, şok yükler) uygun daha yüksek bir servis faktörüne sahip redüktör seçin.
- Düzenli Yağlama ve Yağ Analizi: Redüktör yağının kalitesini ve seviyesini düzenli olarak kontrol edin. Doğru viskoziteye sahip ve yüksek basınç (EP) katkılı yağlar kullanın. Yağ analizi ile metal partiküllerini tespit edebilir, erken aşınma belirtilerini görebilirsiniz.
- Yük Ataletini Azaltma: Mümkünse tahrik edilen yükün ataletini azaltacak tasarım değişiklikleri yapın.
- Sorun 2: Motor Aşırı Akım Çekmesi ve Aşırı Isınma
Açıklama: Ani kalkışlar, motorun nominal akımının çok üzerinde akımlar çekmesine neden olur. Bu yüksek akım, motor sargılarında aşırı ısı üretir. Sürekli tekrarlayan aşırı ısınma, motor sargı izolasyonunun bozulmasına, motorun verimliliğinin düşmesine ve nihayetinde motor arızasına yol açar.
Çözüm:
- VFD veya Soft Starter Kullanımı: Bu cihazlar, kalkış akımını ve ivmelenme torkunu kontrol ederek motorun aşırı akım çekmesini engeller.
- Termal Koruma Röleleri: Motorun içine entegre edilmiş termistörler (PTC/NTC) veya harici termik röleler kullanarak motor sıcaklığını izleyin ve belirlenen limitlerin üzerine çıktığında motoru durdurun.
- Motoru Doğru Boyutlandırma: Uygulamanın gerektirdiği pik torku ve termal yükü kaldırabilecek kapasitede bir motor seçin. Gerekirse bir boy büyük motor tercih edilebilir.
- Yeterli Soğutma: Motorun bulunduğu ortamın iyi havalandırıldığından ve motorun soğutma kanallarının temiz olduğundan emin olun.
- Sorun 3: Şaft Kırılması, Kama Yuvası Hasarı veya Kaplin Arızası
Açıklama: Ani tork pikleri, motor şaftı, redüktör çıkış şaftı, kama ve kaplinler üzerinde ciddi burulma gerilimleri yaratır. Bu gerilimler, şaftlarda yorulma kırılmalarına, kama yuvalarının deformasyonuna veya kaplinlerin hasar görmesine neden olabilir.
Çözüm:
- Esnek Kaplin Kullanımı: Tork piklerini ve yanlış hizalamaları absorbe edebilen elastik kaplinler tercih edin.
- Doğru Montaj ve Hizalama: Motor ve redüktör arasındaki kaplinin doğru bir şekilde hizalandığından ve sıkıldığından emin olun. Yanlış hizalama, ek gerilmelere yol açar.
- Tork Sınırlayıcılar: Bazı uygulamalarda, ani tork piklerini mekanik olarak sınırlayan tork sınırlayıcı kaplinler veya emniyet kavramaları kullanılabilir.
- Şaft ve Kama Boyutlandırması: Şaft ve kama bağlantılarının, beklenen maksimum tork piklerini kaldırabilecek mukavemette olduğundan emin olun.
- Sorun 4: Kontrol Sisteminde Kararsızlık veya Konumlandırma Hataları
Açıklama: Ani kalkışlar, kontrol döngüsünün (özellikle PID kontrol) tepki süresini zorlar. Yüksek ivmelenme talebi, kontrolörün yükü tam olarak takip edememesine, istenen pozisyonu aşmasına (overshoot) veya salınımlara neden olabilir. Bu durum, hassas konumlandırma gerektiren uygulamalarda üretim kalitesini düşürür.
Çözüm:
- PID Parametre Optimizasyonu: Kontrolörün PID kazançlarını (Kp, Ki, Kd) uygulamanın dinamiklerine uygun şekilde ayarlayın. Genellikle otomatik ayarlama (auto-tuning) fonksiyonları bu konuda yardımcı olabilir.
- İvme/Yavaşlama Rampalarının Ayarlanması: Sürücünün ivme ve yavaşlama rampalarını, sistemin mekanik sınırlarını zorlamayacak ve kontrolörün rahatça yönetebileceği şekilde optimize edin.
- Gelişmiş Kontrol Algoritmaları: Bazı durumlarda, ileri beslemeli (feedforward) kontrol veya model tabanlı kontrol gibi daha gelişmiş algoritmalar kullanarak sistemin tepkisini iyileştirmek gerekebilir.
- Yüksek Çözünürlüklü Geri Besleme Sensörleri: Enkoder veya resolver gibi geri besleme cihazlarının yeterli çözünürlükte olması, kontrolörün daha hassas konum ve hız bilgisi almasını sağlar.
Uzman Tavsiyesi
Endüstriyel otomasyonun kalbinde yer alan planet redüktörlü motorlar, kompakt yapıları ve yüksek tork kapasiteleriyle birçok uygulamanın vazgeçilmezidir. Ancak, ani kalkışlar veya hızlı ivmelenme gerektiren durumlar, bu sistemler için ciddi zorluklar teşkil eder. Gördüğümüz gibi, bu zorlanmaların temelinde yüksek atalet momenti, anlık ve yoğun kalkış torku ihtiyacı, mekanik bileşenler üzerindeki şok yükleri ve elektriksel kontrol sistemlerinin sınırları yatmaktadır. Bir mühendis olarak, sahada karşılaştığımız birçok arızanın veya performans düşüşünün, sistemin ani kalkış kabiliyetlerinin yanlış değerlendirilmesinden veya göz ardı edilmesinden kaynaklandığını tecrübe etmişizdir. Dişli kırılmaları, motor sargı yanıkları, kaplin hasarları ve kontrol sistemi kararsızlıkları, bu durumun somut sonuçlarıdır.
Bu tür sorunları önlemek ve sistemin uzun ömürlü, verimli ve güvenilir çalışmasını sağlamak için bütünsel bir yaklaşım benimsemek esastır. İlk adım, uygulama gereksinimlerinin çok iyi analiz edilmesidir; yük ataleti, gerekli ivmelenme süresi ve maksimum tork pikleri doğru bir şekilde hesaplanmalıdır. İkinci olarak, bu verilere dayanarak motor ve redüktörün doğru boyutlandırılması hayati öneme sahiptir. Özellikle ani kalkışların sık olduğu uygulamalarda, daha yüksek bir servis faktörüne sahip redüktör seçimi ve motorun pik tork kapasitesinin yeterli olduğundan emin olunması, sistemin dayanıklılığını artıracaktır. Üçüncü olarak, modern kontrol teknolojilerinden faydalanmak kritik öneme sahiptir. Değişken Frekans Sürücüleri (VFD) veya servo sürücülerin sunduğu yumuşak kalkış rampalama fonksiyonları, motorun ve redüktörün üzerindeki stresi önemli ölçüde azaltır. PID kontrol parametrelerinin hassas ayarları ve tork sınırlama özelliklerinin etkin kullanımı, sistemin kontrollü bir şekilde ivmelenmesini sağlar.
Son olarak, koruyucu bakımın önemi asla göz ardı edilmemelidir. Düzenli yağlama kontrolü, kaplinlerin ve bağlantı elemanlarının sıkılık kontrolü, motor ve redüktör sıcaklıklarının izlenmesi, potansiyel sorunların erken tespiti için kritik adımlardır. Endüstriyel otomasyon sistemlerinde, her bir bileşenin ömrü ve performansı birbirine bağlıdır. Ani kalkışların getirdiği zorlukları anlamak ve bunlara karşı proaktif çözümler üretmek, sadece arıza maliyetlerini düşürmekle kalmaz, aynı zamanda üretim verimliliğini ve sistemin genel güvenilirliğini de artırır. Unutmayalım ki, iyi tasarlanmış ve doğru yönetilen bir hareket kontrol sistemi, işletmenizin rekabet gücünü doğrudan etkileyen bir yatırımdır.

