Sepetinizde ürün bulunmuyor.
Planet Redüktörlü Step Motor Steps/mm Hesabı Nasıl Yapılır?
İçindekiler
Planet redüktörlü step motorun Steps/mm hesabı, motorun temel adım açısı, sürücüdeki mikro adım ayarı, redüktörün çevrim oranı ve mekanik sistemin (vidalı mil, kayış-kasnak vb.) her devirdeki ilerleme mesafesi kullanılarak yapılır. Temel formül: Steps/mm = (Motor Adım Sayısı * Mikro Adım Çarpanı * Redüktör Oranı) / Mekanik İlerleme Mesafesi.
Planet Redüktörlü Step Motor Steps/mm Hesabı Nasıl Yapılır? Nedir?
Endüstriyel otomasyon sistemlerinde, hassas konumlandırma ve hareket kontrolü kritik öneme sahiptir. Bu sistemlerin temel bileşenlerinden biri olan planet redüktörlü step motorlar, yüksek tork, hassasiyet ve kompakt yapıları sayesinde geniş bir kullanım alanına sahiptir. Ancak bu motorların doğru çalışabilmesi ve istenen hassasiyeti sağlayabilmesi için, kontrol yazılımında veya PLC programında doğru Steps/mm (milimetre başına adım sayısı) değerinin tanımlanması şarttır. Bu değer, motorun bir milimetre ilerlemek için kaç adım atması gerektiğini ifade eder ve sistemin doğruluk, tekrarlanabilirlik ve hız performansını doğrudan etkiler.
Steps/mm hesabı, bir step motorun nominal adım açısı, kullanılan sürücünün mikro adım ayarı, planet redüktörün çevrim oranı ve tahrik edilen mekanik sistemin (örneğin bir vidalı milin adımı veya bir kayış-kasnak sisteminin çevrim oranı) özelliklerinin bir araya getirilmesiyle elde edilir. Bu hesaplama, özellikle CNC makineleri, 3D yazıcılar, robotik kollar, otomasyon konveyörleri ve hassas laboratuvar ekipmanları gibi uygulamalarda mutlak bir gerekliliktir. Yanlış bir Steps/mm değeri, konumlandırma hatalarına, titreşime, aşırı yüklenmeye ve hatta ekipman arızalarına yol açabilir. Bu nedenle, doğru hesaplama yapmak, sistem performansının ve ömrünün anahtarıdır.
Çalışma Prensibi ve Teknik Veriler
Planet redüktörlü step motorlar, bir step motor ile entegre edilmiş bir planet dişli kutusundan oluşur. Step motor, elektrik sinyalleriyle manyetik alanlar oluşturarak rotorunu belirli açılarda (adımlarda) döndüren bir elektromekanik cihazdır. Bir tam tur için attığı adım sayısı, motorun adım açısı (step angle) ile belirlenir. Örneğin, 1.8 derecelik bir step motor, bir tam tur için 360 / 1.8 = 200 adım atar. Mikro adım (microstepping) teknolojisi ise, bu temel adımları daha küçük alt adımlara bölerek motorun daha pürüzsüz ve hassas hareket etmesini sağlar. Örneğin, 1/8 mikro adım ayarı, her temel adımı 8 alt adıma böler, bu da bir tam tur için atılan toplam adım sayısını 200 * 8 = 1600 adıma çıkarır.
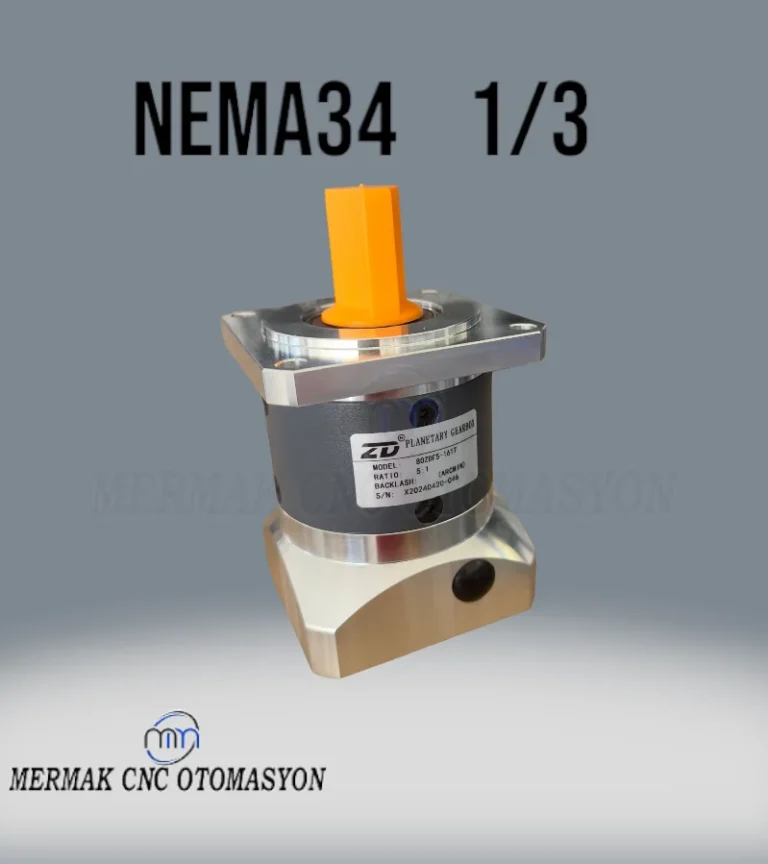
Planet redüktör ise, step motorun çıkış miline monte edilen ve motorun yüksek devir/düşük tork çıkışını düşük devir/yüksek tork çıkışına çeviren bir dişli kutusudur. Redüktörün çevrim oranı (gear ratio), motorun kaç tur dönmesi karşılığında redüktör çıkış milinin bir tur döndüğünü gösterir. Örneğin, 1:5 oranlı bir redüktör, motorun 5 tur dönmesiyle redüktör çıkış milinin 1 tur dönmesini sağlar. Bu, motorun hassasiyetini (adım sayısını) redüktör oranı kadar artırır. Yani, motorun bir turdaki toplam adım sayısı, redüktör oranıyla çarpılarak redüktör çıkış milinin bir turundaki efektif adım sayısı bulunur.
Son olarak, mekanik ilerleme mesafesi, redüktör çıkış milinin bir tam turunda lineer olarak ne kadar mesafe kat edildiğini belirtir. Bu genellikle bir vidalı milin adımı (lead screw pitch) veya bir kayış-kasnak sisteminin çevresi (pulley circumference) ile ifade edilir. Vidalı milin adımı, milin bir tam turunda somunun ne kadar ilerlediğini gösterir. Kayış-kasnak sistemlerinde ise, tahrik edilen kasnağın çevresi, sistemin bir turda ne kadar mesafe katettiğini belirler.
Tüm bu bileşenler bir araya geldiğinde, Steps/mm formülü şu şekilde türetilir:
Steps/mm = (Motor Bir Turdaki Adım Sayısı * Mikro Adım Çarpanı * Redüktör Oranı) / Mekanik İlerleme Mesafesi
Ya da daha detaylı olarak:
Steps/mm = ((360 / Motor Adım Açısı) * Mikro Adım Çarpanı * Redüktör Oranı) / Mekanik İlerleme Mesafesi
Bu formül, sistemin her bir milimetre ilerlemesi için motorun toplamda kaç mikro adım atması gerektiğini kesin olarak belirler. Bu değer, özellikle hassas uygulamalarda, kontrolörün veya sürücünün doğru konfigürasyonu için hayati öneme sahiptir.
| Parametre | Değer/Açıklama |
|---|---|
| Motor Adım Açısı | Step motorun bir tam adımda döndüğü açı (örneğin, 1.8°). |
| Motor Bir Turdaki Adım Sayısı | 360° / Motor Adım Açısı (örneğin, 360 / 1.8 = 200 adım). |
| Mikro Adım Çarpanı | Sürücünün temel adımı kaç alt adıma böldüğü (örneğin, 1, 2, 4, 8, 16, 32, 64, 128, 256). |
| Redüktör Oranı | Motor devrinin redüktör çıkış devrine oranı (örneğin, 1:5, 1:10, 1:20, 1:50). Genellikle N:1 şeklinde ifade edilir, N değerini kullanırız. |
| Mekanik İlerleme Mesafesi | Redüktör çıkış milinin bir turunda sistemin lineer olarak kat ettiği mesafe (örneğin, vidalı mil adımı 5mm, kayış-kasnak çevresi 100mm). |
| Hesaplama Formülü | Steps/mm = ((360 / Adım Açısı) * Mikro Adım Çarpanı * Redüktör Oranı) / Mekanik İlerleme Mesafesi |
| Örnek Hesaplama | 1.8° motor, 1/16 mikro adım, 1:10 redüktör, 5mm vidalı mil için: ((360/1.8) * 16 * 10) / 5 = (200 * 16 * 10) / 5 = 32000 / 5 = 6400 Steps/mm |

Sahada Dikkat Edilmesi Gerekenler
- Geri Boşluk (Backlash) ve Rijitlik: Planet redüktörler, diğer redüktör tiplerine göre daha düşük geri boşluğa (boşluksuz çalışma) sahip olsalar da, hassas uygulamalarda bu değerin minimum seviyede tutulması kritik öneme sahiptir. Yüksek geri boşluk, konumlandırma hatalarına ve titreşime neden olabilir. Redüktör seçimi yaparken düşük backlash özellikli modeller tercih edilmeli ve mekanik bağlantıların olabildiğince rijit olması sağlanmalıdır.
- Tork İhtiyacı ve Redüktör Oranı Seçimi: Sisteminizin hareket ettireceği yükün gerektirdiği torku doğru hesaplamak çok önemlidir. Redüktör oranı, motorun torkunu artırırken hızını düşürür. Yanlış redüktör oranı seçimi, ya yetersiz torka ya da gereksiz yere düşük hıza yol açabilir. Motorun maksimum tork eğrisi ile redüktörün tork çarpanını dikkate alarak optimum oranı belirlemek, sistemin verimli çalışması için esastır. Ayrıca, redüktörün nominal ve maksimum tork değerlerinin sistemin gereksinimlerini karşıladığından emin olunmalıdır.
- Termal Yönetim ve Çalışma Ortamı: Step motorlar ve redüktörler, özellikle sürekli yüksek tork altında çalışırken ısınabilir. Aşırı ısınma, motorun performansını düşürebilir, ömrünü kısaltabilir ve hatta arızaya neden olabilir. Motorun ve redüktörün çalışma sıcaklık aralıkları kontrol edilmeli, gerekirse soğutma önlemleri (fan, soğutucu blok) alınmalıdır. Ortam sıcaklığı, nem ve toz gibi faktörler de ekipmanın performansını ve ömrünü etkileyebilir, bu nedenle uygun IP koruma sınıfına sahip ürünler seçilmelidir.
- Sürücü ve Mikro Adım Ayarı: Step motor sürücüsü, motorun performansını doğrudan etkileyen bir diğer önemli bileşendir. Sürücünün akım kapasitesi motorun nominal akımına uygun olmalı, mikro adım ayarları ise hem hassasiyet hem de hız gereksinimlerini karşılamalıdır. Yüksek mikro adım değerleri daha pürüzsüz hareket ve hassasiyet sağlarken, işlemciye binen yükü artırabilir ve yüksek hızlarda tork kaybına neden olabilir. Uygulamanın gerektirdiği optimum mikro adım ayarı deneysel olarak veya üretici tavsiyeleriyle belirlenmelidir.
- Mekanik Bağlantı Elemanları ve Montaj: Motor, redüktör ve mekanik tahrik sistemi arasındaki bağlantılar (kaplinler, yataklar, montaj plakaları) doğru seçilmeli ve kusursuz bir şekilde monte edilmelidir. Yanlış hizalama, gevşek bağlantılar veya kalitesiz kaplinler, titreşime, aşınmaya, enerji kaybına ve nihayetinde sistem arızasına yol açar. Tüm bileşenlerin montaj toleranslarına ve sıkma torklarına dikkat edilmelidir.

Sık Karşılaşılan Sorunlar ve Çözümleri
Planet redüktörlü step motor sistemlerinde karşılaşılan başlıca sorunlar genellikle yanlış hesaplama, mekanik uyumsuzluk veya elektriksel konfigürasyon hatalarından kaynaklanır:
- Konumlandırma Hatası ve Adım Kaçırma: Sistem istenen pozisyona ulaşamıyor veya hareket sırasında adımlar kaçırılıyorsa, ilk olarak Steps/mm hesabının doğru yapıldığından emin olunmalıdır. Motorun nominal torkunun yükü karşılayıp karşılamadığı, hızlanma/yavaşlama rampalarının çok agresif olup olmadığı kontrol edilmelidir. Yetersiz tork durumunda daha yüksek redüktör oranlı bir motor veya daha güçlü bir motor seçimi gerekebilir. Ayrıca, sürücü akım ayarının doğru olduğundan ve motorun aşırı ısınmadığından emin olunmalıdır. Mekanik sıkışma, gevşek kaplinler veya yüksek sürtünme de adım kaçırmaya neden olabilir.
- Aşırı Titreşim ve Gürültü: Motorun veya sistemin aşırı titreşim yapması, genellikle mikro adım ayarının çok düşük olmasından (daha kaba adımlar), mekanik rezonanstan veya yanlış montajdan kaynaklanabilir. Mikro adım ayarı artırılarak hareketin pürüzsüzlüğü artırılabilir. Rezonans frekanslarını tespit etmek ve bu frekanslardan kaçınmak için sürücüdeki rezonans sönümleme özelliklerini kullanmak veya mekanik sisteme titreşim sönümleyiciler eklemek faydalı olabilir. Gevşek veya yanlış hizalanmış mekanik parçalar da gürültü ve titreşime yol açar.
- Motorun Aşırı Isınması: Motorun aşırı ısınması, genellikle sürücü akım ayarının çok yüksek olması, yetersiz soğutma, sürekli yüksek tork altında çalışma veya motorun yüküne göre yetersiz kalması durumunda ortaya çıkar. Sürücü akımını motorun nominal değerlerine göre ayarlamak, gerekirse soğutucu fan veya blok kullanmak ve motorun çalışma çevrimini gözden geçirmek çözüm olabilir.
- Yavaş veya Hızlı Hareket: Mekanik sistemin beklenen hızdan daha yavaş veya daha hızlı hareket etmesi, doğrudan Steps/mm hesabının veya kontrolördeki hız parametrelerinin yanlış ayarlanmasından kaynaklanır. Steps/mm değeri tekrar kontrol edilmeli ve kontrol yazılımındaki hız (mm/sn) ve ivme (mm/sn²) ayarları gözden geçirilmelidir. Redüktör oranının hız üzerindeki etkisi de dikkate alınmalıdır; yüksek redüktör oranları torku artırırken hızı düşürür.
- Motorun Hiç Dönmemesi veya Rastgele Hareket Etmesi: Bu tür bir sorun genellikle kablolama hatası (faz sıralaması, gevşek bağlantılar), sürücü ayar sorunları (akım, mikro adım, enable sinyali) veya motor arızasından kaynaklanır. Kablo bağlantıları ve faz sıralaması kontrol edilmeli, sürücü hata kodları incelenmeli ve motorun sağlamlığı test edilmelidir.
Uzman Tavsiyesi
Endüstriyel otomasyon projelerinde planet redüktörlü step motorların doğru Steps/mm hesabını yapmak, sadece bir formülü uygulamaktan çok daha fazlasıdır; bu, sistemin genel performansı, hassasiyeti ve uzun ömürlülüğü için temel bir adımdır. Bir mühendis veya saha teknisyeni olarak, bu hesaplamanın her bir bileşenini (motor adım açısı, mikro adım, redüktör oranı, mekanik ilerleme) derinlemesine anlamak ve bu değerlerin saha koşullarındaki potansiyel etkilerini öngörebilmek hayati önem taşır. Teorik hesaplamaların yanı sıra, sistemin gerçek yük altında test edilmesi ve ince ayarların yapılması, optimum performansın anahtarıdır. Özellikle geri boşluk (backlash), sürtünme, atalet ve rezonans gibi faktörler, teorik hesaplamaların ötesinde pratik ayarlamalar gerektirebilir. Bu nedenle, her zaman bir miktar deneme-yanılma ve kalibrasyon sürecine hazırlıklı olmak önemlidir. Unutulmamalıdır ki, otomasyon sistemleri bir bütün olarak ele alınmalı; motor, redüktör, sürücü ve mekanik tahrik sistemi arasındaki uyum, tek tek bileşenlerin performansından çok daha kritik bir rol oynar. Doğru hesaplanmış Steps/mm değeri, sadece bir sayı değil, aynı zamanda sisteminizin hassas ve güvenilir çalışmasının garantisidir. Bu rehberdeki bilgileri kullanarak, projelerinizde daha bilinçli ve başarılı adımlar atmanızı temenni ederiz.

