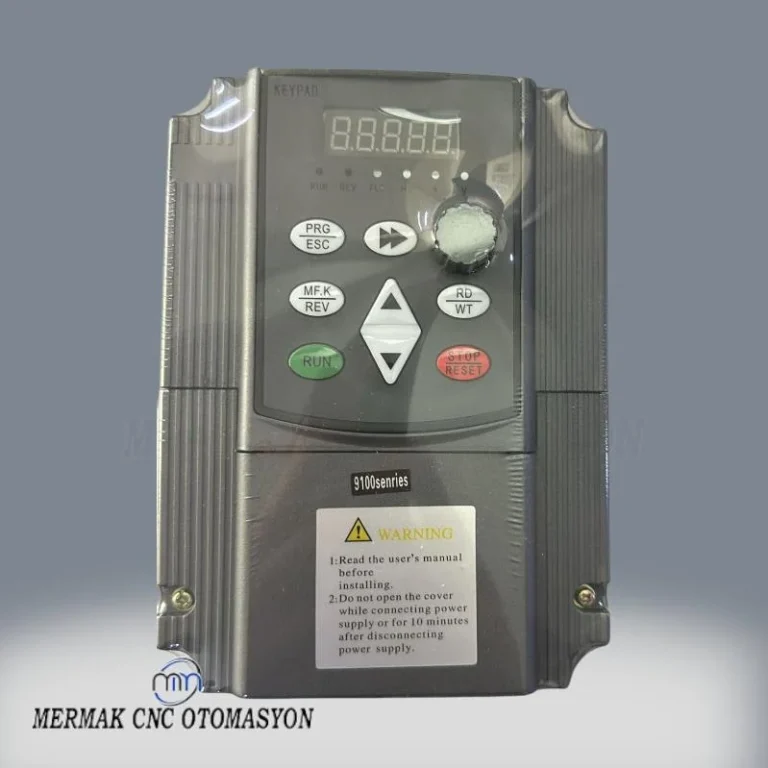
İnverterle Çalışan Motor Ters Yönde Frenleme Yapıyorsa Sebebi Nedir?
İçindekiler
İnverterle çalışan bir motorun ters yönde frenleme yapması genellikle yanlış faz sırası bağlantısı, hatalı inverter parametre ayarları (özellikle motor yönü, duruş modu veya frenleme torku), kontrol sinyallerindeki yanlışlıklar veya geri besleme sensörlerinin (enkoder) hatalı çalışmasından kaynaklanır. Bu durum, motorun durma komutunda veya hız düşürülürken istenmeyen bir yönelime zorlanması anlamına gelir.
İnverterle Çalışan Motor Ters Yönde Frenleme Yapıyorsa Sebebi Nedir? Nedir?
Endüstriyel otomasyon sistemlerinde, bir inverter (frekans konvertörü) ile kontrol edilen elektrik motorlarının beklenenin aksine ters yönde frenleme yapması, sistemin genel performansı, güvenliği ve ömrü açısından kritik bir problem teşkil eder. Bu durum, motorun normalde durması veya yavaşlaması gereken bir anda, sanki ters yönde bir hareket komutu almış gibi davranarak karşıt bir tork üretmesiyle ortaya çıkar. Temel olarak, bu problem motorun elektriksel veya kontrolsel olarak yanlış yönlendirilmesiyle ilişkilidir. İnverterler, motorun hızını ve dönüş yönünü kontrol etmek için çıkış frekansını ve voltajını değiştirir. Eğer bu kontrol sinyallerinde veya motorun fiziksel bağlantılarında bir hata varsa, motorun frenleme sırasındaki davranışı beklenenden sapabilir. Bu tür bir durum, mekanik bileşenlere zarar verebilir, üretim hattını durdurabilir ve ciddi güvenlik riskleri oluşturabilir. Bu nedenle, sorunun kökenini doğru bir şekilde teşhis etmek ve gidermek büyük önem taşır.
Çalışma Prensibi ve Teknik Veriler
İnverterler, alternatif akım (AC) motorların hızını ve yönünü kontrol etmek için şebekeden aldıkları sabit frekans ve voltajdaki AC elektriği, değişken frekans ve voltaja sahip AC elektriğe dönüştüren cihazlardır. Bu dönüşüm, motorun stator sargılarındaki manyetik alanı değiştirerek motorun senkron hızını ve dolayısıyla rotorun hızını kontrol etmeyi sağlar. Motorun dönüş yönü, inverterin çıkış faz sırasını (U-V-W veya T1-T2-T3) belirlemesiyle sağlanır. Faz sırasının değiştirilmesi, motorun manyetik alanının dönüş yönünü tersine çevirir ve böylece motorun mekanik dönüş yönü de değişir.
Frenleme mekanizmaları söz konusu olduğunda, inverterler genellikle çeşitli yöntemler sunar:
- Duruş Rampası (Deceleration Ramp): İnverter, çıkış frekansını belirli bir süre içinde kademeli olarak düşürerek motorun yavaşlamasını sağlar. Bu, motorun kinetik enerjisinin kontrollü bir şekilde dağılmasını sağlar.
- DC Enjeksiyon Freni (DC Injection Braking): Motor durma noktasına yakınken veya durduktan sonra, inverter motor sargılarına bir doğru akım (DC) uygular. Bu, motorun rotorunda sabit bir manyetik alan oluşturarak motoru elektriksel olarak kilitler ve hızlı bir duruş sağlar. Ancak yanlış ayarlanırsa, motorun ters yönde ani bir torkla dönmeye çalışmasına neden olabilir.
- Dinamik Frenleme (Dynamic Braking): Motor yavaşlarken veya dururken, motor bir jeneratör gibi davranarak enerji üretir (rejeneratif enerji). Bu enerji, inverterin DC bara voltajını yükseltir. Dinamik frenleme ünitesi ve direnci, bu fazla enerjiyi ısıya dönüştürerek DC bara voltajının kritik seviyelere çıkmasını engeller ve motorun daha hızlı frenlemesini sağlar.
- Rejeneratif Frenleme (Regenerative Braking): Özellikle yüksek ataletli yüklerde veya asansör gibi uygulamalarda, motorun ürettiği rejeneratif enerji inverter aracılığıyla şebekeye geri basılır. Bu, enerji verimliliği sağlar ancak özel inverter donanımı gerektirir.
Eğer bir motor ters yönde frenleme yapıyorsa, bu genellikle motorun duruş anındaki kontrol mantığında bir hata olduğunu gösterir. Örneğin, duruş rampası çok kısa ayarlanmışsa ve motorun ataleti yüksekse, motor rejeneratif enerji üretebilir ve inverter bu enerjiyi yönetmekte zorlanabilir. Bu durumda, inverter motoru kontrol etmek için ters yönde bir tork uygulamaya çalışarak kararsızlığa yol açabilir. Diğer bir senaryo ise, DC enjeksiyon freni parametrelerinin yanlış ayarlanmasıdır; motor durmadan önce veya durduktan hemen sonra uygulanan DC akım, motorun ters yönde bir “tekme” atmasına neden olabilir. Ayrıca, motorun fiziksel faz bağlantılarının yanlış yapılması veya inverterin kontrol parametrelerinde motor yönünün hatalı ayarlanması da bu tür bir soruna yol açabilir. Özellikle enkoder (encoder) gibi geri besleme sensörleri kullanılan kapalı çevrim (closed-loop) sistemlerde, enkoderin yanlış bağlanması veya arızalanması, inverterin motorun gerçek konumunu veya hızını yanlış algılamasına ve bu da hatalı yönlendirmelere ve ters yönde frenlemeye neden olabilir.
| Parametre | Değer/Açıklama |
|---|---|
| Motor Faz Sırası | İnverter çıkışı (U, V, W) ile motor sargıları (U1, V1, W1) arasındaki bağlantı sırası. Yanlış bağlantı ters dönüşe neden olur. |
| Motor Yön Parametresi | İnverterin çalışma yönünü belirleyen yazılımsal ayar (örneğin P0.12 = 0: İleri, 1: Geri). |
| Duruş Modu Ayarı | Serbest duruş (coast), rampa ile duruş (ramp to stop), DC enjeksiyon freni. Yanlış mod seçimi sorun yaratabilir. |
| DC Enjeksiyon Fren Süresi/Akımı | Motor durduktan sonra uygulanan DC akımın süresi ve büyüklüğü. Aşırı ayar ters yönde vuruntu yapabilir. |
| Kalkış/Duruş Rampası Süreleri | Motorun hızlanma ve yavaşlama süreleri (saniye). Çok kısa duruş rampası rejeneratif enerji sorunlarına yol açabilir. |
| Frenleme Direnci/Ünitesi | Rejeneratif enerjiyi dağıtmak için kullanılan donanım. Yetersiz veya hatalı ise inverter aşırı voltaj hatası verebilir. |
| Enkoder Geri Beslemesi | Kapalı çevrim sistemlerde motorun pozisyon ve hız bilgisini invertere ileten sensör. Yanlış bağlantı veya arıza, yön hatasına neden olur. |
Sahada Dikkat Edilmesi Gerekenler
- Kablo Bağlantıları ve Faz Sırası Kontrolü:
Motorun invertere bağlantıları, özellikle çıkış faz sırası (U, V, W terminalleri), doğru bir şekilde yapıldığından emin olunmalıdır. Fabrika ayarları ve motorun beklenen dönüş yönü ile uyumlu olmalıdır. Motorun kendi terminallerindeki (U1, V1, W1) faz sırası ile inverterin çıkış faz sırasının eşleştiğini bir multimetre veya faz sırası test cihazı ile kontrol edin. Yanlış faz sırası, motorun doğrudan ters yönde dönmesine veya frenleme sırasında hatalı tork uygulamasına neden olabilir. Özellikle bakım veya montaj sonrası bu kontrol kritik öneme sahiptir.
- İnverter Parametre Ayarları:
İnverterin parametre menüsüne erişerek motor yönü (örneğin, “Forward/Reverse Direction”, “Motor Rotation Direction”), duruş modu (örneğin, “Ramp to Stop”, “Coast to Stop”, “DC Injection Braking”) ve frenleme ile ilgili diğer parametreleri (DC frenleme süresi, DC frenleme akımı, frenleme torku, duruş rampası süresi) dikkatlice inceleyin. Bu parametrelerin uygulamanın gereksinimlerine ve motorun özelliklerine uygun olarak ayarlandığından emin olun. Özellikle DC enjeksiyon freni parametreleri, yanlış ayarlandığında motorun durma anında ters yönde kısa süreli bir “vuruntu” yapmasına neden olabilir. Duruş rampasının çok kısa ayarlanması da, motorun ataletinden kaynaklanan rejeneratif enerjiyi inverterin yönetememesine ve kararsız bir frenlemeye yol açabilir.
- Mekanik Yük ve Atalet Değerlendirmesi:
Tahrik edilen yükün ataleti, frenleme performansı üzerinde doğrudan etkilidir. Yüksek ataletli yükler (örneğin, büyük fanlar, volanlar, konveyörler), durdurulmaya çalışıldığında önemli miktarda kinetik enerji üretir. Eğer inverter bu enerjiyi yeterince hızlı dağıtamazsa (rejeneratif frenleme veya dinamik frenleme direnci olmadan), DC bara voltajı yükselebilir ve inverter motoru kontrol etmekte zorlanabilir. Bu durumda, motorun ters yönde bir geri tepki veya kararsız bir hareket sergilemesi olasıdır. Gerekirse uygun boyutlandırılmış bir dinamik frenleme direnci veya rejeneratif frenleme ünitesi kullanılması gerekebilir.
- Geri Besleme Sistemi (Enkoder) Sağlığı:
Kapalı çevrim hız veya pozisyon kontrol sistemlerinde kullanılan enkoder gibi geri besleme sensörleri, motorun gerçek hızını ve yönünü invertere bildirir. Enkoder kablolarının doğru bağlandığından, sinyal bütünlüğünün bozulmadığından ve enkoderin fiziksel olarak sağlam olduğundan emin olun. Hatalı veya gürültülü enkoder sinyalleri, inverterin motorun gerçek durumunu yanlış algılamasına ve dolayısıyla hatalı yönlendirme veya frenleme komutları vermesine neden olabilir. Enkoderin faz A, B ve Z (indeks) sinyallerinin doğru polaritede ve sıralamada bağlandığını kontrol edin.
- Yazılım ve PLC Entegrasyonu:
Motorun ileri/geri hareket komutlarının ve duruş sinyallerinin, programlanabilir mantık denetleyicisi (PLC) veya diğer otomasyon yazılımları tarafından doğru bir şekilde gönderildiğinden emin olun. PLC programındaki bir mantık hatası veya yanlış bir çıkış sinyali, inverterin motoru ters yönde frenlemesi için yanlış bir komut almasına neden olabilir. PLC’nin çıkışlarını ve inverterin girişlerini (dijital girişler) bir multimetre veya osiloskop ile kontrol ederek sinyal doğruluğunu teyit edin.
Sık Karşılaşılan Sorunlar ve Çözümleri
-
Sorun: Motor durma komutunda aniden ters yöne doğru bir “vuruntu” yaparak duruyor veya durduktan hemen sonra ters yöne dönmeye çalışıyor.
Sebep: Genellikle DC enjeksiyon freni parametrelerinin yanlış ayarlanmasıdır. DC fren akımı çok yüksek veya DC fren süresi çok uzun ayarlanmış olabilir, bu da motorun durma anında aşırı tork üretmesine ve ters yönde tepki vermesine neden olur. Diğer bir sebep ise duruş rampasının çok kısa olması ve motorun ataletinin yüksek olması nedeniyle oluşan rejeneratif enerji sorunlarıdır.
Çözüm: İnverterin DC enjeksiyon fren parametrelerini (örneğin, akım seviyesi, süre) kademeli olarak düşürerek optimum değeri bulun. Duruş rampası süresini uzatmayı deneyin. Eğer yük ataleti çok yüksekse ve sorun devam ediyorsa, dinamik frenleme direnci veya rejeneratif frenleme ünitesinin doğru boyutlandırıldığından ve çalıştığından emin olun.
-
Sorun: Motor ileri yönde çalışırken durma komutu verildiğinde, kısa bir süre ters yönde çalışıp sonra duruyor.
Sebep: İnverterin çıkış faz sırası ile motorun faz sırası arasında bir uyumsuzluk olabilir veya inverterin dahili motor yön parametresi yanlış ayarlanmıştır. Ayrıca, PLC’den gelen duruş komutuyla birlikte kısa bir an için ters yönde çalışma komutu tetikleniyor olabilir.
Çözüm: İnverterin çıkış terminalleri (U, V, W) ile motorun terminalleri arasındaki bağlantıları kontrol edin ve gerekirse faz sırasını değiştirin. İnverterin motor yön parametresini (genellikle bir dijital giriş veya dahili bir parametre) doğru ayarlandığından emin olun. PLC programını kontrol ederek duruş komutunun tetiklenme mantığını inceleyin ve herhangi bir çakışan ileri/geri komutunu tespit edin.
-
Sorun: Yüksek ataletli yüklerde frenleme sırasında inverter aşırı gerilim (overvoltage) hatası veriyor ve motor kararsız bir şekilde ters yönde hareket etmeye çalışıyor.
Sebep: Motorun ürettiği rejeneratif enerji, inverterin DC bara kapasitesini aşıyor ve bu enerji yeterince hızlı dağıtılamıyor. Bu durum, genellikle frenleme direncinin yetersiz boyutta olması, arızalı olması veya hiç olmamasından kaynaklanır.
Çözüm: Mevcut frenleme direncinin değerini ve gücünü kontrol edin; uygulamanın gerektirdiği rejeneratif enerji miktarına uygun olduğundan emin olun. Dirençte bir arıza olup olmadığını test edin. Gerekirse daha büyük bir frenleme direnci veya daha verimli bir rejeneratif frenleme çözümü kullanın. İnverterin frenleme eşiği parametrelerini (DC bara aşırı gerilim seviyesi) kontrol edin ve gerekirse ayarlayın.
-
Sorun: Enkoder geri beslemeli vektör kontrol (vector control) uygulamalarında motor frenleme sırasında jitter (titreme) yapıyor veya kısa süreli ters yönde hareketler sergiliyor.
Sebep: Enkoder bağlantılarında hata, sinyal gürültüsü, enkoderin arızalı olması veya inverterin enkoder parametrelerinin yanlış ayarlanması. Enkoderden gelen yanlış konum veya hız bilgisi, inverterin motoru hatalı bir şekilde kontrol etmesine neden olur.
Çözüm: Enkoder kablolarının doğru ve sağlam bağlandığından, ekranlamanın (shielding) düzgün yapıldığından ve sinyal kablolarının güç kablolarından ayrı rotalandığından emin olun. Enkoderin kendisini test edin veya değiştirin. İnverterin enkoder tipi, pals sayısı ve faz sırası gibi parametrelerini kontrol edin ve doğru ayarlandığından emin olun. Gerekirse inverterin otomatik ayar (auto-tuning) özelliğini kullanarak motor ve enkoderin eşleşmesini sağlayın.
Uzman Tavsiyesi
İnverterle çalışan bir motorun ters yönde frenleme yapması, endüstriyel otomasyon ortamlarında karşılaşılan karmaşık ancak genellikle çözülebilir bir sorundur. Bu tür bir durum, sistemin elektriksel bağlantılarından kontrol parametrelerine, mekanik yük özelliklerinden geri besleme sensörlerinin sağlığına kadar birçok farklı faktörden kaynaklanabilir. Sorunun doğru teşhisi ve kalıcı çözümü için sistematik bir yaklaşım benimsemek esastır. İlk olarak, motorun fiziksel bağlantıları, özellikle faz sırası, titizlikle kontrol edilmelidir. Ardından, inverterin parametre ayarları – motor yönü, duruş modu, DC frenleme ve rampa süreleri – uygulamanın gereksinimlerine uygun olarak gözden geçirilmeli ve optimize edilmelidir. Yüksek ataletli yükler söz konusu olduğunda, uygun boyutlandırılmış dinamik frenleme dirençlerinin veya rejeneratif çözümlerin varlığı ve işlevselliği kritik öneme sahiptir. Kapalı çevrim sistemlerde, enkoder gibi geri besleme sensörlerinin doğru bağlanması ve sinyal bütünlüğünün sağlanması, inverterin motoru doğru bir şekilde kontrol etmesi için hayati rol oynar. Son olarak, PLC veya HMI gibi üst düzey kontrol sistemlerinden gelen komutların mantıksal doğruluğu da incelenmelidir.
Uzman tavsiyesi olarak, bu tür sorunlarla karşılaşan saha mühendisleri ve teknisyenlerin, öncelikle inverterin kullanım kılavuzunu dikkatlice incelemelerini ve üreticinin önerilerine uymalarını öneririz. Her inverter markası ve modeli farklı parametre yapılarına sahip olabilir. Arıza giderme sürecinde, adımları tek tek ve mantıksal bir sıra ile takip etmek, olası sebep-sonuç ilişkilerini kurmak ve her değişiklikten sonra sistemin tepkisini gözlemlemek önemlidir. Güvenlik her zaman öncelikli olmalı; elektrikli ekipmanlarla çalışırken gerekli tüm iş güvenliği prosedürlerine uyulmalı ve enerji kesilmeden müdahale edilmemelidir. Karmaşık veya tekrarlayan sorunlar karşısında, inverter üreticisinin teknik destek ekibinden veya alanında uzman bir otomasyon mühendisinden yardım almak, hem zaman hem de maliyet açısından daha verimli bir çözüm sunabilir. Unutmayın ki, doğru yapılandırılmış ve düzenli bakımı yapılan bir sistem, beklenmedik arızaların önüne geçerek üretim sürekliliğini ve verimliliğini garanti altına alır.