Sepetinizde ürün bulunmuyor.
Servo Sürücü NPN ve PNP Kontrol Kartıyla Nasıl Bağlanır?
İçindekiler
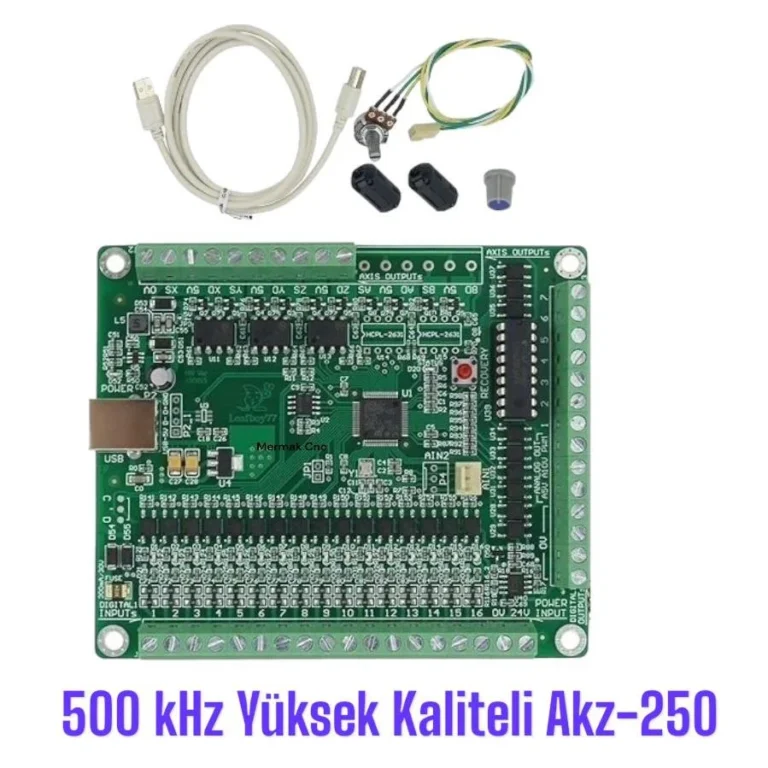
Servo sürücüyü NPN veya PNP kontrol kartına bağlarken, öncelikle kontrol kartının çıkış tipi (NPN/sinking veya PNP/sourcing) ile servo sürücünün sinyal giriş tipinin uyumlu olduğundan emin olunmalıdır. NPN çıkışlar genellikle sürücünün sinyal girişini şaseye çekerken, PNP çıkışlar pozitif beslemeye bağlar. Bağlantı, sürücü ve kontrol kartı manuelindeki şemalar takip edilerek, doğru sinyal polaritesi ve besleme gerilimi ile yapılmalıdır.
Servo Sürücü NPN ve PNP Kontrol Kartıyla Nasıl Bağlanır? Nedir?
Endüstriyel otomasyon sistemlerinde, hareket kontrolünün temelini oluşturan servo sürücüler, hassas konum, hız ve tork kontrolü sağlayan motorları besler. Bu sürücülerin kontrolü genellikle bir PLC (Programlanabilir Mantıksal Denetleyici), hareket kontrol kartı veya başka bir kontrol kartı aracılığıyla yapılır. Kontrol kartlarından gelen sinyaller, sürücünün motoru belirli bir şekilde hareket ettirmesini sağlar. Bu sinyallerin iletiminde kullanılan iki ana mantık türü NPN (Negative-Positive-Negative) ve PNP (Positive-Negative-Positive) olarak adlandırılır. Bu terimler, transistörlerin veya sensörlerin çıkış karakteristiklerini tanımlar ve sinyalin “şaseye çekilmesi” (sinking) veya “pozitif besleme sağlanması” (sourcing) prensibine dayanır. Servo sürücünün doğru şekilde çalışabilmesi için kontrol kartının çıkış tipi ile sürücünün giriş tipinin uyumlu olması kritik öneme sahiptir.
Çalışma Prensibi ve Teknik Veriler
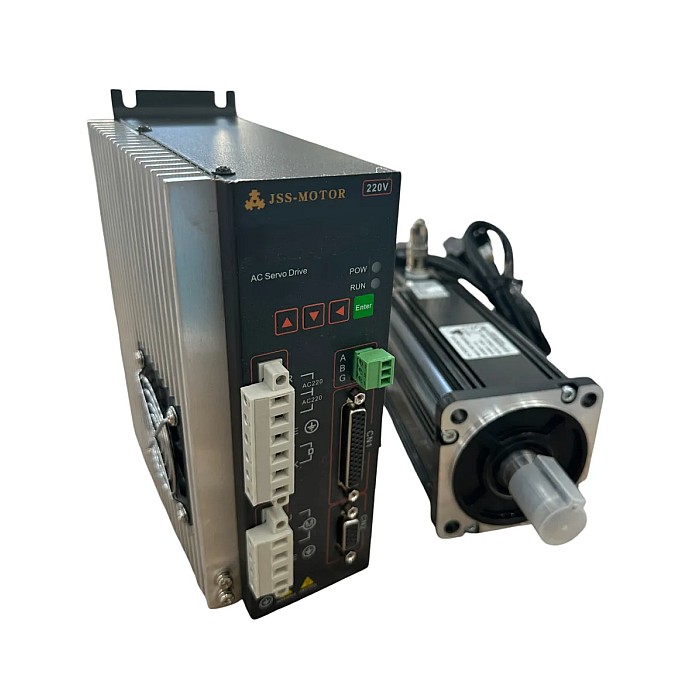
Servo sürücülerin kontrol kartlarıyla bağlantısı, genellikle darbe (pulse) ve yön (direction) sinyalleri üzerinden gerçekleşir. Bu sinyaller, motorun ne kadar döneceğini ve hangi yöne döneceğini belirler. Bağlantı prensibi, kontrol kartının sinyal çıkışının (NPN veya PNP) servo sürücünün sinyal girişine uygun şekilde eşleştirilmesine dayanır. Çoğu servo sürücü, hem NPN hem de PNP giriş sinyallerini kabul edebilecek şekilde tasarlanmış esnek girişlere sahiptir; ancak, bazıları için belirli bir giriş tipi seçimi veya ayarı gerekebilir.

NPN (Sinking) Bağlantı Prensibi
NPN çıkışlı bir kontrol kartı, sinyal aktif olduğunda çıkışını şaseye (0V) çeker. Bu, “akım çekme” veya sinking mantığı olarak bilinir. Servo sürücünün NPN girişi, genellikle sürücünün dahili bir pozitif besleme gerilimine (örneğin, +5V veya +24V) bağlı bir direnç üzerinden sinyal hattını bekler. Kontrol kartı çıkışı aktif olduğunda, bu direnç üzerinden akım akmaya başlar ve sürücü girişi mantıksal “LOW” (0V) olarak algılanır. NPN bağlantısında, kontrol kartının ortak terminali (COM) genellikle şaseye bağlanır.
Örnek Bağlantı:
- Kontrol kartının NPN çıkışı (PUL-) -> Servo sürücünün PUL- terminali
- Servo sürücünün PUL+ terminali -> Sürücünün dahili +VCC (veya harici +VCC)
- Kontrol kartının ortak şase (COM) -> Servo sürücünün sinyal şasesi (SGND)
PNP (Sourcing) Bağlantı Prensibi
PNP çıkışlı bir kontrol kartı, sinyal aktif olduğunda çıkışına pozitif besleme gerilimi (örneğin, +5V veya +24V) verir. Bu, “akım sağlama” veya sourcing mantığı olarak bilinir. Servo sürücünün PNP girişi, sinyal hattının pozitif besleme gerilimine çekilmesini bekler. Kontrol kartı çıkışı aktif olduğunda, sürücü girişi mantıksal “HIGH” (+V) olarak algılanır. PNP bağlantısında, kontrol kartının ortak terminali (COM) genellikle pozitif beslemeye bağlanır.
Örnek Bağlantı:
- Kontrol kartının PNP çıkışı (PUL+) -> Servo sürücünün PUL+ terminali
- Servo sürücünün PUL- terminali -> Sürücünün dahili GND (veya harici GND)
- Kontrol kartının ortak pozitif besleme (COM) -> Servo sürücünün sinyal pozitif beslemesi (VCC)
Modern servo sürücülerde genellikle diferansiyel sinyal girişleri (örneğin, PUL+ / PUL- ve DIR+ / DIR-) bulunur. Bu tür girişler, elektromanyetik parazite karşı daha dayanıklıdır ve daha uzun kablo mesafelerinde güvenilir sinyal iletimi sağlar. Diferansiyel bağlantıda, kontrol kartı hem pozitif hem de negatif sinyal hattını sürer. Eğer kontrol kartı sadece tek uçlu (single-ended) NPN/PNP çıkışlara sahipse, sürücünün manuelinde belirtilen tek uçlu bağlantı şemaları kullanılmalıdır. Genellikle tek uçlu NPN için sürücünün PUL+ terminali dahili +V’ye bağlanırken, PUL- kontrol kartının NPN çıkışına bağlanır. Tek uçlu PNP için ise sürücünün PUL- terminali dahili GND’ye bağlanırken, PUL+ kontrol kartının PNP çıkışına bağlanır.
| Parametre | Değer/Açıklama |
|---|---|
| Kontrol Kartı Çıkış Tipi | NPN (Sinking) veya PNP (Sourcing) |
| Servo Sürücü Giriş Tipi | NPN uyumlu, PNP uyumlu veya diferansiyel (genellikle yazılımsal ayarlanabilir) |
| Sinyal Besleme Gerilimi | Genellikle +5V, +12V veya +24V DC. Kontrol kartı ve sürücü arasında uyumlu olmalı. |
| Maksimum Çıkış Akımı (Kontrol Kartı) | Genellikle 10mA – 50mA. Sürücü giriş empedansına göre yeterli olmalı. |
| Maksimum Sinyal Frekansı | Genellikle 200kHz – 500kHz. Uygulamanın hız gereksinimine göre yeterli olmalı. |
| İzolasyon Tipi | Genellikle optokuplör ile elektriksel izolasyon sağlanır, gürültüyü azaltır. |
| Kablo Tipi | Bükümlü çift (twisted-pair) ve ekranlı (shielded) kablolar, parazitlere karşı koruma sağlar. |
| Giriş Empedansı (Sürücü) | Genellikle 1kΩ – 10kΩ arasında değişir. Kontrol kartının akım kapasitesiyle uyumlu olmalı. |
Sahada Dikkat Edilmesi Gerekenler
- Dokümantasyonun Önemi ve Kılavuz Takibi: Her servo sürücü ve kontrol kartının kendine özgü bağlantı şemaları ve teknik özellikleri bulunur. Bağlantıya başlamadan önce, her iki cihazın da kullanım kılavuzlarını mutlaka inceleyin. Sürücünün sinyal girişlerinin hangi tip sinyali (NPN, PNP veya diferansiyel) beklediğini ve kontrol kartının çıkışlarının hangi tip sinyali sağladığını net olarak belirleyin. Yanlış bağlantı, cihazlara kalıcı hasar verebilir.
- Gerilim Uyumu ve Besleme Kontrolü: Kontrol kartının sinyal çıkış gerilimi ile servo sürücünün sinyal giriş gerilimi seviyelerinin (örneğin, +5V, +12V, +24V) tamamen uyumlu olduğundan emin olun. Gerilim uyumsuzlukları, sinyal algılama sorunlarına veya cihaz hasarına yol açabilir. Ayrıca, sinyal beslemesi için kullanılan güç kaynağının stabil ve yeterli akım kapasitesine sahip olduğundan emin olun.
- Akım Kapasitesi ve Sinyal Direnci: Kontrol kartının her bir çıkışının sağlayabileceği veya çekebileceği maksimum akım kapasitesi (mA cinsinden) ile servo sürücünün girişlerinin gerektirdiği akım arasında bir uyum olmalıdır. Sürücünün giriş empedansı (genellikle dahili bir direnç ile), kontrol kartının çıkışının bu akımı rahatça sağlayıp sağlayamayacağını belirler. Yetersiz akım, sinyal seviyesinin zayıflamasına ve sürücünün sinyali doğru algılayamamasına neden olabilir.
- Parazit Önleme ve Kablolama Standartları: Endüstriyel ortamlar, elektromanyetik parazit (EMI/RFI) açısından oldukça yoğundur. Bu parazitler, düşük seviyeli sinyal kablolarında yanlış tetiklemelere veya sinyal kaybına yol açabilir. Bu nedenle, sinyal kabloları için ekranlı (shielded) ve bükümlü çift (twisted-pair) kablolar kullanmak çok önemlidir. Sinyal kablolarını güç kablolarından ayrı rotalardan geçirin ve mümkün olduğunca kısa tutun. Ekranın tek bir noktadan (genellikle kontrol paneli tarafında) düzgünce topraklanması, parazitlere karşı etkin koruma sağlar.
- Doğru Topraklama ve Referans Noktası: Tüm sistemdeki cihazların doğru ve güvenilir bir şekilde topraklanması, hem güvenlik hem de sinyal bütünlüğü açısından hayati öneme sahiptir. Sinyal şaseleri (SGND) ve güç şaseleri (FGND) arasındaki potansiyel farkları, gürültüye neden olabilir. Gerekirse, farklı şase referansları arasında optokuplörler veya izolasyon modülleri kullanarak elektriksel izolasyon sağlayın.
- Opto-izolasyonun Rolü: Çoğu modern servo sürücü, sinyal girişlerinde optokuplörler kullanarak kontrol devresi ile güç devresi arasında elektriksel izolasyon sağlar. Bu, kontrol kartını sürücüden kaynaklanabilecek yüksek gerilim veya gürültüden korur. Bağlantı yaparken optokuplörlerin doğru polarite ile beslendiğinden emin olun.
- Kablo Uzunluğu Sınırlamaları: Sinyal kablolarının uzunluğu, sinyal bütünlüğünü doğrudan etkiler. Çok uzun kablolar, kapasitif ve endüktif etkiler nedeniyle sinyal bozulmasına, zayıflamasına veya gecikmesine yol açabilir. Üretici tarafından belirtilen maksimum kablo uzunluklarına uyun. Gerekirse, sinyal tekrarlayıcılar veya hat sürücüler kullanmayı düşünün.
Sık Karşılaşılan Sorunlar ve Çözümleri
Servo sürücü ve kontrol kartı bağlantılarında sıkça karşılaşılan sorunlar ve olası çözümleri, sistemin güvenilirliğini artırmak için önemlidir:
1. Motor Dönmüyor veya Yanlış Yöne Dönüyor:
- Çözüm: İlk olarak, kontrol kartından gelen darbe (PULSE) ve yön (DIRECTION) sinyallerinin doğru pinlere bağlandığından ve polaritelerinin doğru olduğundan emin olun. NPN ve PNP bağlantı şemalarını tekrar kontrol edin. Sürücünün parametrelerinde yön polaritesi ayarı (örneğin, DIR+ veya DIR-) olabilir, bunu kontrol edin ve gerekirse ters çevirin. Kontrol kartı yazılımından gönderilen darbe sayısını ve yön komutunu izleyin.
2. Motor Titriyor veya Kararsız Çalışıyor:
- Çözüm: Bu genellikle sinyal gürültüsü veya zayıf sinyal bütünlüğünden kaynaklanır. Ekranlı kabloların kullanıldığından ve ekranın tek bir noktadan düzgünce topraklanmış olduğundan emin olun. Sinyal ve güç kablolarını birbirinden ayırın. Kontrol kartı ve sürücü arasındaki sinyal besleme geriliminin stabil olduğundan emin olun. Gerekirse, sinyal hatlarına ferrit boğumlar ekleyerek gürültüyü azaltmayı deneyin.
3. Sürücü Hata Kodu Veriyor (Alarm):
- Çözüm: Sürücünün verdiği hata kodunu (örneğin, AL.01, AL.02) not alın ve sürücünün kullanım kılavuzundan bu kodun ne anlama geldiğini bulun. Hata kodu genellikle bir bağlantı sorununu (örneğin, enkoder hatası, aşırı akım, aşırı gerilim) veya parametre ayar hatasını işaret eder. Sinyal bağlantılarının gevşek olmadığından veya kısa devre yapmadığından emin olun.
4. Sinyal Algılanmıyor veya Gecikmeli Algılanıyor:
- Çözüm: Sinyal kablolarının uzunluğunu kontrol edin; çok uzun kablolar sinyal zayıflamasına neden olabilir. Kontrol kartının çıkış akım kapasitesinin sürücünün giriş empedansını sürdürmeye yeterli olup olmadığını kontrol edin. Sürücünün sinyal girişinde pull-up/pull-down dirençleri varsa, bunların doğru değerde olduğundan emin olun. Bazı sürücülerde, giriş sinyal filtreleme süresi ayarı olabilir, bu ayarı optimize etmek gerekebilir.
5. Servo Sürücü NPN/PNP Giriş Tipi Ayarı Yanlış:
- Çözüm: Bazı servo sürücüler, yazılım veya DIP anahtarları aracılığıyla NPN veya PNP giriş tipi seçeneği sunar. Kontrol kartınızın çıkış tipine uygun olarak sürücünün giriş tipinin doğru ayarlandığından emin olun. Bu ayarın yanlış olması, sinyallerin hiç algılanmamasına veya yanlış algılanmasına yol açar.
6. Ortak Şase (COM) Bağlantı Hatası:
- Çözüm: NPN ve PNP bağlantılarında ortak şase (COM) veya ortak pozitif besleme bağlantıları kritik öneme sahiptir. NPN için kontrol kartının COM’u genellikle şaseye bağlanırken, PNP için pozitif beslemeye bağlanır. Bu bağlantının doğru yapıldığından ve sağlam olduğundan emin olun. Yanlış COM bağlantısı, sinyal döngüsünün tamamlanmamasına neden olur.
Uzman Tavsiyesi
Servo sürücülerin NPN ve PNP kontrol kartlarıyla doğru bir şekilde bağlanması, endüstriyel otomasyon sistemlerinin hassasiyeti, güvenilirliği ve performansı için temel bir adımdır. Bu süreç, sadece fiziksel kablo bağlantılarından ibaret olmayıp, aynı zamanda elektriksel mantık uyumu, gerilim seviyesi eşleşmesi, akım kapasitesi değerlendirmesi ve parazit önleme gibi birçok teknik detayı kapsar. Saha uzmanları olarak, bu tür bağlantılarda her zaman “üretici kılavuzlarına harfiyen uyma” prensibini benimsemek gerektiğini vurgularız. Her cihazın kendine özgü elektriksel özellikleri olduğundan, genel geçer bağlantı şemaları yerine, kullanılan spesifik modelin dokümantasyonuna başvurmak en doğru yaklaşımdır. Ayrıca, endüstriyel ortamlarda kaçınılmaz olan elektromanyetik gürültüye karşı, ekranlı ve bükümlü çift kablolar kullanmak, kablo rotalarını güç hatlarından ayırmak ve uygun topraklama tekniklerini uygulamak, sinyal bütünlüğünü korumanın ve sistem kararlılığını sağlamanın anahtarıdır. Bağlantıları tamamladıktan sonra, sistemi ilk çalıştırmadan önce tüm kablolamayı bir kez daha kontrol etmek (kontinüite testleri, gerilim ölçümleri vb.) ve kademeli olarak devreye almak olası hataların önüne geçecektir. Herhangi bir şüphe durumunda veya karmaşık entegrasyon senaryolarında, deneyimli otomasyon mühendislerinden veya cihaz üreticisinin teknik destek ekibinden yardım almak, hem zaman hem de maliyet açısından en akıllıca yatırım olacaktır. Unutmayın, doğru bağlantı, sadece motorun dönmesini sağlamakla kalmaz, aynı zamanda makinenizin ömrünü uzatır ve üretim verimliliğini artırır.